
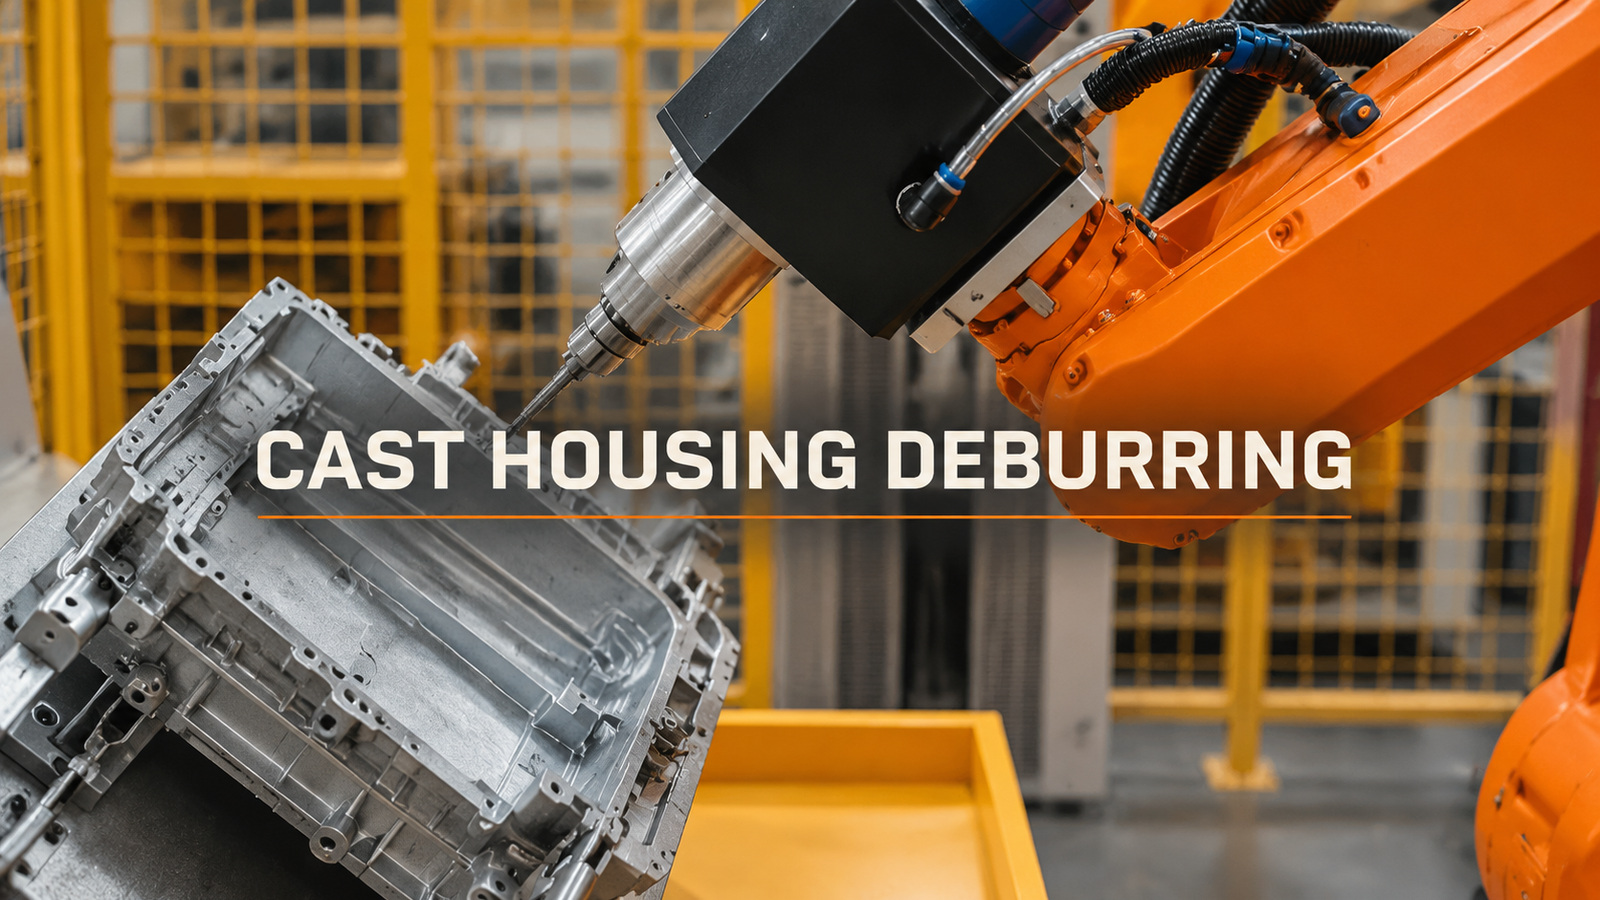
Robotun çapak alma yolunu ayarlamadan önce nelerin çıkarılması ve nelerin kalması gerektiğini tanımlayın. Çapak, izin verilen kenar kırılması ve korumalı sızdırmazlık veya birleştirme yüzeyi farklı kabul kararları gerektirir. Pürüzsüz bir gösterim parçası, daha önemli soruyu gizleyebilir: İşlem, gövdeden kabul edilemez malzeme almadan, çapaklardaki izin verilen varyasyonu giderecek mi?
Öncelikle hayatta kalması gereken kenardan başlayın.
Kesim yapılacak bölgeyi gövde çizimi veya numunesi üzerinde işaretleyin. Fonksiyonel yüzeyleri, izin verilen kenar değişikliklerini ve dokunulmaması gereken özellikleri ayrı ayrı belirleyin. Eğer inceleme yöntemi, çok fazla kesilmiş bir kenarı da tespit edemiyorsa, "çapak yok" ifadesi eksik kalır.
Elle çapak alma işlemini zorlaştıran varyasyonlar da dahil olmak üzere, temsili gelen parçaları saklayın. İstenmeyen malzemenin konumunu ve boyutunu, fikstür tarafından kullanılan konumlandırma yüzeyleriyle karşılaştırın. Bu, değişen bir çapağı, farklı bir konumda bulunan bir gövdeden ayırt etmeye yardımcı olur.
Görüntülerde, bir robotun alüminyum döküm bir gövdenin yerel kenarları boyunca ince bir alet taşıdığı görülüyor. Bağlantı parçası gövdeyi döndürüyor ve alet başka bir yüzeyi işlemeye devam ediyor. Benzer bir uygulama için, kenar tanımlaması, parçanın yönü değiştikten sonra da, yalnızca en kolay görülebilen tarafta değil, net kalmalıdır.
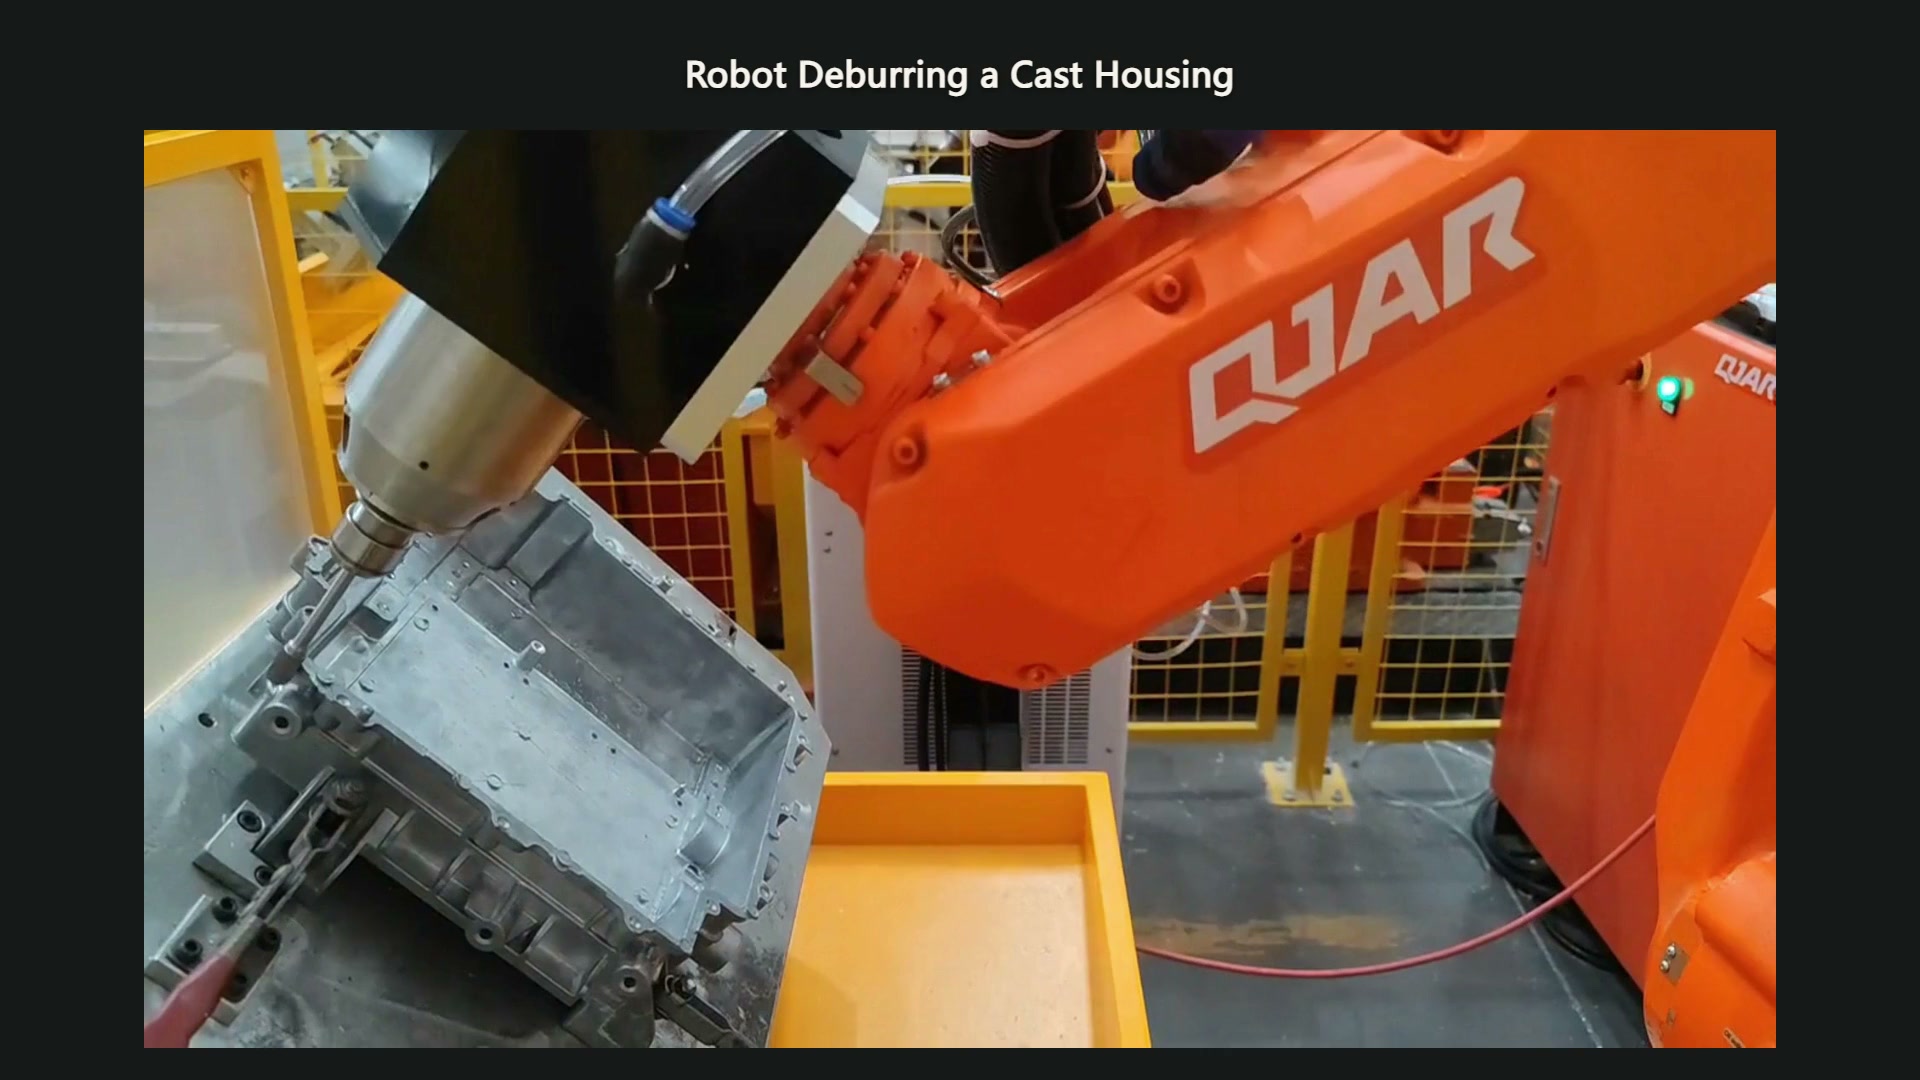
00:09 — Alet, ilk konumunda muhafazanın yerel bir kenarında bulunuyor.
Tekrarlanan bir rota farklı temaslara yol açabilir.
Programlanmış rota, nominal takım hareketini tanımlar. Tek başına, her üretim kenarının kesiciyle nerede buluştuğunu belirlemez. Yer değiştirmiş bir döküm, ayırma çizgisindeki bir değişiklik veya değiştirilmiş bir takım, robot komutunu tekrarlasa bile teması değiştirebilir.
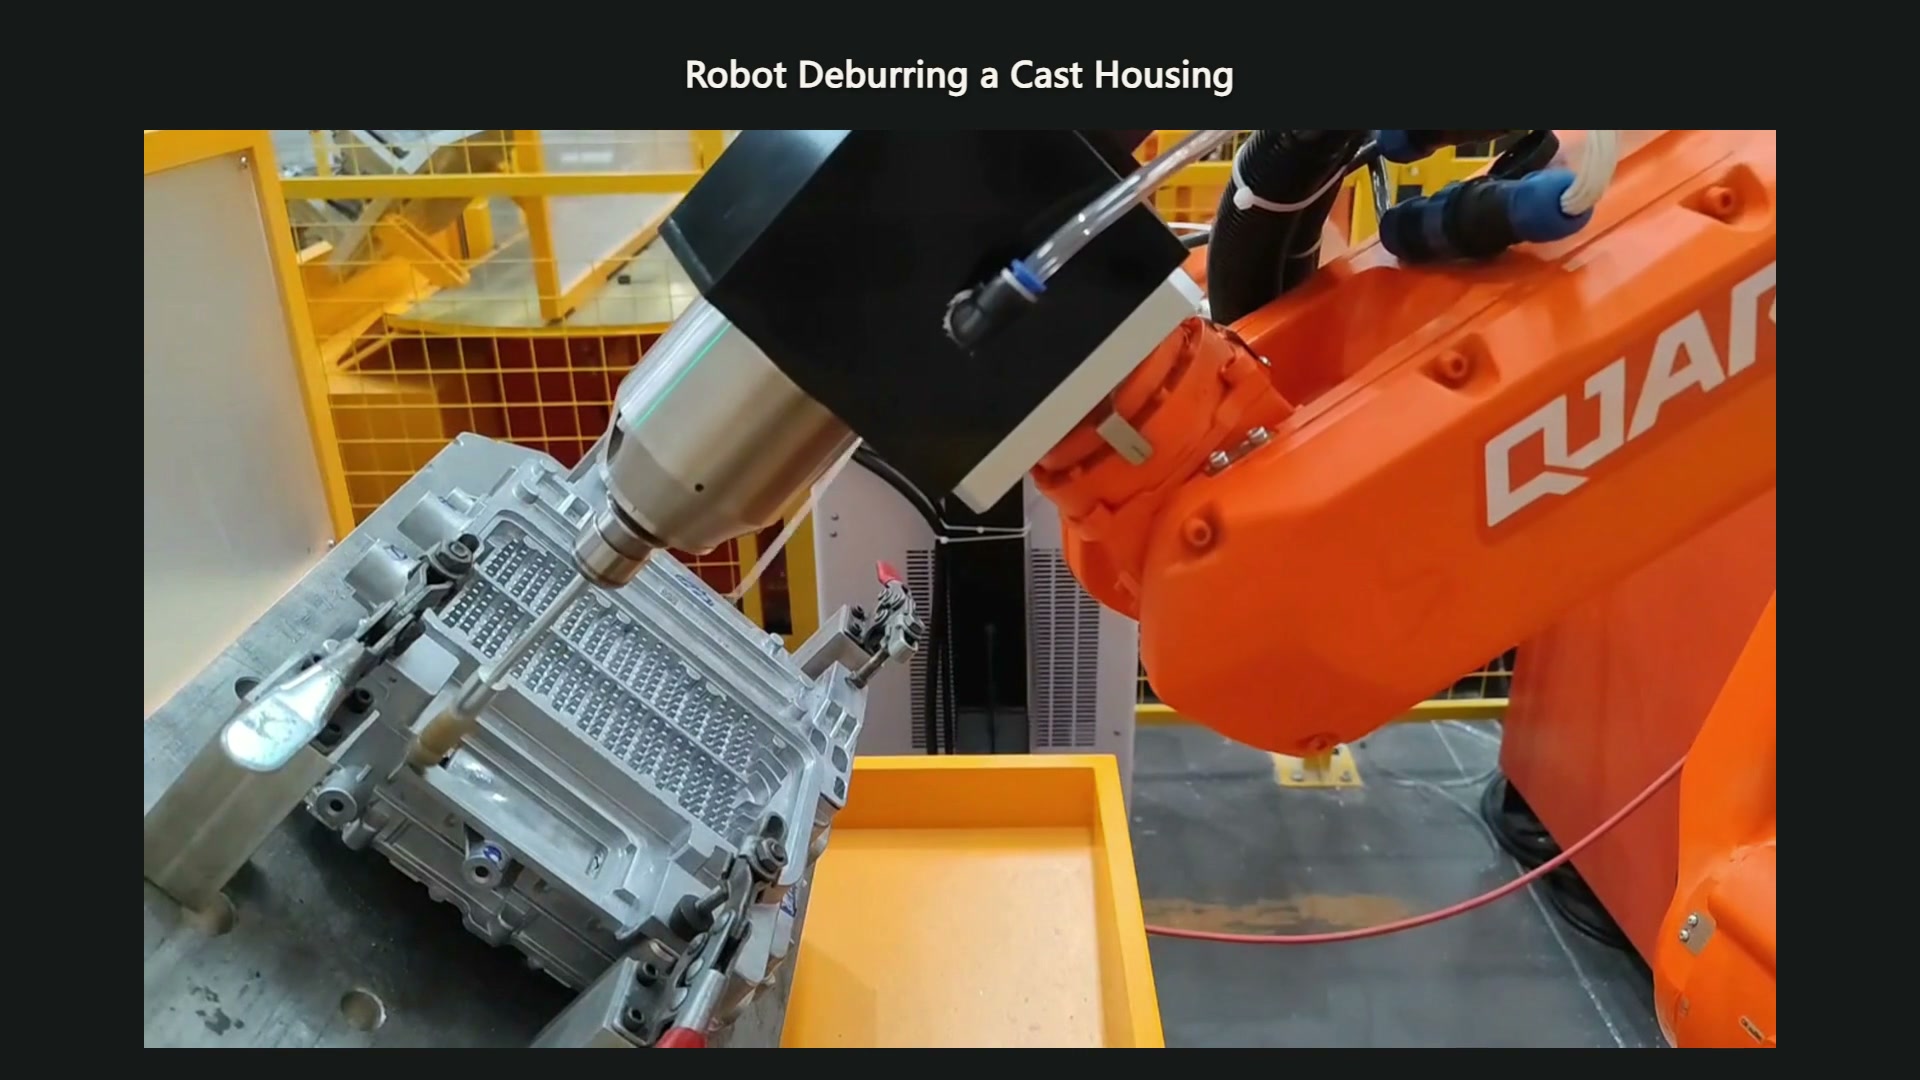
00:36 — Bağlantı parçası gövdeyi döndürerek aletin yakınındaki başka bir yüzeyi ortaya çıkardı.
Programı düzeltmeden önce gözlemleri ayırın:
| Deneme gözlemi | Bu karşılaştırmanın neyi ayırmaya yardımcı olması gerekiyor? |
|---|---|
| Döküm parçasının konumuna bağlı olarak kalan çapak da hareket eder. | Konum veya destekteki farklılık ile uygun olmayan nominal yol arasındaki ilişki |
| Gelen flaşın daha büyük olduğu yerlerde daha fazla malzeme kalır. | Seçilen kesim koşullarına bağlı olarak kaldırma talebindeki değişim |
| Temiz bir kenar, işlevsel yüzeyde hasarla birlikte gelir. | İletişim yönü, erişim ve izin verilen kaldırma sınırı |
| Sonuçlar, aletin kullanım aralığı boyunca değişir. | Takım durumu ile gelen parçalardaki veya kurulumdaki değişiklik arasındaki ilişki |
Bunlar, önerilen bir deneme için olası teşhis seçenekleridir. Yol değişikliğinin hem çapak giderme hem de gövdenin korunması açısından değerlendirilmesi için öncesi ve sonrası örnekleri saklayın.
Uyumluluğun bir yönü ve bir görevi vardır.
Orijinal takım dokümantasyonu, kenar profili etrafındaki sapmaları takip etmek için radyal uyumluluğu tanımlarken, eksenel yüzer takımlar başka bir yönde teması sağlar. Bunlar arasında seçim yapmak, amaçlanan kesicinin yüzeyle nasıl temas ettiğini anlamayı gerektirir. "Yüzer takım", eksiksiz bir işlem spesifikasyonu değildir.
Uyumlu bir mekanizma, tasarlandığı yer değiştirmeyi karşılayabilir; ancak izin verilen kenarı tanımlamaz veya uygun olmayan bir konumlandırma stratejisini düzeltmez. Varlığı ayrıca, büyük ve değişken bir çapağın tek seferde çıkarılabileceğini de kanıtlamaz. Bu sorular hala gerçek malzeme ve çapak durumunu gerektirir.
Orijinal bir pnömatik çapak alma aleti kılavuzunda, gerekli kesim ve yüzey kalitesini elde etmek için kullanılan ayrı ayarlamalar olarak uyum kuvveti ve robot hareket hızı ele alınmaktadır. Burada öğrenilmesi gereken önemli ders, temas koşullarını birlikte değerlendirmektir. İnatçı bir çapağı çıkarmak için kuvveti artırmak, daha ince komşu kenardaki kesimi değiştirebilir; başarılı bir ayarlama her iki koşulda da kontrol edilmelidir. Alet üreticisinin derecelendirmeleri, kendi ekipmanına özgüdür.
Cilalanmış bir örnek değil, üretim yelpazesini kabul edin.
Anlaşmaya varılan döküm aralığıyla planlanan konumlandırma ve yüzey değiştirme dizisini çalıştırın. Korunan alanları ve temizlenmiş kenarı inceleyin. Kabulün açıklanamayan yeni takım sonucuna bağlı olmaması için, önerilen takım bakım veya değiştirme koşulunu denemeye dahil edin.
Gelen çapak koşullarından hangilerinin proses tarafından kabul edildiğini, hangilerinin farklı bir işlem gerektirdiğini ve kenarın nasıl değerlendirildiğini kaydedin. Çizimlerde, örneklerde ve üzerinde anlaşılmış bir denetim yönteminde ifade edilen bir sınır, robotun her seferinde aynı yolu izleyeceği sözünden daha faydalıdır.
Başvuru görüşmesi için, EVST'ye gerçek çapaklı parçaları, iyi ve kusurlu örnekleri ve işaretlenmiş fonksiyonel yüzeyleri getirin.Sonraki adım, test edilebilir bir kaldırma sınırını ve önerilen sürecin kapsaması gereken örnek varyasyonunu tartışmaktır.