
Alıcı istasyon tarafından kabul edilen parçalardan yola çıkarak, tam bir kutu döngüsü boyunca bir paket açma hücresinin maliyetini tahmin ediyoruz. Bu hesaplamanın anlamlı olması için öncelikle kavrama onayı, alma izni ve teslimatın tamamlanması sırasını tanımlıyoruz. Ardından, zamanlama sınırına karton değiştirme, kalan parça işleme ve geri kazanımı dahil ediyoruz. Robotun hareket hızı tek başına bu tedarik görevini fiyatlandırmak veya boyutlandırmak için yeterli değildir.
Kutuların istasyona taşınma hareketini izleyin.
Görüntülenen kol, dikey bir kavrama cihazını karton kutudaki düzenli küçük modüllere doğru indiriyor ve karton kutu ile bitişik bir istasyon arasında hareket ediyor. Görünür düzenleme bize iki ayrı entegrasyon problemi sunuyor: aletin kutunun içeriğine nasıl yaklaştığı ve bir sonraki istasyonun bunları almaya ne zaman hazır olduğu.
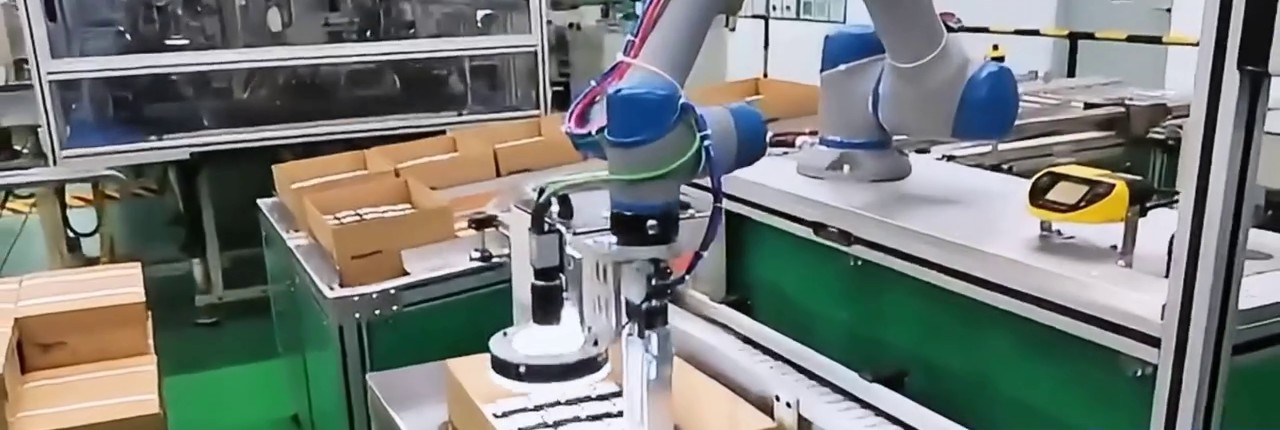
Ana film 00:07.28 — Alet, önden açık karton kutunun içindeki modül sıralarının üzerinde yer alıyor ve karton kutunun açılış ve toplama alanını gösteriyor.
Bir hareketi, kabul görmüş bir sunuma dönüştürün.
Önerilen bir hücre için, üretim sayısını atamadan önce bir işlem el sıkışması tanımlıyoruz. Bir kontrolör, dijital bir çıkış ayarlayabilir, bir giriş veya ifade bekleyebilir ve bir zaman aşımını yönetebilir. Bu işlevleri, cihazlar arasında kararlaştırılan sinyal adları ve zamanlama ile alet çalışmasını alıcının durumuna bağlamak için kullanıyoruz.
| Önerilen adım | Kontrol dizisinin yaptığı şey | İstisnanın anlamı nedir? |
|---|---|---|
| Tutuşu kontrol et | Seçilen aletin çıktısını ayarlayın. | Bu komut bir talimattır, parçaların tutulduğunun teyidi değildir. |
| Saklamayı onaylayın | Belirtilen süre içinde seçilen kavrama geri bildirimini bekleyin. | Normal aktarım dizisini durdurun ve onaylanmamış bir kavrama işlemini gerçekleştirin. |
| Alma iznini temin edin. | Alıcının havaleyi kabul etmesini bekleyin. | Kayıt alıcısı, robot hareketinden ayrı olarak bekliyor. |
| Yerleştir ve serbest bırak | Yaklaşımı ve seçilen serbest bırakma sırasını uygulayın. | Sadece bir serbest bırakma komutu gönderilmiş olması, teslimatın gerçekleştiği anlamına gelmez. |
| Devir teslimi tamamlayın. | Kararlaştırılan yerleştirme/tamamlama onayını karşılıklı olarak iletin. | Teslimat sayısını yalnızca tanımlanmış kabul olayında güncelleyin. |
Geri bildirim yöntemi, seçilen alete ve alıcıya bağlıdır. Örneğin, bir aletin kapalı sinyali ve kısmi tutma onayı farklı durumları tanımlayabilir. Her sinyalin aslında neyi kanıtladığını belirtir ve ekipmanın yanıt ve kurtarma ihtiyaçlarına göre bekleme sınırları belirleriz. Olağan proses giriş/çıkışı, hücrenin güvenlik fonksiyonlarından ayrı kalır.
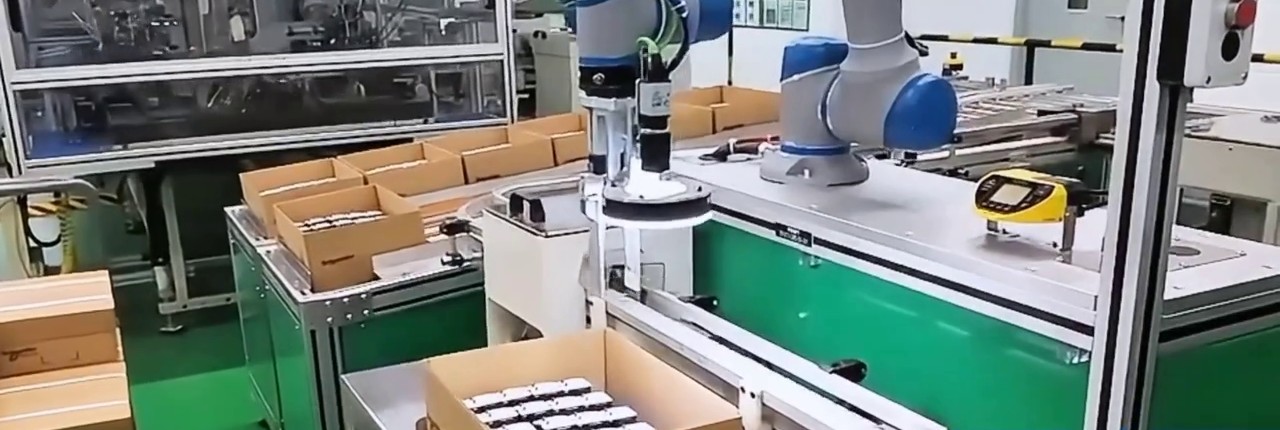
Ana film 00:15.5 — Robot aleti sağdaki çalışma masasının yakınında bulunuyor ve karton ile bitişik istasyon arasındaki ilişkiyi gösteriyor.
MKS Konveyörden istasyona pil modülü taşıma örneği Bu, bir konveyör ve bir istasyonun robotun zamanını paylaştığı başka bir alım düzenini göstermektedir. Teslimatın nerede tamamlandığı ve hangi cihazın robotu bekletebileceği tartışılırken faydalıdır.
Kalan satıra kendi işlem kuralını atayın.
Düzenli bir dizilim için, başlangıç düzeni, kartonu bulmak ve referansından alma pozisyonlarını tanımlamaktır. Daha sonra, gerçek karton ve aleti kullanarak duvara bitişik pozisyonları ve kalan son modülleri deneriz. Kutu hareketi, duvar boşluğu veya değişen kalan düzen, bu pozisyonları kolay merkezi alma pozisyonundan farklı hale getirebilir.
Bir teklif birden fazla modülü bir arada içeriyorsa, tam bir grubu ve eksik bir son grubu test edin. Seçilen aracın farklı bir kalan miktarı işleyip işleyemeyeceğine, ayrı bir son satır yoluna ihtiyaç duyulup duyulmadığına veya kalan kısmın operatör destekli bir istisnaya yönlendirilip yönlendirilmeyeceğine karar verin. Bu seçim, hem onaylanan miktarı hem de kutu başına geçen süreyi değiştirir. Nominal grup boyutu her deneme için geçerli bir çarpan değildir.
Karton değişiminin de tanımlanmış bir son duruma ihtiyacı vardır: bir sonraki kutu bulunur ve alınmaya hazırdır. İkinci bir alma pozisyonu, bazen başka bir kutu hücreyi beslerken değişimin devam etmesine olanak tanır. Bu düzeni kontrol dizisi ve erişim düzenlemesiyle değerlendiriyoruz; tahmin yalnızca kapsanmayan yenileme süresini içerir.
Kutu döngüsünün tamamını ölçün.
Her iki uçta da aynı kaydedilen olayı kullanın: bu koli için ilk toplama görevi başladığında başlayın ve bir sonraki koli için ilk toplama görevi başladığında bitirin. Aynı aralıkta fiilen kabul edilen parçaları sayın. Alıcı hazır olana kadar zamanlamanın başlangıcını geciktirmeyin; koli değiştirme, onaylar ve sonraki beklemeler ardışık aralıklar içinde kalmalıdır. Ardından hesaplayın:
Saatte teslim edilen modül sayısı = 3600 × N / T
İşte N Anlaşmaya varılan teslimat noktasında kabul edilen sayıdır ve T Aynı tam kutu döngüsü sınırında geçen saniyeleri ifade eder. Faktör, saniyeleri saate çevirir. Bu bir planlama denklemidir, filme alınan kol için bir performans rakamı değildir.
Kaydedilen zamanı verimli aktarım, alet onayı bekleme süreleri, alıcı bekleme süreleri, koli değiştirme ve istisna kurtarma olarak ayırıyoruz. Birkaç faaliyet üst üste gelirse, toplam geçen süre bu aralığı bir kez sayar. Birden fazla koli ölçülüyorsa, bireysel koli oranlarının ortalamasını almak yerine, toplam kabul edilen parça sayısını toplam geçen süreye bölün.
Kayıt daha sonra bir yapılandırma kararına işaret eder. Tekrarlanan alıcı beklemeleri, bir arayüz veya aşağı akış kapasitesi tartışmasını gerektirir. Uzun süreli açıkta kalan bir değiştirme aralığı, bir yenileme düzeni karşılaştırmasını gerektirir. Tekrarlanan son sıra istisnaları, bir takım veya kalan parça stratejisi incelemesini gerektirir. Her biri ilk başta düşük saatlik bir oran olarak görünse bile, bunlar farklı değişikliklerdir.
EVST ile hücreyi görüşmek için, kutu ve modül fotoğraflarını, kutu düzenini ve miktarlarını, dolu halden neredeyse boş hale geçiş videosunu ve alıcının mevcut sinyallerini veya çalışma sırasını getirin. Arayüz henüz belgelenmemişse, bir sonraki istasyonun ne alması gerektiğini ve ne zaman alması gerektiğini açıklayın. Bu girdileri, geçişi, istisna kurallarını ve faydalı bir döngü denemesini tanımlamak için kullanabiliriz. Modül açılımı entegrasyonunu tartışın..