
Robot yolunu seçmeden önce panel zarfını, izin verilen destek bölgelerini, yerleştirilmiş istif durumunu ve serbest bırakma mesafesini tanımlayın. Bir başvuruyu tartışın Alternatif olarak, panel çizimleri, sunum ve istifleme gereksinimlerinizi sales@evsrobot.com adresine e-posta ile gönderebilirsiniz.
Görüntülerde, dikdörtgen uçlu bir alete sahip turuncu bir endüstriyel robotun, bir transfer ve istifleme istasyonunda kaynaklı çelik hasır panelleri hareket ettirip istiflediği görülüyor. Çıkıntılı çubuklar ve katmanlı paneller, tek bir nominal alma koordinatından ziyade zarf kontrolünü daha önemli hale getiriyor.
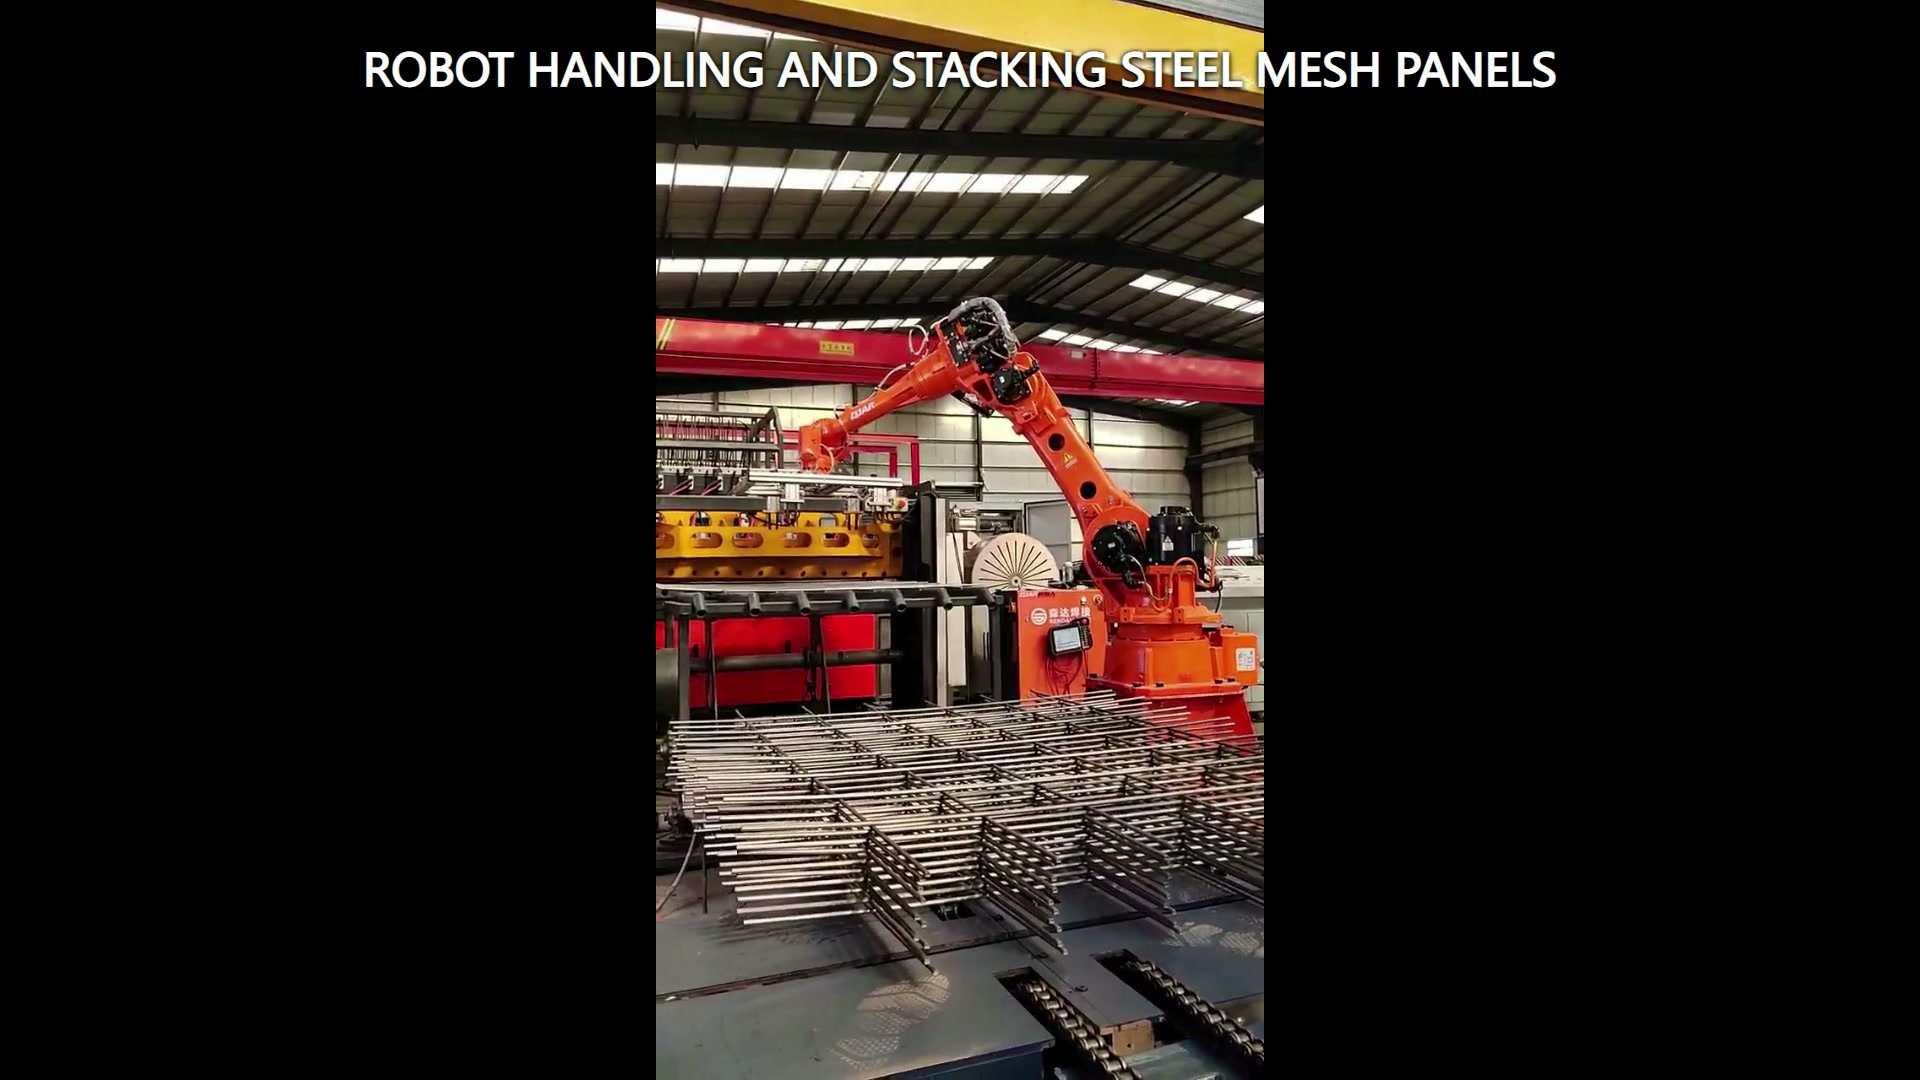
Paneli değişken bir zarf olarak modelleyin.
Bir ağ paneli, dış dikdörtgen, kesişen çubuklar ve birçok çıkıntılı kenardan oluşur. Toplam uzunluk ve genişlik, çubuk aralığı, kenar çıkıntısı, düzlük aralığı ve panellerin üst üste binebileceği veya birbirine geçebileceği koşulları kaydedin. Taşıma modeli, aleti ve paneli tüm hareket boyunca birlikte içermelidir.
Tek bir ideal çizim yerine sınır örnekleri kullanın. Eğilmiş bir panel süpürülen hacmi artırabilir; kaymış çubuklar alet boşluğunu azaltabilir; kısmen birbirine takılan iki panel beklenmedik birleşik yük oluşturabilir. Bu durumlar fizibilite çalışmaları ve kurtarma planlamasında ele alınmalıdır.
Destek ve iletişim kısıtlamalarını tanımlayın.
Panelin desteklenebileceği veya temas edebileceği yerleri ve uç aletin serbest kalması gereken yerleri işaretleyin. Seçilen yöntem, kaldırma, transfer, yerleştirme ve bırakma işlemleri boyunca kullanılabilir bir panel durumunu korumalıdır. Alet seçimi, gerçek çizimlere, örneklere, yüzey kısıtlamalarına ve denemelere uygun olmalıdır.
Görüntülerde dikdörtgen şeklinde bir uç alet görülüyor, ancak projenin çalışma prensibini bağımsız olarak belirtmesi gerekiyor. Uygulama modeli, alet gövdesini, hortumları veya kabloları, panel sapmasını ve yakındaki yapıyı tek bir zarf olarak içermelidir.
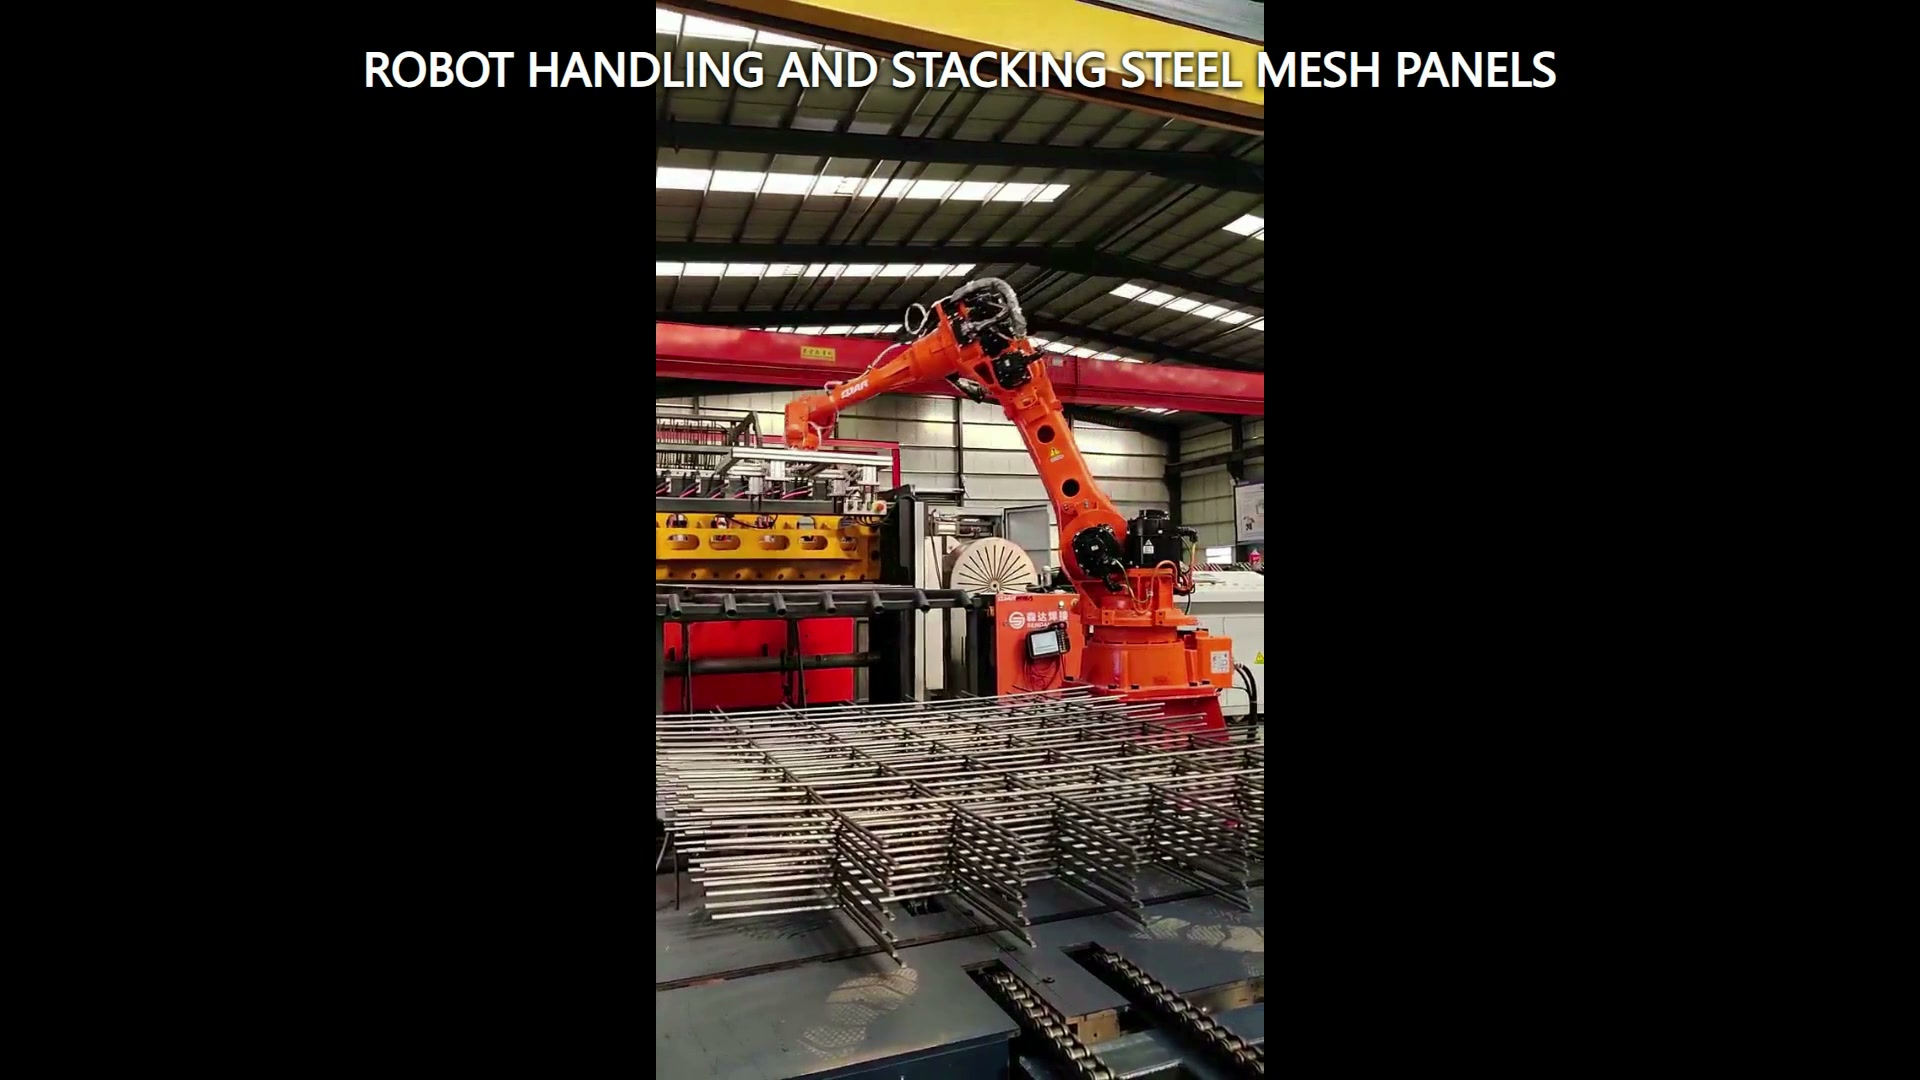
Yerleştirilen yığını bir durum olarak belirtin.
Bir panelin belirli bir koordinata ulaşması, istifin tamamlandığı anlamına gelmez. Kenar hizalamasını, izin verilen dönüşü, desteklenen alanı, varsa katman ayrımını, planlanan maksimum istif koşulunu ve takım serbest bırakılması için gereken boşluğu tanımlayın. Bir sonraki panelin istif referans noktasına göre nasıl konumlandırıldığını belirtin.
Serbest bırakma yolu, çıkıntılı çubukları sürüklemeden veya bitişik katmanı bozmadan ayrılmalıdır. İlk katmanı, ara katmanları ve planlanan en üst durumu kontrol edin. Her biri farklı bir takım açısı ve çevresel boşluk gösterebilir.
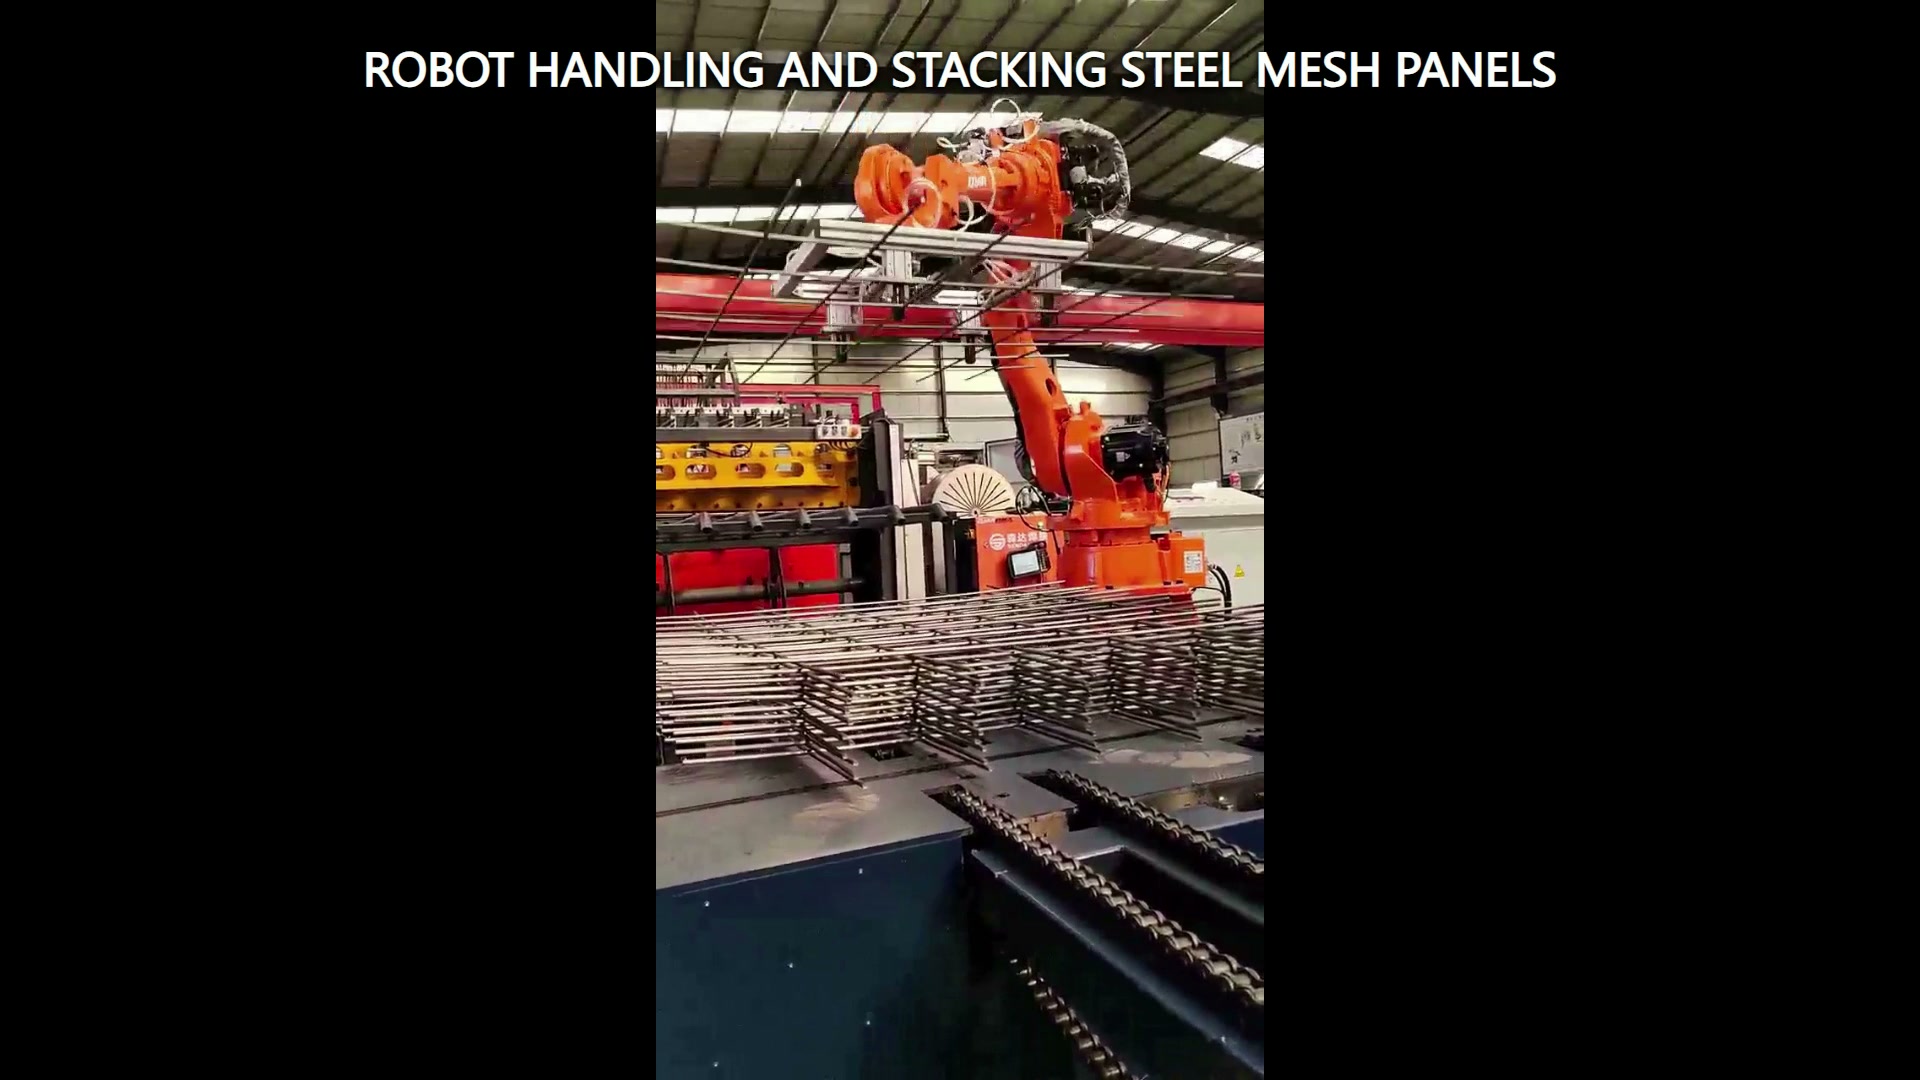
Zorlu durumdaki toparlanmayı planlayın
Durum tablosu, kaynak dolu, panel onaylandı, hedef müsait, yerleştirilen durum onaylandı ve alet temiz durumlarını kapsamalıdır. Eksik panel, kaydırılmış panel, şüpheli çift panel, dolu hedef veya eksik serbest bırakma için yanıtlar ekleyin. Proje ekibi, hangi koşulların inceleme için durdurulacağına ve hangilerinin kontrollü kurtarmaya gireceğine karar vermelidir.
Denemeler, gelen panel durumunu, gerçek destek koşulunu, alet onayını, yerleştirme yönünü, kenar hizalamasını ve kurtarma sonucunu kaydetmelidir. Bu, robotun bir hareketi tamamlayıp tamamlamadığını kaydetmekten daha iyi kanıt sağlar.
Fizibilite paketini oluşturun
Çizimler ve sınır örnekleri, kütle ve ağırlık merkezi aralığı, düzlük ve kenar projeksiyon limitleri, izin verilen destek bölgeleri, kaynak sunumu, hedef baca çizimi, baca referans noktası, çevre düzeni, gerekli onaylar ve kabul yöntemini sağlayın. En düşük ve en yüksek baca durumlarını ve istasyonu paylaşan tüm panel varyantlarını ekleyin.
Robot, alet, panel, istif, transfer ekipmanı ve erişim koşulları, entegre bir uygulama olarak değerlendirilmelidir. EVS ile iletişime geçin Zarfı, destek haritasını, yerleştirilmiş durumu ve deneme matrisini incelemek için sales@evsrobot.com adresine e-posta gönderin.
Görüntülerde yalnızca görünen turuncu robot, dikdörtgen uç alet, kaynaklı çelik ağ panelleri ve istifleme hareketi yer almaktadır; kavrama prensibi, yük kapasitesi, çevrim süresi, hassasiyet, istif kalitesi ve müşteri kimliği için proje kanıtı gerekmektedir.