
Uzun ve kavisli bir kontrol paneli, basit bir noktadan noktaya hareketten daha fazlasını gerektiren bir yapıştırıcı püskürtme yolu gerektirir. Kaydedilen örnekte, bir endüstriyel robot, kompakt bir aplikatörü sabit, koyu renkli bir iş parçasına doğru getirir, bir bölümü takip eder, yeniden konumlandırmak için kaldırır ve iki bölüm daha için geri döner. Pratik tasarım sorusu, bilek, aplikatör, hortumlar, fikstür ve yerel olarak kaplanmış alanlar için boşluğu korurken bu yüzeyi nasıl ulaşılabilir yollara böleceğimizdir. EVST'den başvuru incelemesi talep edin..
Alan dizisinin gösterdiği şey
Videonun başlarında, uygulama cihazı gösterge panelinin bir bölümünü takip ediyor. Ardından robot geri çekiliyor ve pozisyonunu değiştiriyor. Başka bir bölüme yaklaşıyor, tekrar geri çekiliyor ve daha sonra uygulama cihazını kaldırmadan önce bir yaklaşım ve yol hareketi daha tamamlıyor.
Bu sıralama, faydalı bir noktayı görünür kılıyor: Oluşturulan bir panel, kasıtlı geçiş hareketleriyle birleştirilmiş, ulaşılabilir birkaç bölüm olarak ele alınıyor. Video, hareket sırasını ve fiziksel düzenlemeyi belgeliyor. Yapıştırıcı kimyasını, teslim edilen miktarı, işlem ayarlarını, kaplamayı, çevrim süresini, doğruluğu veya bitmiş parça kalitesini belirlemiyor; bunlar uygulama verilerine ve denemelere ait.
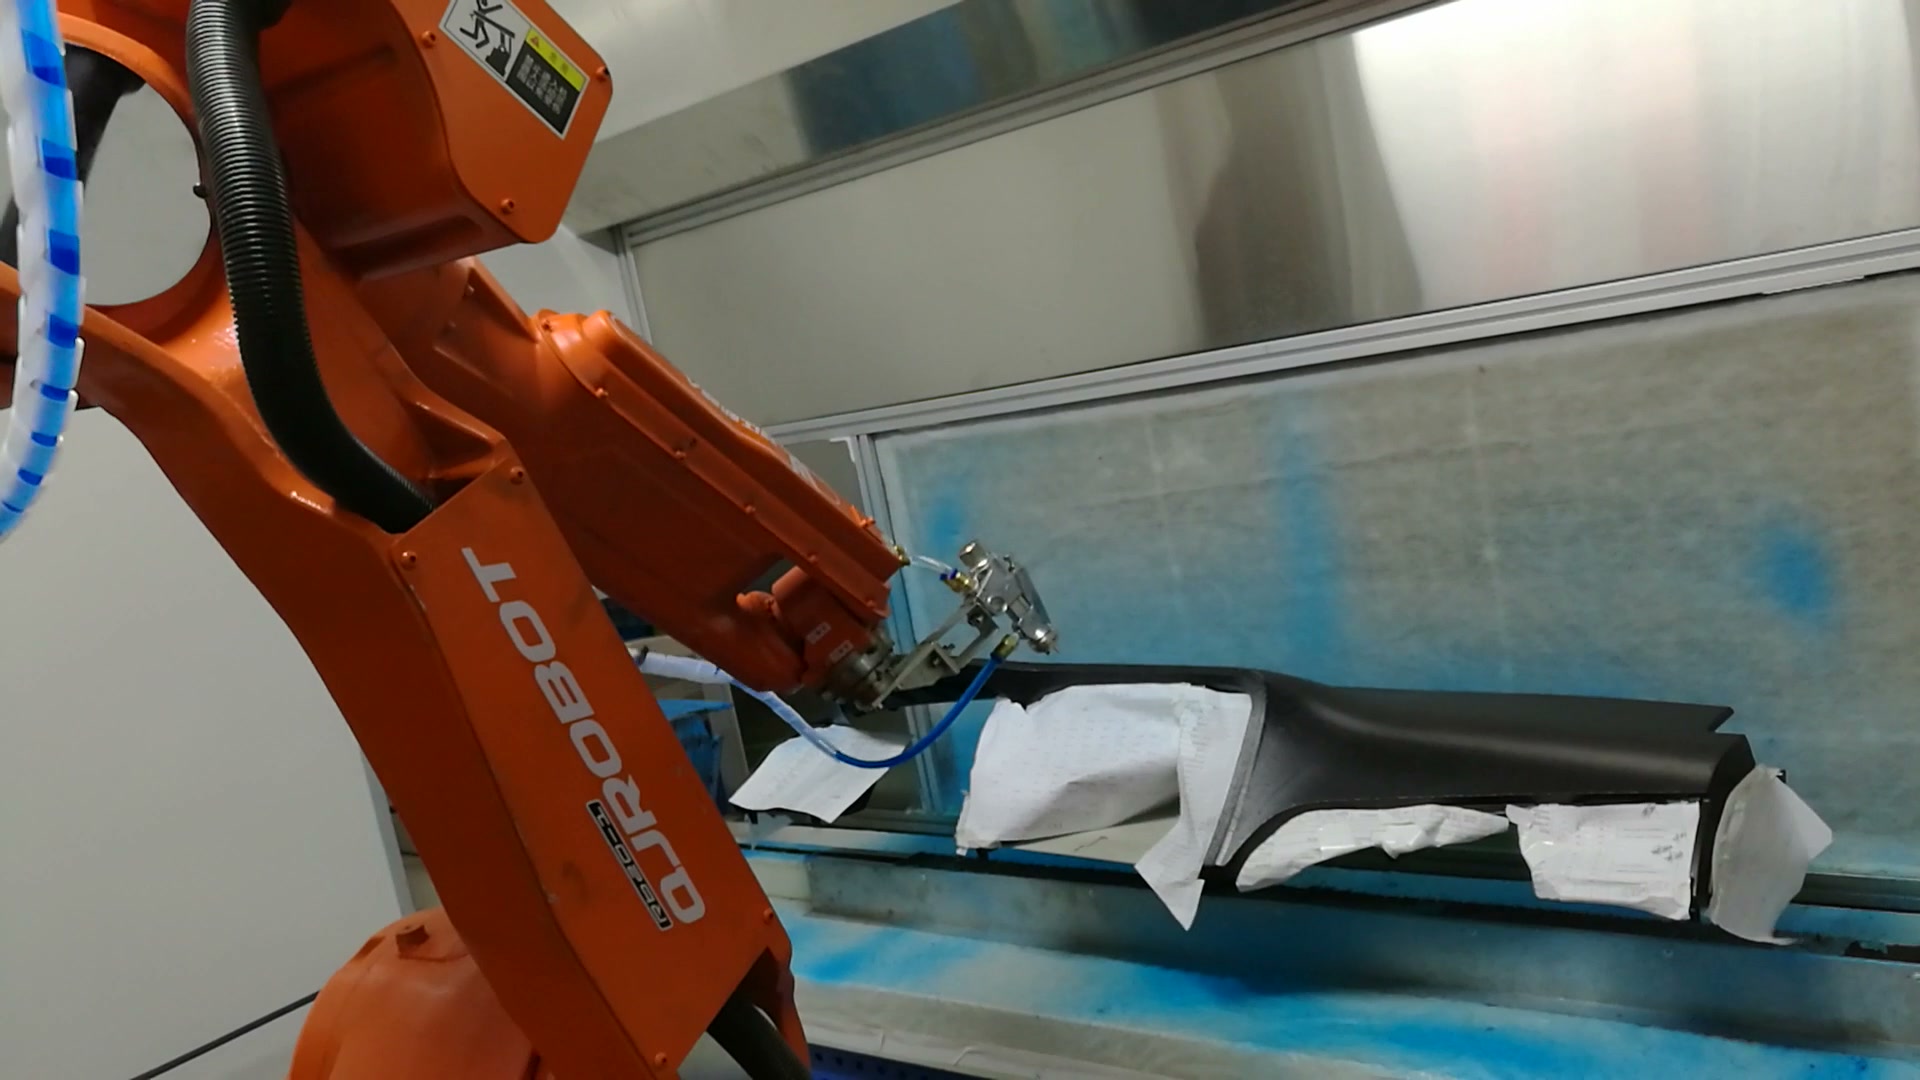
Videonun yaklaşık 00:13 saniyesinde, uygulama cihazı sabit kontrol panelinin bir bölümüne yaklaşıyor; robot, alet, hortumlar, iş parçası ve yerel beyaz kaplama birlikte görülebiliyor.
Access tarafından gösterge panelleri için robotik yapıştırıcı püskürtme planlaması
Yol segmentasyonu, gerçek parça ve takım geometrisiyle başlamalıdır. Her yüzey bölgesi için, çalışma yaklaşımı, çalışma yönü, boşluk zarfı ve çıkış hareketi gereklidir. Bir çizimde sürekli görünen bir bölge, flanş, keskin eğrilik değişimi, fikstür elemanı veya hortum duruşu erişimi sınırladığında iki robot yoluna ihtiyaç duyabilir.
Kaydedilen robot, tekrar tekrar yaklaşıyor, bir bölümü takip ediyor ve geri çekiliyor. Yeni bir proje için, kesin ayrım, çevrimdışı bir erişim çalışması ve ardından temsili parçalar üzerinde yapılacak denemelerden elde edilmelidir. Amaç, uygulayıcıyı belirtilen yola uygun bir çalışma ilişkisi içinde tutarken, garip bilek duruşundan kaçınmak ve geçiş hareketinin iş parçası veya fikstürü geçmesini önlemektir.
Kaldırma ve yeniden konumlandırmayı sürecin bir parçası olarak ele alın.
Yüzey bölümleri arasındaki hareketler boş bir yolculuk değildir. Bu hareketler, aletin iş parçasını geçip geçmediğini, hortum demetinin takip edecek alanı olup olmadığını ve bir sonraki yaklaşımın öngörülebilir bir pozisyondan başlayıp başlamadığını belirler. Faydalı bir hareket planı, aplikatörün bir bölümü nerede terk ettiğini, ne kadar geri çekildiğini, hangi eklemlerin pozisyon değiştirdiğini ve bir sonraki kontrollü yaklaşımın nerede başladığını tanımlar.
Saha dizisinde, aletin çalışma bölümleri arasında gözle görülür şekilde yukarı kaldırıldığı görülmektedir. Bu gözlem, geçişlerin açık durumlar olarak incelenmesini desteklemektedir. Ancak, herhangi bir anda malzeme akışının açık veya kapalı olup olmadığını göstermemektedir; bu nedenle kontrol tasarımı, seçilen uygulama ekipmanı ve proses spesifikasyonundan bu ilişkiyi tanımlamalı ve doğrulamalıdır.
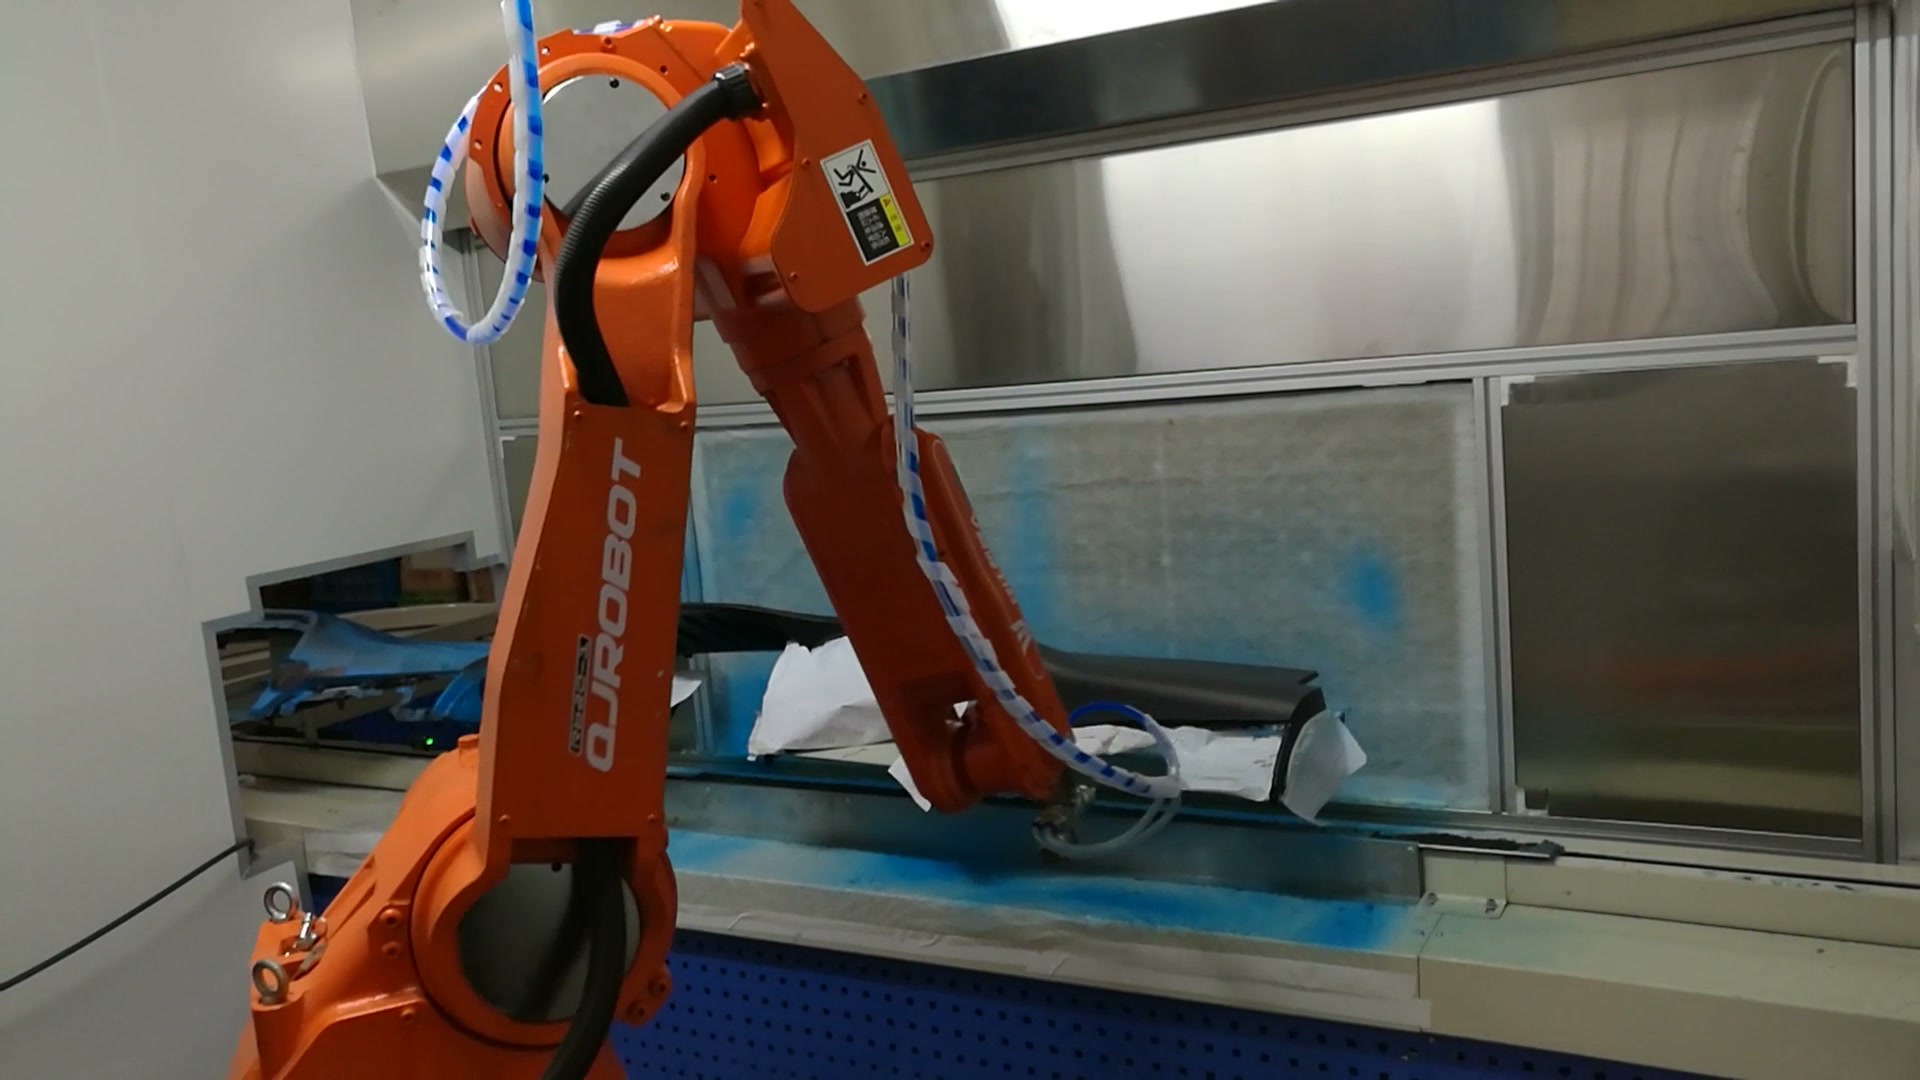
Videonun yaklaşık 00:37 saniyesinde, gözle görülür bir geri çekme ve yeniden konumlandırma aşamasından sonra, aplikatör uzun gösterge panelinin başka bir bölümünün yakınında bulunuyor.
Armatürleri, kapalı alanları ve tesisatları aynı açıklık modelinde tutun.
İş parçası sabit bir istasyonda tutulur ve beyaz, yerel olarak kaplanmış alanlar görünür durumdadır. Bu alanların malzemesi ve amacı, ölçümlerle belirlenmez. Ancak proje planlamasında, takım zarfına girebilecek her türlü fikstür elemanı, kapak, geçici koruma ve tolerans yığını, erişim ve çarpışma çalışmasında temsil edilmelidir.
Servis rotası da aynı nedenden dolayı önemlidir. Uygulayıcı, robotla birlikte hareket eden görünür hatlarla bağlanır. Model, bükülme sınırlarını, gevşekliği, takılma noktalarını ve en zorlu bilek pozisyonlarını içermelidir. Metal alet gövdesi için açık olan bir yol, tüm servis paketi dikkate alındığında yine de uygun olmayabilir.
Hareket optimizasyonuna başlamadan önce arayüz durumlarını tanımlayın.
Sağlam bir sıralama, parçanın yüklenip yerleştirilmesi, fikstürün hazır olması, robotun hazır olması, aplikatörün hazır olması, yolun aktif olması, bölümün tamamlanması ve robotun geri çekilmesi durumlarını birbirinden ayırmalıdır. Tam sinyaller hücre ekipmanına bağlıdır. Durumların ayrılması, kesintilerin teşhisini kolaylaştırır ve kurtarma planına bilinen bir başlangıç noktası sağlar.
Kurtarma süreci kendi başına ayrı bir değerlendirmeyi hak ediyor. Yaklaşma sırasında, yüzey takip hareketi sırasında ve geri çekilme sırasında bir duraklamayı ele alın. Her durum için güvenli durumu, mevcut bölümün devam edip edemeyeceğini ve izin verilen geri çekilme yolunu tanımlayın. Geçiş süresini kısaltmaya çalışmadan önce bu çalışma üzerinde anlaşmaya varılmalıdır.
Hücreyi gerçek uygulama kısıtlamalarına göre planlayın.
Mavi muhafaza ve sabit istasyon, görünür çalışma alanını tanımlar, ancak görüntüler muhafazanın havalandırma veya filtreleme tasarımını göstermez. Bir proje incelemesi, havalandırma, maruz kalma kontrolleri, koruma, yangın önlemleri, bakım erişimi ve atık yönetimi konularını belirlemek için yapıştırıcı tedarikçisinin güvenlik verilerini, uygulama ekipmanı talimatlarını, geçerli yerel gereklilikleri ve bir süreç risk değerlendirmesini kullanmalıdır.
Robot güvenliği, hücrenin tamamına ve çalışma modlarına da bağlıdır. Değerlendirme, yükleme, kurulum, temizlik, nozul bakımı, arıza giderme ve fikstüre erişimin yanı sıra otomatik hareketi de kapsamalıdır. Nihai tasarım, kurulum yeri ve seçilen ekipman için geçerli gereksinimlere uygun olmalıdır.
Faydalı bir fizibilite çalışması için girdiler
| Giriş | Kavramı neden değiştiriyor? |
|---|---|
| Temsili parça CAD ve toleransları | Ulaşılabilir yüzeyleri, kenar koşullarını ve boşluk sınırlarını tanımlar. |
| Uygulama gerektiren bölgeler ve girişin yasak olduğu bölgeler | Yolların nereden başlayabileceğini, devam edebileceğini ve bitebileceğini belirler. |
| Yapıştırıcı ve uygulama ekipmanı verileri | Doğrulama için işlem aralığını ve destekleyici ekipmanı tanımlar. |
| Armatür ve yerel kaplama tasarımı | Gerçek engeller ve tekrarlanabilirlik koşulları ekler. |
| Uygulama aparatı, hortumlar ve pansuman paketi | Takım geometrisini, bilek yükünü ve servis yönlendirme sınırlarını ayarlar. |
| Hücre düzeni ve erişim modları | Robot yerleşimi, koruma, bakım ve kurtarma işlemlerini şekillendirir. |
| Kabul yöntemi | Deneyleri ölçülebilir proje kriterlerine bağlar. |
Faydalı bir kavram çıktısı; bölümlere ayrılmış yol haritası, erişim ve duruş çalışması, alet ve hizmet zarfı modeli, arayüz durumu dizisi, koruma konsepti, kurtarma matrisi ve deneme planını içerir. Performans taahhütleri, mutabık kalınan malzeme ve muayene yöntemiyle temsilci parça testini takiben verilmelidir.
Detaylı tasarım öncesinde pratik sorular
Tek bir kontrol panelini neden birden fazla robot yoluna bölüyoruz?
Farklı bölgeler farklı yaklaşım yönleri ve bilek pozisyonları gerektirebilir. Açık bölümler ayrıca, parçayı geçmeden kaldırmak ve yeniden konumlandırmak için kontrollü alanlar oluşturur.
Erişim araştırmasına nelerin dahil edilmesi gerekir?
Parça tolerans aralığının tamamını, fikstürü, kapakları, aplikatör gövdesini, servis paketini, robot bilek pozisyonunu, yaklaşma ve geri çekme hareketlerini, muhafazayı ve bakım erişimini dahil edin.
Girişin yasak olduğu alanlar nasıl ele alınmalı?
Bunları parça ve proses spesifikasyonundan tanımlayın, yol modelinde temsil edin ve denemeler sırasında doğrulayın. Bu durumda görünen beyaz kaplama, belirli bir maskeleme yönteminin kanıtı olarak değerlendirilmemelidir.
Kabul planı neyi ölçmelidir?
Gerçek yapıştırıcı, parça ve sonraki aşama ihtiyaçları için kararlaştırılan kriterleri kullanın. Plan, yol yerleşimi ve işlem sonucu kontrollerini içerebilir, ancak kesin ölçüler ve sınırlar bu videodan değil, proje spesifikasyonundan gelmelidir.
Konsept incelemesi için parça ve fikstür verilerini, uygulama alanlarını, seçilen malzeme ve ekipman bilgilerini, yerleşim planını, erişim ihtiyaçlarını ve önerilen kabul yöntemini sağlayın. EVST başvuru incelemesi talebinde bulunun veya e-posta sales@evsrobot.com.
Proje kabulü, üzerinde mutabık kalınan proje verileri, deneme yöntemi ve kayıtlarına göre yapılır.