
Av EVST:s redaktion · Senast uppdaterad: 1 juni 2026
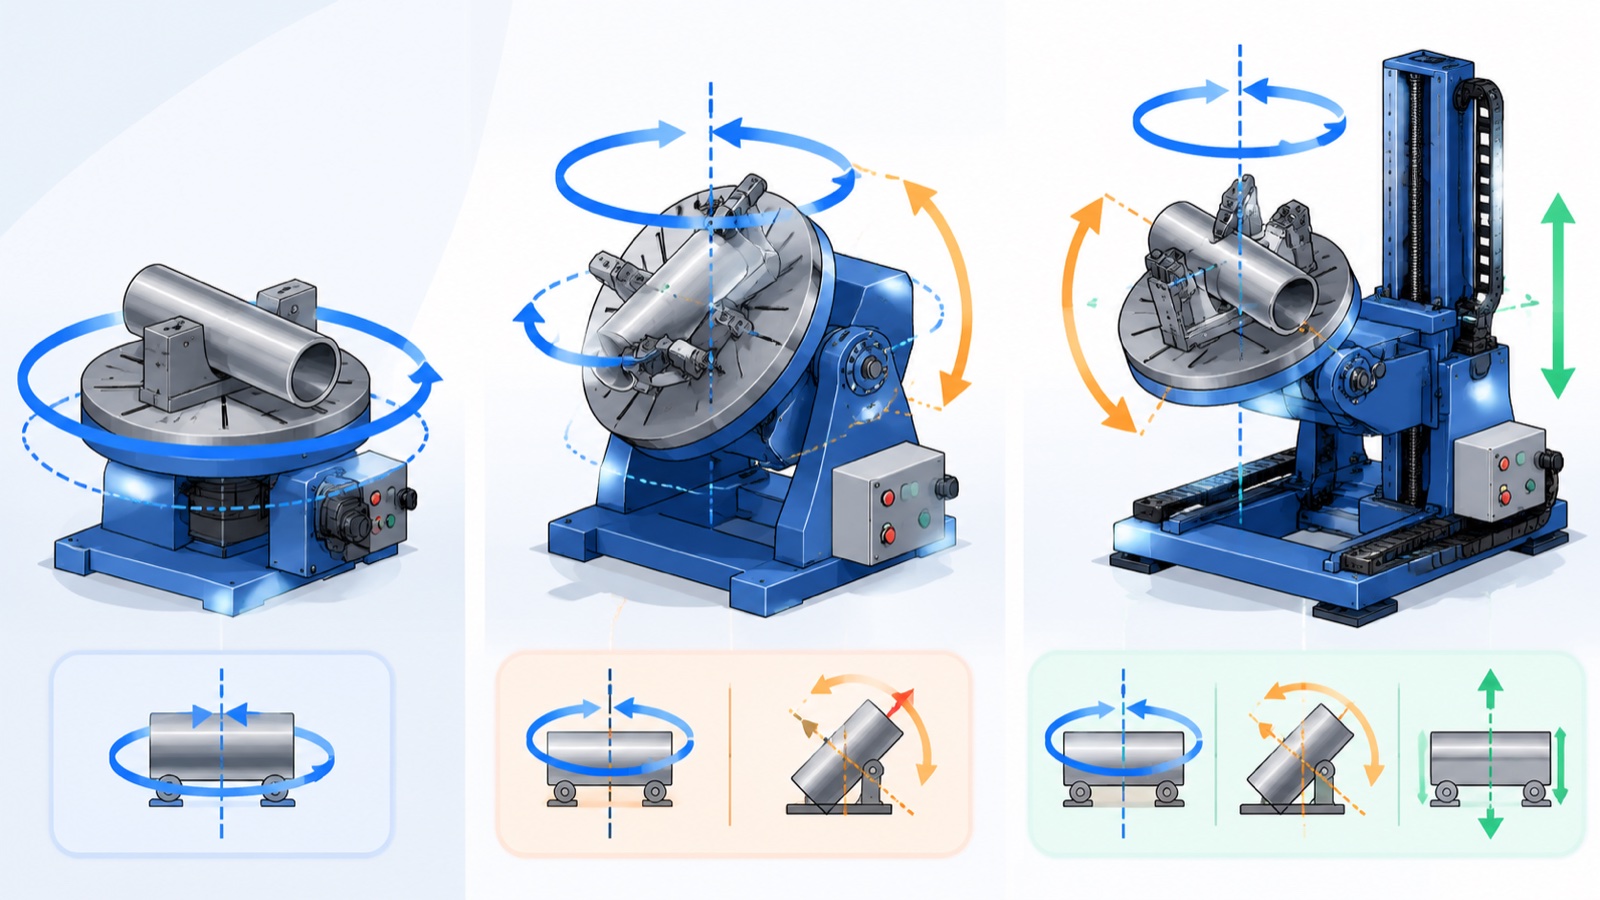
En svetspositionerare är en motordriven fixtur som roterar eller lutar ett arbetsstycke så att svetsarna förblir i det plana läget, där hastighet och kvalitet är högst. Axelräkningen bestämmer rörelsen: en enaxlig positionerare roterar på en axel, en tvåaxlig positionerare lägger till lutning och en treaxlig positionerare kombinerar två lutnings- eller lyftaxlar med rotation. Valet mellan dem beror på detaljgeometri, vikt och hur många svetssömmar som sitter på olika plan.
Vad en svetspositionerare faktiskt gör
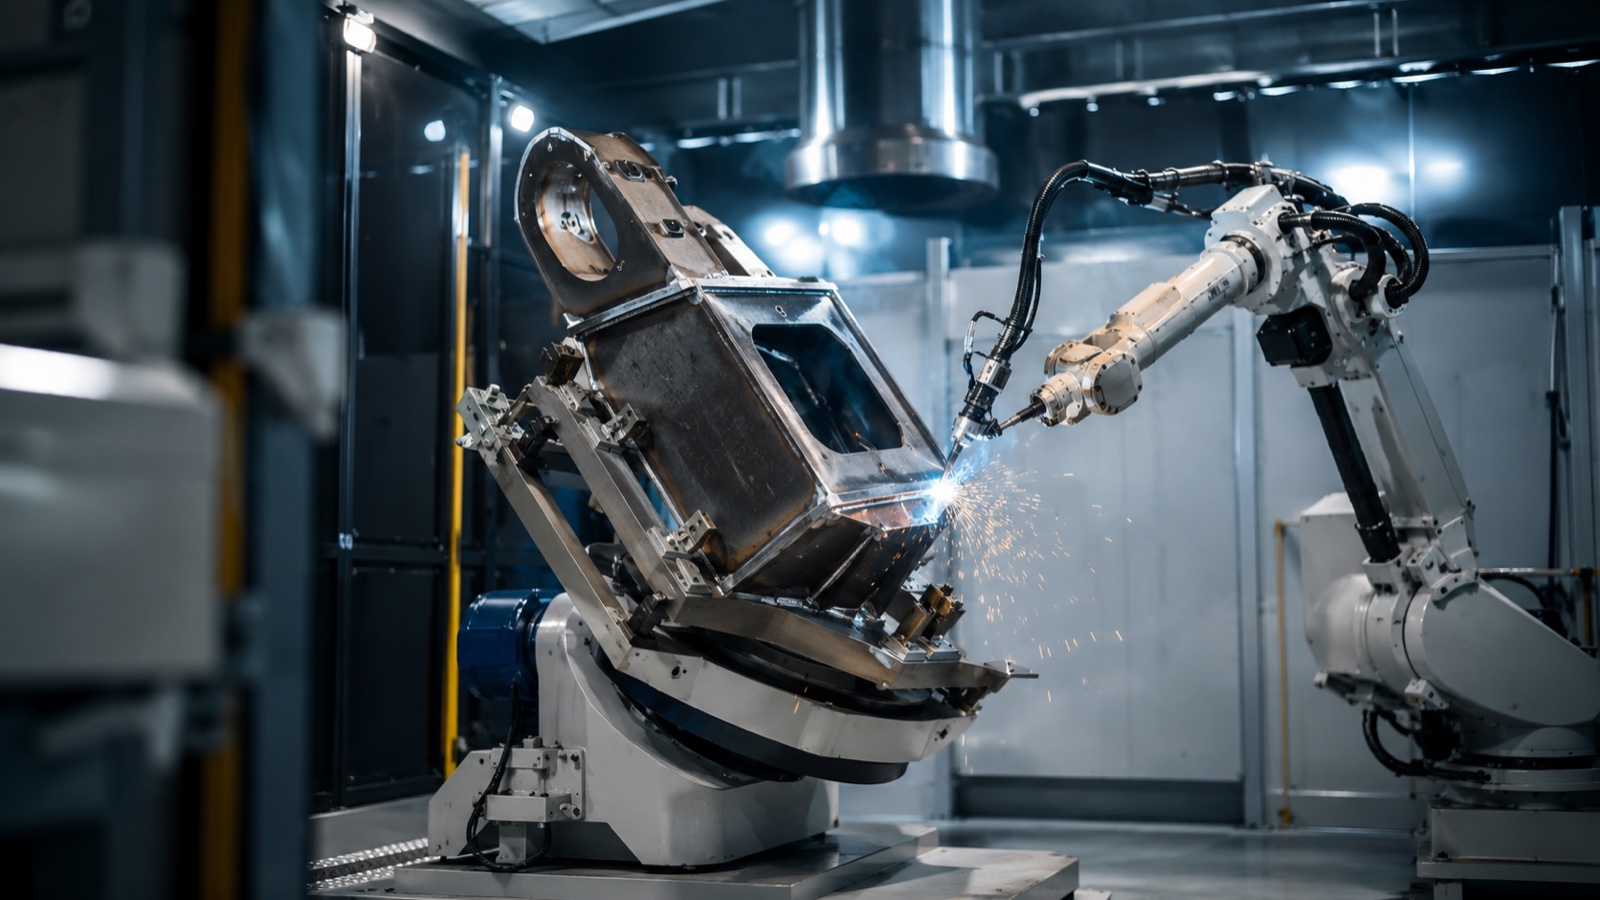
Både manuella och robotsvetsar arbetar snabbast när fogen är plan och smältan befinner sig i ett stabilt, gravitationsassisterat läge. En positionerare placerar varje skarv till det läget istället för att tvinga svetsaren, eller robotarmen, att nå obekväma vinklar. Resultatet är mer konsekvent inträngning, färre defekter och kortare cykeltider.
Enligt American Welding Societys publicerade riktlinjer är svetskvaliteten och rörelsehastigheten högst i plant läge och försämras när skarvarna rör sig horisontellt, vertikalt och ovanför riktning. En positionerare finns för att hålla så många svetsar som möjligt inom det gynnsamma fönstret. I robotceller blir positioneraren också en del av rörelsesystemet: dess axlar kan koordineras med roboten så att delen och brännaren rör sig tillsammans under en enda kontinuerlig svetsning.
Enaxlig vs. tvåaxlig vs. treaxlig: Kärnskillnaden
Den praktiska skillnaden är frihetsgraderna, som avgör hur många ytor av en detalj du kan presentera för brännaren utan att omfixera.
| Typ | Axlar / rörelse | Passar till | Typisk begränsning |
|---|---|---|---|
| Enaxlig | 1 (rotation kring en axel) | Runda eller symmetriska delar: axlar, flänsar, rörspolar, trummor | Kan inte lutas; sömmarna på ändytorna förblir ur plant läge |
| 2-axel | 2 (rotation + lutning) | Fästen, ramar, strukturella svetsar som behöver både vridas och lutas | Begränsad räckvidd på mycket höga eller djupa lådsektioner |
| 3-axel | 3 (rotation + lutning + lyftning eller andra lutning) | Komplexa sammansättningar med skarvar på flera plan | Högre kostnad och mer programmerings- och kalibreringsarbete |
En enaxlig enhet är arbetshästen för allt som i huvudsak är en rotationskropp. Lägg till en lutningsaxel så täcker du den stora medelvägen inom strukturell tillverkning, där en del behöver både rotera och luta. En tredje axel lönar sig bara när delarna är genuint tredimensionella och omfixering annars skulle kosta mer än den extra axeln.
Hur man väljer rätt axelantal
I praktiken avgör tre frågor de flesta val:
- Var är sömmarna? Om varje svets ligger på en cirkel räcker det med en enaxlig positionerare. Sömmar på flera plan pekar mot 2 eller 3 axlar.
- Hur tung och hur balanserad är delen? Excentriska laster skapar lutningsmoment som lägesställarens växel och bromsar måste hålla säkert, inte bara dess nominella massa.
- Samordnar positioneraren med en robot? Koordinerad rörelse kräver axlar som robotstyrenheten kan styra synkroniserat, vilket gynnar integrerade 2- och 3-axliga enheter framför en fristående vridbord.
Enligt branschobservationer är det vanligaste specifikationsfelet att man enbart köper utifrån nominell nyttolast och ignorerar lastens tyngdpunkt och vändradie. En positionerare som är klassad för 1000 kg centrerad, kompakt massa kan vara osäker med 600 kg långt från axeln. Ansedda tillverkare, inklusive EVST, publicerar lastmoment- och tyngdpunktstabeller bredvid den huvudsakliga nyttolasten av just denna anledning.
Avläsning av nyttolast och noggrannhetssiffror
Två siffror dominerar databladen för lägesställare, och båda förtjänar granskning.
nyttolast är den maximala arbetsstyckets massa vid en definierad tyngdpunkt. Tillverkare erbjuder samma modell i flera nyttolastnivåer eftersom växellådan, lagren och bromsen är dimensionerade för värsta tänkbara tillfälle. Som ett exempel erbjuds EVST:s enaxliga och tvåaxliga svetspositionerare i olika nivåer från några hundra kilogram upp till 5000 kg arbetsstyckeskapacitet, så att en köpare kan matcha enheten till detaljen snarare än att överspecificera.
Repeterbarhet är hur exakt lägesställaren återgår till en kommenderad vinkel, vanligtvis uttryckt i millimeter vid arbetsytan eller i bågminuter. För robotsvetsning är repeterbarhet i intervallet ±0.06 till ±0.25 mm vanlig beroende på storlek och nyttolastnivå, och tätare är inte automatiskt bättre: den måste helt enkelt ligga långt inom svetsens tolerans så att brännaren hittar fogen varje cykel.
Enligt tillverkarnas tekniska data har större och tyngre positioneringsnivåer generellt en något lösare repeterbarhetssiffra eftersom massa och strukturell nedböjning ökar snabbare än styvheten. Den avvägningen är normal och det är därför nyttolast och repeterbarhet alltid bör läsas tillsammans.
Positionerare, robot och spår som ett system
En positionerare arbetar sällan ensam i en modern cell. Den är vanligtvis ett element i en koordinerad rörelsegrupp som även kan inkludera svetsroboten och ett linjärt spår. Roboten når sömmen, positioneraren orienterar detaljen för att hålla sömmen plan, och ett spår förlänger arbetsområdet för långa eller flera arbetsstycken. För information om hur den linjära axeln passar in, se vår medföljande guide om robotens linjära spår och markskenor med 7:e axelnOch vår komplett guide till robotsvetsning för den bredare cellbilden.
Koordinerad rörelse är det som skiljer en äkta robotpositionerare från en enkel vridbord. När robotstyrenheten driver positioneraraxlarna kan systemet hålla den optimala vinkeln mellan brännaren och arbetsstycket genom en krökt söm i ett enda svep, istället för att stoppa, indexera och starta om. EVST bygger sina EVS-SWP enaxlade och EVS-DWP tvåaxlade positionerare för denna typ av integration, och som en nyckelfärdig leverantör levererar de roboten, positioneraren och spåret som en enda driftsatt cell snarare än som separata delar som ska matchas på plats.
Säkerhet och standarder
Positionerare flyttar tunga massor, så skydds- och styrningssäkerhet är lika viktig som svetskvaliteten. Enligt ISO 10218 och den stödjande ISO/TS 15066-vägledningen för industrirobotsystem måste hela cellen, inklusive positioneraren och dess rörelse, riskbedömas som en enda maskin, med skydd, spärrar och nödstopp som täcker positionerarens hela svepvolym.
Praktiska säkerhetsfunktioner som kan bekräftas på alla lägesställare inkluderar felsäkra hållbromsar som låser lasten vid effektförlust, definierade belastningsmomentgränser och, där operatörer laddar delar medan roboten svetsar någon annanstans, en dubbelstations- eller barriäranordning som håller människor borta från den aktiva zonen. EVST-lägesställare levereras med CE-, SGS- och TUV-certifiering från tredje part, och företagets fältingenjörer driftsätter system på plats i över 100 länder, vilket håller säkerhetsdesignen konsekvent från fabrik till kundgolv.
Vanliga frågor om partihandel med mat och dryck
Vad är skillnaden mellan en enaxlig och en tvåaxlig svetspositionerare?
En enaxlig positionerare roterar arbetsstycket kring en axel, vilket passar runda eller symmetriska delar som axlar, flänsar och rörspolar. En tvåaxlig positionerare har en lutningsaxel, så att den både kan rotera och luta delen. Det gör att den kan föra skarvar på flera plan till den plana svetspositionen, vilket är anledningen till att tvåaxliga enheter är vanliga vid konstruktions- och konsoltillverkning.
När behöver jag egentligen en 3-axlig positionerare?
En 3-axlig positionerare är motiverad när en detalj är genuint tredimensionell, med svetsfogar på flera plan, och när omfixering mellan svetsar skulle kosta mer tid än den extra axeln. För enklare detaljer ger en en- eller tvåaxlig enhet samma fördel med plan positionering till lägre kostnad och med mindre programmering.
Hur viktig är positionerarens nyttolast i förhållande till tyngdpunkten?
Både materia och tyngdpunkt är ofta den begränsande faktorn. En lägesställare som är klassad för en given massa förutsätter att lasten sitter nära axeln. En excentrisk eller långt överhängande last skapar ett vridmoment som kan överstiga enhetens klassificering även under den angivna nyttolasten. Kontrollera alltid lastmoment- och tyngdpunktstabellerna, inte bara den övergripande nyttolasten.
Kan en svetspositionerare synkroniseras med roboten?
Ja. När positionerarens axlar drivs av robotstyrenheten som en koordinerad rörelsegrupp, rör sig detaljen och brännaren tillsammans och håller den ideala svetsvinkeln genom en kontinuerlig söm i ett svetspass. Detta är den största fördelen med en integrerad robotpositionerare jämfört med en fristående indexeringsvridbord.
Vilket nyttolastområde täcker svetspositionerare?
Kommersiella svetspositionerare sträcker sig från ungefär 100 kg upp till flera ton arbetsstyckskapacitet. EVST:s sortiment täcker till exempel enaxliga och tvåaxliga enheter från några hundra kilogram upp till 5000 kg, med flera nyttolastnivåer per modell så att enheten kan matchas till detaljen snarare än att överspecificeras.
Om författaren: Denna guide har utarbetats av EVST:s redaktionsteam. EVST (EVS TECH CO., LTD) är en Chengdu-baserad robottillverkare som grundades 2018 och producerar industrirobotar, kollaborativa robotar, svetspositionerare och linjära spår som exporteras till mer än 100 länder, med CE-, SGS- och TUV-certifieringar från tredje part.
Senast uppdaterad: 1 juni 2026. Specifikationerna som beskrivs är vägledande bransch- och tillverkarintervall; bekräfta nyttolast, tyngdpunktsgränser och repeterbarhet mot aktuell produktdata innan specificering.