
Извор: Унспласх
Сензор је роботов поглед на спољашњи свет. Роботи користе сензоре да схвате и мере геометријске и физичке карактеристике објеката у њиховој околини. Роботи, посебно аутономни роботи, захтевају способност да осете своју околину.
Унутрашњи и спољашњи сензори су две врсте сензора које се обично користе. Унутрашњи сензори у роботици пружају информације о роботу, као што су где се налази, колико брзо иде и како убрзава, између осталог. Спољни сензори у роботици прикупљају податке из спољашњег света, укључујући информације као што је тачка контакта између њих хидрауличну роботску руку и производ на коме ради.
Постоје различите врсте сензора у роботици које можете изабрати, а ми ћемо проћи кроз својства одређеног броја њих, као и зашто и где су запослени.
Сензори светлости
Извор: Унспласх
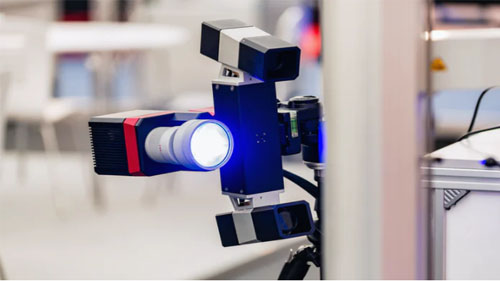
A светлосни сензор у роботици користи се за детекцију светлости и стварање разлике напона. Компјутерски контролисана камера у роботски вид систем омогућава роботу да види и прилагоди своје акције у складу са тим. Фотоотпорници и фотонапонске ћелије су два најчешће коришћена сензора светлости у роботима. Ретко се користе фотоцеви, фототранзистори, ЦЦД-ови и други светлосни сензори.
Фотоотпорник је врста отпорника чији се отпор мења како количина светлости сија на њега; више светлости значи мањи отпор, а мање светлости већи отпор. Лако се интегришу у роботику зависну од светлости.
Соларне фотонапонске ћелије претварају сунчеву светлост у електричну енергију. Ово је посебно корисно за развој соларног робота. Док се фотонапонска ћелија може сматрати извором енергије, она се такође може претворити у сензор уз употребу транзистора и кондензатора.
2Д и 3Д визија: Дводимензионална слика компјутерског вида је равна, скалирана за израчунавање дужине и ширине, али не и висине. Иако се локација и положај елемената разликују, тродимензионални вид омогућава роботу да одреди оријентацију дела којим се мора ефикасније руковати. Роботска рука може бити прецизно вођена системом 3Д визије током монтаже, а роботска рука може пружити различите углове гледања за важну инспекцију монтаже.
Соунд Сенсорс
Извор: Унспласх
Сензори звука у роботици раде на сличан начин као микрофони, али су обично повезани на кола која процењују амплитуду звукова до граничне вредности и пријављују резултат роботу. Бука постаје све гласнија како се амплитуда повећава.
Ово би могло бити корисно за робота који проучава дивље животиње; откривање и праћење гласних звукова може бити једна од тачака података који се користе за лоцирање дивљих животиња. Сензор звука за препознавање гласа, који одговара на команде које изговори корисник, је компликованија апликација.
Основни робот се може програмирати да путује слушањем звукова. Замислите робота који један пљесне удесно и два улево. Говор и препознавање гласа могу се обавити помоћу истог микрофона у сложеним роботима. Сензоре звука је теже имплементирати од сензора светлости јер производе веома малу разлику напона која се мора појачати да би се произвела приметна промена напона.
Сензори близине
Извор: Унспласх
A сензор близине у роботици може открити оближњи објекат без потребе за физичким додиром. Предајник шаље електромагнетно зрачење сензору поред њега, а пријемник прима и анализира повратни сигнал прекида. Као резултат, количина светлости примљена у том подручју може се искористити да би се утврдило да ли су присутни или не суседни објекти. За робота, сензори обезбеђују приступ избегавању судара.
Постоји много различитих типова сензора близине, али само неколико се обично користи у роботима.
Инфрацрвени (ИР) примопредајник: Једном када се открије препрека, ИР ЛЕД диода шаље ИР сноп светлости који одражава светлост коју прима ИР прималац.
Ултразвучни сензор: Ови сензори производе високофреквентне звучне таласе, а снимљени ехо указује да је објекат поремећен. Ултразвучни сензори би се могли користити и за мерење удаљености.
Фоторезистор: Иако је фотоотпорник сензор светлости, може се користити и као сензор близине. Када се објекат приближи сензору, количина светлости се мења, што доводи до промене отпора фотоотпорника. То је нешто што се може открити и са чим се позабавити.
Тактилни сензори
Извор: Унспласх
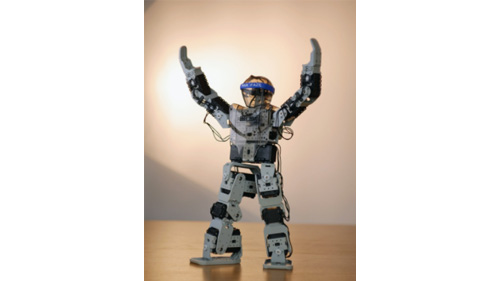
Тактилни сензор је уређај који одређује да ли је предмет у контакту или не. Тактилни сензор омогућава роботу да „додирне и осети“ уобичајене објекте као што су ограде степеништа и осветљење које пригушује или светли притиском на базу. Ови сензори се користе за праћење апликација и интеракцију са околином на нежан начин. Подељен је у две категорије: сензори додира и сензори силе.
Сензори додира
Сензори додира у роботици, такође познати као контактни сензори, су уређаји који могу да открију и осете додир сензора или објекта. Често се користе микро-прекидачи, крајњи прекидачи и други мали уређаји. Већину ових сензора користе роботи да би избегли препреке. Када ови сензори открију препреку, роботу се даје задатак који се може преокренути, окренути, укључити, зауставити и тако даље.
Сензори силе
Сензори силе у роботици се користе за израчунавање сила укључених у различите функције робота, као што су утовар и истовар машина, управљање материјалом и тако даље. Овај сензор ће такође побољшати процес састављања за решавање проблема. Сензор обртног момента силе даје роботско оружје осећај завршетка монтажног задатка; сензори унутрашњег стања се користе за мерење крајњег ефектора.
Сензори температуре
Извор: Пинтерест
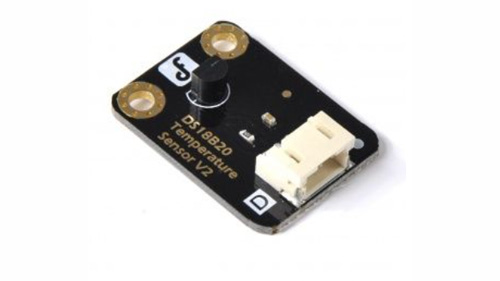
Сензори температуре у роботици мере промене топлоте/температуре у околини у којој су запослени. Ради на концепту промене разлике напона за температурну промену; ова промена напона обезбеђује еквивалентну температуру околног подручја. Температура ваздуха, површинска температура и температура урањања су све апликације за температурно детекцију.
Сензори за навигацију и позиционирање
Извор: Пинтерест
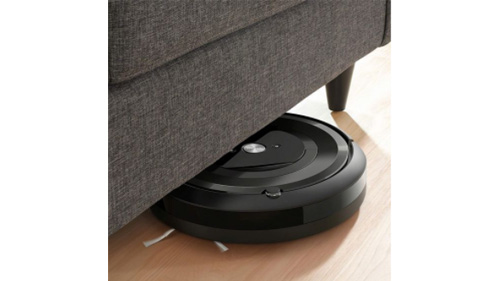
Сензори за позиционирање у роботици се користе за процену позиционирања робота. ГПС је најчешћи сензор позиционирања (Глобал Поситионинг Систем). Сателити који круже око наше планете шаљу сигнале, које прима и обрађује роботски пријемник. Израчунајте приближну позицију и брзину робота користећи анализиране податке. Три најчешћа навигациона сензора укључују;
ГПС-
Глобални систем позиционирања (ГПС) је најчешће коришћени сензор за позиционирање. Сателити који круже око наше планете шаљу сигнале, које прима и обрађује роботски пријемник. Обрађени подаци се могу користити за израчунавање приближне позиције и брзине робота.
Ово ГПС системи су невероватно корисни за роботе на отвореном, али су неефикасни у затвореном простору. Тренутно су и мало скупи, али ако им цене падну, ускоро ћете видети већину робота опремљених ГПС модулом.
Дигитални магнетни компас
Слично преносивом магнетном компасу, дигитални магнетни компас користи Земљино магнетно поље да производи усмерена мерења, усмеравајући вашег робота у одговарајућем смеру да стигне до циља. Ови сензори су јефтинији од ГПС модула, али ако су вам потребне и повратне информације о положају и навигација, треба користити компас у комбинацији са ГПС модулом.
Локализација
Задатак аутономног одређивања локације робота у сложеном окружењу познат је као локализација. За одређивање локације користе се спољни елементи који се називају оријентири, који могу бити или наменски постављени или природни оријентири. Вештачки маркери или светионици се постављају око робота у првој фази, а сензор робота бележи ове сигнале како би идентификовао његову тачну локацију.
Аццелератион Сенсорс
Извор: Пинтерест
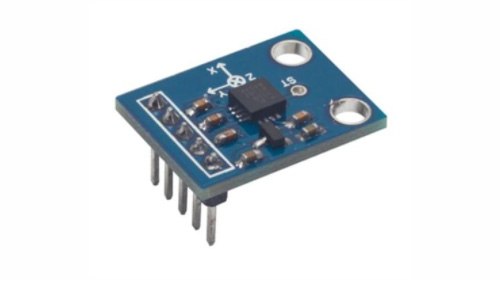
Сензори убрзања у роботици су уређаји који мере убрзање и нагиб робота. Акцелерометар на њега утичу две врсте сила:
Статичка сила – сила која постоји између било која два објекта. Можемо одредити колико се робот нагиње откривањем његове гравитације. Овај параметар је користан за балансирање робота или процену да ли робот иде узбрдо или низбрдо.
Динамичка сила – Брзина којом се објекат мора померити. Брзина/брзина којом се робот креће се одређује мерењем динамичке силе помоћу акцелерометра.
Други роботски сензори
Извор: Унспласх
Сада су доступне стотине сензора који могу да осете практично све што можете замислити, и скоро их је тешко све навести. Осим горе наведених, постоји низ других сензора који се користе за специфичне апликације. Узмите у обзир следеће услове:
Сензори влажности се користе за одређивање количине влаге у ваздуху. Садржај влаге
Гасни сензори су направљени да детектују специфичне гасове.
Потенциометри су изузетно разноврсни и могу се користити у широком спектру апликација.
Сензори магнетног поља мере јачину магнетног поља које их окружује
Закључак
Неколико фотоотпорника или инфрацрвени сензор се може користити да се направи једноставан робот за избегавање препрека. Што ваш робот буде компликованији, то ће имати више сензора. Једна операција може захтевати употребу више сензора, или неколико послова може да се обави са једним сензором.
Задатак се понекад може извршити помоћу било ког од неколико доступних сензора. На основу доступности, приступачности и погодности коришћења, изаберите идеалан сензор. Међутим, постоји и могућност куповине а роботска рука са сензором на њега је приложио произвођач. Ово вам идеално штеди трошкове куповине сваког независно од другог.