

Извор: ввв.идтецхек.цом
Аутоматизација у производној индустрији брзо добија на замаху са све више компанија које усвајају употребу роботике. Ово се приписује предностима аутоматизације у пословању и коришћењу паметнијих и интелигентнијих процеса. Добићете већу производњу и такође смањити ризик од повреда у производном погону. Већина предузећа се нагиње коришћењу роботских руку за пружање услуга изаберите и поставите, паковање, фарбање и монтажа између осталих задатака.
Док уграђујете роботске руке у свој посао, уверите се да радите квалитетно произвођач роботске руке који ће вам понудити најбоље. Поред тога, такође је неопходно имати основно разумевање шта они подразумевају. Роботска рука има тело, зглоб и крајњи ефектор који имају специфичне функције. Да би ови различити делови радили тачно, потребно је присуство роботских зглобова. У овом чланку ћемо се позабавити различитим роботским зглобовима да бисмо вам пружили боље разумевање.
Шта су роботски зглобови?
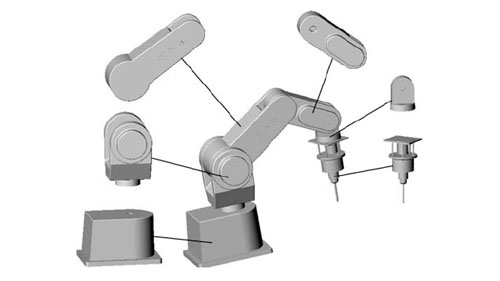
Извор: ввв.ресеарцхгате.нет
Зглобови робота се односе на покретне компоненте робота које резултирају релативним покретима између суседних карика. У овом контексту, везе се користе за упућивање на круте елементе који повезују зглобове ради јасног и адекватног функционисања. Ово показује да је индустријска роботска рука карактерише коришћење комбинације карика и спојева за оптималну функционалност. Неопходно је осигурати да спојеви на вашем манипулатору раде у складу с тим како бисте осигурали прецизност и тачност током апликације.
Роботски зглобови се понекад називају и осовинама. Они су неопходни и корисни су да осигурају да кретање руке није ограничено или ометано. Учење више о роботским зглобовима помоћи ће вам да одредите врсту роботске руке са којом желите да радите у зависности од задатака које желите да испуните.
Врсте механичких спојева за роботе
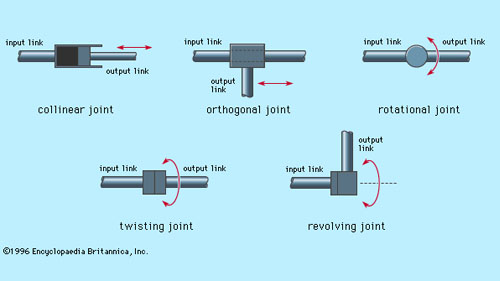
Извор: ввв.британница.цом
С обзиром на то да постоје различите врсте робота који се користе у производној индустрији, наћи ћете и разне механички спојеви. Ови зглобови се разликују у погледу кретања и примене, посебно када је у питању тип робота који ће се користити.
Када је реч о механичким зглобовима који се налазе у роботским рукама, постоји пет главних типова које морате узети у обзир. Два зглоба су линеарна, што значи да је релативно кретање између суседних карика транслаторно. С друге стране, остале три су ротационе, што значи да релативно кретање карика укључује ротације између њих. Пет типова механичких спојева за роботе укључују:
Линеарни зглобови
У линеарним спојевима, релативно кретање које карактеришу суседне карике треба да буде паралелно. То значи да улазне и излазне везе клизе у линеарном кретању. Ова врста кретања резултира а транслаторно кретање. Ова врста линеарног кретања се може постићи на неколико начина, укључујући употребу телескопског механизма и клипа. Овај тип зглоба се такође назива Л-зглоб.
Ортогонални зглобови
Ортогонални зглобови се такође популарно називају О-зглобовима. Они карактеришу релативно кретање које преузима улазна и излазна веза. Ова врста кретања укључених у ортогоналне зглобове је транслаторно клизно кретање. Међутим, за разлику од линеарног распореда спојева, са Ортогонални зглоб, излазна веза је окомита на улазну везу.
Ротациони зглобови
Када је реч о ротациони зглобови, наћи ћете употребу ротационих релативних покрета који су корисни за роботске манипулаторе који раде на више радних простора. Ови покрети се изводе са осом ротације која је окомита на осе улазних и излазних карика. Ови ротациони зглобови се такође називају зглобовима типа Р.
Твистинг Јоинтс
Ова врста зглобова карактерише ротационо кретање што такође резултира одређеним степеном ротације када се користи. Кретање у овим зглобовима је у односу на осу ротације која је окомита на осе улазних и излазних карика. Зглобови за увијање се такође називају спојеви типа Т.
Револвинг Јоинтс
У обртним зглобовима ствари су мало другачије у поређењу са осталима. Ови зглобови такође имају ротационо кретање које је корисно у различитим применама. Кретање ових зглобова карактерише кретање између две карике. Оса улазне везе је пројектована да буде паралелна са осом ротације зглоба. С друге стране, оса излазне везе је пројектована да буде окомита на осу ротације зглоба. Овај тип зглоба се такође назива и зглоб типа В.
Различити типови робота и коришћени механички спојеви
Извор: ввв.тецхнологиревиев.цом
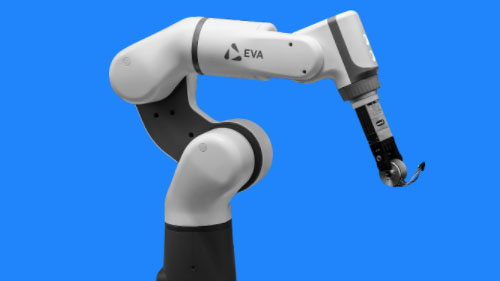
Различити роботи ће имати употребу различитих типова механичких спојева. Ако сазнате више о различитим роботима, бићете у бољој позицији да инвестирате у робота који ради за вас. Неки од најчешћих робота које треба узети у обзир укључују:
Артицулатед
зглобни робот дизајн ће највероватније долазити са различитим распонима и комбинацијама ротационих спојева. Овај асортиман може да садржи једноставне структуре са 2 зглоба и прелази на сложеније структуре са 10 или више зглобова. Код овог дизајна, рука је спојена са базом помоћу увртања, док су карике у краку спојене ротационим спојевима.
Картезијански
Са картезијански роботи, дизајн карактерише коришћење три линеарна зглоба. Ови зглобови су представљени на картезијанској равни која укључује Кс, И и З. Ови роботи могу такође имати причвршћени зглоб са лакшим ротационим зглобовима за кретање. Ова посебна врста робота се такође назива праволинијски или портални.
Цилиндричан
цилиндрични робот има ротациони спој који је причвршћен за базу и један линеарни спој који се користи за повезивање различитих карика. С обзиром на то да цилиндрични роботи раде у оквиру радног опсега цилиндричног облика, ротационо и линеарно кретање су корисни да би се осигурала прецизност.
поларни
У поларном дизајну робота, рука је повезана са базом помоћу зглоба за увијање. Понекад ћете такође наћи употребу комбинације два ротирајућа зглоба и једног линеарног зглоба. Пошто се овај робот такође назива сферни робот, обим рада који ће бити представљен ће такође бити сферни. Осе које се користе у овом роботу формирају поларни координатни систем који омогућава манипулатору да ради са лакоћом.
СЦАРА
СЦАРА робот је популарна опција међу многим произвођачима, посебно онима који желе да аутоматизују своје процесе монтаже. Овај робот је обично цилиндричан и ради у релативно цилиндричном радном обиму. Одликује се употребом два паралелна споја која су корисна у процесу монтаже. Ови спојеви обезбеђују усклађеност у једној одабраној равни док је робот у употреби.
Делта
делта роботи су дизајнирани са пауковом конструкцијом која им омогућава да понуде одличне услуге својим корисницима. Грађени су од паралелограма који су спојени и повезани на заједничку основу. Зглобови представљени на овом типу робота су и ротациони и линеарни. Ово омогућава роботу да помера један крај алата руке у радном подручју у облику куполе. Побољшава своје перформансе како би се осигурало да се развој различитих задатака одвија тачно.
Закључак
Када радите са роботиком као средством за аутоматизацију различитих процеса у вашем пословању, морате имати на уму различите аспекте. Ови аспекти играју огромну улогу у перформансама специфичне роботике коју одаберете да користите. Када је у питању коришћење индустријских роботских руку, роботски зглобови би требало да буду нешто о чему треба да останете у току.
Упознајте различите зглобове и како они утичу на перформансе робота. Ово ће вам помоћи да процените врсту зглобова која би била најприкладнија за активности које желите да аутоматизујете.
Када то имате, онда можете да инвестирате у роботске руке које долазе са зглобовима за које тражите. Одвојите време и радите са произвођачи опреме за аутоматизацију који ће вам помоћи.