
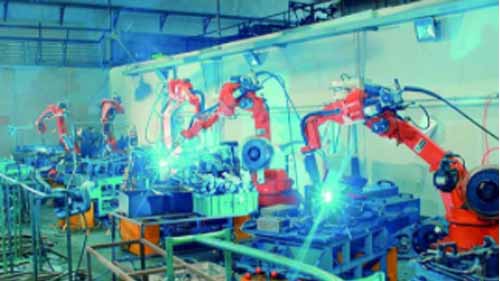
Сада је могуће пронаћи индустријског робота за скоро сваки производни процес у који се укључите. Трик, међутим, лежи у разумевању који тип робота би био најпогоднији за испуњавање различитих задатака. Нажалост, то је нешто са чим се већина произвођача бори јер концепт роботике може бити помало сложен.
Укратко, индустријски роботи се разликују по факторима као што су флексибилност, досег и капацитет носивости. Када правите свој избор, ово су вероватно фактори дизајна које ћете морати да одмерите у односу на рад ваше фабрике. Да бисмо вам помогли да направите прави избор за вашу фабрику, ево листе типова робота које не можете пропустити и како се они могу применити.
Артицулатед Роботс
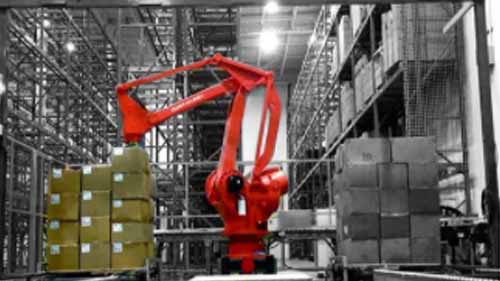
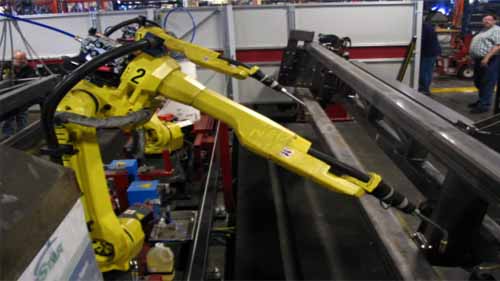
Зглобни роботи су веома флексибилни роботи састављени од бројних ротационих зглобова. Ови зглобови им омогућавају да се крећу дуж више равни и тако, у зависности од броја зглобова, могу имати до десет оса. 6-осни роботи су тренутно најраширенији зглобни роботи, али новији дизајни су напредовали до 7 оса. Њихове роботске руке покрећу више мотора уграђених у њих.
Велика количина спретности коју имају зглобни роботи чини их идеалним кандидатима за сложене индустријске примене. Они могу посегнути испод, преко, или нагнути и скретати да би приступили објектима у машинама за обраду и испунили различите задатке слично као људска рука. Ово је додатно побољшано употребом различитих алата на крају руке који одговарају задатку.
Поред тога, квалитетни зглобни роботи на тржишту имају добро вођене каблове, заштиту од уласка и запечаћене спојеве. Стога су квалификовани за примену у индустријским процесима са високом влагом, високим температурама и чистим просторијама. Захваљујући њиховој флексибилности, могу се монтирати на различите начине у зависности од тога шта би било идеално за ваш фабрички простор
Prednosti:
- Велика флексибилност
- Може да обавља сложене задатке
- Вишеструки стилови уградње који одговарају различитим индустријским процесима
Mane:
- Могу бити спорији због своје тежине и више артикулационих зглобова
- Они су скупи
Користи се за
Можете искористити флексибилност зглобног робота за аутоматизацију операција као што су:
- Одржавање машина
- Паковање производа
- Инспекција производа
- Монтажа производа
СЦАРА Роботс

СЦАРА робот је зглобна роботска рука селективне усклађености. Овај акроним се односи на његову ограничену флексибилност при чему може да се креће дуж Кс и И осе, али је крут у З-оси. То значи да СЦАРА роботска рука може да се креће лево, десно, напред и назад. Његова крутост на З-оси значи да се може кретати и вертикално, али на фиксној оси. Због своје мале радне коверте и компактне величине, СЦАРА роботи могу бити прилично брзи.
Ове одредбе дизајна чине СЦАРА роботи погодан за индустријску монтажу малих делова. У производњи штампаних плоча, на пример, СЦАРА робот се може програмирати да извуче микроделове из лежишта и убаци их на плочу. Поред монтаже, могу се применити иу задацима који се понављају који захтевају пренос објеката између две паралелне равни.
Prednosti:
- Компактна радна коверта
- Они раде брзо
- Имају високу прецизност и поновљивост
Mane:
- Обично имају мали капацитет носивости
- Ограничена флексибилност резултира ограниченим могућностима примене
Користи се за
- Састављање делова производа
- Инспекција производа
- Изаберите и поставите
Делта Роботс
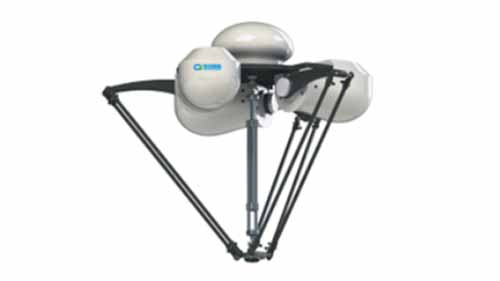
Делта робот се састоји од 3 паралелне роботске руке постављене на стационарну основу. Роботске руке имају и призматичне и ротационе спојеве и покрећу их 3 мотора постављена унутар базе. Овај дизајн даје рукама делта робота додатну стабилност, али им омогућава само да буду флексибилни у Кс и И-оси. Међутим, са моторима који су уграђени у базу за разлику од руку, руке су лагане и стога су делта роботи веома брзи.
Дизајн делта роботи захтева да се монтирају изнад главе тако да роботске руке висе на доле. То их чини добрим кандидатима за ин-лине индустријске функције као што је сортирање производа на покретној траци. Такође се могу иновативно прилагодити додацима као што су сензори или визуелни системи како би се побољшала њихова тачност и укупне перформансе.
Prednosti:
- Рад велике брзине
- Компактна радна коверта
- Високе прецизности
Mane:
- Имају ограничен домет
- Ограничена флексибилност
- Они могу да поднесу само мали терет
Картезијански роботи
Извор: процесссолутионс.цом
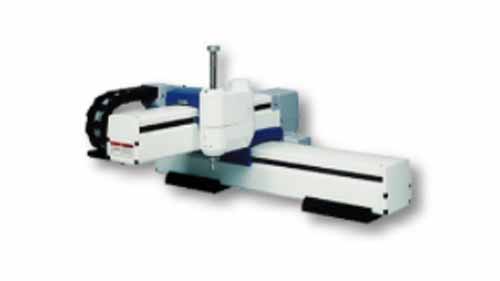
Картезијански роботи заузимају кубичну радну коверту. Састављају се на лицу места и могу се прилагодити посебним апликацијама. Састоје се од 3 или више линеарних актуатора који су постављени управно један на други. Из тог разлога, картезијански робот може да се креће само дуж једне осе у исто време.
Могуће је монтирати картезијанског робота вертикално, хоризонтално или изнад главе. Међутим, када се монтира изнад главе, назива се порталним роботом, иако његове функције углавном остају исте. Такође се током ове фазе инсталације подешавају детаљи прилагођавања као што су дужина хода и брзине рада.
За разлику од зглобних робота, картезијански роботи могу постићи само ограничене маневре. Не могу, на пример, да посегну за деловима и окрену их. Њихово програмирање може бити подједнако сложено, али можете истражити моделе који долазе унапред програмирани или одвојени алати за програмирање.
Prednosti:
- Вишеструке могућности уградње
- Високе прецизности
- Могу се прилагодити одређеним задацима
Mane:
- Инсталација и програмирање могу бити сложени
- Само једна оса може да се креће у исто време
- Сложености га могу учинити недоступним малим предузећима
Користи се за
- КСНУМКСД штампање
- Изаберите и поставите задатке
- Инспекција производа
Полар Роботс
Извор: прези.цом
Поларни робот се састоји од 4 главна дела; ротирајућа основа, елевациони стожер, рука која се може ширити и увлачити као телескоп и стрела за увлачење. Користи се за једноставне задатке јер се не може проширити само на подручје око базе робота. Може да се креће дуж КСИЗ осе, али тачке до којих роботска рука може да досегне одређују се колико далеко може да се протеже од базе робота.
Радни угао поларног робота је сферичан. Може се инсталирати или на фабрички под или на сто у зависности од величине и задатка који обавља. Због структуре своје руке и покрета увлачења, поларни робот се боље сналази у операцијама које не захтевају много покрета или велику поновљивост.
Prednosti:
- Рука поларног робота може маневрисати изнад и испод објеката
- Они могу покрити значајан радни омотач
Mane:
- Ниска прецизност и поновљивост
- Релативно су спори
- Њихов опсег примене је ограничен
Користи се за
- Тачкасто заваривање
- Бушење
- ливеног
Бризгање
Цилиндрични роботи
Извор: писхробот.цом
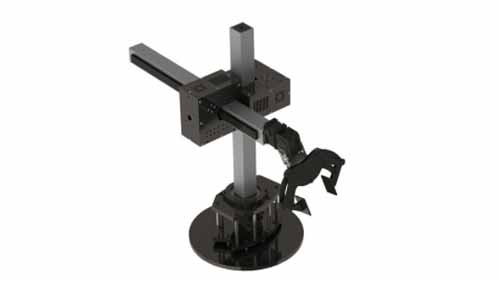
Структуру цилиндричног робота чини ротирајућа осовина постављена на основу помоћу ротационог зглоба. Ротирајућа осовина је даље окомито повезана са роботском руком која се може ширити, увлачити и кретати вертикално дуж ротирајуће осовине.
Овај компактни дизајн чини цилиндричне роботе добрим избором за мале фабрике које немају пуно фабричког простора. Они такође покривају велики цилиндрични радни омотач захваљујући ротирајућој осовини која заузврат помера роботску руку дуж равни од 360°. Међутим, покрети цилиндричног робота су ограничени јер његова рука има мало флексибилности. Након тога, постоји само неколико индустријских процеса у којима се може применити.
Prednosti:
- Могу да покрију радну коверту од 360°
- Већи дизајни могу да поднесу велике носивости
- Њихова компактна структура заузима мало простора
Mane:
- Ограничена флексибилност
- Ограничене апликације
- Ниска прецизност и поновљивост
Користи се за
- Машине за утовар и истовар
- Ливничке апликације
- Дие-цастинг
Цоллаборативе Роботс
Извор: Пинтерест
Роботи, док су бескрајно корисни за прерађивачка индустрија такође може представљати различите ризике. Више у фабричким операцијама где морају да раде у истим просторима као и људски радници. Њихови „слепи“ покрети често доводе до повреда особља, па чак и до судара између одвојених робота.
Даље, чинило се да је почетни дизајн индустријских робота само замишљао роботе који раде без учешћа људи. Као резултат тога, изграђени су са израженим оштрим ивицама, а свеукупно њихов дизајн није био посебно прилагођен људима. Ипак, истраживање је показало да производни процеси могу имати велике користи од укључивања различитих снага и људског рада и способности робота.
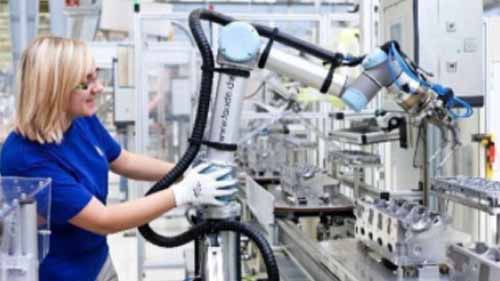
Концепт колаборативних робота настоји да одговори на ове дилеме. По дефиницији, колаборативни роботи су роботи дизајнирани да буду више наклоњени људима иу смислу безбедности и рада. Као такви, колаборативни роботи нису нужно дефинисани колико оса имају, већ колико добро могу да сарађују са људским бићима.
Главне карактеристике колаборативног робота укључују:
Заобљене ивице – њихове ивице су заглађене, а неке су чак и обложене пластиком. Ово смањује повреде које би радник претрпео ако случајно удари у робота док ради поред њега.
Сензори покрета – роботске руке колаборативних робота опремљене су сензорима покрета који детектују присуство човека или препреке у њиховој радној коверти. Сензори могу или покренути руку да успори или заустави у зависности од тога колико је препрека удаљена.
Мање буке – високи децибели буке могу оштетити људски слух. Да би се омогућило особљу и роботима да безбедно раде заједно, роботи за колаборативни дизајн су направљени да минимизирају буку што је више могуће.
Prednosti:
- Они су сигурнији од других робота
- Они фабрикама нуде већу вредност тако што користе и људску и роботску снагу
- Карактеристике дизајна ниске буке генерално побољшавају окружење у фабрици
- Имају компактну структуру
Mane:
- Они могу бити скупи с обзиром на додатне карактеристике
Закључак
Сваки тип индустријског робота представља сет решења за различите примене. Када јасније разумете како функционишу, много је лакше идентификовати који би од њих одговарао потребама ваше фабрике. Ипак, квалитет рада који добијете биће онолико добар колико и квалитет робота у које улажете. Стога, да крунишете све, тежите произвођач индустријских робота који користи квалитетне инпуте и нуди иновативна решења.