
By Уреднички тим EVST-а · Прегледао/ла Уреднички тим EVST-а · Последње ажурирање 8. октобра 2026. · Уредничка политика · Политика исправки · Услови
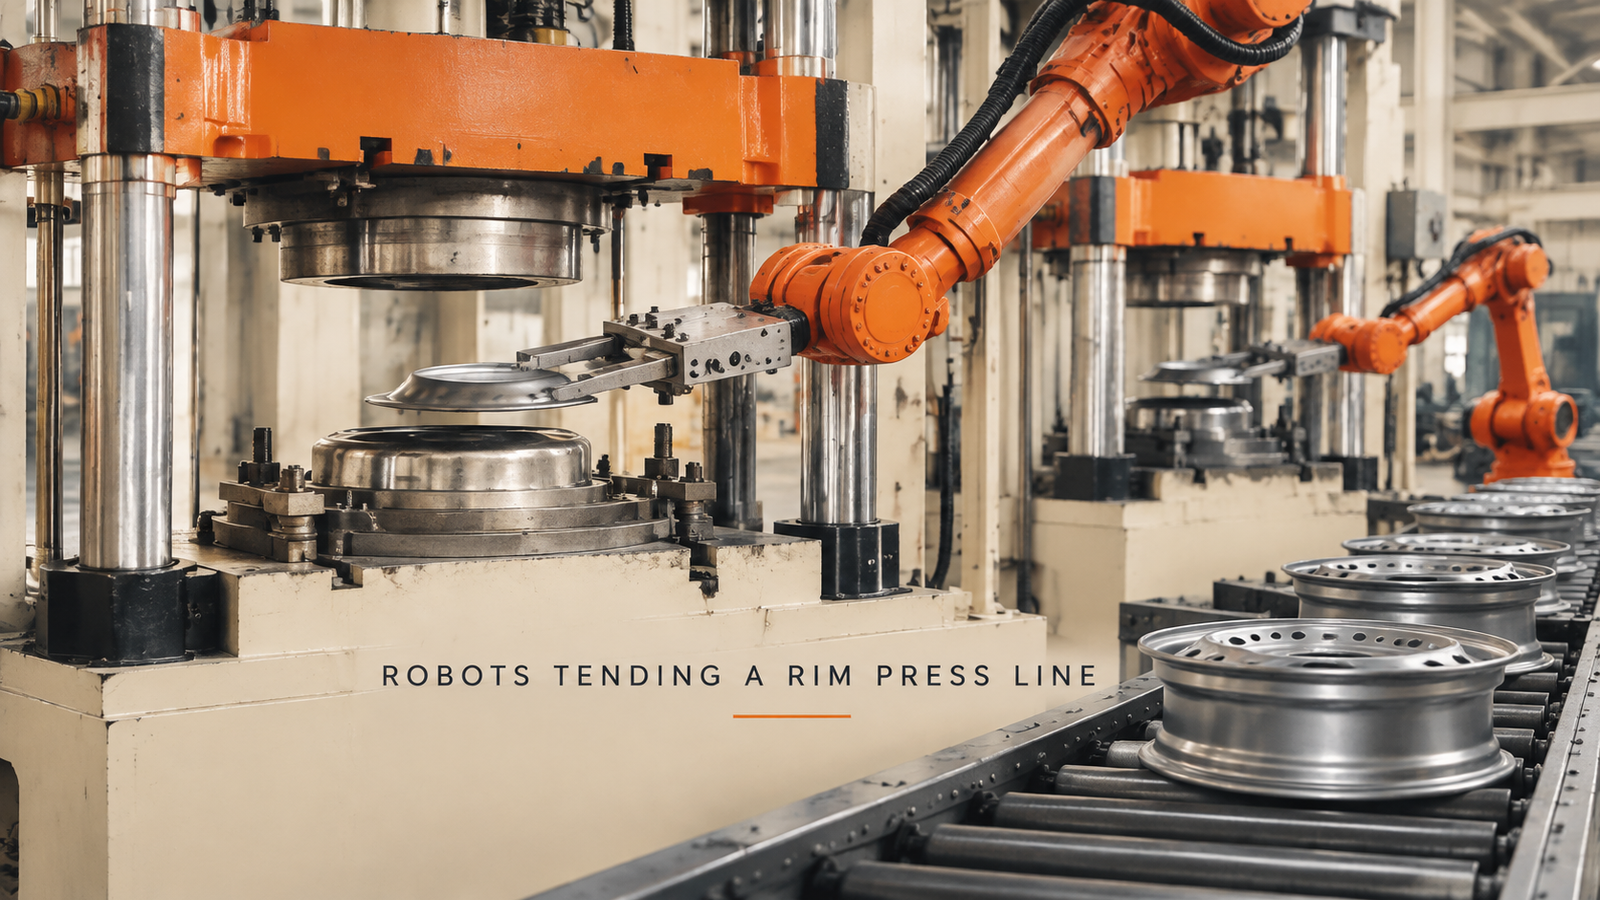
Руковање пресом на линији за обод може се препустити роботима када се заједно испуне три ограничења: део се уноси у алат без померања, преса се може затворити тек када се робот удаљи од ње, и део завршава на истом месту у алату у сваком циклусу. Носивост и домет су битни, али ретко одлучују о случају. У ћелији описаној овде, шестоосни роботи стоје између реда хидрауличних преса са четири колоне и станица за обод, а роботи рукују са два сасвим различита дела: округлим челичним бланком на пресама и ободом са прстеном рупа на станицама.
Тражите вежбе за пресу на ободу? Пошаљите нам цртеж делова за сваку станицу и ваш дневни производ, а ми ћемо вам одговорити са концептом ћелије и проценом времена циклуса.
Зашто су пресе тврди крај линије за обод
Преса се разликује од остатка линије за обод, јер оператер мора да стави руку, или бар део, у простор између калупа. Радити то ручно хиљаде пута дневно је заморно и носи реалан ризик, а свака преса коју додате значи још једну особу на другој станици. Зато је опслуживање пресе међу првим пословима које фабрика разматра када разматра роботе.
Такође је то разлог зашто посао није само „узими и постави“. Робот улази у простор који ће се ускоро затворити, а део који спусти мора бити на тачно правом месту када се то деси. Те две чињенице покрећу све што се дешава испод.
Један циклус пресовања, корак по корак
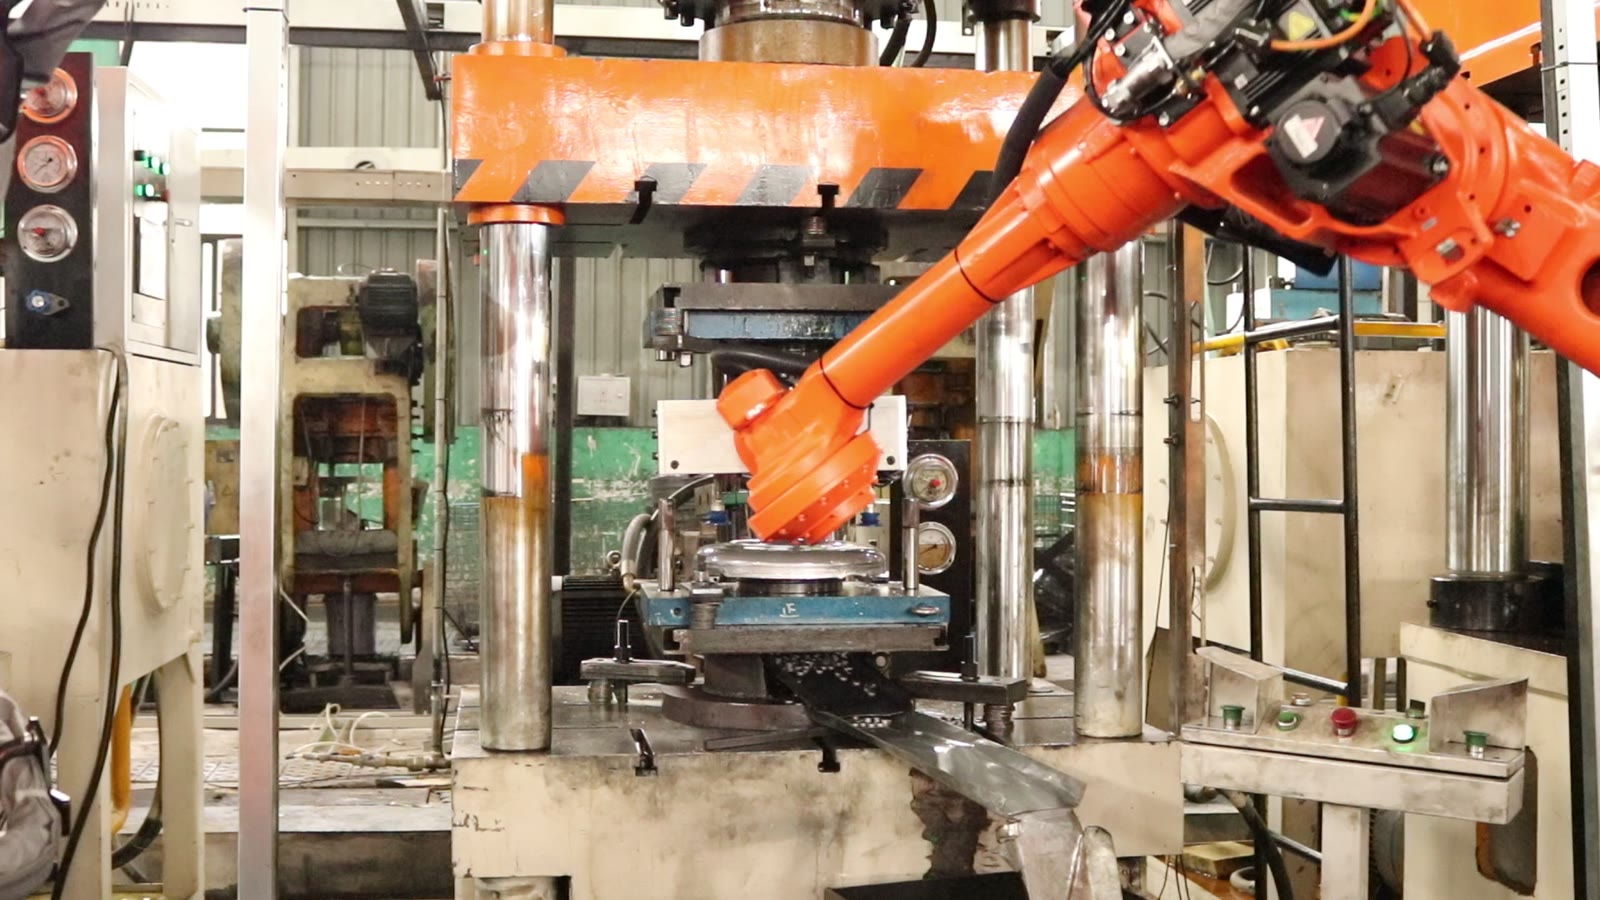
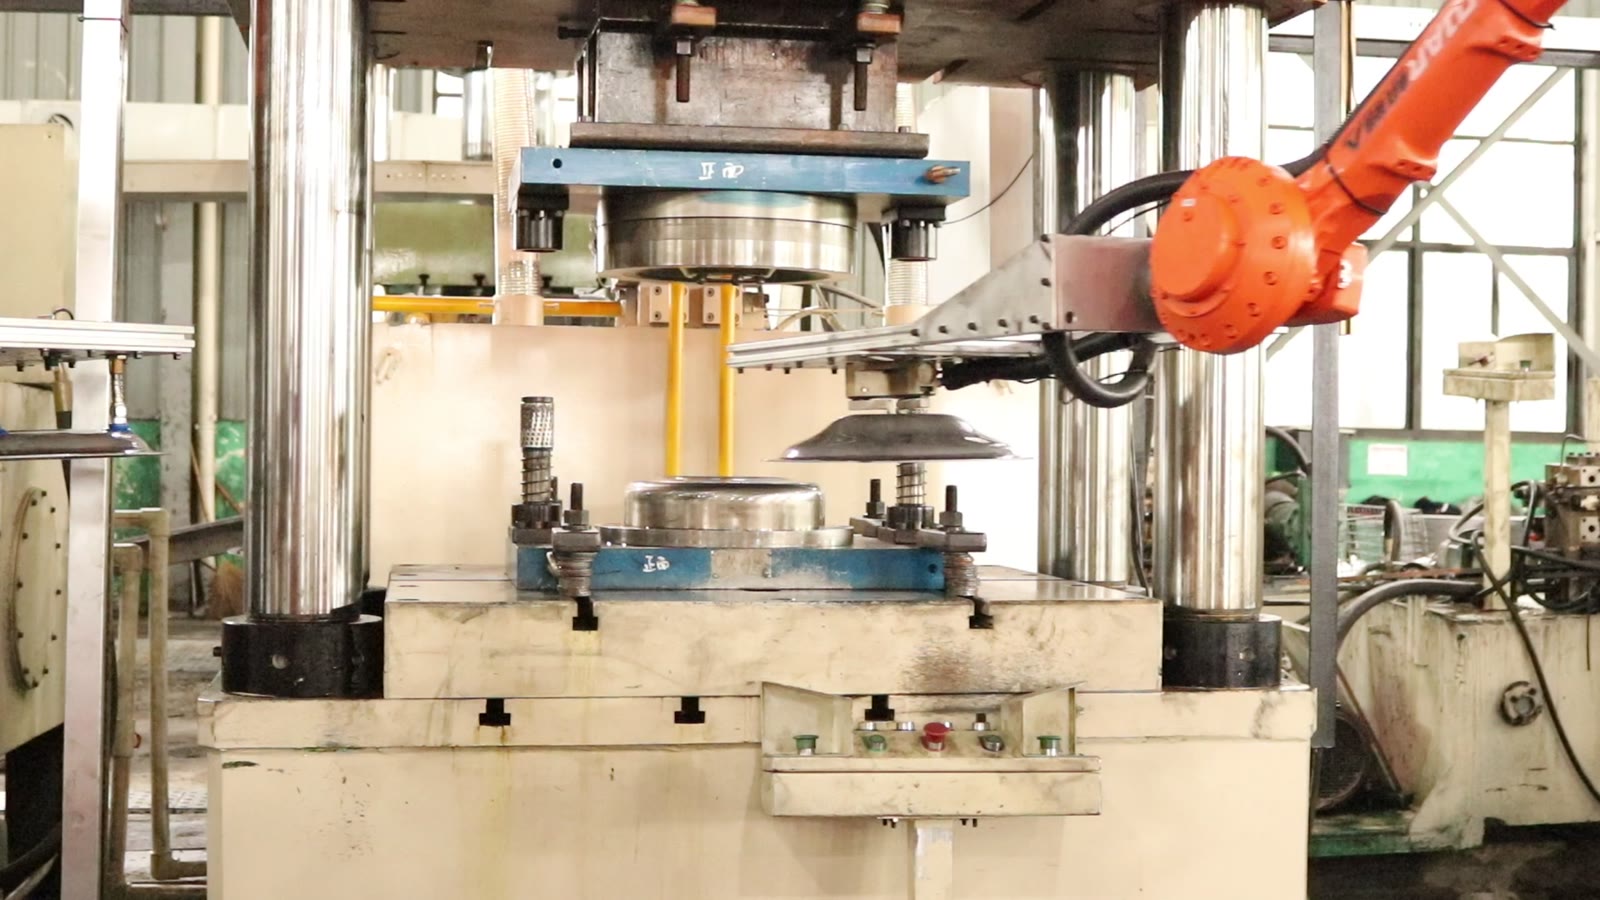
На пресама, циклус изгледа овако:
- Робот носи округли челични бланк на равном, виљушкастом хватаљци.
- Досеже између горњег и доњег калупа.
- Поставља бланк на доњу матрицу.
- Повлачи се из штампе.
- Тек тада се наранџаста горња греда пресе спушта и поново подиже.
- Робот посеже назад и подиже део са доњег калупа.
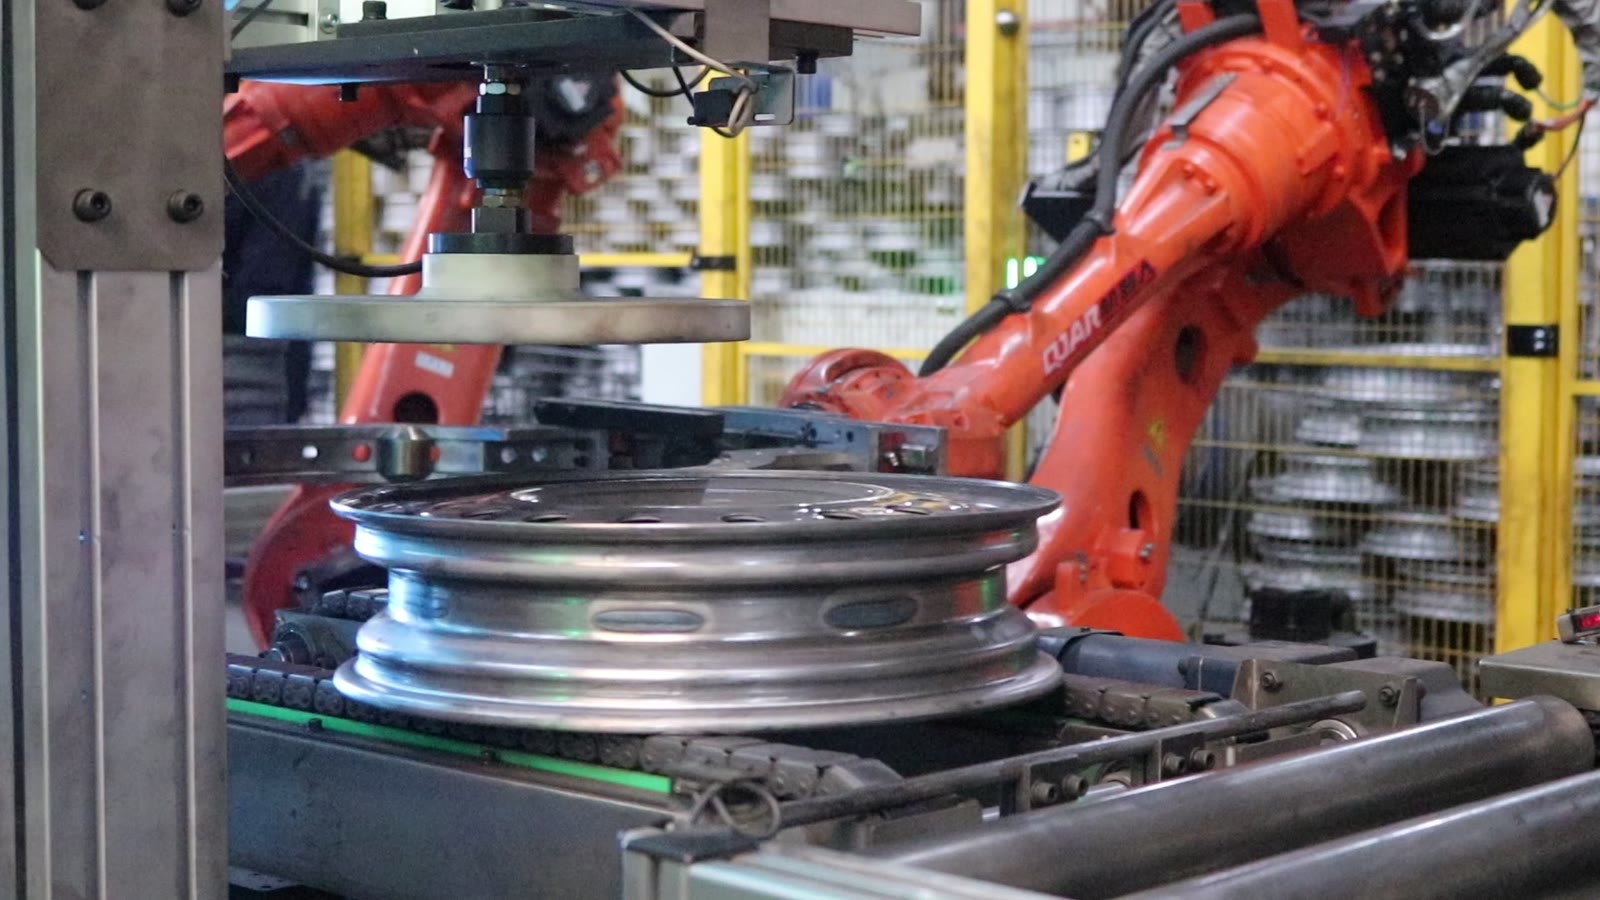
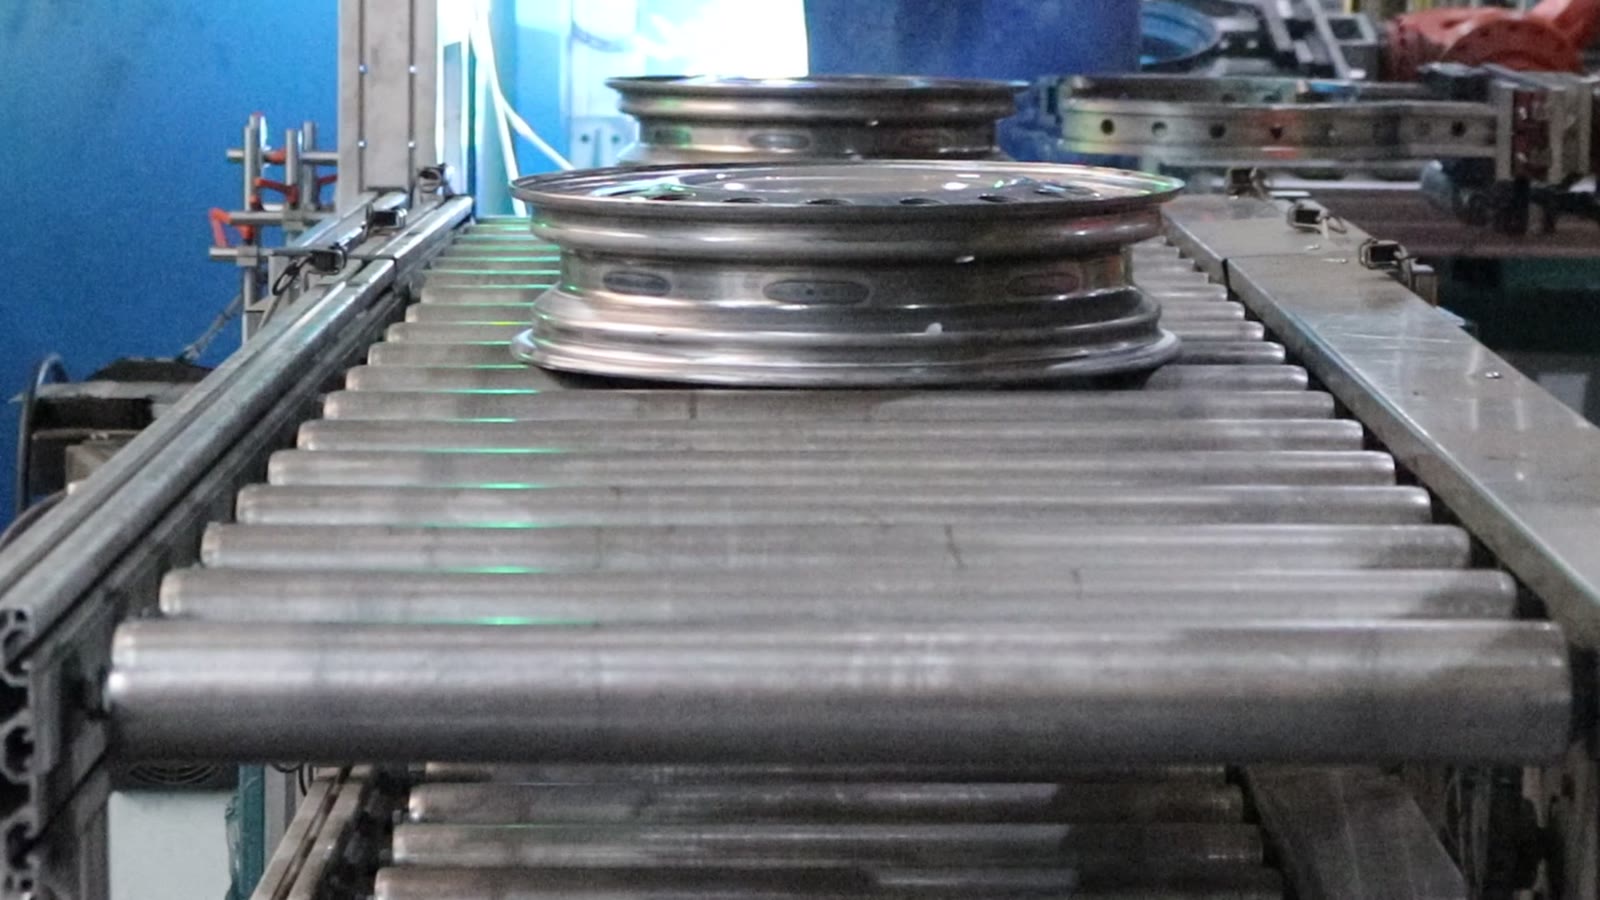
Даље дуж линије, преузима се другачији задатак руковања. На станици за обод, робот са хватаљком у облику прстена држи обод, прстен са низом рупа, и поставља га на вертикални носач. Округла притисна плоча изнад носача спушта се на обод, и када то уради, робот поново скида обод. Поред ваљкастог транспортера, два робота стоје један поред другог и подижу ободе да би их померали преко, а ободи се затим крећу дуж транспортера један за другим.
Три ограничења која се међусобно спутавају
Уношење дела без померања
Бланк који се носи на виљушци је ослоњен одоздо, а не стегнут, тако да може да клизи током кретања ако робот убрзава, кочи или се преоштро окреће. Виљушкама је потребно седиште са ког бланк не може да склизне и путања чија је брзина мала тамо где је део најмање ограничен. Померен бланк није мала грешка: следеће ограничење претпоставља да је тамо где мислите да јесте.
Преса се затвара само када је робот чист
Редослед у ћелији је једноставан: робот се повлачи уназад, а затим преса спушта. Принцип дизајна који стоји иза тога је да овај редослед не би требало да зависи само од доброг тајминга. Блокада робота и пресе даје преси сигнал да је робот ван подручја матрице и даје роботу сигнал да је преса отворена пре него што уђе. Оба смера су важна, јер су преса која се прерано затвара и робот који прерано улази различите грешке са истим исходом.
Лоцирање дела у матрици
Постављање бланка на доњи калуп помаже само ако се сваки пут нађе на истом месту. Тамо где калуп има карактеристике за лоцирање, као што су удубљење, клинови или обликовано седиште, робот само треба да приближи део и остави га да се слегне. Тамо где нема, робот мора бити довољно прецизан да директно постави део, а свако померање у положају за преузимање преноси се директно на калуп.
Њих три су повезана у ланац. Чврст хват виљушке омогућава поновљиво позиционирање, позиционирање се рачуна само ако је робот очигледно чист пре замаха, а функција лоцирања у матрици апсорбује мале варијације које преостају.
Од једног притиска до реда
Дуж линије роботи стоје између преса, а пресе се опслужују у истом ритму: унутра, напоље, ход, поново унутра. Као принцип дизајна, третирање једне пресе са једним роботом као јединицом олакшава скалирање линије. Нова преса доноси свог робота, сопствену блокаду и сопствени циклус руковања деловима, а ћелија не мора бити поново планирана у целини.
Компромис је цена по преси. Алтернатива, један робот који опслужује две пресе, штеди робота, али повезује време рада пресе и тера сваку пресу да чека другу. Која је боља зависи од тога колико дуго траје сваки потез у поређењу са временом рада робота, а управо за то служи процена времена циклуса из цртежа.
Бланкови и фелне захтевају различите хватаљке
Ћелија користи два хватаљка за два дела: равну виљушку за округли бланк који мора да досегне између матрица и прстенасту хватаљку за обод. То је важно када купац жели да један робот рукује оба: или се алат мења између послова, што захтева мењач алата и место за паркирање сваке хватаљке, или су роботи намењени једном делу. Наменски роботи су једноставнији, али коштају више по линији; дизајн са променом је јефтинији у погледу хардвера, али додаје време промене и још једну ствар коју треба проверити.
Где се ово уклапа и где треба детаљније погледати
Опслуживање преса је добро када су делови стабилног облика, пресе су у реду са простором поред њих, а брзина производње је довољно стабилна да оправда употребу робота по преси. Пажљивије погледајте када се делови много разликују по величини, када алат нема начина да их лоцира или када распоред пресе не оставља простора да робот стане и дохвати алат.
Питања која нам често постављају
Да ли штампа мора бити модификована? Обично су потребни сигнали за блокаду, а понекад и распоред заштите који омогућава приступ робота. Ово проверавамо у односу на распоред штампе који нам пошаљете.
Може ли један робот да опслужи више од једне пресе? Може када време хода остави довољно времена празног хода да робот крене и учита другу пресу. Процена времена циклуса показује да ли је то случај.
Може ли исти робот да рукује бланцима и фелнама? Технички да, са мењачем алата, али то додаје време за промену. Да ли се исплати зависи од тога колико често се делови смењују.
Шта да нам пошаљете
За сваку станицу, цртеж дела; распоред пресе, укључујући где би роботи могли да стоје и како се алати отварају; и дневни производ који вам је потребан. Помоћу овога можемо вам рећи које од три ограничења ће бити најтеже у вашој линији и како би изгледао концепт ћелије и процена времена циклуса.
Желите концепт за ваше пресе? Контактирајте нас овде или пишите на sales@evsrobot.com са својим цртежима и дневним резултатом.
Овај чланак описује како генерално функционишу преса и руковање ободом и шта је видљиво у једној ћелији; не наводи тонажу, величине делова, материјале, време циклуса или било који корак обликовања.