
Зглобови су све када су у питању покрети роботских руку. Без зглобова, све што имате је раван метални стуб који се не може померати у било ком правцу нити се на било који начин увијати. Када су у питању роботске руке, број зглобова одређује колико би цела конструкција била ефикасна.
Погледаћемо различите типове дизајна зглобова, како они функционишу, предности и ограничења која могу имати, и како се из њих може најбоље искористити. Ако сте размишљали о аутоматизацији свог производног процеса и нисте сигурни на шта да идете, разумете заједнички дизајни може вам дати увид у то са чиме да идете.
Објашњени зглобови робота
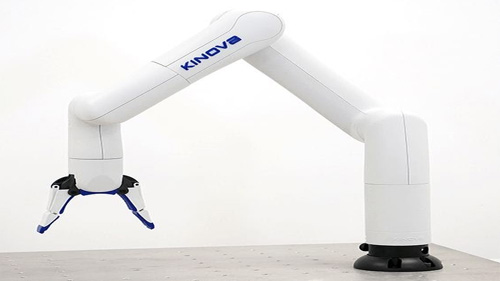
Извор: Пинтерест
Зглобови се односе на све покретне делове роботске руке, а пошто су ове машине дизајниране имајући на уму људску руку, нормално је видети да имају одређени број зглобова који им дају слободу да се крећу онолико колико им је потребно да .
За оптималну функционалност, сваки зглоб мора да ради независно, али у исто време у беспрекорној сарадњи са другим. Овако роботска рука може да ротира док се истовремено креће горе и доле. Укратко, роботска рука не може да ради без зглобова, а минимум који права индустријска роботска рука може имати су два зглоба. Што је већи број зглобова, роботска рука је поузданија.
У већини случајева, ови зглобови се називају осовинама и од суштинског су значаја за одређивање начина на који ће роботска рука радити. Разумевање механизма иза зглобова је најбољи начин да сазнате више о операцијама сваке компоненте која чини робота.
Врсте спојева
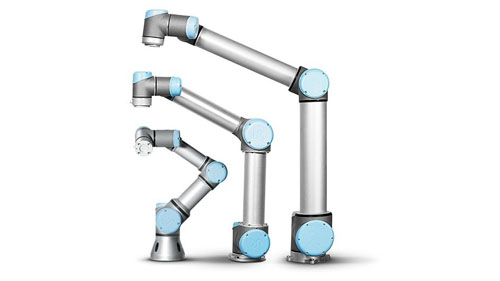
Извор: Пинтерест
Постоји око 5 врста зглобова које ћете наћи у било којој врсти роботске руке. Сваки зглоб је дизајниран за одређену функцију и њихово пребацивање на другу улогу без одговарајуће калибрације може довести до оштећења.
Линеарни зглобови: Они се такође називају паралелним зглобовима чије је кретање одређено бочним покретима сваки пут када рука крене у неку акцију. Ово доводи до посебног кретања званог транслаторно кретање које се најбоље може видети у начину на који се клипови крећу. Линеарни зглобови су прилично моћни и могу се користити у роботским рукама које се баве тешким пословима изаберите и поставите роботе, Између осталих.
Зглобови увијања: Ово је зглоб који користи ротационе покрете да изазове покрете. Кретање је релативно у односу на осу ротације, која је директно окомита на осу улазне и излазне везе. Називају се и т-зглобовима и обично се користе за роботе за бушење који морају да се увијају и окрећу великом брзином да би пробили рупе у тврде површине.
Ортогонални зглобови: Ово су роботски зглобови руку чије се кретање ослања на излазне и улазне везе. Лаички речено, ово је клизећи тип покрета који је транслаторан и функционише са линеарним распоредом зглобова. У овом подешавању, излазна веза је директно окомита на улазну везу, и то је разлог за транслаторно клизање које се покреће када роботска рука оживи.
Окретни зглобови: Они карактеришу ротационо кретање између две карике код којих је осовина улазне везе паралелна са осом ротације, као и остали који имају тенденцију да имају окомито подешавање. Такође се назива и В-зглоб, окретни зглоб је лако помешати са увртним зглобом, али се њихова примена веома разликује у производном простору.
Ротациони зглобови: Ово су зглобови који су најпогоднији за роботске манипулаторе јер су изузетно прецизни у својим покретима. Покрети се покрећу ротацијом осе која је окомита на осу улазне и излазне везе. Популарно познат као зглобови типа р, ротациони зглоб је тип који ћете наћи у брзим роботским поставкама које дају приоритет прецизности и брзини.
Предности и ограничења зглобова у роботским рукама
Извор: Пинтерест
Колико год да су добри у ономе што раде, роботске руке нису без грешке. Будући да је механички, нормално је имати неколико механичких кварова када се постигне одређени праг употребе. Следе предности и ограничења роботских зглобова.
Предности
Они омогућавају слободу кретања, а то је оно што чини ииндустријски роботи веома свестран. Једноставна промена у програмирању може пренаменити робота за заваривање у робота за фарбање без потребе за куповином новог.
Зглобови дају роботима структуру која заузврат олакшава поправљати и одржавати их. Једном када дође до квара, лако га је пратити до споја уместо да нагађате.
Зглобови су флексибилни, а то роботским рукама даје могућност окретати и окретати, ротирати, ићи горе-доле. Без ових покрета, роботска рука није ништа друго до скупи комад смећа.
Ограничења
Зглобови су тачке слабости због сталних покрета. Хабање које се дешава је место где почиње већина штете коју претрпе индустријски роботи. То је неизбежно; најбоље што се може учинити је да се одложи.
Поправка или замена зглоба је скупа, посебно ако нисте у непосредној близини оригиналног произвођача. Проналажење компатибилне замене је тешко, а то би могло да избаци из колосека производни простор јер се ништа не може догодити чак ни када недостаје један комад.
Закључак
Роботски зглобови су важан део аутоматизације. Како време пролази, произвођачима је све лакше да пређу на аутоматизацију јер се дизајнирају роботи са бољим зглобовима. Ако и ви желите да идете тим путем, али сте изгубљени у томе одакле да почнете, погледајте нашу веб страницу, и наћи ћете све информације које су вам потребне да направите прави избор.