
Извор: метрологија.вести
Индустријска роботика брзо добија на замаху и усвајају је различити произвођачи у различитим индустријама. То је углавном зато што су ефикаснији и олакшавају рад у поређењу са ослањањем на људски напор. Ови индустријски роботи се користе да обезбеде да се задаци попут паковања, сортирања, брања и стављања, између осталог, обављају исправно.
Као произвођач, индустријски роботи су одличан начин да побољшате производњу и осигурате да сви ваши производи буду у складу са стандардима. Међутим, када је у питању индустријска роботика, постоји неколико аспеката које морате имати на уму. Неки од њих укључују тачност, поновљивост и резолуцију. Ови аспекти помажу да рад ваших индустријских робота буде лакши и бржи. Сазнавање више о њима је одличан следећи корак како бисте осигурали да као произвођач можете учинити да то ради за вас.
Шта је тачност у роботици?
Извор: ввв.мацхинедесигн.цом
Прецизност се односи на капацитет робота да постави свој зглоб у радну запремину на жељену циљну тачку. Ради у комбинацији са просторном резолуцијом. Прецизност се ослања на роботску технологију и на то колико се прецизно могу специфицирати контролни кораци. Ово се односи на сваки од покрета зглоба. Међутим, механичке непрецизности које укључују квалитет излаза робота за сада су искључене.
Резолуција и тачност
Извор: метрологија.вести
Тачност се описује као половина резолуције контроле. Ово узима у обзир најгори случај када је циљна тачка директно између две контролне тачке. Механичке нетачности са статистичком дистрибуцијом захтевају више практичних разматрања, у ком случају се тачност класификује као половина просторне резолуције.
У роботици се често меша са прецизношћу резолуцију и поновљивост. Коначна тачност роботског система зависи од неколико фактора. Они укључују његове техничке нетачности, алгоритме за компјутерско управљање и резолуцију система.
Шта узрокује механичке непрецизности?
Извор: ввв.иотворлдтодаи.цом
Механичке непрецизности су углавном узроковане зазор у зглобовима манипулатора и савијања веза. Зазор се налази у зупчастим механизмима, водећим завртњима и хидрауличним погонским актуаторима. Кључни захтев за дизајн за везу је минимизирање савијања везе, јер свако скретање везе услед оптерећења на крају робота изазива позиционе грешке. Међутим, већа ригидност односа не може се постићи драстичним повећањем њихове масе.
Већа маса доводи до повећања временског одзива руке. Због грешака у заокруживању у рачунару, контролни алгоритми би могли да изазову грешке положаја. Када контролер робота користи скалирани целобројни приказ Декартовске и угаоне координате, грешке машинског заокруживања могу бити важне. Ако рачунар користи приказ са помичним зарезом, онда би грешке заокруживања вероватно биле занемарљиве.
Ефекти спољашњих утицаја на тачност
Извор: ввв.форбес.цом
На тачност утичу и спољне варијабле. Са проширеном конфигурацијом, то постаје значајније на тачки зглоба. Прецизност се смањује у оквиру радне запремине, од најближе локације крака његовог темеља. Затим се усмерава на локације изван опсега радне запремине.
Ако је циклус кретања ограничен на ограничен радни опсег, прецизност се повећава, док се смањује ако оптерећење које носи робот постане значајно. Тачност локације зависи од положаја у омотачу радног простора.
У ту сврху, без употребе сензора, програмирање робота ван мреже је тешко извести. Могуће је груписати узроке грешке локације која утиче на прецизност у четири групе које укључују: грешку дигитализације, стохастичку кинематичку грешку, детерминистичку кинематичку грешку и грешку калибрације.
Како су осе робота за склапање углавном вертикалне, прецизност је незнатно боља јер су спољашњи утицаји и механичке непрецизности мање погођени; али то није довољно за извршавање одређених апликација за спајање делова без проблема као што је клин у рупи.
Шта је резолуција у роботици?
Извор: еин.орг.пл
Резолуција је најмање побољшање у кретању које рачунар може да произведе. Пошто машине користе дигиталне контролере и моторе са дискретном повратном спрегом, резолуција је количина на којој се врше сви покрети. Ако контрола резолуције уређаја је н, онда су сва кретања целобројни вишекратници од н.
Ово не значи да је резолуција најнижи део било које шеме, већ највећа. Ако енкодер повратне спреге има само тачну резолуцију од 1 микрометар, компјутерски контролер који може да мери кретање од 0.1 микрометар не би могао прецизно да помери машину и подигне је за 0.1 микрометар.
Контролни систем никада не би „видео“ такав мали покрет. Стога, у тумачењу статистике излаза машине, мора се бити веома опрезан.
Шта је поновљивост у роботици?
Извор: ввв.линеармотионтипс.цом
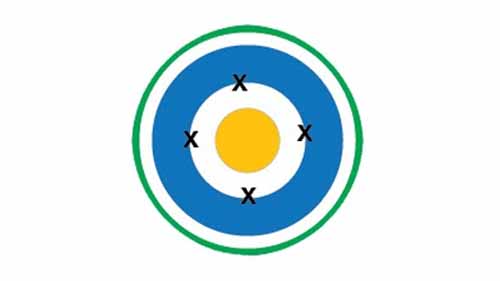
Поновљивост је математички концепт повезан са тачношћу који објашњава како се тачка реплицира. Ако роботски зглоб је програмиран за померање неколико пута од одређене тачке, можете то учинити под истим углом. Све ће то бити урађено у сличним условима средине што ће резултирати различитим померањима.
Иако се гол често промаши са великом разликом, закључујемо да је поновљивост висока и да је тачност ниска ако се иста грешка понови. Грешка која се односи на апсолутне координате није дефинисана поновљивошћу. Позиционо одступање од просека померања је поновљивост уређаја.
Већина произвођача робота даје нумеричку вредност за поновљивост својих робота, а не њихову тачност. Разлог је тај што прецизност зависи од специфичног оптерећења које хватаљка носи. Већа тежина изазива веће отклоне спојева робота и веће оптерећење на зглобовима, смањујући прецизност, али вредност поновљивости је скоро независна од вредности захвата. Поновљивост робота би обично била боља од прецизности, која се обично израчунава у стотим деловима инча.
Улоге тачности, поновљивости и резолуције у различитим применама робота
Извор: цонтрол.цом
Када је у питању роботика и примена ових аспеката, открићете да су увек бољи заједно. Комбинацијом тачности, поновљивости и резолуције, индустријски роботи могу да раде са прецизношћу обезбеђујући да се задаци добро извршавају. Када радите са а покупи и постави руку, ови аспекти ће помоћи да се процеси олакшају. Као произвођач, важно је да проверите све ове кутије ради лакшег искуства.
Тачност
Поновљивост
Резолуција
Тачност ће осигурати да је зглоб робота правилно постављен
Поновљивост има за циљ да осигура да се задаци понављају са лакоћом
Резолуција ће помоћи да се направи мала подешавања током овог процеса како би се осигурала тачност
Имајући ово на уму, важно је осигурати да ваши роботски уређаји имају ове кључне аспекте. Бићете у бољој позицији да осигурате да се сав посао обави како треба и да повећате своје производне процесе.
Закључак
Када је у питању индустријска роботика, они играју велику улогу у развоју различитих производних процеса. Они пружају невероватне предности које су важне у обезбеђивању повећања производње. Међутим, да би се ово најбоље искористило, кључна је употреба кључних аспеката као што су тачност, поновљивост и резолуција.
Као што је раније поменуто, ови аспекти морају бити присутни у вашим операцијама како бисте осигурали да уживате у свим предностима индустријских робота. Као произвођач, неопходно је да будете у складу са оним што се од вас тражи. Узмите си времена да научите ове аспекте и шта они значе када је у питању рад са роботском технологијом.