
Роботске руке су најважнији делови аутоматизованих машина; они су делови који држе, повлаче, повлаче, отпуштају, притискају, ударају и још много тога. Из тог разлога, они морају имати слободу кретања ако желе да обављају своје задатке како се очекује. Ова способност мобилности је оно што се назива степеном слободе.
Ово је потпуно аутоматизовано решење по принципу „кључ у руке“ за индустрију ливења под притиском, укључујући индустријског робота са 6 осовина, алат за крај руке, пиштољ за прскање, радни процес укључујући бирање делова и прскање средства за ослобађање. Ако сте се питали како се роботске руке могу померати на начин на који раде, онда је ово за вас.
Шта је степен слободе у роботици?
Извор: Пинтерест
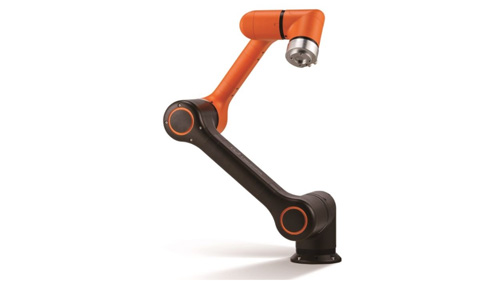
У свету роботике и механике, степен слободе се односи на дефинисане режиме унутар којих се механичка направа може кретати неометано без одступања. Број степени слободе је исти као и укупан број независних померања што се тиче аспеката кретања.
Свака конвенционална машина ради у две или три димензије које долазе са нешто више од три степена слободе. Укратко. Степени слободе је крма која тачно дефинише различите покрете које романтичне руке користе да би без икаквих компликација обављале свој посао.
Постоје различите врсте степена слободе које постоје у свету робота, тачније 6. Сваки од њих је дизајниран да испуни одређену улогу, а што су више, роботска рука је ефикаснија. Ових 6 степени слободе у роботици укључује следеће.
Роботска рука 3 степена слободе: Ово је робот који има три зглоба који раде један поред другог како би остварили кретање у роботској руци. Могу се користити за све врсте роботских радова од заваривања, брања и постављања, руковања машинама и још много тога. Такође се разликују по величини од малих направа за локализоване задатке до огромних дивљака који могу да се носе са улогама складиштења.
Роботска рука 4 степена слободе: Ово је робот који има четири осе или зглобове. Последња оса се налази близу основе робота и обезбеђује кретање и стабилност потребну да би цела роботска рука правилно функционисала. Овај тип робота се користи у палетизацији, машинском утовару, преузимању и постављању, аутоматизованом паковању, између многих других улога. Дизајн је мало компликован у поређењу са 3ДОФ роботском руком, али заузврат добија више посла.
Роботска рука 5 степени слободе: Ово је роботска рука која има пет зглобова, укључујући манипулатор, актуатор серво-мотора и одговарајуће компоненте руке као што су рука, доњи део и зглоб. Сложенији је од претходна два и може да се носи са више због присуства више зглобова.
Роботска рука 6 степени слободе: Ово је роботска рука која је направљена од 6 серво-мотора, са одговарајућом руком, лактом и зглобом. Сваки зглоб се може померити до одређеног степена који може бити мало ограничен, али је много више од претходних нижих верзија ДОФ-а. То значи да је роботска рука 6 ДОФ јача и бржа и може да се носи са још већим улогама у производњи.
7 степени слободе роботске руке: Ово је роботска рука која долази са раменим зглобом који има 3 степена слободе, задњу и предњу флексију, спољашњу и унутрашњу експанзију и ротацију, лакатни зглоб опремљен са 1 степеном слободе и зглоб. Све ово пружа роботској руци висок ниво флексибилности јер може више да се креће и увија на начин на који већина руку не може да управља.
8 степени слободе роботске руке: Ово је највиши степен слободе икада уграђен у робота до сада, и пружа највећу флексибилност јер може да се окреће, увија и подиже у било ком правцу до максималног домета. Једине ствари које могу ограничити његово кретање су удаљеност до објекта или енергија потребна за одржавање тог кретања.
Предности и ограничења различитих степена слободе
Извор: Пинтерест
Што је већи број ДОФ-а, роботска рука је погоднија за свој рад и обрнуто. Ове врсте робота доносе велику корист производњи, а истовремено су донекле ограничене.
Неке од предности које бисте требали очекивати од роботске руке која има већи број степена слободе укључују сљедеће.
Биће свестранији и може се пренаменити за бројне задатке без потребе да се мења много ствари.
Они су странци и могу да поднесу све врсте тешких дизања без да се раздвоје.
Они су флексибилнији, што повећава њихову брзину и чини их идеалним за деликатне задатке који захтевају прецизност и брзину.
Имају већи домет, што значи да могу да покрију више тла без померања ни инча. Због тога се у великој мери користе у аутоматизованим процесима као што је производња аутомобила.
Што се тиче ограничења, следећег треба да будете опрезни када кренете на овај пут.
Што је већи ДОФ, то је више тачака слабости. Када се један зглоб заврши, цела роботска рука се зауставља или почиње да квари, а то може утицати на производњу.
Одржавање није лак задатак јер морате водити рачуна о сваком појединачном делу, а да ниједан не пропустите.
Понекад су компликовани за руковање и захтеваће само стручност обученог техничара.
Закључак
Роботске руке настављају да се побољшавају с временом, а у будућности ће сигурно бити додато више степена слободе. Да бисте максимално искористили своје роботске инсталације, морате разумети како сви зглобови раде и функционишу. За више информација, погледајте нашу веб страницу и имате све одговоре на сва ваша питања.