
Uredila uredniška ekipa EVST · Zadnja posodobitev: 11. junij 2026
Varilni pozicioner, vrtljiva miza in manipulator premikajo obdelovanec ali gorilnik za učinkovitejše varjenje šiva, vendar rešujejo različne probleme. Pozicioner vrti in nagiba del, da vsak šiv poravna. Vrtljiva miza indeksira dele med postajami za nalaganje in varjenje, da se nalaganje in varjenje prekrivata. Manipulator nosi in premika varilno glavo čez velik ali fiksni del. Prava izbira je odvisna od tega, ali je vaša omejitev orientacija dela, prekrivanje ciklov ali doseg gorilnika.
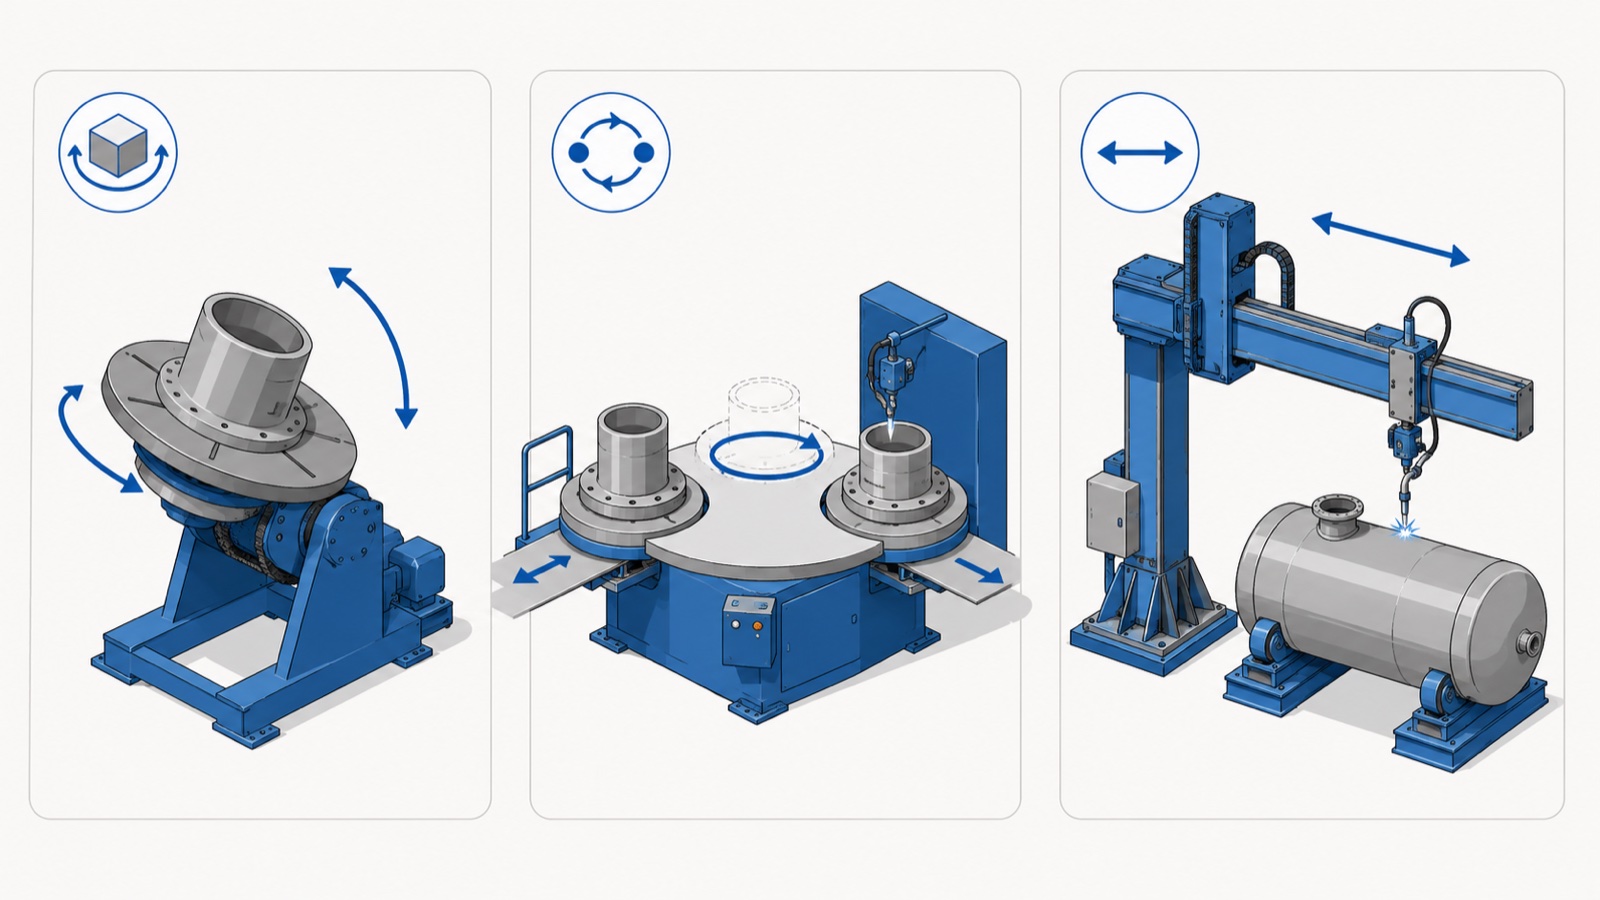
Trije stroji, definirani
Zmeda med tema izrazoma izvira iz prekrivanja: ena sama celica lahko vsebuje vse tri. Ločevanje njihovih osnovnih nalog olajša izbiro.
Varilni pozicioner
Pozicioner drži obdelovanec in ga premika, vrti, nagiba ali oboje, tako da je vsak šiv v ravnem ali vodoravnem položaju, kjer sta kakovost varjenja in nanosa najvišja. Njegova naloga je orientacija dela. Pozicioner je pravo orodje, kadar je omejujoč dejavnik doseganje šivov, ki bi sicer zahtevali počasno, k napakam nagnjeno varjenje zunaj položaja. Celotna razčlenitev razredov pozicionerjev je v naši vodnik za varilni pozicioner.
Varilna vrtljiva miza (indeksna miza)
Vrtljiva miza, pogosto dvopostaja ali rotacijska indeksna miza, izmenjuje dele med položajem za nalaganje/razlaganje in položajem za varjenje. Medtem ko robot vari del na varilni postaji, operater razloži končni del in naloži novega na postaji za nalaganje, nato pa miza indeksira. Njena naloga je prekrivanje ciklov: čas nalaganja skrije za časom varjenja, kar poveča izkoriščenost postaje. Vrtljiva miza ima lahko na vsaki strani pozicionerje, vendar se ta dva položaja ne izključujeta.
Varilni manipulator
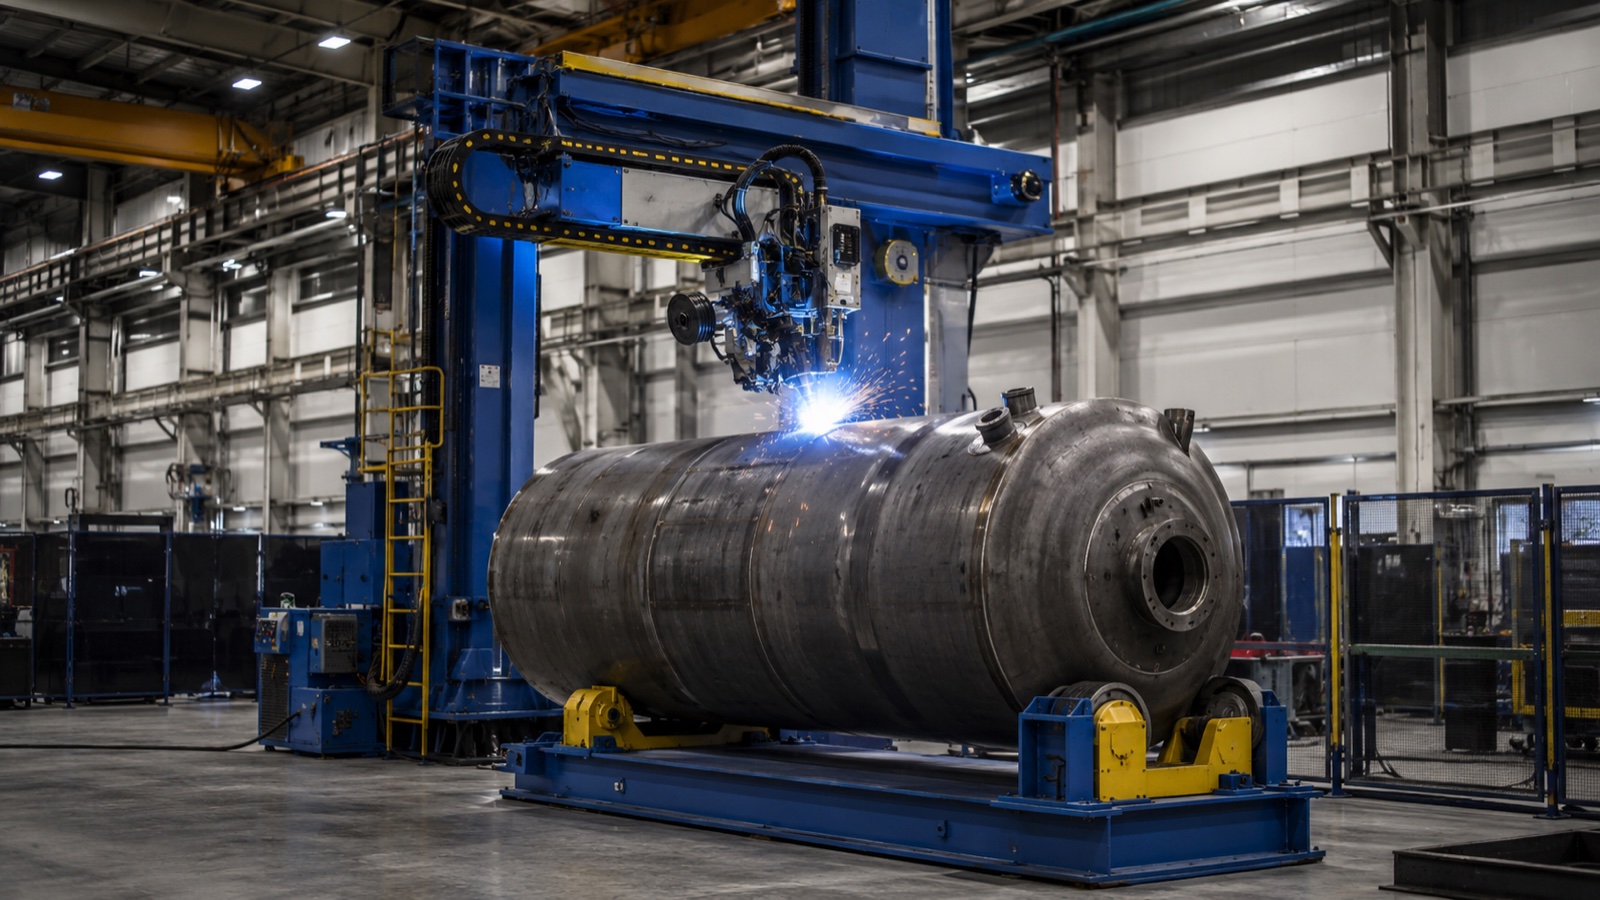
Manipulator, včasih imenovan tudi steber in roko, premika varilno glavo in ne dela. Navpični steber in vodoravni nosilec prenašata gorilnik (in pogosto podajalnik žice in sistem za talilo) čez velik obdelovanec, s čimer dosežeta šive na posodah, rezervoarjih in dolgih izdelkih, ki so preveliki za prosto vrtenje. Njegova naloga je doseg gorilnika nad fiksnim ali počasi vrtečim se velikim obdelovancem, pogosto v kombinaciji z enoosnim pozicionerjem, ki obrača posodo pod roko.
| stroj | Kaj se premika | Osnovno delo | Zmaga, ko |
|---|---|---|---|
| positioner | Del (vrtenje/nagibanje) | Šive spravite v raven položaj | Šivi na premičnem delu niso pravilno nameščeni |
| Gramofon / indeksna miza | Del (indeks med postajami) | Prekrivajoča obremenitev z varjenjem | Čas nalaganja/razlaganja omejuje prepustnost |
| Manipulator (steber in roka) | Bakla/glava | Dosegnite šive na velikih fiksnih delih | Del je prevelik za prosto orientacijo |
Kako izbrati: Uskladite stroj z omejitvijo
Najčistejši način za odločitev je, da poimenujete ozko grlo v vašem trenutnem procesu in nato izberete stroj, ki ga odpravi.
Če je omejitev položaj varjenja
Ko varilci delajo nad glavo ali navpično ali pa robot ne more ohraniti dobrega delovnega kota, je ozko grlo orientacija, rešitev pa je pozicioner. V skladu z AWS D1.1 ravni in vodoravni varji podpirajo višji tok in hitrost gibanja kot varji izven položaja, zato je ponovna orientacija dela v ravno običajno največji možni dobiček glede kakovosti in hitrosti. Dvoosni pozicioner pokriva dele z večravninskimi varji; enoosna enota pa pokriva cilindrične obdelovance.
Če je omejitev čas nalaganja
Ko robot ali varilec miruje in čaka na nalaganje in razlaganje delov, je ozko grlo prekrivanje ciklov, zato je rešitev dvopostajalna vrtljiva miza. V skladu z običajno prakso načrtovanja celic lahko indeksna miza podaljša čas vklopa obloka robota s približno polovice cikla na precej več kot 80 odstotkov, tako da obremenitev premakne s kritične poti. To je pogosto najnižji dobiček pri pretočnosti obstoječega robota.
Če je omejitev velikost dela
Ko je del velika posoda, rezervoar ali dolg izdelek, ki ga ni mogoče prosto vrteti pod fiksnim gorilnikom, je ozko grlo doseg in rešitev je manipulator, običajno z enoosnim pozicionerjem, ki obrača del. Roka nosi glavo vzdolž šiva, medtem ko pozicioner zagotavlja vrtenje, kar je kombinirani standard pri izdelavi tlačnih posod in cevnih kolutov.
Pogosto delajo skupaj
V praksi se pri načrtovanju varilne celice inženirji EVST le redko sprašujejo »katera«, temveč »katera kombinacija«. Tipična celica za težko izdelavo združuje enoosni pozicioner (za vrtenje posode) z manipulatorjem s stebrom in roko (za prenašanje glave vzdolž dolžine). Tipična robotska celica za delavnico združuje dvopostajalno vrtljivo mizo (za prekrivanje obremenitve) z dvoosnimi pozicionerji na vsaki strani (za orientacijo šiva), tako da en sam robot vari en del, medtem ko operater nalaga drugega. Poimenovanje vsakega stroja glede na njegovo nalogo, orientacijo, prekrivanje ali doseg ohranja jasno odločitev o postavitvi, tudi če se vsi trije pojavijo v isti celici.
Za avtomatizirane celice vse to postanejo koordinirane osi gibanja pod krmilnikom robota. Kako so robot, vir napajanja in pozicioner skupaj specificirani in navedeni, je opisano na spletni strani izdelka EVST. Vodnik za izbiro varilne robotske celice.
Stroški in kompleksnost, na kratko
V grobem je enoosni pozicioner najenostavnejši in najcenejši od treh; vrtljiva miza z dvema postajama doda drugi komplet vpenjal in mehanizem za indeksiranje; manipulator s stebri in roko je zaradi svoje strukture in dosega običajno največji kapitalski vložek. Toda prava primerjava ni cena, temveč stroški na dober zvar pri vaši pretočnosti. Vrtljiva miza, ki podvoji izkoriščenost robota, se lahko povrne hitreje, kot nakazuje njena cena, medtem ko se prevelik manipulator, kupljen za del, ki ga varite dvakrat letno, ne bo. Za proračun in donosnost naložbe v pozicioner glejte EVST. Vodnik po stroških in donosnosti naložbe za varilni pozicioner.
EVST-jeva ponudba za ravnanje z obdelovanci
EVST, s sedežem v Chengduju in proizvodnjo v Wenlingu, dobavlja varilne pozicionerje v enoosnih, dvo- in triosnih razredih kot del celotnih robotskih varilnih celic, skupaj z varilnimi roboti QJAR in integracijo virov napajanja. Pozicionerje je mogoče kombinirati z indeksirnimi postajami in nosilnimi strukturami glav, tako da se orientacija delov, prekrivanje obremenitve in doseg gorilnika načrtujejo skupaj za določeno družino delov, namesto da se kupujejo kot ločeni stroji.
Glede na EVST-ovo evidenco certificiranja ima njegova robotska in varilno-avtomatska linija certifikat kakovosti avtomobilskega razreda IATF 16949, s certifikati tretjih oseb CE, SGS in TUV. Ker je pravilen odgovor običajno kombinacija, EVST dimenzionira opremo za ravnanje glede na najslabši možni del in ciljno pretočnost skupaj, namesto da bi prodajal posamezen stroj ločeno.
Pogosto zastavljena vprašanja
Kakšna je razlika med varilnim pozicionerjem in vrtljivo mizo?
Varilni pozicioner vrti in nagiba del, da vsak šiv poravna v raven položaj, s čimer reši problem orientacije varjenja. Vrtljiva miza ali indeksna miza izmenjuje dele med nakladalno postajo in varilno postajo, tako da se nalaganje izvaja med varjenjem prejšnjega dela, s čimer se reši problem prekrivanja ciklov. Pogosto so kombinirani: vrtljiva miza lahko nosi pozicionerje na vsaki strani.
Za kaj se uporablja varilni manipulator?
Varilni manipulator ali steber in roko premika varilno glavo in ne dela. Navpični steber in vodoravni nosilec prenašata gorilnik čez velike obdelovance, posode, rezervoarje in dolge izdelke, ki so preveliki za prosto vrtenje. Običajno je povezan z enoosnim pozicionerjem, ki vrti del pod roko, kar je standardna nastavitev pri izdelavi tlačnih posod in cevi.
Ali potrebujem pozicioner ali manipulator?
Izberite glede na velikost dela. Če je del mogoče vrteti in nagibati, da se šivi poravnajo, je pozicioner zadosten in enostavnejši. Če je del prevelik za prosto orientacijo in se mora gorilnik premikati do šiva, potrebujete manipulator, običajno z enoosnim pozicionerjem, ki obrača del. Številne celice za težko izdelavo uporabljajo oba skupaj.
Ali lahko ena celica skupaj uporablja pozicioner, vrtljivo mizo in manipulator?
Da, in mnogi to počnejo. Vse tri rešujejo različne omejitve, orientacijo, prekrivanje obremenitve in doseg, zato jih celica pogosto združuje: vrtljivo mizo za prekrivanje nalaganja, pozicionerje na njenih ploskvah za orientacijo šivov in manipulator za velike dele. V avtomatiziranih celicah se naročijo kot koordinirane osi gibanja pod krmilnikom robota.
Katera možnost zagotavlja največje izboljšanje prepustnosti?
Odvisno od ozkega grla. Če varilci delajo na napačnem položaju, pozicioner zagotavlja največji dobiček pri kakovosti in hitrosti, saj zravna šive. Če robot čaka na nalaganje, dvopostajalni vrtljivi miz zagotavlja največji dobiček pri izkoriščenosti s prekrivanjem časa nalaganja. Če je del prevelik za orientacijo, je manipulator omogočeni stroj. Najprej poimenujte omejitev, nato pa izberite stroj, ki jo odstrani.
Kam naprej
Za inženirske podrobnosti o razredih pozicionerja preberite vodnik za varilni pozicionerČe želite ujemati pozicioner EVST z vašim delom s potjo do ponudbe, glejte Izbira varilnega pozicionera EVSTZa celotno robotsko varilno celico si oglejte našo vodnik za varilne robote in vodnik za izbiro celicZa vprašanja o nabavi se lahko s prodajo EVST obrnete prek kontakt stran.
O avtorju: Uredniška ekipa EVST piše o industrijski robotiki in inteligentni proizvodnji za inženirje in vodje operacij, ki ocenjujejo projekte avtomatizacije. EVST (EVS TECH CO., LTD), ustanovljeno leta 2018 v Chengduju, je izvedlo več kot 600 projektov avtomatizacije in dobavlja v več kot 100 držav, s certifikatom avtomobilske kakovosti IATF 16949 in certifikati tretjih oseb CE / SGS / TUV za družine izdelkov QJAR, kolaborativni robot, SCARA in delta.