
Vir: www.idtechex.com
Avtomatizacija v predelovalni industriji hitro pridobiva zagon, saj vse več podjetij uporablja robotiko. To pripisujejo prednostim avtomatizacije v poslovanju ter uporabi pametnejših in inteligentnejših procesov. Dobili boste več proizvodnje in tudi zmanjšali tveganje za poškodbe v proizvodnem obratu. Večina podjetij se nagiba k uporabi robotskih rok za oskrbo pick & place, pakiranje, barvanje in montaža med drugim.
Ko boste v svoje podjetje vključili robotske roke, poskrbite, da boste delali kakovostno proizvajalec robotske roke ki vam bo ponudil najboljše. Poleg tega je bistveno tudi osnovno razumevanje tega, kaj vključujejo. Robotska roka ima telo, zapestje in končni efektor, ki imajo posebne funkcije. Za natančno delovanje teh različnih delov morajo biti robotski spoji. V tem članku se bomo poglobili v različne robotske sklepe, da boste bolje razumeli.
Kaj so robotski sklepi?
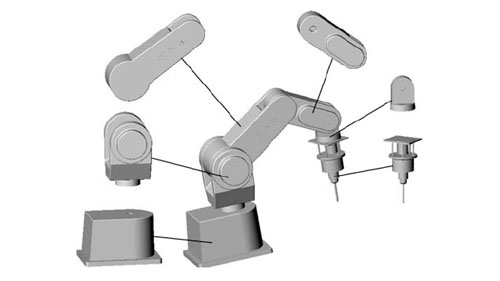
Vir: www.researchgate.net
Robotski sklepi se nanašajo na gibljive komponente robota, ki povzročajo relativna gibanja med sosednjimi členi. V tem kontekstu se povezave uporabljajo za sklicevanje na toge člene, ki povezujejo sklepe za jasno in ustrezno delovanje. To dokazuje, da je industrijska robotska roka odlikuje uporaba kombinacije povezav in spojev za optimalno funkcionalnost. Bistvenega pomena je zagotoviti, da spoji na vašem manipulatorju delujejo ustrezno, da zagotovite natančnost in točnost med uporabo.
Robotski sklepi se včasih imenujejo tudi osi. So bistvenega pomena in so priročni, da zagotovijo, da gibanje roke ni omejeno ali moteno. Če boste izvedeli več o robotskih sklepih, boste lažje določili vrsto robotske roke, s katero želite delati, odvisno od nalog, ki jih želite opraviti.
Vrste mehanskih sklepov za robote
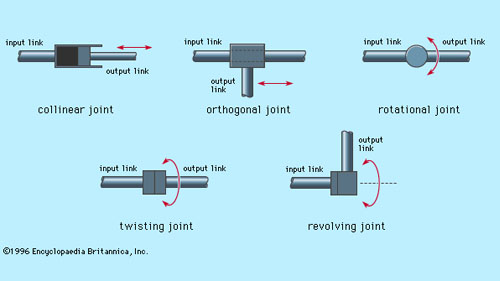
Vir: www.britannica.com
Glede na to, da se v proizvodni industriji uporabljajo različne vrste robotov, boste našli tudi različne mehanski spoji. Ti sklepi se razlikujejo glede gibanja in tudi uporabe, zlasti ko gre za vrsto robota, ki se uporablja.
Kar zadeva mehanske spoje v robotskih rokah, morate upoštevati pet glavnih tipov. Dva sklepa sta linearna, kar pomeni, da je relativno gibanje med sosednjima členoma translatorno. Po drugi strani pa so ostali trije rotacijski, kar pomeni, da relativno gibanje povezav vključuje rotacije med njimi. Pet vrst mehanskih sklepov za robote vključuje:
Linearni spoji
V linearnih sklepih je mišljeno, da je relativno gibanje sosednjih členov vzporedno. To pomeni, da vhodne in izhodne povezave drsijo linearno. Posledica takšnega gibanja je a translacijsko gibanje. To vrsto linearnega gibanja je mogoče doseči na več načinov, vključno z uporabo teleskopskega mehanizma in bata. Ta vrsta sklepa se imenuje tudi L-sklep.
Ortogonalni sklepi
Ortogonalni spoji se popularno imenujejo tudi O-sklepi. Imajo relativno gibanje, ki ga izvedeta vhodna in izhodna povezava. Ta vrsta gibanja, ki je vključena v ortogonalne sklepe, je translacijsko drsno gibanje. Vendar za razliko od linearne ureditve sklepov, z Ortogonalni spoj, je izhodna povezava pravokotna na vhodno povezavo.
Rotacijski sklepi
Ko gre za rotacijski sklepi, boste našli uporabo rotacijskih relativnih gibov, ki pridejo prav za robotske manipulatorje, ki delajo na več delovnih prostorih. Ta gibanja se izvajajo z osjo vrtenja pravokotno na osi vhodnih in izhodnih povezav. Ti rotacijski sklepi se imenujejo tudi sklepi tipa R.
Zvijanje sklepov
Ta vrsta skupnih značilnosti rotacijsko gibanje kar povzroči tudi določeno stopnjo vrtenja med uporabo. Gibanje v teh sklepih je relativno glede na vrtilno os, ki je pravokotna na osi vhodnih in izstopnih členov. Zvijalni spoji se imenujejo tudi spoji tipa T.
Vrtljivi sklepi
Pri vrtljivih zglobih so stvari nekoliko drugačne v primerjavi z drugimi. Ti sklepi imajo tudi rotacijsko gibanje, ki pride prav pri različnih aplikacijah. Gibanje teh sklepov predstavlja gibanje med obema členoma. Os vhodnega člena je zasnovana tako, da je vzporedna z osjo vrtenja sklepa. Po drugi strani pa je os izhodne povezave zasnovana tako, da je pravokotna na os vrtenja sklepa. Ta tip sklepa se imenuje tudi sklep tipa V.
Različne vrste robotov in uporabljeni mehanski spoji
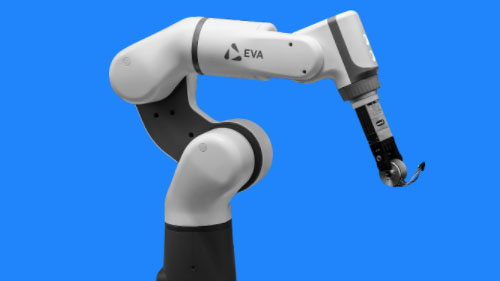
Vir: www.technologyreview.com
Različni roboti bodo uporabljali različne vrste mehanskih spojev. Če boste izvedeli več o različnih robotih, boste lažje vlagali v robota, ki vam ustreza. Nekateri najpogostejši roboti, ki jih je treba upoštevati, vključujejo:
Zgibno
Naš zgibni robot zasnova bo najverjetneje vsebovala različne obsege in kombinacije rotacijskih sklepov. Ta obseg lahko vsebuje enostavne strukture z 2 sklepi in se premakne na bolj zapletene strukture z 10 ali več sklepi. Pri tej zasnovi je roka povezana z osnovo z uporabo vrtljivega spoja, medtem ko so členi v roki povezani z rotacijskimi spoji.
Kartezijanski
Z kartezijskih robotov, zasnova vključuje uporabo treh linearnih spojev. Ti sklepi so prikazani na kartezični ravnini, ki vključuje X, Y in Z. Ti roboti imajo lahko tudi pritrjeno zapestje z lažjimi rotacijskimi sklepi za gibanje. To posebno vrsto robota imenujemo tudi premočrtni ali portalni.
Cilindrični
Naš cilindrični robot ima rotacijski spoj, ki je pritrjen na podlago, in en linearni spoj, ki se uporablja za povezavo različnih členov. Glede na to, da cilindrični roboti delajo znotraj valjasto oblikovanega delovnega področja, sta rotacijsko in linearno gibanje prav pri zagotavljanju natančnosti.
Polar
Pri polarnem dizajnu robotov je roka povezana z osnovo z vrtljivim spojem. Včasih boste našli tudi uporabo kombinacije dveh rotacijskih zgibov in enega linearnega zgiba. Ker se ta robot imenuje tudi sferični robot, bo predstavljeno tudi področje dela sferično. Osi, uporabljene v tem robotu, tvorijo polarni koordinatni sistem, ki manipulatorju omogoča enostavno delo.
SCARA
Naš SCARA robot je priljubljena možnost med številnimi proizvajalci, zlasti tistimi, ki želijo avtomatizirati svoje procese sestavljanja. Ta robot je običajno cilindričen in dela v razmeroma cilindričnem delovnem obsegu. Odlikuje ga uporaba dveh vzporednih spojev, ki prideta prav pri montaži. Ti spoji zagotavljajo skladnost v eni izbrani ravnini, ko je robot v uporabi.
Delta
Naš delta roboti so zasnovani v obliki pajka, ki jim omogoča, da svojim uporabnikom ponudijo odlične storitve. Zgrajeni so iz paralelogramov, ki so združeni in povezani s skupno osnovo. Spoji na tej vrsti robota so rotacijski in linearni. To robotu omogoča premikanje enega samega konca orodja za roko v delovnem območju v obliki kupole. Izboljša svojo zmogljivost, da zagotovi, da se razvoj različnih nalog izvaja natančno.
zaključek
Ko delate z robotiko kot sredstvom za avtomatizacijo različnih procesov v vašem podjetju, morate imeti v mislih različne vidike. Ti vidiki igrajo veliko vlogo pri delovanju določene robotike, ki jo izberete. Ko gre za uporabo industrijskih robotskih rok, bi morali biti robotski sklepi nekaj, o čemer bi morali biti obveščeni.
Spoznajte različne sklepe in njihov vpliv na delovanje robota. To vam bo pomagalo oceniti vrsto sklepov, ki bi bili najprimernejši za dejavnosti, ki jih želite avtomatizirati.
Ko to dobite, lahko investirate v robotske roke, ki so priložene sklepom, za katere ste na trgu. Vzemite si čas in delajte z proizvajalci opreme za avtomatizacijo ki ti bo pomagal.