
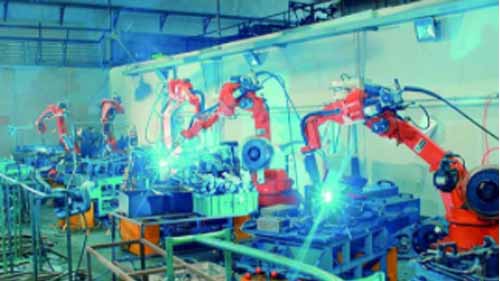
Zdaj je mogoče najti industrijskega robota za skoraj vsak proizvodni proces, ki se ga lotite. Trik pa je v razumevanju, kateri tip robota bi bil najprimernejši za opravljanje različnih nalog. Na žalost je to nekaj, s čimer se večina proizvajalcev spopada, saj je lahko koncept robotike nekoliko zapleten.
Na kratko, industrijski roboti se razlikujejo po dejavnikih, kot so prilagodljivost, doseg in nosilnost. Ko se odločate, so to verjetno dejavniki zasnove, ki jih boste morali pretehtati glede na delovanje vaše tovarne. Da bi vam pomagali narediti pravo izbiro za vašo tovarno, je tukaj seznam vrst robotov, ki jih ne smete zgrešiti, in kako jih je mogoče uporabiti.
Zgibni roboti
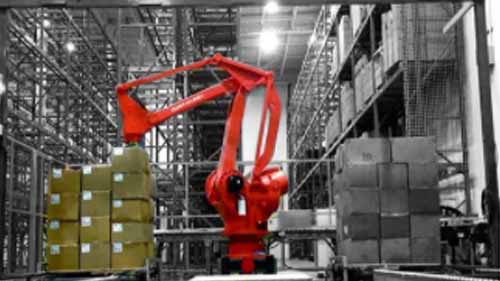
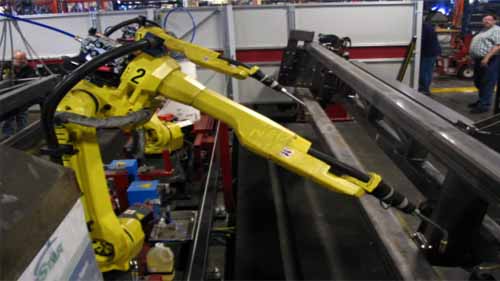
Zgibni roboti so zelo prilagodljivi roboti, sestavljeni iz številnih rotacijskih sklepov. Ti sklepi jim omogočajo premikanje po več ravninah in tako imajo lahko glede na število sklepov do deset osi. 6-osni roboti so trenutno najbolj razširjeni zgibni roboti, vendar so novejše zasnove napredovale na 7 osi. Njihove robotske roke poganja več motorjev, nameščenih v njih.
Zaradi visoke stopnje spretnosti, ki jo imajo zgibni roboti, so idealni kandidati za kompleksne industrijske aplikacije. Lahko sežejo pod, čez ali se nagibajo in zavijajo, da dostopajo do predmetov v obdelovalnih strojih in opravljajo različne naloge, podobno kot bi to storila človeška roka. To je dodatno izboljšano z uporabo različnih orodij za končne roke, ki ustrezajo nalogi.
Poleg tega imajo kakovostni zgibni roboti na trgu dobro upravljane vrvice, zaščito pred vdorom in zatesnjene spoje. Tako so primerni za uporabo v industrijskih procesih z visoko vlažnostjo, visoko toploto in čistimi prostori. Zahvaljujoč njihovi prilagodljivosti jih je mogoče tudi namestiti na različne načine, odvisno od tega, kaj bi bilo idealno za vaš tovarniški prostor
Prednosti:
- Velika fleksibilnost
- Lahko opravlja zapletene naloge
- Več stilov namestitve, ki ustrezajo različnim industrijskim procesom
Slabosti:
- Lahko so počasnejši zaradi svoje teže in več sklepov artikulacije
- So drage
Priporočene Aplikacije
Prilagodljivost zgibnega robota lahko izkoristite za avtomatizacijo operacij, kot so:
- Nega stroja
- Pakiranje izdelkov
- Pregled izdelka
- Sestavljanje izdelka
Roboti SCARA

Robot SCARA je zgibna robotska roka selektivne skladnosti. Ta akronim se nanaša na njegovo omejeno prožnost, pri čemer se lahko premika vzdolž osi X in Y, vendar je tog v osi Z. To pomeni, da se lahko roka robota SCARA premika levo, desno, naprej in nazaj. Njegova togost na osi Z pomeni, da se lahko premika tudi navpično, vendar na fiksni osi. Zaradi majhne delovne ovojnice in kompaktne velikosti so lahko roboti SCARA precej hitri.
Te konstrukcijske določbe omogočajo SCARA roboti primeren za industrijsko sestavljanje majhnih delov. Pri izdelavi tiskanih vezij je na primer mogoče programirati robota SCARA, da pobere mikrodele s pladnja in jih vstavi na ploščo. Poleg montaže jih je mogoče uporabiti tudi pri ponavljajočih se nalogah, ki zahtevajo prenos predmetov med dvema vzporednima ravninama.
Prednosti:
- Kompaktna delovna ovojnica
- Delujejo hitro
- Imajo visoko natančnost in ponovljivost
Slabosti:
- Običajno imajo nizko nosilnost
- Omejena prilagodljivost ima za posledico omejene možnosti uporabe
Priporočene Aplikacije
- Sestavljanje delov izdelka
- Pregled izdelka
- Izberi in postavi
Delta roboti
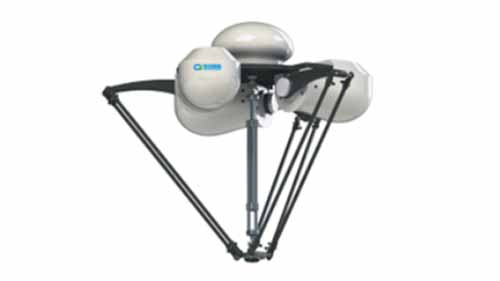
Delta robot je sestavljen iz 3 vzporednih robotskih rok, nameščenih na nepremično podlago. Robotske roke imajo prizmatične in rotacijske sklepe, poganjajo pa jih 3 motorji, nameščeni znotraj podstavka. Ta zasnova daje rokam delta robota dodatno stabilnost, omogoča pa jim le prilagodljivost v osi X in Y. Ker pa so motorji nameščeni v podnožju v nasprotju z rokami, so roke lahke in zato so delta roboti zelo hitri.
Zasnova delta roboti zahteva, da so nameščeni nad glavo, tako da robotske roke visijo navzdol. Zaradi tega so dober kandidat za industrijske funkcije v liniji, kot je sortiranje izdelkov na tekočem traku. Prav tako jih je mogoče inovativno prilagoditi z dodatki, kot so senzorji ali vizualni sistemi, da izboljšajo njihovo natančnost in splošno učinkovitost.
Prednosti:
- Hitro delovanje
- Kompaktna delovna ovojnica
- Visoka natančnost
Slabosti:
- Imajo omejen doseg
- Omejena prilagodljivost
- Lahko prenesejo le majhne tovore
Kartezijanski roboti
Vir: processsolutions.com
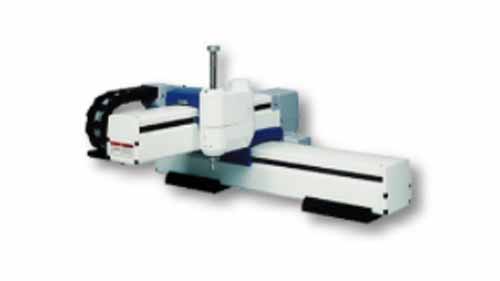
Kartezični roboti prevzamejo kubično delovno ovojnico. Sestavijo se na kraju samem in jih je mogoče prilagoditi določenim aplikacijam. Sestavljeni so iz 3 ali več linearnih aktuatorjev, ki so nameščeni pravokotno drug na drugega. Iz tega razloga se kartezični robot lahko premika samo vzdolž ene osi naenkrat.
Kartezičnega robota je mogoče namestiti navpično, vodoravno ali nad glavo. Ko pa je nameščen nad glavo, se imenuje portalni robot, čeprav njegove funkcije večinoma ostajajo enake. Prav tako se med to fazo namestitve nastavijo podrobnosti prilagajanja, kot so dolžina gibov in hitrosti delovanja.
Za razliko od zgibnih robotov lahko kartezični roboti dosežejo le omejene manevre. Ne morejo na primer doseči delov in jih obrniti. Njihovo programiranje je lahko prav tako zapleteno, vendar lahko raziščete modele, ki so vnaprej programirani oz ločena programska orodja.
Prednosti:
- Več možnosti namestitve
- Visoka natančnost
- Prilagoditi jih je mogoče tako, da ustrezajo določenim nalogam
Slabosti:
- Namestitev in programiranje sta lahko zapletena
- Naenkrat se lahko premika le ena os
- Zaradi zapletenosti je lahko nedostopna za majhna podjetja
Priporočene Aplikacije
- 3D tiskanje
- Izberite in postavite naloge
- Pregled izdelka
Polarni roboti
Vir: prezi.com
Polarni robot je sestavljen iz 4 glavnih delov; rotacijsko podnožje, elevacijski tečaj, roko, ki se lahko razširi in umakne kot teleskop, in uvlečno roko. Uporablja se za enostavna opravila, saj se ne more razširiti samo na območje okoli baze robota. Lahko se premika vzdolž osi XYZ, vendar so točke, ki jih robotova roka lahko doseže, določene glede na to, kako daleč se lahko razteza od osnove robota.
Delovni kot polarnega robota je sferičen. Namestite ga lahko bodisi na tla v tovarni ali na mizo, odvisno od njegove velikosti in naloge, ki jo opravlja. Polarni robot se zaradi strukture svoje roke in umikajočih gibov bolje znajde pri operacijah, ki ne zahtevajo veliko gibanja ali visoke ponovljivosti.
Prednosti:
- Roka polarnega robota lahko manevrira nad in pod predmeti
- Pokrijejo lahko velik obseg dela
Slabosti:
- Nizka natančnost in ponovljivost
- So razmeroma počasni
- Njihov obseg uporabe je omejen
Priporočene Aplikacije
- Točkovno varjenje
- Vrtanje
- litja
Brizganje
Cilindrični roboti
Vir: pishrobot.com
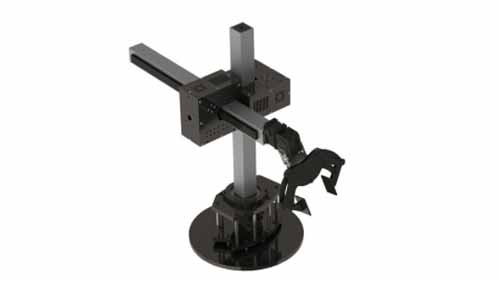
Struktura cilindričnega robota je sestavljena iz vrtljive gredi, nameščene na podlago z uporabo rotacijskega zgloba. Vrtljiva gred je nadalje pravokotno povezana z robotsko roko, ki se lahko razteza, umika in premika navpično vzdolž vrtljive gredi.
Zaradi te kompaktne zasnove so cilindrični roboti dobra izbira za majhne tovarne, ki nimajo veliko tovarniškega prostora. Pokrivajo tudi velik cilindrični delovni ovoj zahvaljujoč vrteči se gredi, ki premika robotovo roko vzdolž ravnine 360°. Kljub temu so gibi cilindričnega robota omejeni, saj ima njegova roka malo prožnosti. Posledično obstaja le nekaj industrijskih procesov, v katerih se lahko uporablja.
Prednosti:
- Pokrijejo lahko 360° delovno ovojnico
- Večje konstrukcije lahko prenesejo velike tovore
- Njihova kompaktna struktura zavzame malo prostora
Slabosti:
- Omejena prilagodljivost
- Omejene aplikacije
- Nizka natančnost in ponovljivost
Priporočene Aplikacije
- Stroji za nakladanje in razkladanje
- Livarske aplikacije
- Die-casting
Sodelujoči roboti
Vir: Pinterest
Roboti, medtem ko so neskončno koristni za predelovalna industrija lahko predstavlja tudi različna tveganja. Še bolj v tovarniških operacijah, kjer morajo delati v istih prostorih kot človeški delavci. Njihovo 'slepo' gibanje pogosto povzroči poškodbe osebja in celo trke med ločenimi roboti.
Poleg tega se je zdelo, da prvotna zasnova industrijskih robotov predvideva le robote, ki delajo brez vnosa ljudi. Posledično so bili zgrajeni s poudarjenimi ostrimi robovi, na splošno pa njihovi dizajni niso bili posebej prijazni do ljudi. Kljub temu so raziskave dokazale, da lahko proizvodni procesi veliko pridobijo z vključevanjem različnih prednosti človeškega dela in zmogljivosti robotov.
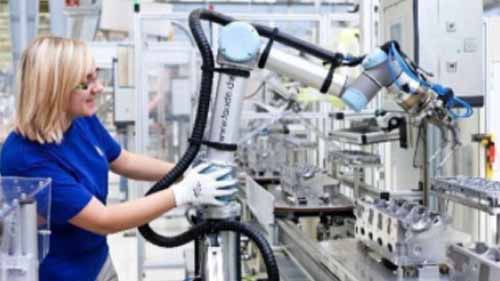
Koncept sodelujočih robotov poskuša rešiti te dileme. Sodelujoči roboti so po definiciji roboti, ki so zasnovani tako, da so človeku prijaznejši tako v smislu varnosti kot delovanja. Ker takšni sodelujoči roboti niso nujno opredeljeni s tem, koliko osi imajo, temveč kako dobro lahko sodelujejo s človekom.
Glavne značilnosti kolaborativnega robota vključujejo:
Zaobljeni robovi – njihovi robovi so zglajeni, nekateri celo obdani s plastiko. To zmanjša poškodbe, ki bi jih utrpel delavec, če bi nenamerno trčil v robota, ko bi delal ob njem.
Senzorji gibanja – robotske roke sodelujočih robotov so opremljene s senzorji gibanja, ki zaznajo prisotnost človeka ali ovire v njihovem delovnem okolju. Senzorji lahko sprožijo roko, da se upočasni ali ustavi, odvisno od tega, kako daleč je ovira.
Manj hrupa – visoki decibeli hrupa lahko poškodujejo človeški sluh. Da bi osebju in robotom omogočili varno sodelovanje, so roboti za sodelovalno načrtovanje zgrajeni tako, da čim bolj zmanjšajo hrup.
Prednosti:
- So varnejši od drugih robotov
- Tovarnam ponujajo večjo vrednost z izkoriščanjem človeške in robotske moči
- Lastnosti zasnove z nizko stopnjo hrupa na splošno izboljšajo tovarniško okolje
- Imajo kompaktno strukturo
Slabosti:
- Glede na dodatne funkcije so lahko drage
zaključek
Vsak tip industrijskega robota predstavlja nabor rešitev za različne aplikacije. Ko bolje razumete, kako delujejo, je veliko lažje ugotoviti, kateri od njih bi ustrezal potrebam vaše tovarne. Kljub temu bo kakovost dela, ki ga dobite, le tako dobra, kot je kakovost robotov, v katere vlagate. Zato si za zaključek vsega prizadevajte za proizvajalec industrijskih robotov ki uporablja kakovostne vložke in ponuja inovativne rešitve.