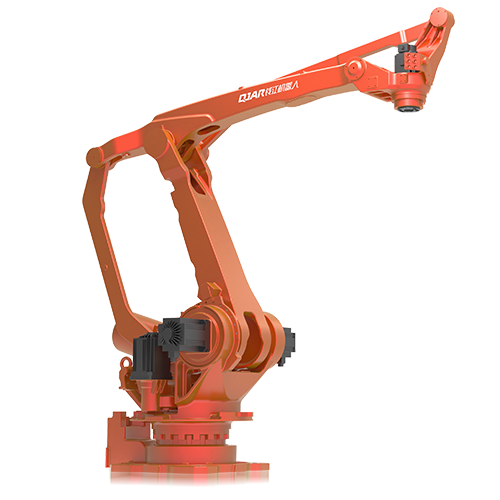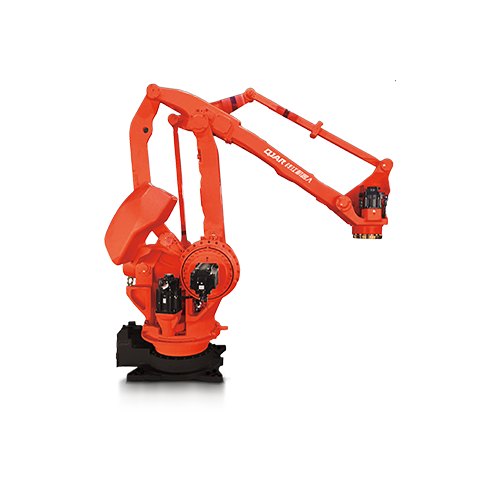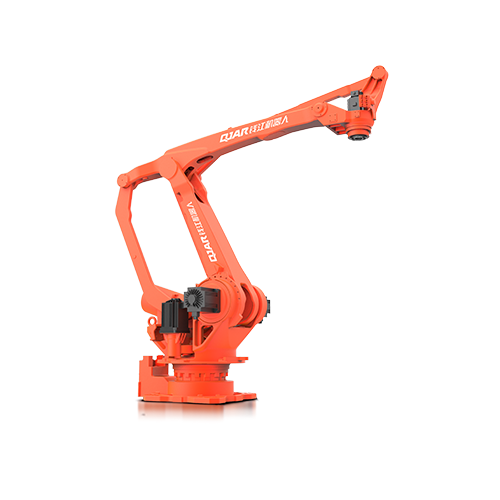
180 kg tovora 3153 mm dosegna razdalja Robotska roka QJRB180-1

  • Visoka hitrost in stabilnost, vse osi delujejo z nizko izhodno močjo, preprosto sestavo opreme je mogoče uporabiti s posebno programsko opremo za paletiranje.
  • Veliko se uporablja v inteligentni proizvodni industriji, kot so pohištvo, hrana in pijača ter 3C, ki se uporablja za hitro in natančno paletiranje, nabiranje, pakiranje, rokovanje, dovajanje in razkladanje.
  • Ponovna natančnost pozicioniranja: ±0.5 mm
  • Razpon rok: 3153 mm
  • Nosilnost: 180 kg

Prenos baze podatkov

3D risbe

navodila

Tehnični parametri

Model QJRB180-1
Številka osi 4
Obremenitev 180kg
Ponovite pozicioniranje ± 0.5mm
Max Armspan 3153.7mm
Obseg gibanja J1 ± 170º
J2 ﹢95º,﹣47º
J3 ﹢112º,﹣20º
J4 ± 360º
J5 -
J6 -
Najvišja hitrost J1 129º/s
J2 132º/s
J3 132º/s
J4 298º/s
J5 -
J6 -
Dovoljeni navor J4 -
J5 -
J6 -
Vztrajnostni moment J4 3.25 kg.m²
J5 -
J6 -
Telesna teža robota 1400kg
Zmogljivost 17.5kVA
Kabinet Velikost 650 * 750 * 1150mm
Kabinet Teža 140kg
LED vir svetlobe Trifazni petžilni
Namestitev obrazca Igrišče
uporaba Primeren je za stroje za prebijanje, pohištvo, hrano in pijačo, 3C in druge industrije. O paletiranju, pobiranju, pakiranju, manipulaciji, nakladanju in razkladanju.

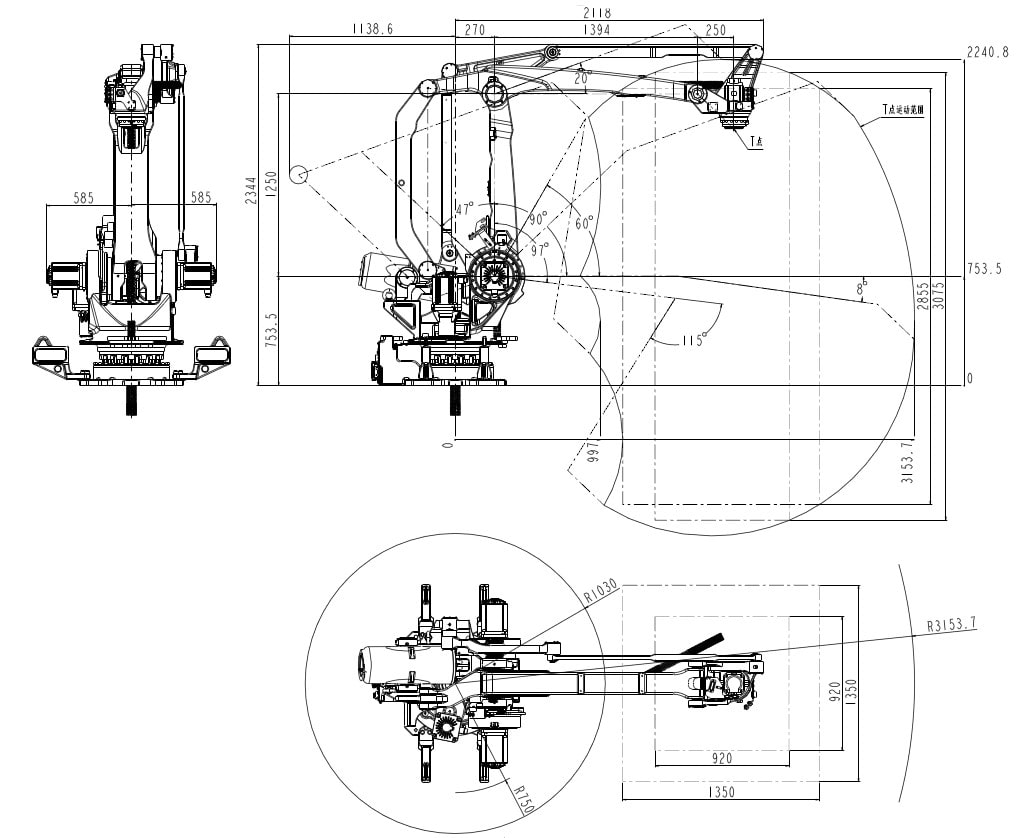
Risba splošnih dimenzij in obsega gibanja robota

QJRB180-1 Dimenzija

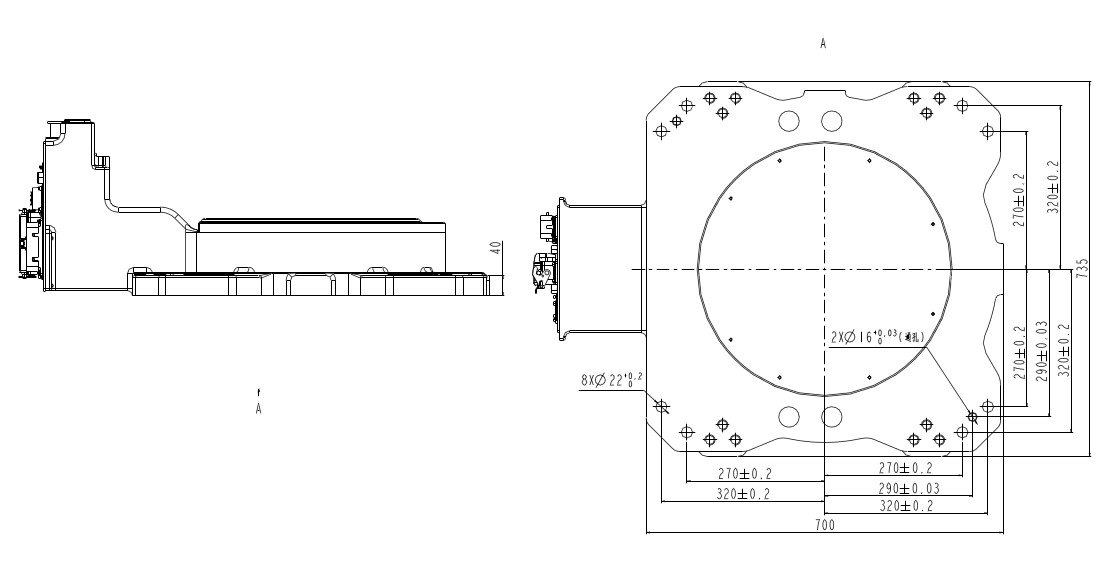
Dimenzijska risba za pritrditev podnožja robota

Risba QJRB180-1

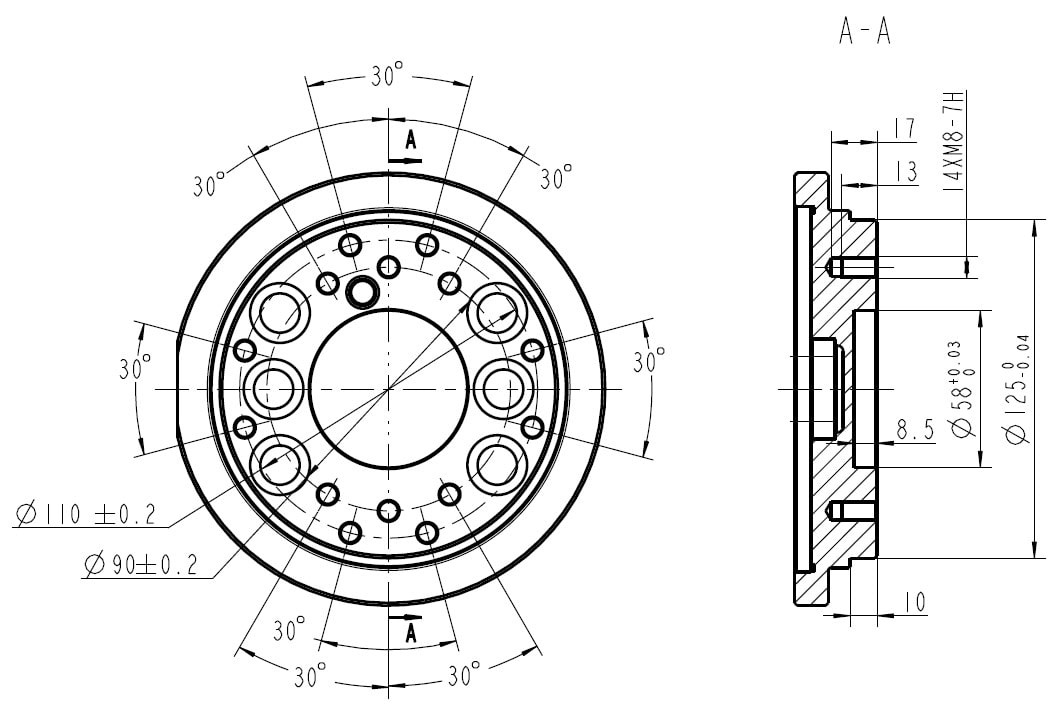
Merska risba namestitve konca robota

Namestitev QJRB180-1

Logotip EVST-a
Pregled zasebnosti

Ta spletna stran uporablja piškotke, tako da vam lahko zagotovimo najboljšo uporabniško izkušnjo. Podatki o piškotkih so shranjeni v vašem brskalniku in opravljajo funkcije, kot so prepoznavanje, ko se vrnete na našo spletno stran in pomagate naši skupini, da razumejo, kateri deli spletnega mesta najdete najbolj zanimive in uporabne.