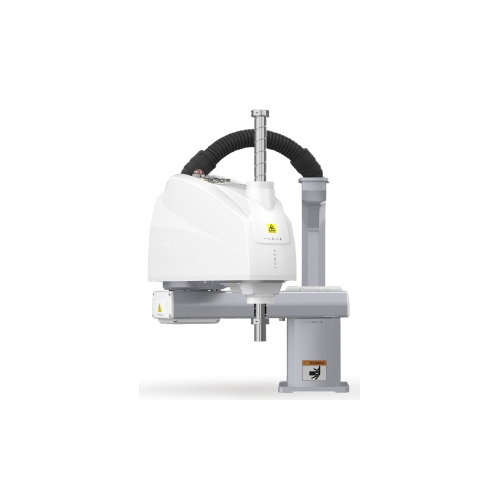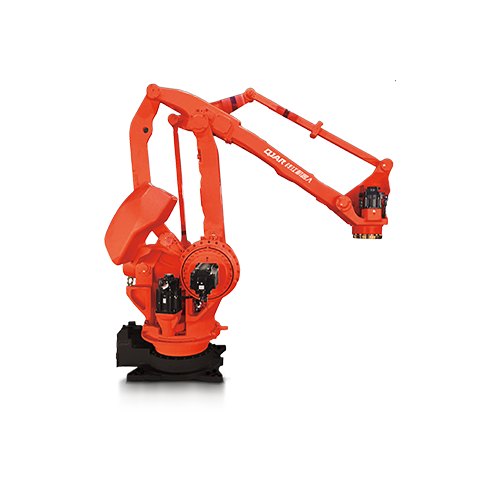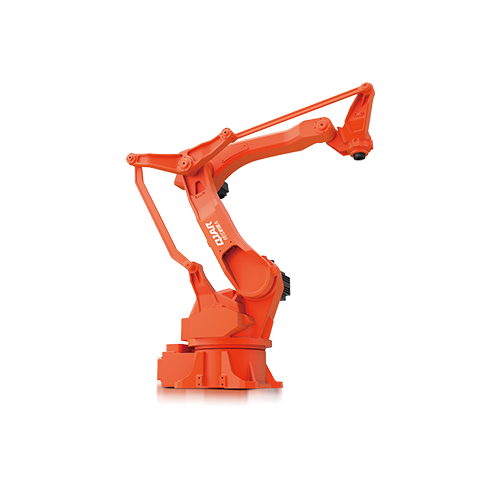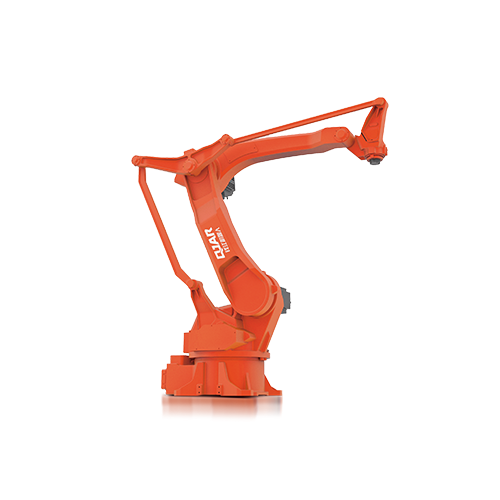
30 kg tovora 1820 mm dosegna razdalja Robotska roka QJRB30-1

  • Visoka hitrost in stabilnost, vse osi delujejo pri nizki izhodni moči, preprosta sestava opreme se lahko uporablja s posebno programsko opremo za paletiranje.
  • Ponovna natančnost pozicioniranja: ±0.05 mm
  • Razpon rok: 1820 mm
  • Nosilnost: 30 kg

Prenos baze podatkov

3D risbe

Priročniki za vzdrževanje

navodila

Tehnični parametri

Model QJRB30-1
Številka osi 4
Obremenitev 30kg
Ponovite pozicioniranje ± 0.05mm
Max Armspan 1820mm
Obseg gibanja J1 ± 168º
J2 ﹢105º,﹣50º
J3 ﹢105º,﹣25º
J4 ± 360º
J5 -
J6 -
Najvišja hitrost J1 172º/s
J2 172º/s
J3 212º/s
J4 355º/s
J5 -
J6 -
Dovoljeni navor J4 64.68N.m
J5 -
J6 -
Vztrajnostni moment J4 1.45 kg.m²
J5 -
J6 -
Telesna teža robota 205kg
Zmogljivost 3.0kVA
Kabinet Velikost 580 * 600 * 960mm
Kabinet Teža 100kg
LED vir svetlobe Trifazni štirižilni
Namestitev obrazca Igrišče

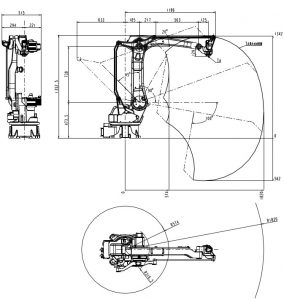
Risba splošnih dimenzij in obsega gibanja robota

Robotska roka QJRB30-1 Celotna dimenzija

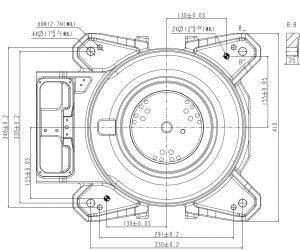
Dimenzijska risba za pritrditev podnožja robota

Merska risba namestitvene mere robotske roke QJRB30-1

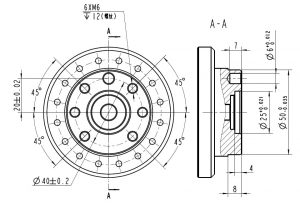
Merska risba namestitve konca robota

Diagram namestitvenega vmesnika robotske roke QJRB30-1

Logotip EVST-a
Pregled zasebnosti

Ta spletna stran uporablja piškotke, tako da vam lahko zagotovimo najboljšo uporabniško izkušnjo. Podatki o piškotkih so shranjeni v vašem brskalniku in opravljajo funkcije, kot so prepoznavanje, ko se vrnete na našo spletno stran in pomagate naši skupini, da razumejo, kateri deli spletnega mesta najdete najbolj zanimive in uporabne.