
Vir: Pinterest
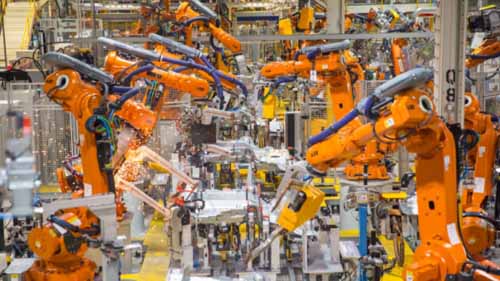
Izvedba industrijskih nalog je skozi čas potekala skozi prehode izboljšav. Povsem ročno delo je bilo izboljšano s surovim orodjem, ki je bilo nadalje napredovalo v stroje. Kljub temu več inovacij vedno znova prinaša nove alternative, kot so roboti.
Unimate je bil prvi robot v zgodovini uspešno uporabiti v proizvodnji. Izumil ga je George Devol v poznih 50. letih in je bil prvič nameščen v tovarni General Motors. Uporabljali so ga za tlačno litje in se je lahko premikal v radiju 12 čevljev. Ko so bili priča prednostim njegove uporabe, si ga je kmalu prizadevalo pridobiti več podjetij.
Od takrat so strokovnjaki še naprej ustvarjali različne robote in raziskovali nove načine, kako jih je mogoče uporabiti v proizvodnji. Dandanes obstaja veliko prefinjenih dobaviteljev, kot je EVS, ki lahko ponudijo inovativne in napredne industrijske robotske roke naprodaj.
Spodaj je pogled na različne vrste robotov in njihove značilnosti.
Kazalo
Roboti SCARA
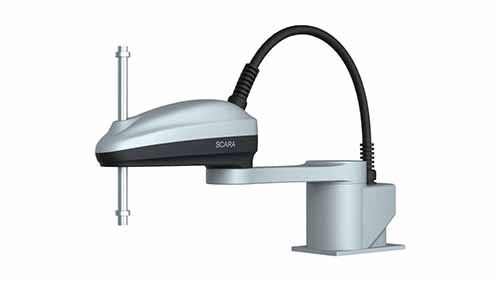
Roboti SCARA, ki temeljijo na gibalnih oseh robotov, so v primerjavi s izbiranje in postavljanje industrijskih robotov. Oba lahko služita enaki funkciji, vendar roboti SCARA zlahka izločijo drugega.
Robot SCARA je sestavljen iz podnožja, ki je vzporedno osno povezano z roko robota. Rotacijski sklepi zagotavljajo skladnost v ravnini XY. Z drugimi besedami, roka robota SCARA se lahko premika od leve proti desni ter naprej in nazaj. Vendar pa je tog na osi Z, tako da se lahko vrti samo na osi theta.
Zasnova omogoča 4 stopnje svobode. Nadalje lahko roko pokrčimo nazaj ali iztegnemo. To je funkcija, ki pride prav glede na to, kakšna dolžina je potrebna za nalogo, za katero se uporablja.
Kar zadeva programsko opremo, SCARA roboti so zasnovani za avtomatizacijo opravil, vendar po navodilih krmilnika. Vmesnik krmilnika je enostaven za uporabo in ponavadi se odzivajo na ukaze.
Glede na to, da so na voljo kot pripravljena rešitev, ni potrebno dodatno programiranje, če sploh kaj.
Prednosti
- Roboti SCARA so zelo hitri zaradi prožnosti, ki jo zagotavljajo rotacijski sklepi, ki držijo roko na mestu
- Medtem ko za izvajanje svojih nalog ne zavzamejo veliko prostora, roka med delovanjem pokriva veliko območje. Lahko pobirajo in postavljajo v velikem radiju
- So zelo natančni
- Lahko prenese visoko obremenitev
Proti
- Delujejo lahko le, če so nameščeni ali pritrjeni na ravno površino, s čimer nudijo omejeno prilagodljivost namestitve
- Zahtevajte namenski krmilnik
Industrijske aplikacije
Zaradi sposobnosti pobiranja in spuščanja je robot SCARA primeren za:
- Paletiranje
- Nakladalni stroji
- Montažne funkcije
- Lasersko graviranje s pomočjo ustreznega končnega efektorja
- Spajkanje
Delta roboti
Vir: Pinterest
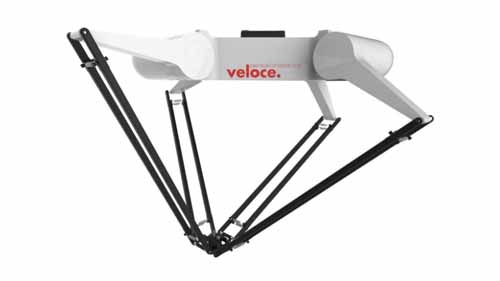
Robote Delta so izumili Reymond Clavel in ekipa učenjakov na kolidžu v Franciji. Znani so tudi kot vzporedni roboti.
Zasnova robota Delta je sestavljena iz podnožja, nameščenega nad glavo, ki ima 3 motorje, ki poganjajo roke, povezane s podstavkom. Vzporedne roke imajo prizmatične in rotacijske sklepe, ki niso pogosti pri drugih robotih. Posledično se lahko premika po oseh X, Y, čeprav večina uporabnikov prilagodi svoje robote za dodajanje dodatnih osi. Rotacijsko ali naklonsko os je mogoče doseči s spremembo, da se izpolnijo določene naloge.
Glede na to, da se roboti Delta pogosto uporabljajo za avtomatizacijo pobiranja in oddajanja na transportnih sistemih, programiranje določa njihovo učinkovitost. Opremljeni so tudi s kamerami, ki v povezavi s posebno programsko opremo sestavljajo njihov vidni sistem. Namen sistema vida je razlikovati dobre in slabe izdelke med pobiranjem in sortiranjem.
Ustrezni končni efektorji so običajno pritrjeni na roke, vendar zahtevajo posebne načrte. Kakršna koli dodatna teža na rokah zmanjša zmogljivost rok robota pri visokih hitrostih, ki jim je najbolj všeč. Posebej priljubljene so priseske.
Prednosti
- So najhitrejši in celo prekašajo SCARA na testu vratnice
- Lahko dela na velikem delovnem prostoru
- Zaradi napredne programske opreme so zelo natančni in učinkoviti
Proti
- Lahko obvladuje le zelo lahke tovore
- Hitri ponavljajoči se gibi povzročijo obrabo delov
- So drage
Industrijske aplikacije
- Simulatorji letenja – to vključuje izboljšano različico, ki uporablja 6 dodatnih linearnih aktuatorjev in premično podlago
- Farmacevtska industrija
- Pakiranje hrane
- Naloge sestavljanja z majhno silo
Polarni roboti
Vir: Pinterest
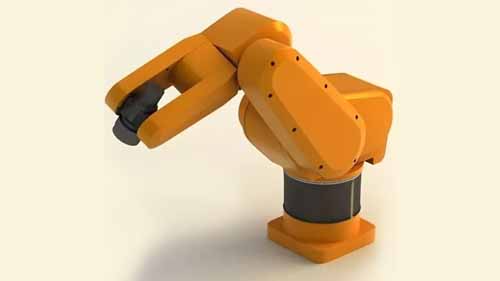
Struktura polarnega robota je sestavljena iz osnove, na katero je pritrjena roka. Roka je pritrjena z vrtljivim spojem. Zaradi oblike delovnega prostora, ki je z njimi povezan, so znani tudi kot sferični roboti. Imajo veliko skupnega z Unimate, ki je bil prav tako sferičen.
Roko polarnega robota je mogoče podaljšati, čeprav je omejena le na polmer okoli stroja. Ima tri osi, ki tvorijo tako imenovani polarni koordinatni sistem. To pomeni, da so točke v dosegu robotove roke določene z razdaljo, ki jo lahko raztegne od osnove robota pod nastavljenim kotom.
Prednosti
- Roka lahko sega pod ali nad ovire
- Imajo 360-stopinjski razpon pokritosti
- Delajo na velikem delovnem prostoru
Proti
- Zahtevajo veliko nadzora in kontrole
- Slaba natančnost
- Glede na njihovo gibanje ne bi bili idealni za ponavljajoče se naloge
Industrijske aplikacije
- Die-casting
- Varjenje
- Brizganje
- Ravnanje s steklenimi izdelki
Cilindrični roboti
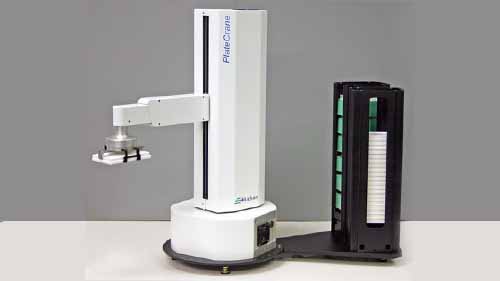
Vir: Pinterest
Cilindrični robot ima dva glavna dela, rotacijski in linearni aktuator, pritrjen na valjasto podlago. Odgovorni so za navpične in vodoravne premike, ki jih lahko izvaja robotova roka. Vrtljiva gred olajša delo robota v cilindričnem delovnem območju.
Poleg tega je roka sposobna raztegniti in zložiti nazaj v položaj. Njegova poenostavljena zasnova omogoča delo v omejenem prostoru, v katerega se morda ne bodo prilegale bolj zajetne roke. Po drugi strani pa je vrtenje izvedljivo le vzdolž navpične osi.
Cilindrični roboti so že sestavljeni, tako da ni pričakovati težav pri namestitvi, razen v primerih, ko je prilagoditev potrebna.
Prednosti
- Lahko upravlja težke tovore
- Imajo 360 stopinj dosega okoli sebe
- Ne zavzamejo veliko prostora v primerjavi s polmerom delovnega prostora
Proti
- Omejeno rotacijsko gibanje
- Nizka natančnost
- Niso tako vsestranski kot druge razpoložljive možnosti.
Industrijske aplikacije
- Livarska in kovaška dela
- Uporaba premaza
- Die-casting
- Stroji za nakladanje in razkladanje
- Laboratorijske in biomed aplikacije jim dajejo prednost zaradi velikosti in položaja roke.
Kartezijanski roboti
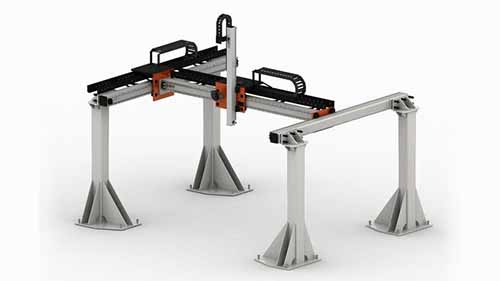
Vir: Pinterest
Vse 3 osi kartezičnega robota so pravokotne druga na drugo. Premike olajšajo:
- 3 prizmatični sklepi, ki delujejo v drsnem gibanju vzdolž osi XYZ.
- Linearni aktuatorji
- Motorji za napajanje
- Zapestni nastavek, kjer je potrebna rotacija
Običajno so na voljo v delih in zahtevajo sestavljanje s strani strokovnjakov za stroje v tovarni. Čeprav je njihova montaža lahko zapletena, ponuja možnost prilagoditev. Pravzaprav je to eden od razlogov, da je priljubljen. Natančnost, hitrost in dolžino gibov je mogoče prilagoditi glede na industrijo ali uporabo.
Kartezični roboti se imenujejo tudi portalni ali premočrtni roboti. Glede na njihovo delovno površino imajo obliko kabine. Vendar pa je pomembna značilnost ta, da jih je mogoče po potrebi namestiti na različne načine. Prilagodijo se tako stropni montaži kot tudi navpičnim in vodoravnim položajem.
Prednosti
- Lahko prevzamejo velik tovor
- Operativno so precej vsestranski
- Ugodne
- Lahko se programira v spletnem načinu
- Imajo dobro stopnjo natančnosti
Proti
- Naenkrat se lahko zgodi le premikanje ene osi
- Zavzamejo veliko prostora
- Postopek namestitve je na splošno zapleten
Industrijske aplikacije
- Ravnanje pri postopkih oblikovanja plastike
- Tesnilna opravila
- 3D tiskanje
- Nakladanje in razkladanje
Zgibni roboti/6-osni
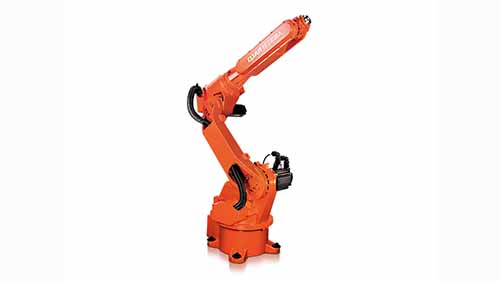
Vrtljivi sklepi zgibnih robotov jim omogočajo obseg gibanja, podoben obsegu gibanja človeške roke. Prilagodljivi so po osi X, Y, Z, vendar se lahko tudi vrtijo, nagibajo in zavijajo.
Osnovna zasnova je sestavljena iz podnožja in roke, ki sta povezana z rotacijskim spojem. Število rotacijskih zgibov se lahko poveča na kar 10 in so lahko vzporedni ali pravokotni.
Glede na zmogljivosti 6-osnega gibanja lahko ti roboti opravljajo naloge, ki jih večina ne more. Roka je zelo odzivna in se dokaj hitro podaljša v celotno dolžino. Kar zadeva nadzor, potrebujejo dobro konfigurirano programsko opremo, če naj delujejo na optimalni ravni. Zaradi njihovega velikega obsega gibanja je proces programiranja lahko zapleten. Vendar nekateri proizvajalci ponujajo prednastavljene nadzorne pakete po meri.
Prednosti
- Lahko dosežejo in manevrirajo na področjih, ki jih drugi roboti ne morejo
- Pokrivajo velik delovni radij
- Visokohitrostna robotska roka
- Dobro se odrešite edinstvenim nalogam krmilnika, kot je barvanje
- Težke tovore je mogoče tolerirati
Proti
- Naš kinematične operacije je lahko zapleteno
- Potrebujejo namenski krmilnik
- Drago
Industrijske aplikacije
- Avtomobilska montaža
- Pakiranje hrane
- Livarska in kovaška opravila
- Rezanje jekla
- Ravnanje s steklom
- Kovinsko litje
koboti
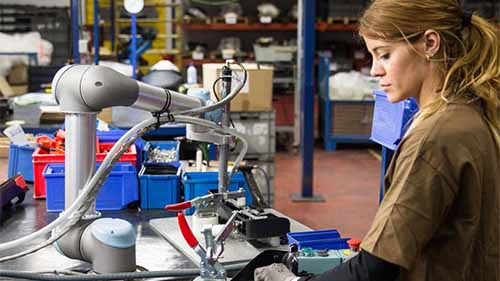
Vir: Pinterest
Koboti so znani tudi kot sodelovalni roboti, saj so zasnovani za sodelovanje z ljudmi. Tradicionalni roboti so predstavljali izzive, kot so trki z delavci v tovarniških prostorih. Da bi preprečili takšne nesreče, so bili ustvarjeni koboti kot varnejša alternativa.
Obstajajo tri glavne vrste kobotov:
Koboti za ročno vodenje
Programirajo jih tehniki z ročno upravljano napravo za urjenje robotskih rok glede želenih gibov.
Koboti za hitrost in avtomatizacijo
V bistvu gre za tradicionalne industrijske robote z vidnimi sistemi. Imajo opozorilo in stop cono. Ko delavec vstopi v opozorilno območje, samodejno upočasni svoje delovanje. Če se približajo območju zaustavitve, kobot popolnoma preneha delovati. Ponovno začnejo delovati, ko sta obe coni brez ovir.
Koboti za omejevanje moči in družine
Sposobni so sodelovati s človeškimi bitji, vendar niso opremljeni z nobenim vidnim sistemom, skenerjem ali varnostnimi ovirami. Namesto tega so zasnovani brez izpostavljenih motorjev ali ostrih vogalov. Poleg tega imajo motorje za trke, ki jih ustavijo, ko so okoli njih ovire.
Varnostno nadzorovani Stop Coboti
V primerjavi z drugimi roboti so najmanj 'človeku prijazni'. Imajo pa varnostne senzorje, ki ustavijo in ponovno vključijo delovanje, ko zaznajo človeško oviro.
Dejavniki, po katerih se roboti razlikujejo
Industrijski roboti imajo običajno skupne lastnosti, kot so robotske roke. Vendar pa se bistveno razlikujejo glede na oblikovne vidike, kot so:
Os
Vir: Pinterest
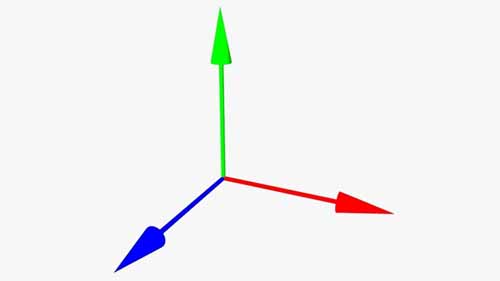
Kot v matematičnem grafu se osi robota nanašajo na smeri, v katerih se lahko premika robotova roka. Obstajajo osi X, Y in Z. Predstavljajo naprej/nazaj, levo/desno in gor/dol.
Stopnja svobode
Vir: Pinterest
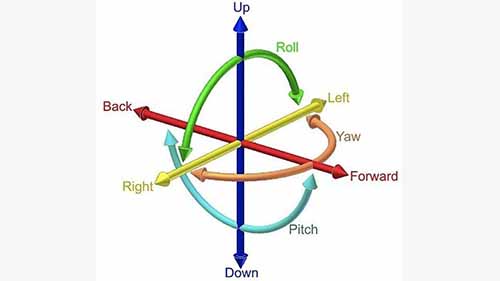
Robotova stopnja svobode je opis obsega gibanja, ki ga ima v 3D prostoru. Poleg treh osi svoboda vključuje vidike, kot so rotacija, odklon in nagib.
Število osi, ki jih ima robot, določa njegovo stopnjo svobode.
Delovni prostor
Vir: robots.com
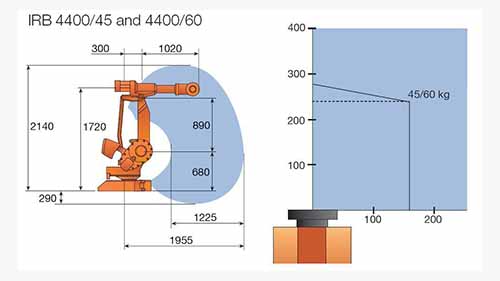
Vzemite na primer, da se robot uporablja za pobiranje pomaranč iz enega vozička v drugega. Razdalja, ki jo pokriva med obema vozičkoma, se imenuje njegov delovni prostor. Nekateri roboti lahko na podlagi svoje zgradbe premagajo večje razdalje bolj kot drugi. Poleg tega dejavniki, kot sta svoboda in dolžina roke, dajejo robotu večji delovni doseg.
Končni efektor
Vir: roboticsandautomationnews.com
Z vidika dizajna je robotska roka res imitacija človeške roke. Lahko se razlikujejo po spretnosti in sposobnostih, vendar je osnovni koncept enak.
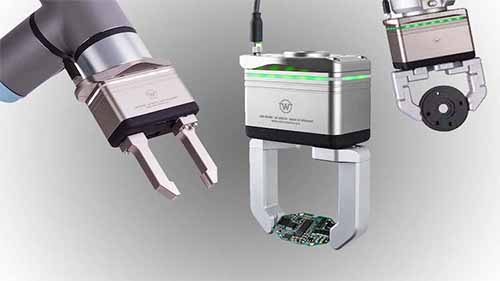
Kljub temu je končni efektor v bistvu 'roka', pritrjena na konec tovarniške robotske roke. Veliko jih je vrste končnih efektorjev, se razlikujejo glede na naloge. Nekateri primeri vključujejo prijemala, varilna orodja in priseske.
Spoji
Vir: Pinterest
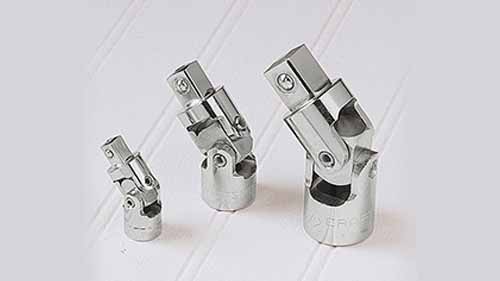
Uporaba spojev zagotavlja, da robotova roka ostane pritrjena na strukturo, hkrati pa olajša njeno gibanje. Vrsta sklepa, ki ga ima robot, igra veliko vlogo pri njegovi prožnosti in obsegu gibanja. Vključujejo:
Vzporedni sklepi – kot že ime pove, so nameščeni drug poleg drugega in so običajno prednostni za linearna gibanja.
Prizmatični sklepi - znani so tudi kot drsniki, ker zagotavljajo linearno drsno gibanje med dvema deloma robota.
Vrteči se sklepi – idealni so, kadar je predvidena fleksibilnost, kot je večdimenzionalna rotacija.
Rotacijski sklepi - katera koli stopnja vrtenja bi zahtevala enega ali več teh sklepov. Čeprav imajo bolj omejen doseg v primerjavi z revolucionarnim zglobom.
Motorji
Vir: Pinterest
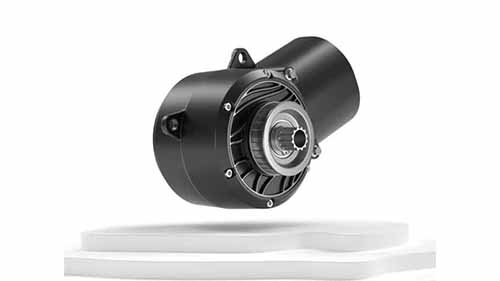
Da se robotske roke premikajo in izvajajo ukaze, potrebujejo vir energije. Motorji pretvarjajo električno energijo za napajanje robotske roke.
Programiranje
Vir:visualcomponents.com
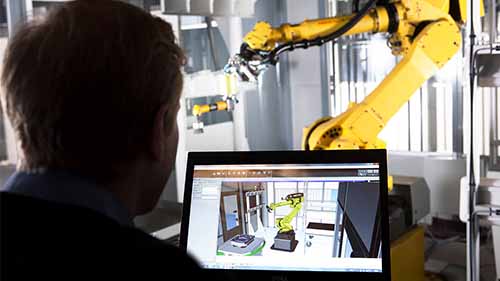
Vključuje uporabo programske opreme za nadzor delovanja robota. Parametre zmogljivosti, kot so hitrost, ponovljivost in dolžina gibov roke, je mogoče upravljati s programiranjem.
Vsak robot ima svojo vrsto in svojo raven programiranja, pri čemer so nekateri naprednejši od drugih. Poleg tega so v nekaterih primerih roboti vnaprej programirani, medtem ko so drugi prilagodljivi. Obstajajo tudi vmesniki fizičnega krmilnika, ki se uporabljajo za dajanje navodil robotom.
Vplivi robotov na proizvodnjo
Vir: Pinterest
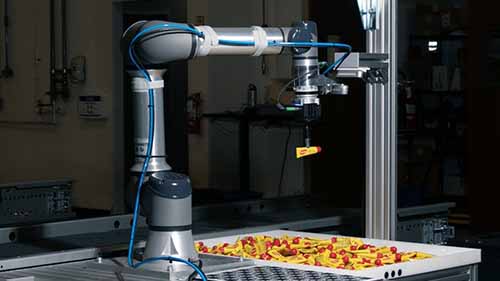
Nedvomno proizvodna industrija po vsem svetu ne bi bila to, kar je, če ne bi bilo robotov. Imajo velik učinek na:
Obseg proizvodnje
Vir: Pixabay
Roboti so tovarnam omogočili povečanje proizvodnje in še vedno krajše čase obratovanja. Hitrosti delovanja, kot je hitrost robota Delta, omogočajo obdelavo več enot izdelkov.
Stroški proizvodnje
Vir: Pixabay
Glede na to, da roboti prevzamejo veliko delovno obremenitev, zmanjšajo število zaposlenih, ki jih je treba zaposliti. Poleg tega je zaradi njihove avtomatizirane mehanske narave njihovo delovanje bolj poenostavljeno kot ročne metode. Dovolj je reči, da zmanjšujejo izgubo.
Varnost osebja
Vir: Pixabay
Od zgodnjih dni Unimate so robote uporabljali za opravljanje težkih in nevarnih nalog. Tlačno litje, varjenje in dvigovanje težkih bremen v tveganih prostorih je le nekaj primerov visoko tveganih proizvodnih procesov. Uporaba robotov, kot je npr robotsko varjenje aluminija ščiti delavce pred spremljajočimi nevarnostmi.
Po drugi strani pa roboti predstavljajo tudi nevarnost za delavce okoli sebe. Na primer, če je njihova hitrost nastavljena previsoko, lahko končni efektorji ali roke ne delujejo pravilno in naključno spustijo breme.
Človeški viri
Vir: Pixabay
Ena od glavnih trditev proti robotom in avtomatizaciji na splošno je strah, da bi nadomestiti človeško delo. Dejansko so nekateri ljudje izgubili službo, potem ko so bili zaradi takšne tehnologije odpuščeni. Toda tudi z umetno inteligenco je malo verjetno, da bodo roboti kdaj v celoti postali tako intuitivni ali ustvarjalni kot človeštvo.
Ker roboti prevzemajo predvidljive ponavljajoče se naloge, bi se delavci morda lahko prilagodili motnjam tako, da bi prevzeli druge kompleksne naloge. Ustvarjalnost in oblikovanje bosta na primer vedno zahtevala nianse človeških čustev in misli.
zaključek
Nazaj na ročni način proizvodnje zagotovo ni več, avtomatizacija ostaja. Ker se vse več inovacij spreminja in izboljšuje obstoječe vrste robotov, bodo morali proizvajalci temu slediti. Navsezadnje boljši stroji vodijo do učinkovitejših proizvodnih linij in izdelkov višje kakovosti.
Če želite avtomatizirati svoje podjetje, imate zdaj vsa dejstva o vseh vrstah robotov in njihovih funkcijah. Ne pozabite sodelovati z uglednimi strokovnjaki iz industrije da razišče, katere možnosti izdelkov so na voljo na trgu. Po drugi strani pa boste, kar koli že boste izbrali, izbrali dobro na podlagi informacij.