
Robotsko upogibanje cevi - menjava: Vodnik za nadzor referenčnih točk
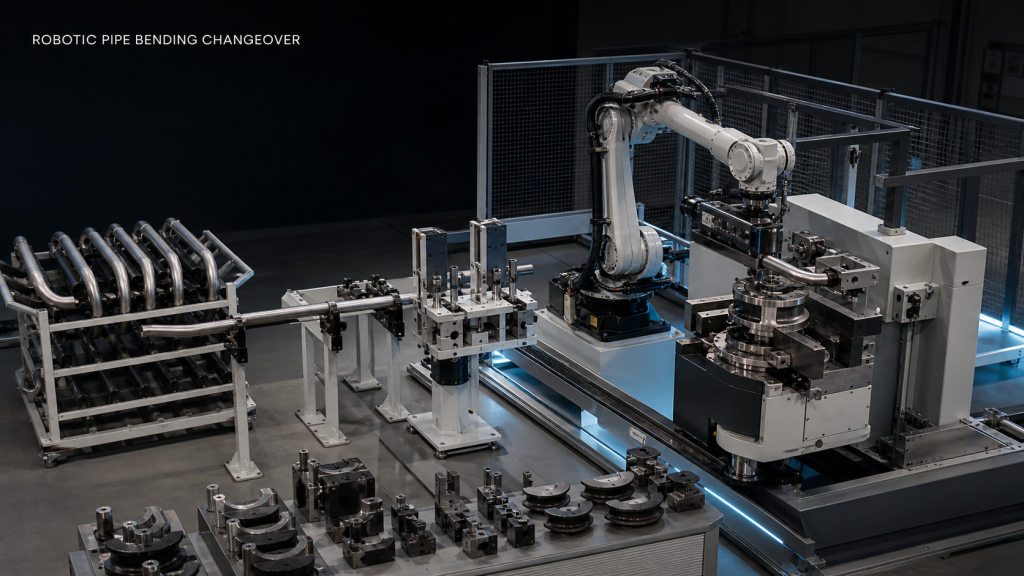
Načrtujte robotsko menjavo krivljenja cevi z nadzorom referenčnih točk, sinhroniziranimi recepti, preverjanji ovojnice, poteki obnovitve in postopnim preverjanjem.
Varnost linearnih osi robotov: Vodnik za oceno tveganja
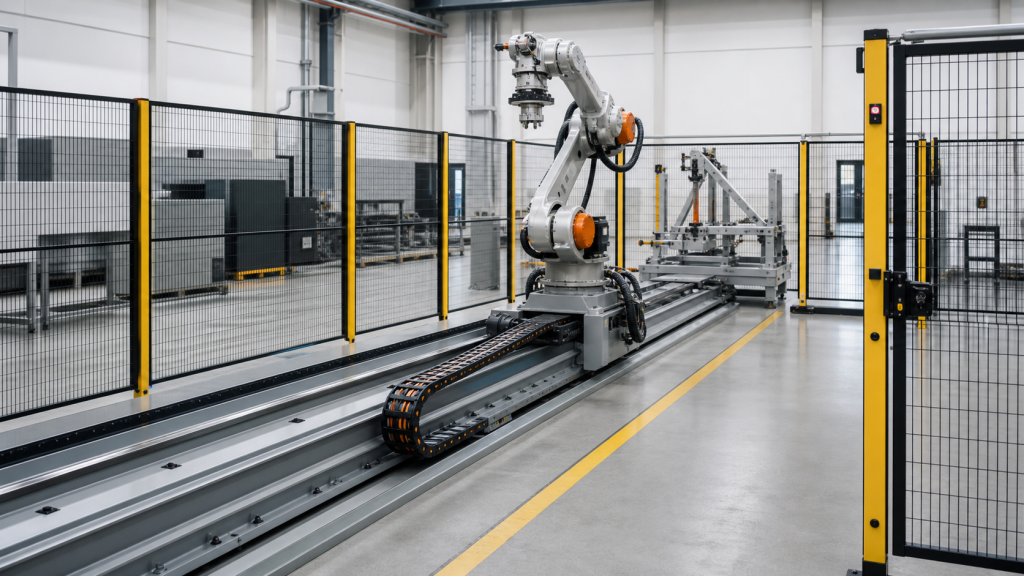
Načrtujte varnost linearnih osi robota z oceno tveganja v življenjskem ciklu za nevarnosti med gibanjem, varovana območja, dostop, varnostne funkcije, validacijo in obnovitev.
Kolaborativni robotski vizualni pregled: ogled in ponovno preverjanje
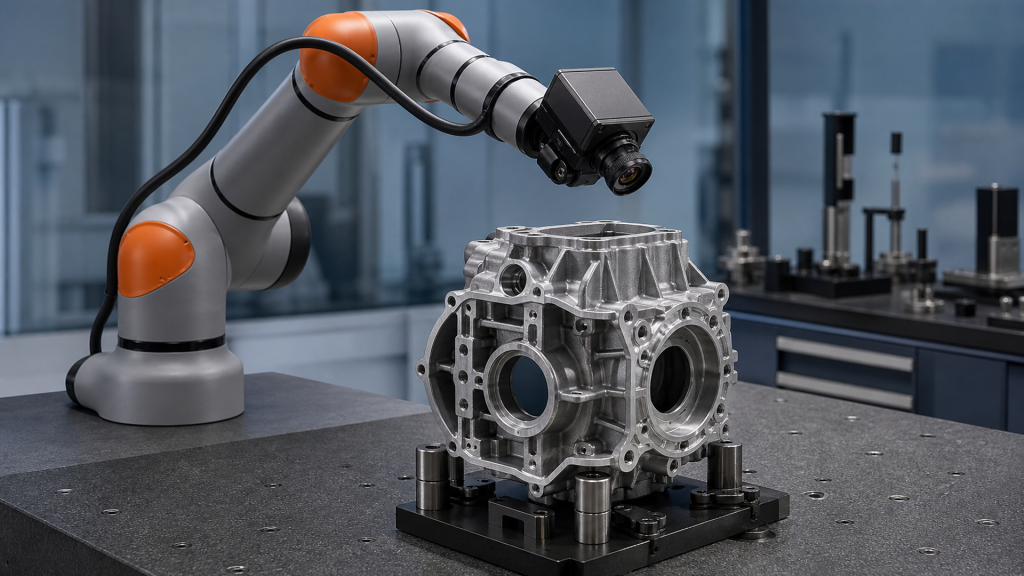
Načrtujte skupni vizualni pregled robota z uporabo referenc delov, osvetlitve, vidnega polja, dostopa, dokazov o odločitvah in ponovnega preverjanja.
Avtomatizirano plazemsko rezanje cilindričnih obdelovancev
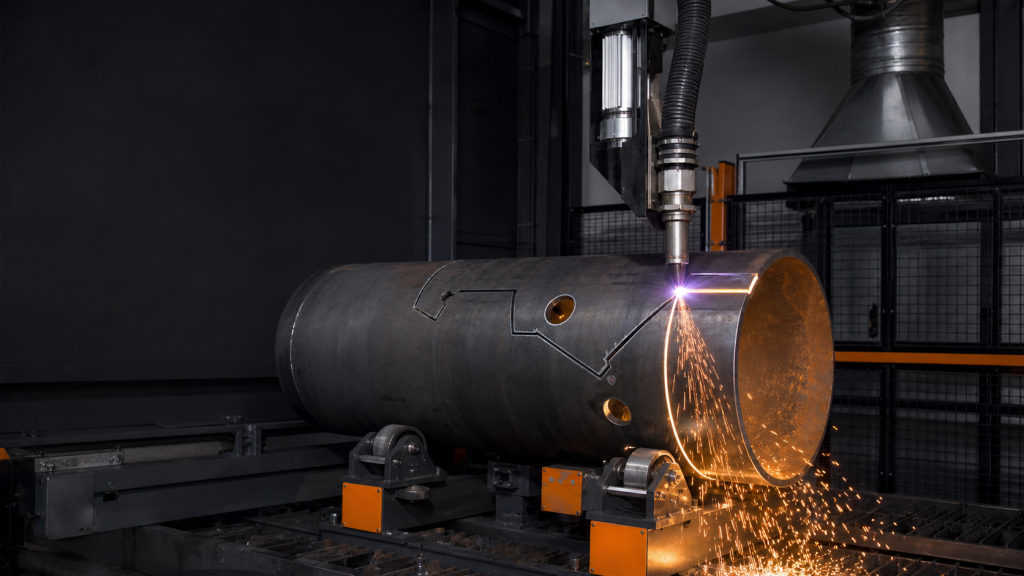
Načrtujte avtomatizirano plazemsko rezanje valjastih obdelovancev s pomočjo referenčne točke vpenjalne točke, poti gorilnika, nastavitev rezanja, toplotnih učinkov in dokazil o prevzemu.
Avtomatska linija za valjanje kanalov: Vodnik za uravnoteženje ciklov
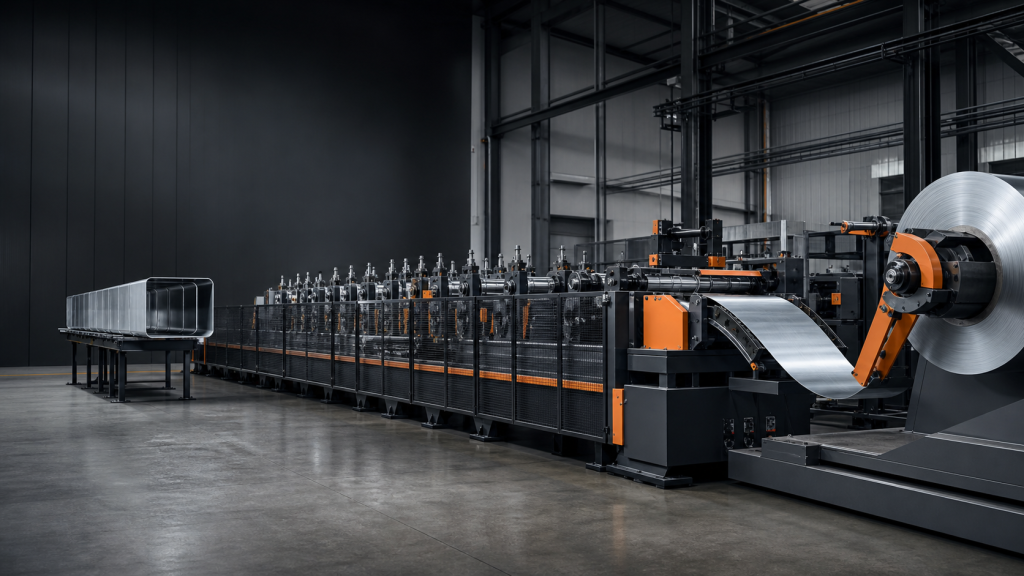
Načrtujte avtomatsko linijo za valjanje kanalov z uravnoteženjem nalaganja, valjanja, razkladanja, blokad, odbojnikov, preklapljanja in dokazil o prevzemu.
Uporaba robotov SCARA po vrsti procesa (2026)
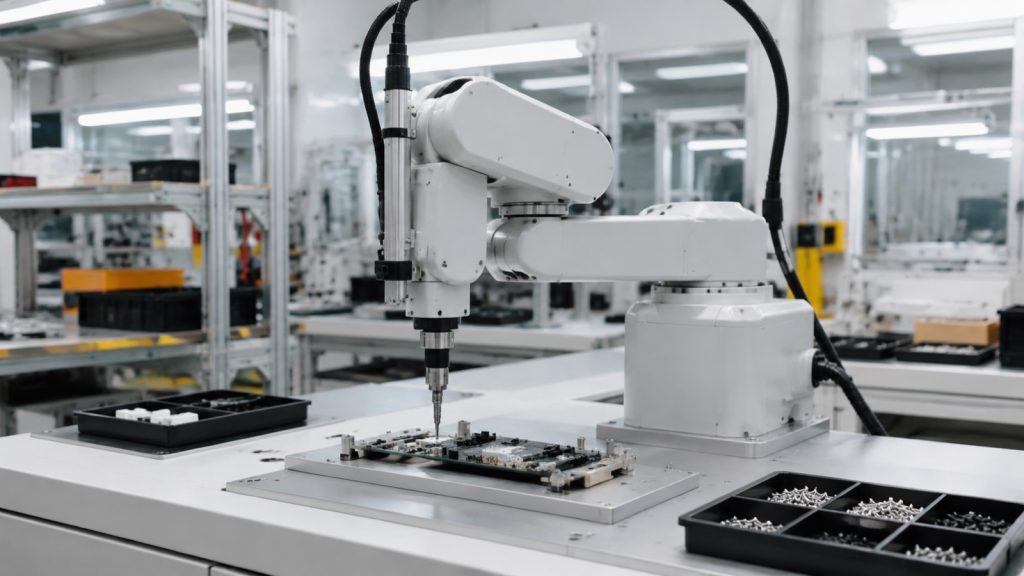
Uporaba robotov SCARA, razčlenjena po procesih: privijanje vijakov, pobiranje in odlaganje, doziranje in testno nalaganje in razkladanje, s časi ciklov in kdaj pobirati 6-osno ali delta.
Robotsko brušenje in odstranjevanje robov z aluminijastih ulitkov
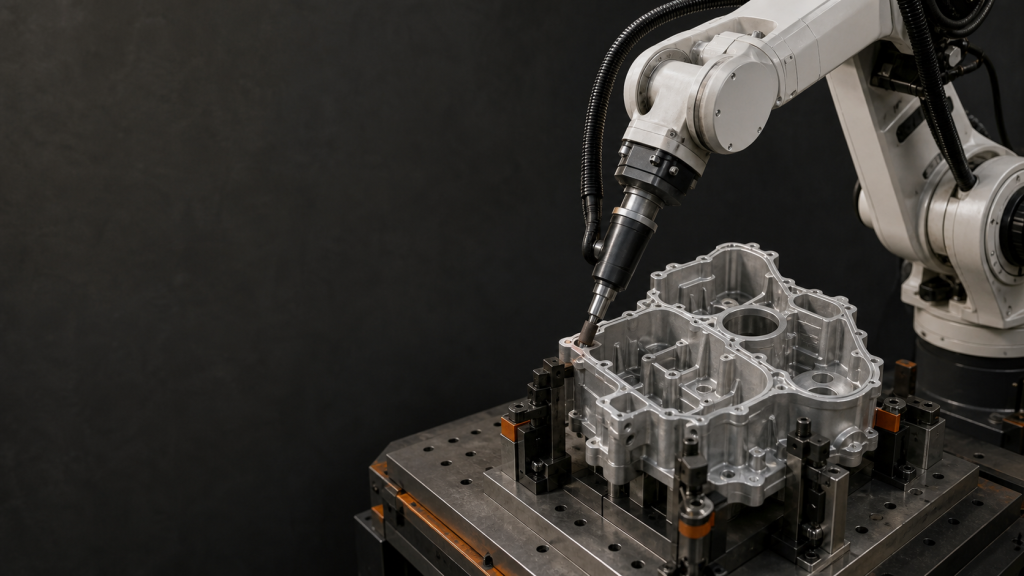
Načrtujte robotsko brušenje in odstranjevanje robov z aluminijastih ulitkov z zemljevidom robov, referenčno točko vpenjalne točke, segmentacijo robov, dostopom do orodja, poskusi, pregledi in odstranjevanjem.
Robotično varjenje valovite plošče: vpenjalo in pot
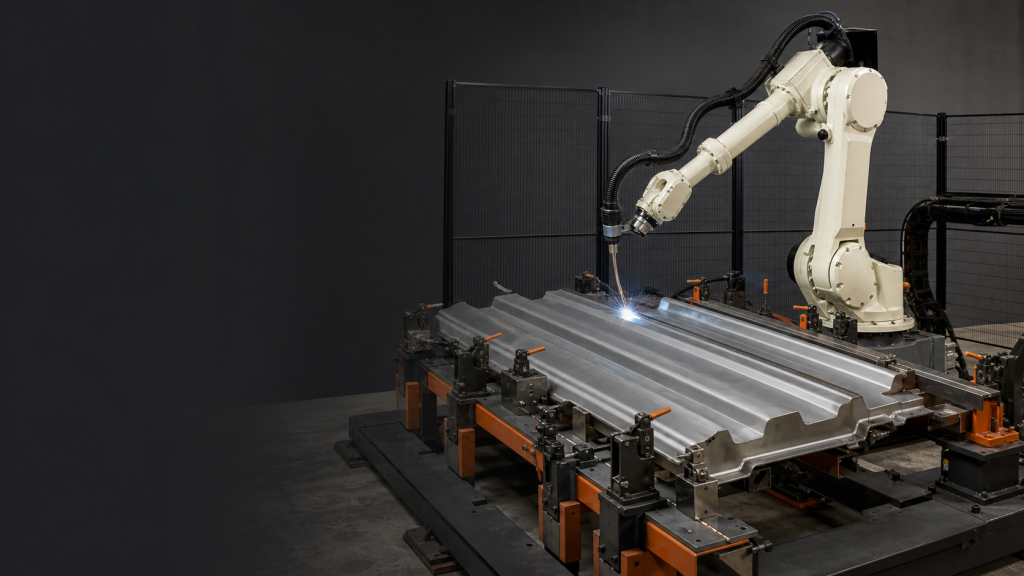
Načrtujte robotsko varjenje valovite plošče z definicijo dela, referenčno točko vpenjalne naprave, dostopom do gorilnika, krmiljenjem postopkov, cikličnimi preizkusi, pregledom in obnovitvijo.
Vodnik za sinhronizirano varjenje z več gorilniki
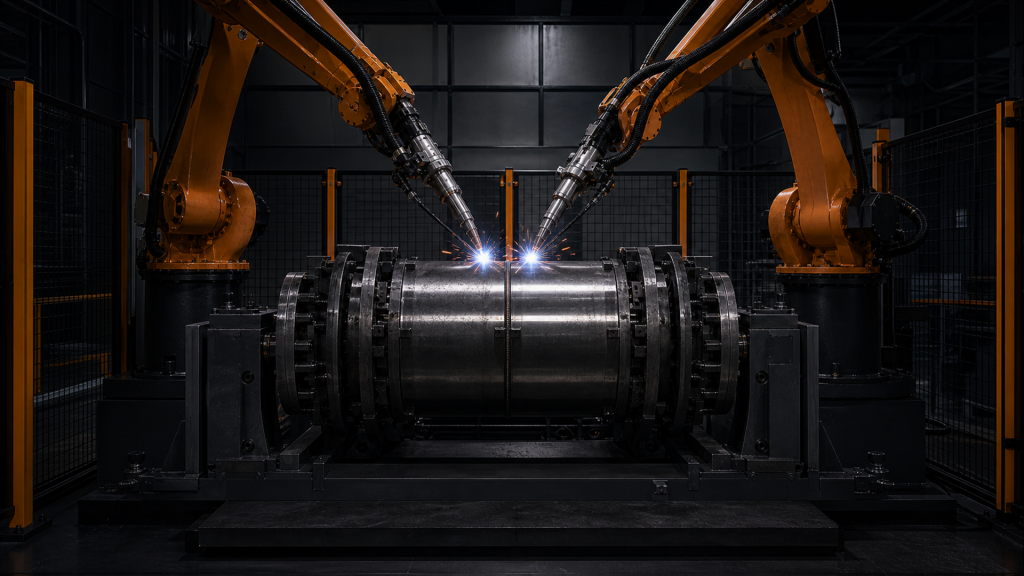
Sinhrono varjenje z več gorilniki zahteva povezano geometrijo, gibanje, procesne zapise, nadzor toplote, izolacijo napak in sprejemljivost proizvodnje.
Kako preveriti omejitve moči in sile po standardu ISO/TS 15066 (2026)
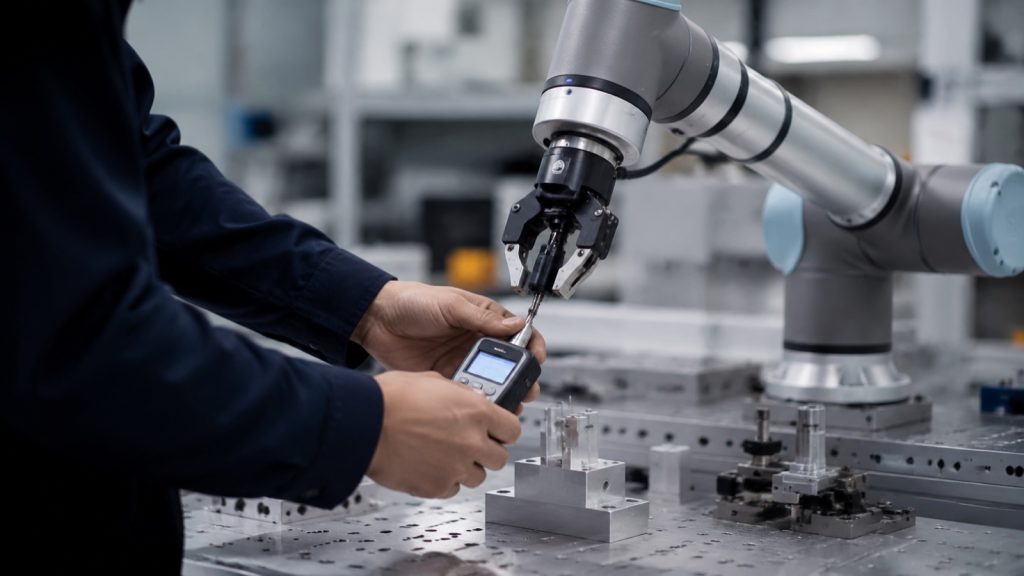
Kako izmeriti in potrditi omejitve moči in sile po standardu ISO/TS 15066 na dejanskem orodju in obdelovancu: prehodni in kvazistatični testi, merilniki in dokumentacija.
Zakaj projekti avtomatizacije propadejo po prihodu robota (2026)
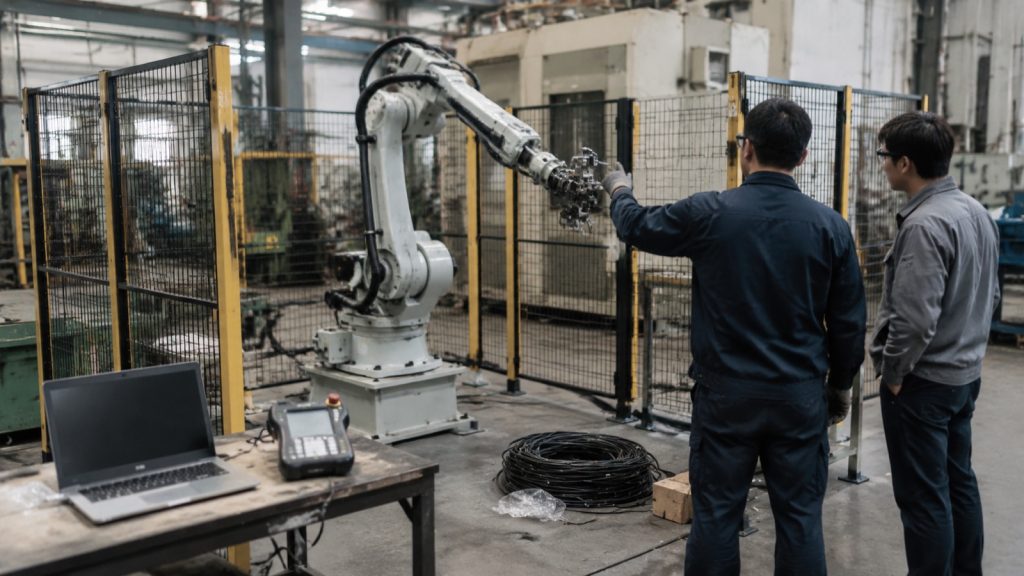
Zakaj projekti avtomatizacije propadejo po prihodu strojne opreme: pet resničnih vzrokov, od EOAT in časa cikla do rezervnih delov, ter vprašanja, ki jih je treba dobaviteljem zastaviti pred podpisom pogodbe.
Vodnik za ponovno registracijo koordinat mobilnega robota
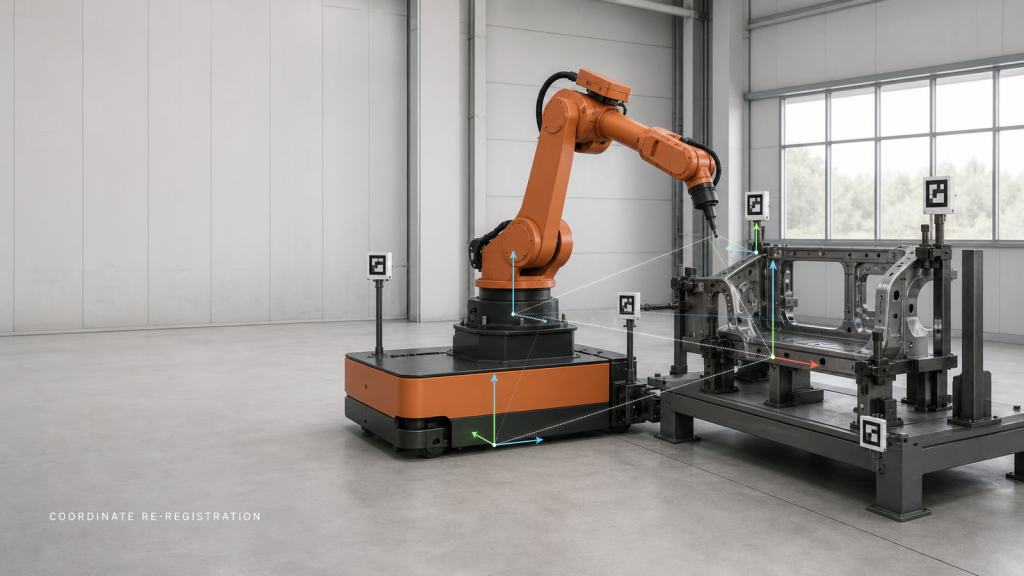
Ponovna registracija koordinat mobilnega robota obnovi in pred obdelavo preveri odnos med platformo, postajo, obdelovancem, robotom in orodjem.