
Zakaj projekti avtomatizacije propadejo po prihodu robota (2026)
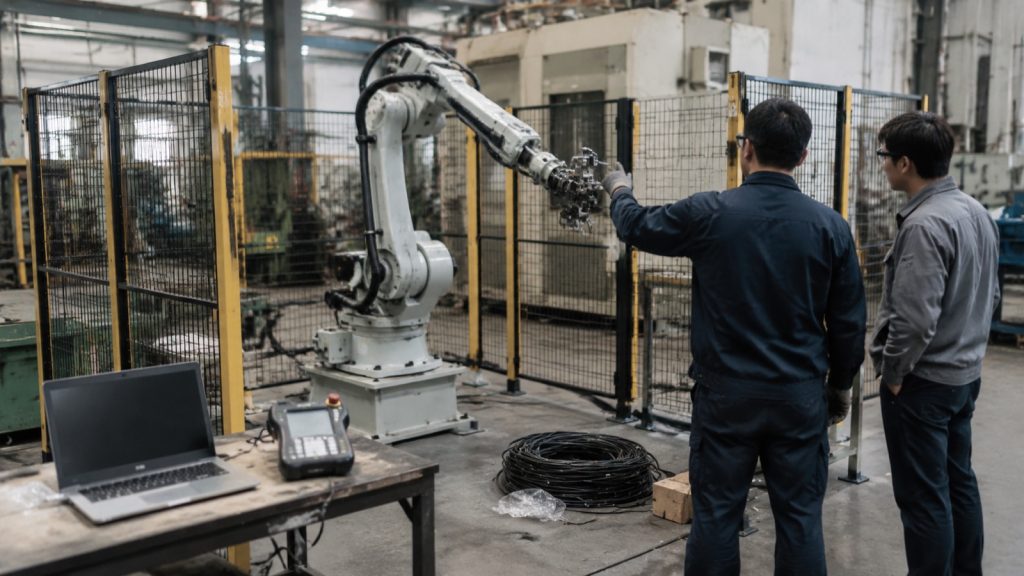
Zakaj projekti avtomatizacije propadejo po prihodu strojne opreme: pet resničnih vzrokov, od EOAT in časa cikla do rezervnih delov, ter vprašanja, ki jih je treba dobaviteljem zastaviti pred podpisom pogodbe.
Vodnik za ponovno registracijo koordinat mobilnega robota
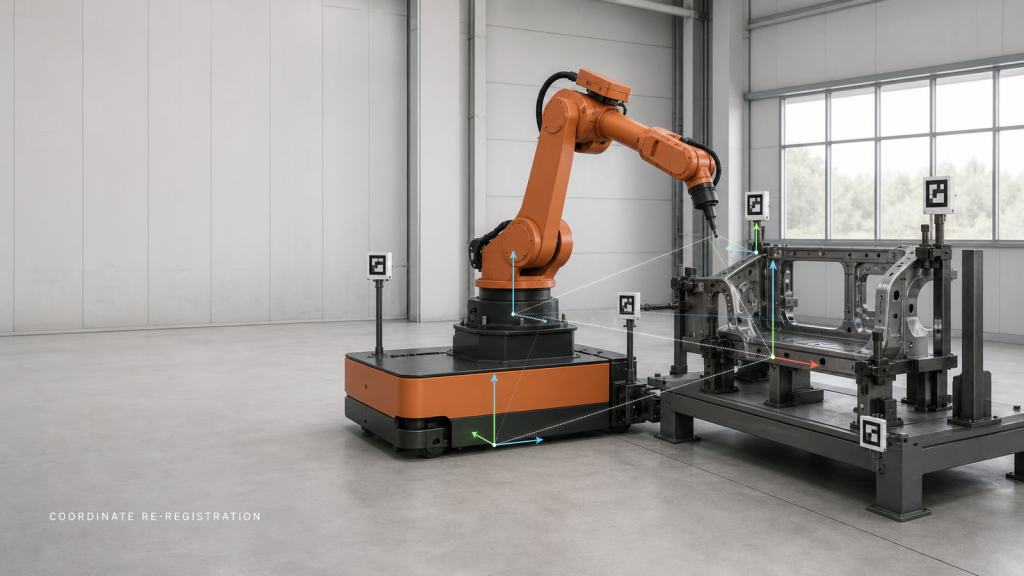
Ponovna registracija koordinat mobilnega robota obnovi in pred obdelavo preveri odnos med platformo, postajo, obdelovancem, robotom in orodjem.
Nalaganje in razkladanje robota za obrezovanje steklenih robov: oprijem, referenčna točka, preprečevanje prask in obnova
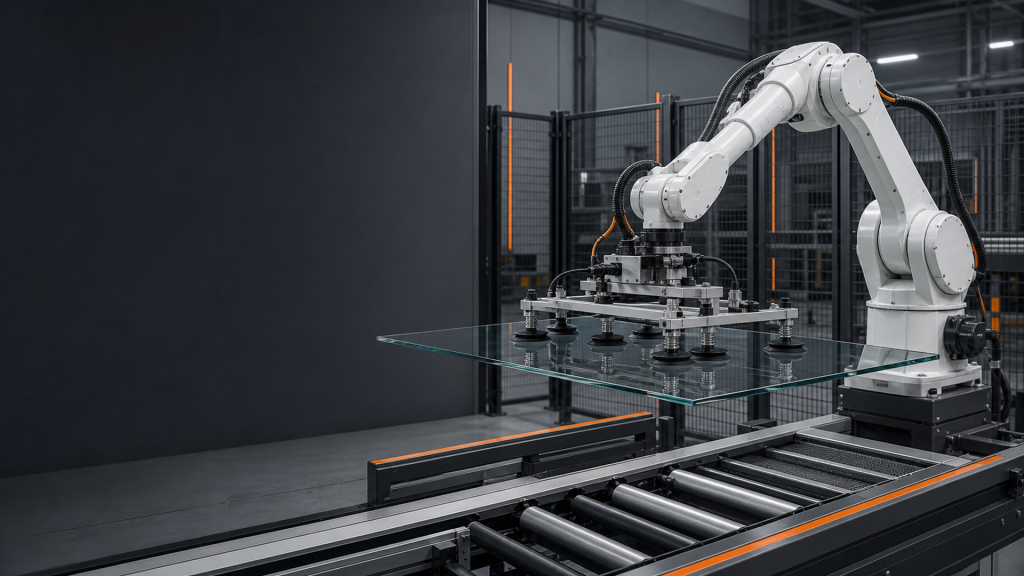
Načrtujte nalaganje robota za robljenje stekla okoli površin za prijemanje, potrditev vakuuma, referenčno točko, preprečevanje prask, predajo postaj in preizkuse obnovitve.
Kako izbrati robota SCARA: nosilnost, doseg in čas cikla
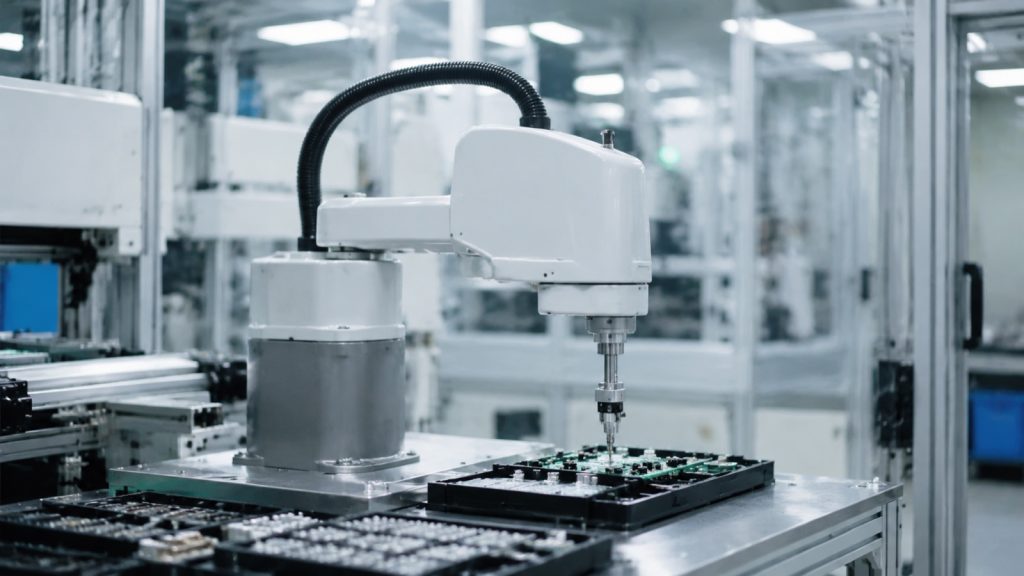
Vodnik za izbiro robota SCARA leta 2026, ki temelji na dimenzioniranju: koristna obremenitev z orodjem, doseg v primerjavi z delovnim prostorom, primerjalna analiza časa cikla in razred čistih prostorov/ponovljivosti.
Razlaga standarda ISO 10218-2:2025: Varnostni priročnik za robotske celice
Standard ISO 10218-2:2025 zajema varnost integracije robotskih sistemov in celic, ne pa samega robota. Ocena tveganja, varovan prostor in validacija za integratorje.
Stroški in donosnost naložbe v robota za paletiranje v letu 2026: Vodnik po cenah in povračilnih stroških
Koliko stane robotska celica za paletiranje v letu 2026: razčlenitev kapitalskih izdatkov, cenovni razredi po segmentih koristne obremenitve ter kako izračunati donosnost naložbe in dobo vračila.
Doseg več postaj robotske osi potovanja: hod, postavitev postaje in varnostna meja
Načrtujte os gibanja robota tako, da preverite uporaben hod, koordinate postaje, ovojnico robota, napeljavo kablov, vpliv takta, dostop za vzdrževanje in varnostno mejo.
Dvojna celica za zaklepanje z vijakom: dovajanje, sledljivost navora in ponovno preverjanje Poka-Yoke
Načrtujte celico za dvojno zaklepanje z vijaki s preverjanjem dovajanja, namestitve, sledljivosti navora, ponovnega preverjanja poka-yoke, takta in logike obnovitve.
Celica za vizualni pregled: okno za fotografiranje, položaj dela in zanka za ponovno preverjanje
Pred oddajo ponudbe načrtujte celico za vizualni pregled tako, da preverite okno za fotografiranje, položaj dela, osvetlitev, dostop robota, ponovno preverite usmerjanje in nepravilno ravnanje.
Robotska celica za čiščenje odpihovanja motorja: pot šobe, odtočno okno in varnostna izolacija
Praktični vodnik EVST za robotske celice za čiščenje izpušnih plinov motorja, ki zajema pot šobe, nadzor preostale tekočine, odtočno okno, izolacijo megle in vhodne ponudbe.
Fleksibilna menjava varilnega pozicionera: vmesnik vpenjalne naprave, koraki nastavitve in varnostna obnovitev
Praktični vodnik EVST za fleksibilno preklapljanje med varilnimi pozicioneri, ki zajema vmesnik vpenjalne naprave, korake nastavitve, središče obremenitve, dostop operaterja in varnostno obnovitev.
Celica za obravnavo CNC strojev: poravnava referenčne točke pladnja, strojni signali in takt prevzema in namestitve
Celica za obravnavo CNC strojev: poravnava referenčne točke pladnja, strojni signali in takt prevzema in namestitve