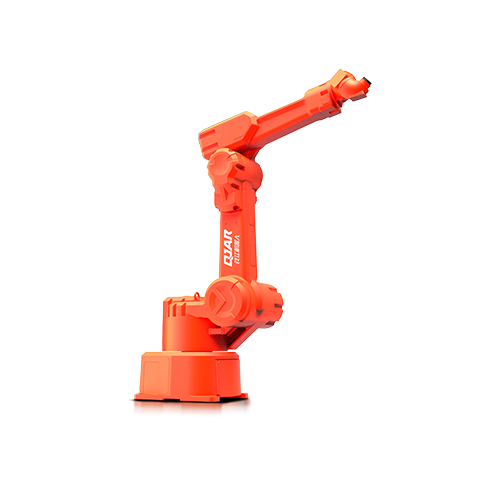
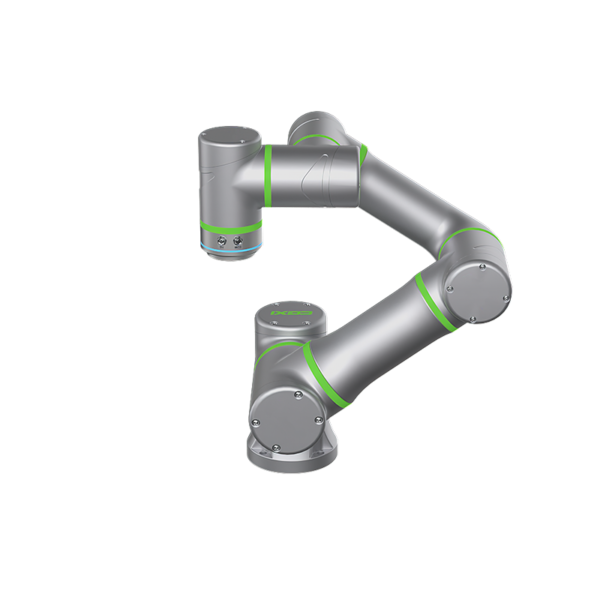
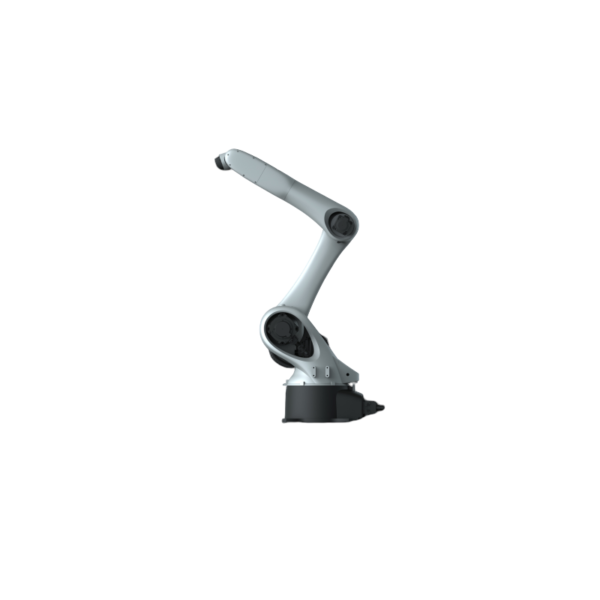
Maľovacie robotické rameno QJRP10-1

  • Žiadna predná singularitná konštrukcia zápästia, voliteľné vstavané potrubie, čo zjednodušuje výučbu synchrónneho striekania.
  • Použitie zbernicovej štruktúry, vhodné pre expanziu a vysokú rýchlosť
  • Presnosť opakovaného polohovania: ±0.5 mm
  • Rozpätie ramien: 2035 mm
  • Užitočné zaťaženie: 10 kg

Stiahnutie databázy

3D kresby

Inštrukcie

Technické parametre

Modelka QJRP10-1 (odolné proti výbuchu)
Číslo osi 6
payload 10kg
Opakujte polohovanie ± 0.5mm
Max Armspan 2035mm
Rozsah pohybu J1 ±95º
J2 ﹢102º, ﹣53º
J3 ﹢87º, ﹣80º
J4 ±260º
J5 ±270º
J6 ±260º
Maximálna rýchlosť J1 109º/s
J2 126º/s
J3 109º/s
J4 361º/s
J5 361º/s
J6 361º/s
Prípustný krútiaci moment J4 30.4N.m
J5 19.6N.m
J6 9.8N.m
Moment zotrvačnosti J4 0.97 kg.m²
J5 0.4 kg.m²
J6 0.1 kg.m²
Hmotnosť tela robota 370kg
Výkonová kapacita 3.9kV
Kabinet Veľkosť 650 750 * * 1150mm
Kabinet Hmotnosť 120kg
zdroj Trojfázový štvorvodičový
Inštalácia formulára prízemný
Využitie Pre maľovanie neexistuje bod singularity, čo výrazne uľahčuje výučbu programovania.

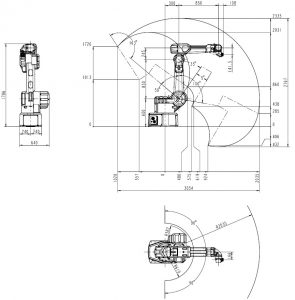
Nákres celkového rozmeru a rozsahu pohybu robota

Maľovanie Robotické rameno QJRP10-1 Výkres rozsahu pohybu

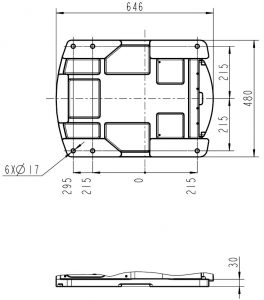
Rozmerový výkres montážnej základne robota

Nákres s rozmermi montáže lakovacieho robotického ramena QJRP10-1

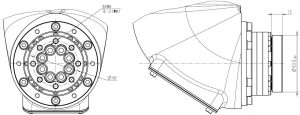
Rozmerový výkres inštalácie konca robota

Lakovanie robotického ramena QJRP10-1 Koncový nákres s rozmermi inštalácie

Logo EVST
Prehľad ochrany osobných údajov

Táto webová lokalita používa súbory cookie, aby sme vám mohli poskytnúť najlepšiu možnú používateľskú skúsenosť. Informácie o súboroch cookie sú uložené vo vašom prehliadači a vykonávajú funkcie, ako napríklad rozpoznanie vás pri návrate na našu webovú stránku a pomáhajú nášmu tímu pochopiť, ktoré časti webovej stránky sú pre vás najzaujímavejšie a najužitočnejšie.