
Роботизированная система переналадки трубогибочного оборудования: руководство по контролю базовой точки.
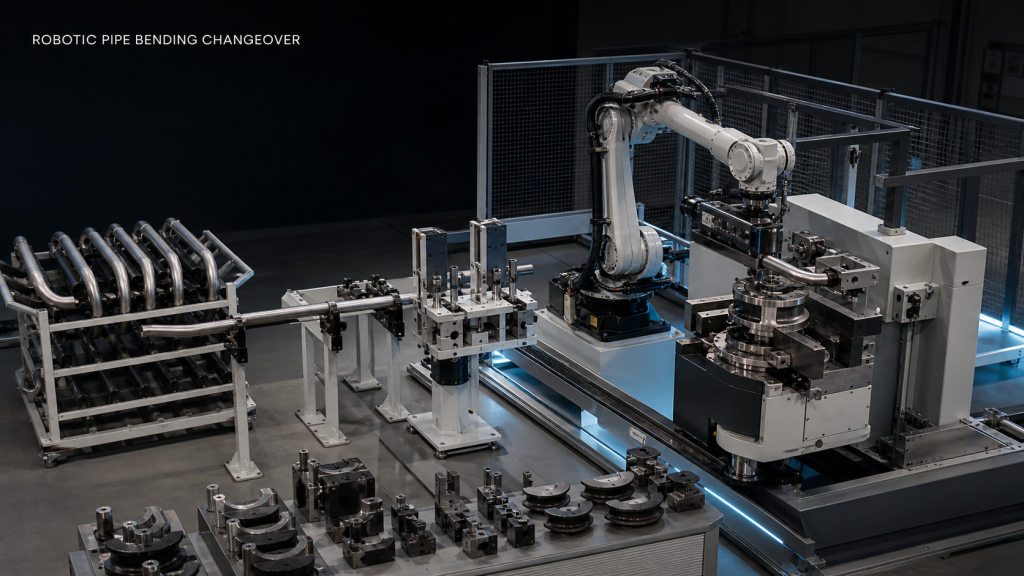
Спланируйте переналадку роботизированной системы гибки труб с использованием базового контроля, синхронизированных алгоритмов, проверок на соответствие заданным параметрам, путей восстановления и поэтапной проверки.
Безопасность линейных осей роботов: руководство по оценке рисков
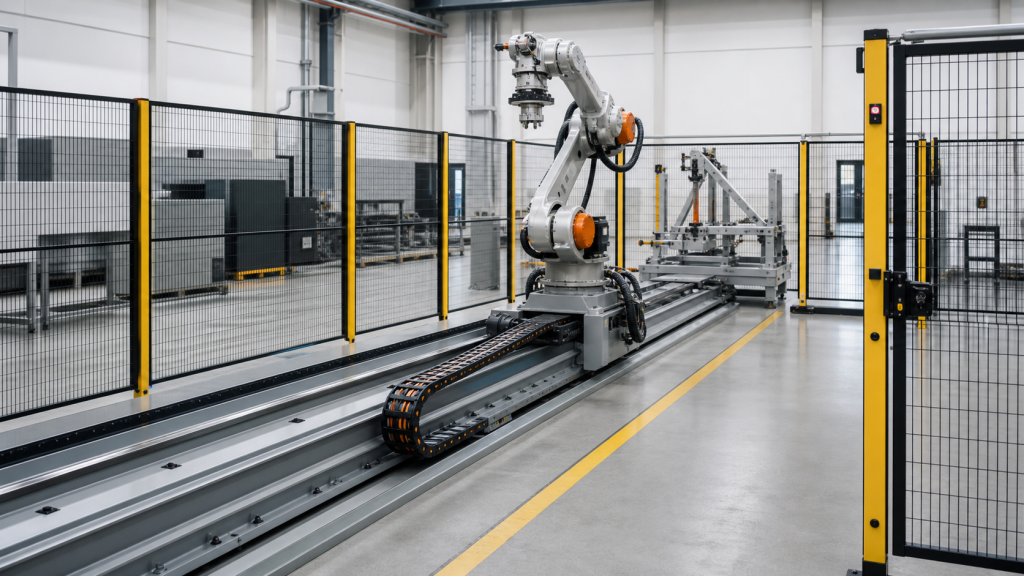
Планируйте безопасность линейных осей робота, проводя оценку рисков на протяжении всего жизненного цикла, включая опасности при перемещении, охраняемые зоны, доступ, функции безопасности, валидацию и восстановление.
Роботизированный визуальный контроль в сотрудничестве с другими системами: осмотр и повторная проверка.
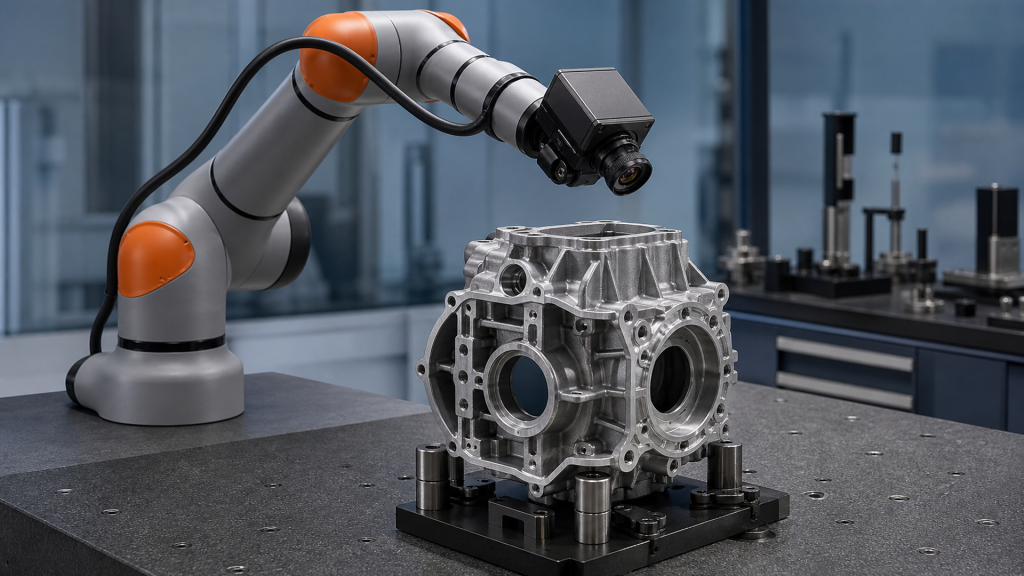
Планируйте совместную роботизированную проверку качества с помощью визуального контроля деталей, учитывая их положение, освещение, поле зрения, доступ, подтверждение принятия решения и повторную проверку.