
Погрузка и разгрузка с помощью робота для обработки кромок стекла: захват, опорная точка, предотвращение царапин и восстановление.
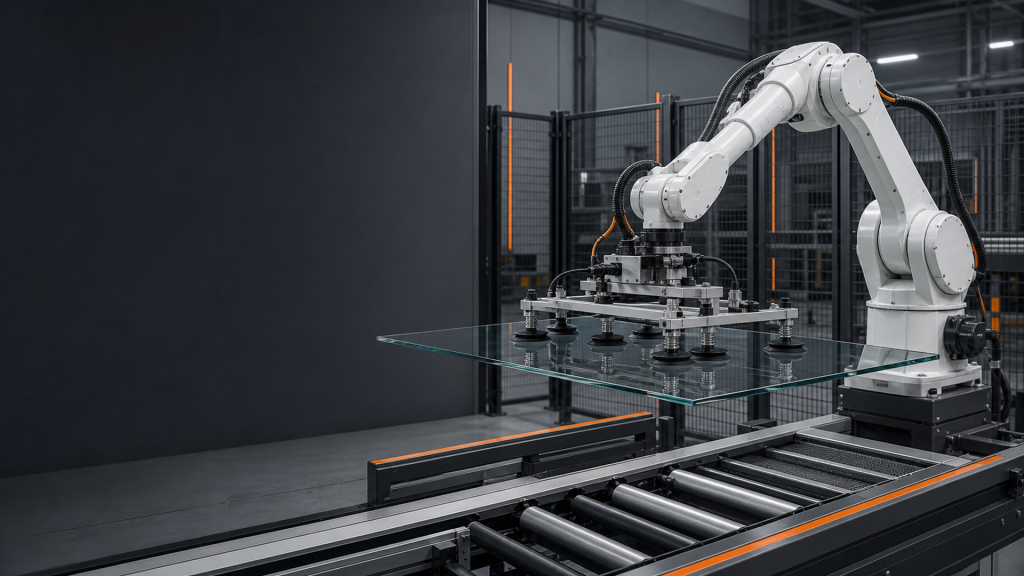
Планирование загрузки робота для обработки кромок стекла с учетом поверхностей захвата, подтверждения вакуума, базовой точки, предотвращения царапин, передачи данных между станциями и испытаний на восстановление.