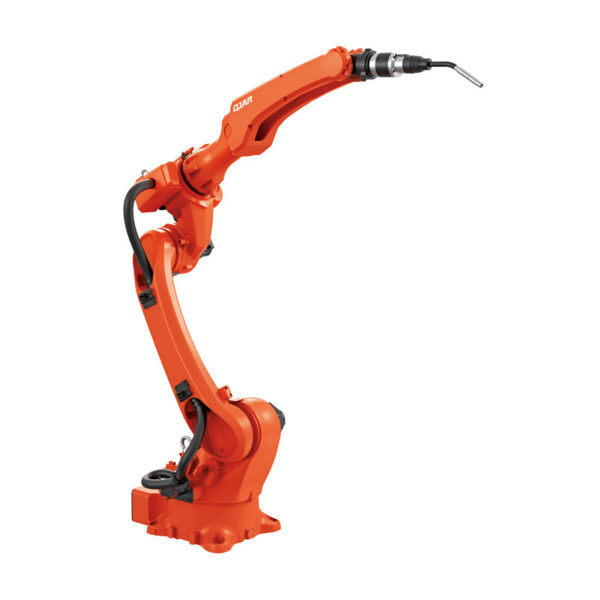
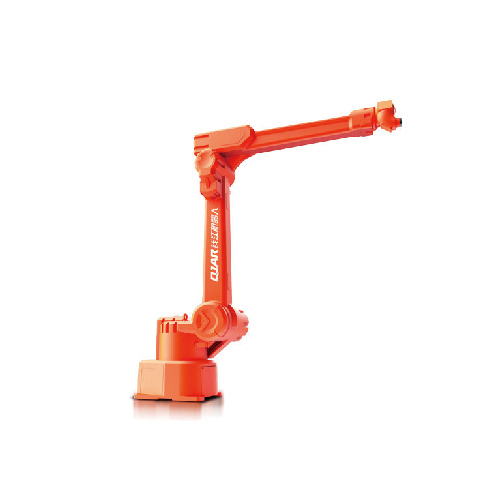
| Model | QJR70-2000 | ||
| Numer osi |
|
||
| Ładunek | 70 kg | ||
| Powtórz pozycjonowanie | ± 0.07mm | ||
| Max Armspana | 2012mm | ||
| Zakres ruchu | J1 | ± 180 ° | |
| J2 | +140°,-91° | ||
| J3 | +82°,-208° | ||
| J4 | ± 360 ° | ||
| J5 | ± 120 ° | ||
| J6 | ± 360 ° | ||
| Maksymalna prędkość | J1 | 154°/s | |
| J2 | 131°/s | ||
| J3 | 160°/s | ||
| J4 | 286°/s | ||
| J5 | 257°/s | ||
| J6 | 395°/s | ||
| Dopuszczalny moment obrotowy | J4 | 480 N m | |
| J5 | 430.4 N m | ||
| J6 | 190.4N · m | ||
| Moment bezwładności | J4 | 59.78 kg·m² | |
| J5 | 60.26 kg·m² | ||
| J6 | 19.04 kg·m² | ||
| Masa ciała robota | 630 kg | ||
| moc Pojemność | 21 kVA | ||
| Zasilacz laboratoryjny | Trójfazowy 5-żyłowy 380 V ± 10% |
||
| Gabinet Rozmiar | 650 * 750 * 1150mm | ||
| Gabinet Waga | 110 kg | ||
| Formularz instalacyjny | Montaż naziemny/sufitowy | ||
| Zastosowanie | Gratowanie, załadunek i rozładunek, przenoszenie, montaż itp. | ||