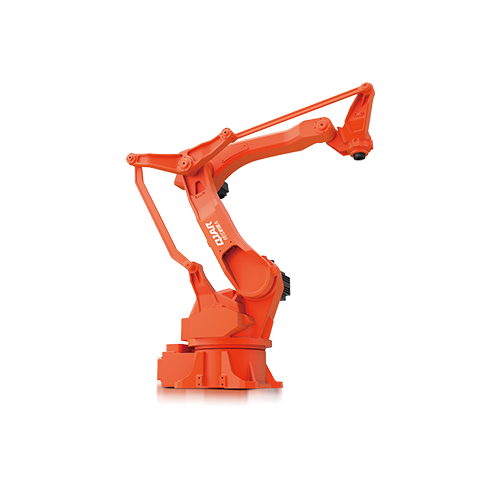
Ładowność 260 kg, odległość zasięgu 3153 mm, ramię robota QJR260-3100M

  • Szybkie i stabilne, wszystkie osie pracujące przy niskiej mocy wyjściowej. Prosty skład sprzętu może być używany ze specjalnym oprogramowaniem do paletyzacji.
  • Szeroko stosowane w inteligentnym przemyśle produkcyjnym, takim jak meble, żywność i napoje oraz 3C, mające zastosowanie do szybkiego i precyzyjnego paletyzacji, kompletacji, pakowania, przenoszenia, podawania i rozładunku.
  • Dokładność powtarzania pozycjonowania: ±0.5 mm
  • Rozpiętość ramion: 3153 mm
  • Ładowność: 260 kg

Parametry techniczne

Model QJR260-3100M
Numer osi 4
Ładunek 260 kg
Powtórz pozycjonowanie ± 0.5mm
Max Armspana 3153mm
Zakres ruchu J1 ± 170 °
J2 + 95 °, -42 °
J3 + 112 °, -20 °
J4 ± 360º
Maksymalna prędkość J1 97.4 ° / s
J2 97.4 ° / s
J3 97.4 ° / s
J4 298 ° / s
Moment bezwładności J4 41.6kg.m²
Masa ciała robota 1400 kg
moc Pojemność 19.3 kVA
Gabinet Rozmiar 650x750x1150mm
Gabinet Waga 140 kg
Źródło Przewód 3-fazowy 5
AC380V(+10%,-10%)
Formularz instalacyjny Ziemia
Zastosowanie Paletyzacja, obsługa, załadunek, odbiór, pakowanie itp.

Rysunek ogólnych wymiarów robota i zakresu ruchu

Rysunek zakresu ruchu QJR260-3100M

Rysunek wymiarowy mocowania podstawy robota

Rysunek wymiarowy mocowania QJR260-3100M

Rysunek wymiarowy instalacji końcowej robota

Instalacja końcowa QJR260-3100M

Logo EVST
Przegląd prywatności

Ta strona korzysta z plików cookie, abyśmy mogli zapewnić Ci najlepszą możliwą obsługę. Informacje o plikach cookie są przechowywane w przeglądarce użytkownika i służą do wykonywania funkcji, takich jak rozpoznawanie użytkownika po powrocie do naszej witryny i pomaganie naszemu zespołowi w zrozumieniu, które sekcje witryny są dla niego najbardziej interesujące i użyteczne.