
By Zespół redakcyjny EVST · Zrecenzowane przez Zespół redakcyjny EVST · Ostatnia aktualizacja: 19 października 2026 r.
Metoda: analiza przypadków ograniczonych – analiza wideo i odniesienia inżynierskie · Polityka redakcyjna · Polityka korygująca · Regulamin
Transfer robota między stanowiskiem dostawczym a obszarem palet odbywa się w trzech powiązanych ze sobą etapach: dostarczenia części w powtarzalnym stanie odbioru, podtrzymania i utrzymania jej na całej długości trasy, a następnie umieszczenia jej w obszarze odbioru z wolnym wyjściem dla narzędzia. Na filmie z przykładu pomarańczowy robot przemysłowy wielokrotnie przesuwa swój chwytak z przyssawką między tylnym stanowiskiem a drewnianą paletą z przodu, zbliżając się do różnych pozycji w pobliżu palety.
Poproś o koncepcję transferu robota i przegląd badania cyklu z rysunkiem części, dziennym celem produkcyjnym, prezentacją przychodzącą i układem obszaru palet.
Podążaj trasą między dwiema strefami przekazania
Tylna stacja i drewniana paleta wyznaczają dwa końce widocznej trasy. Pomiędzy nimi robot zmienia pozycję i orientację efektora końcowego. Ten powtarzalny ruch daje zespołowi projektowemu praktyczny punkt wyjścia do zdefiniowania pobierania, przenoszenia zatrzymanego, umieszczania i wyjmowania jako jednej ciągłej sekwencji.
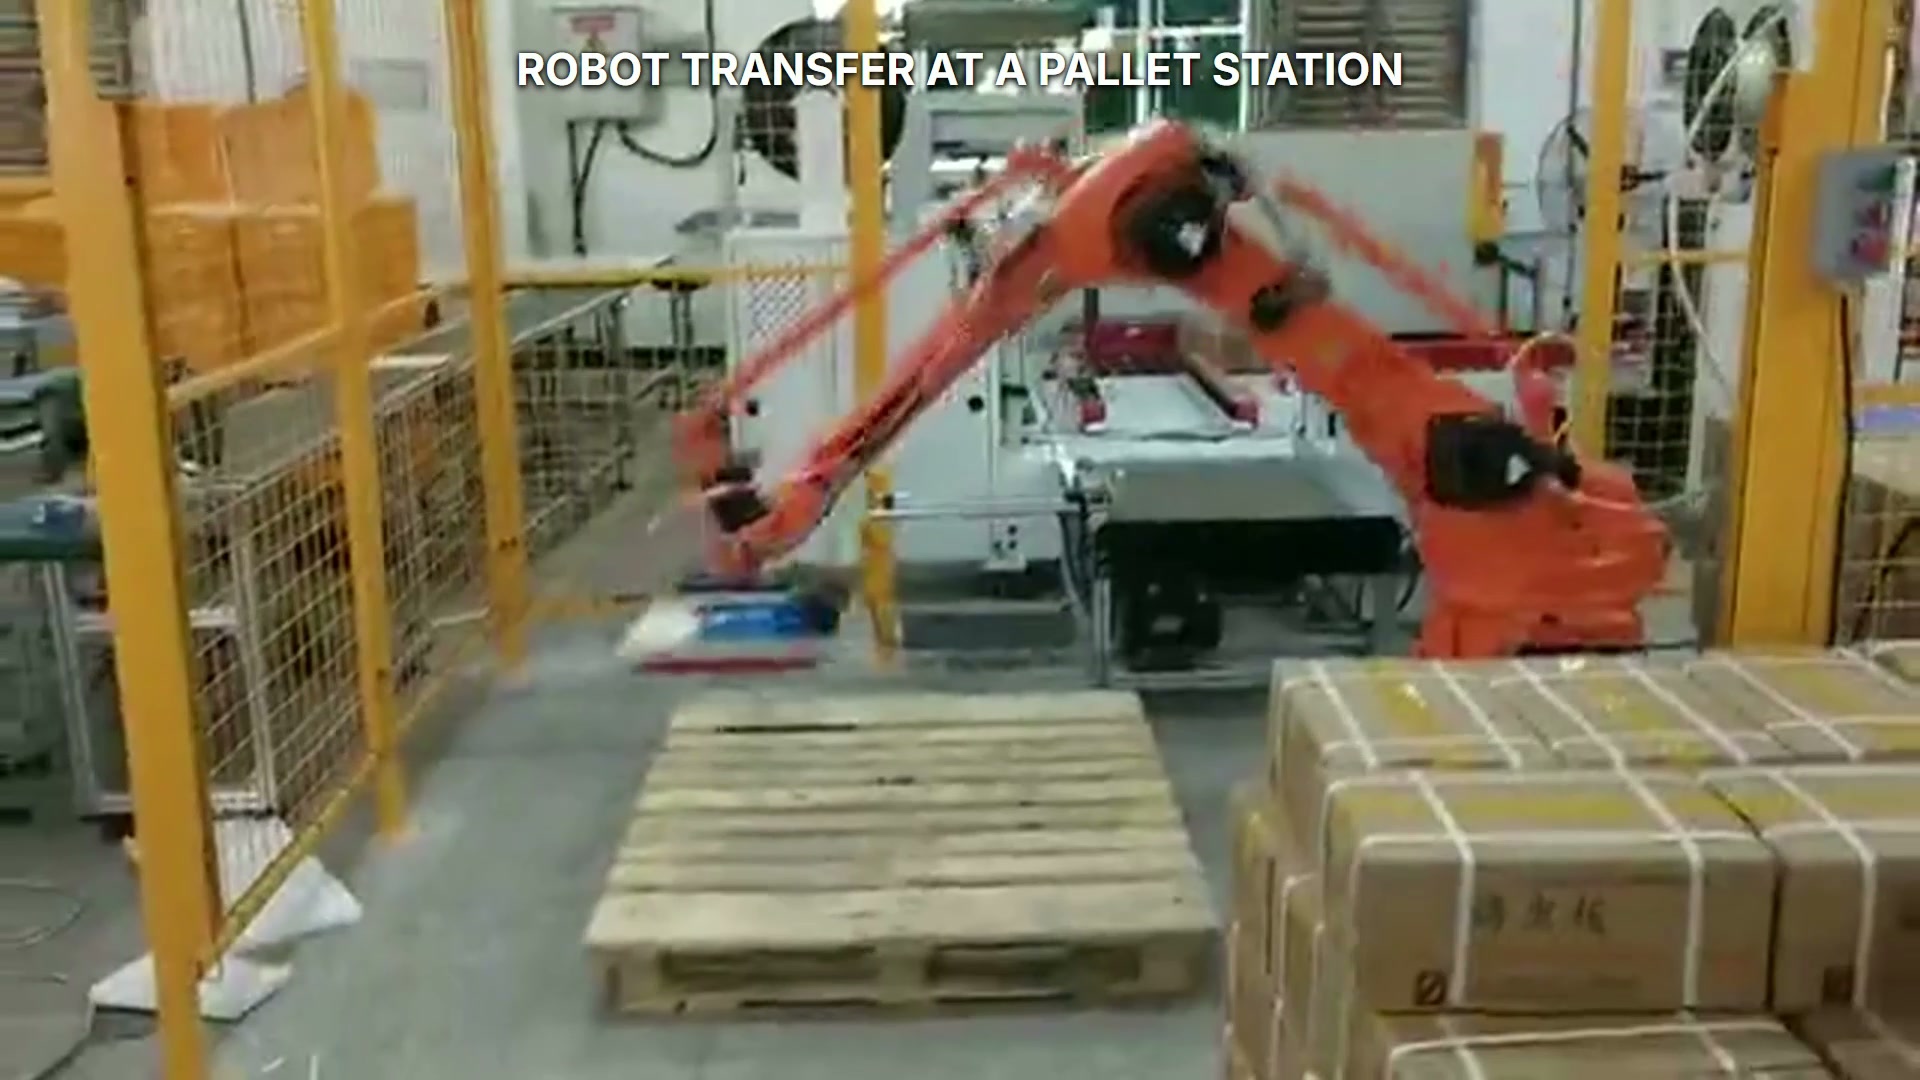
Przegląd trasy: robot łączy tylną stację zaopatrzeniową z obszarem odbioru palet drewnianych.
Zdefiniuj powtarzalny warunek odbioru
Podnoszenie podciśnieniowe rozpoczyna się od powierzchni styku z przyssawkami. Projekt musi identyfikować dostępne strefy styku, otwory lub elementy, których należy unikać, oczekiwaną płaskość, stan powierzchni oraz zmienność położenia wejściowego. Stanowisko podające powinno podtrzymywać element, nie blokując wybranego wzoru przyssawek ani możliwości zbliżania się i oddalania robota.
Zapisz dane części i stan, który pozwala na odbiór. Jeśli na to samo stanowisko trafia wiele części lub wariantów, zdefiniuj sposób, w jaki system sterowania identyfikuje prawidłową prezentację i program. Wybierz wykrywanie dopiero po wyjaśnieniu tych warunków.
Sprawdź całą ścieżkę ładowania próżniowego
Przyssawka tworzy lokalny punkt mocowania, ale cała część nadal reaguje na przyspieszenie, zmiany orientacji i zakłócenia zewnętrzne. Projekt narzędzia powinien uwzględniać wzór przyssawki, elementy podatne, układ kolektora, generowanie podciśnienia, monitorowanie strat oraz sztywność konstrukcji narzędzia. Niezbędnymi danymi wejściowymi są rysunek części, masa, powierzchnia i dopuszczalne powierzchnie styku.
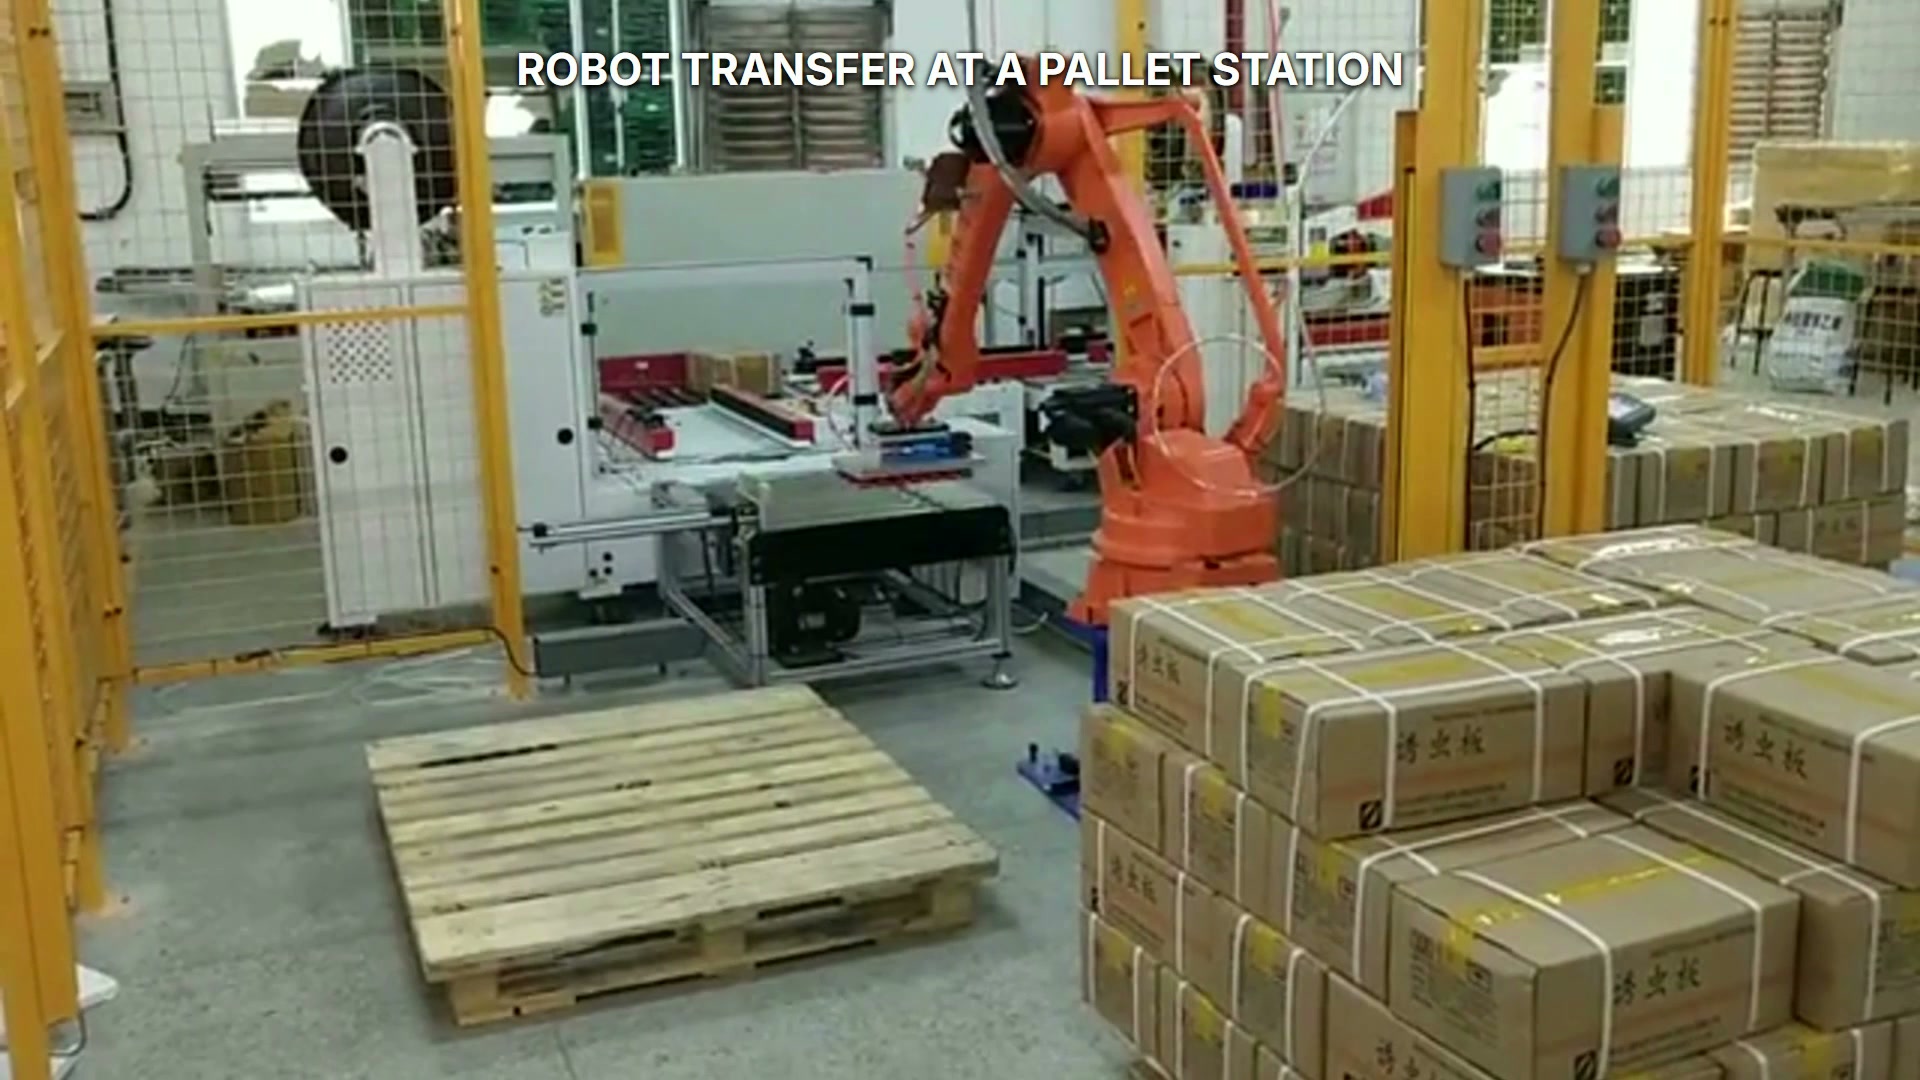
Widok tylnej części stacji: robot ustawia końcówkę przyssawkową nad stacją.
Sprawdź całą przestrzeń narzędzia i części, a nie tylko punkt środkowy narzędzia robota. Uwzględnij miseczki, wsporniki, węże, złączki i największą przewidywaną pozycję części. Sprawdź odstępy na tylnej stacji, wzdłuż ruchu łączącego i nad obszarem odbioru.
Dopasuj decyzje inżynieryjne do danych wejściowych projektu
| Decyzja inżynierska | Wymagane dane wejściowe projektu | Kontrola akceptacji |
|---|---|---|
| Prezentacja odbioru | Rysunek części, pozycja przychodząca, dostępne dane i stan powierzchni | Narzędzie dociera do zatwierdzonych stref styku i wycofuje się, nie naruszając stacji zasilania. |
| Narzędzia próżniowe | Masa części, sztywność, ograniczenia styku, dane dotyczące kubka i architektura próżniowa | Części reprezentatywne pozostają podtrzymywane przy każdym sprawdzonym ustawieniu i ruchu. |
| Trasa transferowa | Model robota, pozycja montażowa, geometria narzędzia, węże i otaczający sprzęt | Cały robot, narzędzie i część pokrywają obydwie stacje i łączącą je trasę. |
| Strefa odbioru palet | Geometria palety, dane dotyczące umiejscowienia, obszar dozwolony i kierunek dostępu | Część dociera do określonego obszaru odbioru, a narzędzie wycofuje się bezkontaktowo. |
| Sekwencja i sygnały | Część dostępna, potwierdzenie chwytu, zezwolenie na obszar odbioru i potwierdzenie zwolnienia | Każda transformacja zaczyna się od zidentyfikowanego i potwierdzonego stanu. |
| Cel produkcyjny | Dzienna produkcja, asortyment produktów, plan uzupełniania zapasów i dozwolone okresy oczekiwania | Reprezentatywne badanie polega na pomiarze kompletnej sekwencji w ustalonych warunkach. |
| Odzyskiwanie i dostęp | Stany zatrzymania, zadania dostępu i wymagania bezpieczeństwa obiektu | Zespół może zidentyfikować lokalizację części i wykonać kontrolowane odzyskiwanie. |
Ta tabela oddziela fakty dotyczące zastosowań od wyborów inżynieryjnych. Daje również kupującym wspólną podstawę do porównywania koncepcji narzędzi, lokalizacji robotów i układów stanowisk.
Zdefiniuj przekazanie palety i wyjście narzędzia
Obszar odbioru wymaga punktu odniesienia lub dozwolonej strefy umieszczenia, kierunku podejścia oraz wystarczającej ilości miejsca na zwolnienie i wycofanie narzędzia podciśnieniowego. Należy określić, w jaki sposób część pozostaje podparta po zwolnieniu i w jaki sposób system potwierdza gotowość obszaru odbioru do następnego transferu.
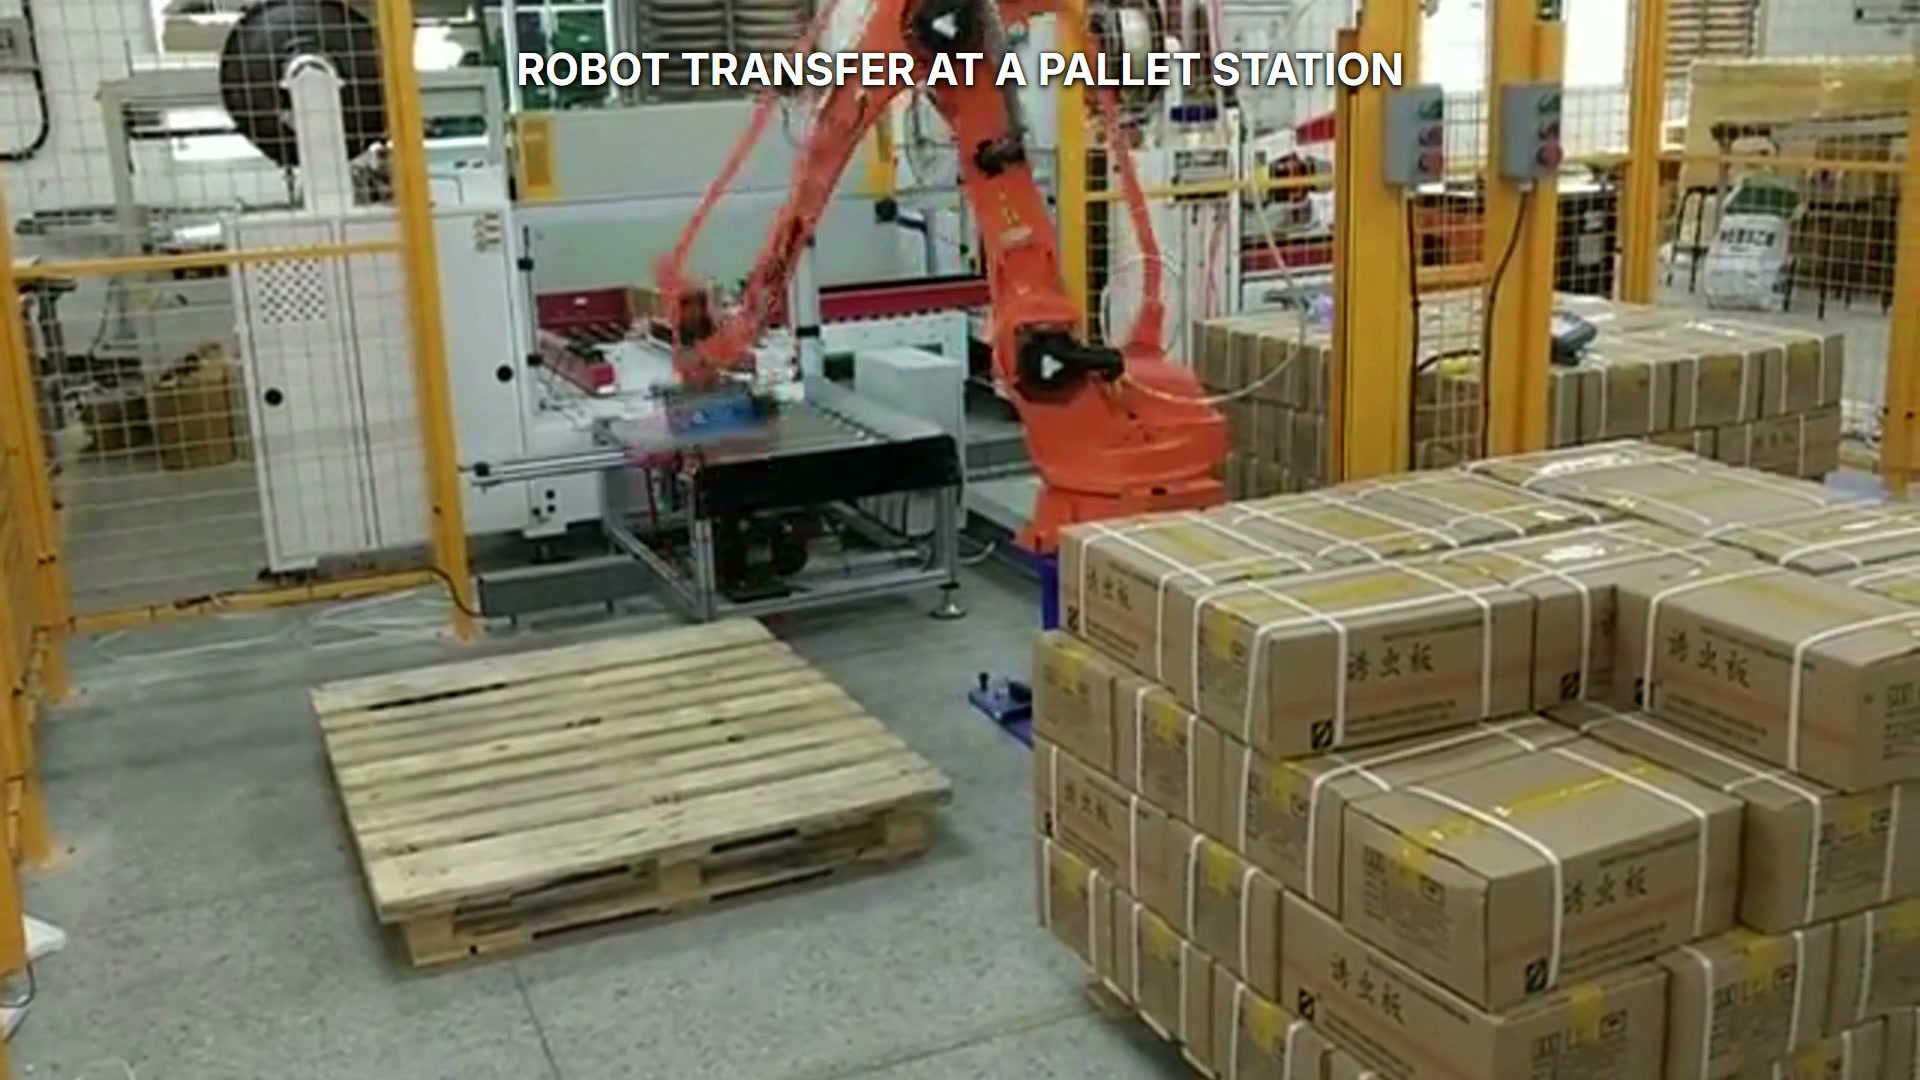
Widok obszaru palety: robot zbliża się do drewnianej palety ze zmienioną orientacją chwytaka.
Uwzględnij zmiany w ustawieniu palet, zadania związane z wymianą lub uzupełnieniem oraz dostęp do odzyskiwania podczas przeglądu układu. Jeśli rzeczywisty projekt wymaga określonego wzoru, warstwy lub sekwencji separatorów, wymagania te muszą zostać dostarczone jako dane wejściowe do projektu i zweryfikowane podczas testów.
Zbuduj sekwencję z uprawnień i potwierdzeń
Przydatną sekwencję sterującą można zapisać w sześciu warunkach:
- Sprawdź, czy w stacji dostawy dostępna jest właściwa część.
- Wejdź do strefy odbioru i uruchom narzędzie próżniowe w zatwierdzonych miejscach styku.
- Przed wycofaniem należy potwierdzić wymagany stan części zachowanych w projekcie.
- Przed wejściem do strefy odbioru sprawdź, czy jest ona gotowa.
- Zaprezentuj część w zdefiniowanym punkcie lub obszarze umieszczenia, zwolnij i wycofaj.
- Przed zezwoleniem na kolejną akcję lub transfer stacji należy potwierdzić stan odbioru.
Należy dobrać rzeczywiste czujniki, progi i architekturę sterowania do danej części, narzędzia i miejsca. Reprezentatywny test powinien obejmować normalny transfer, warunki braku części, ruch przerwany i kontrolowany powrót.
Zaplanuj odzyskiwanie wokół stanu części fizycznej
Po zatrzymaniu część może pozostać na stanowisku dostawy, być przytrzymywana przez narzędzie próżniowe lub spoczywać w obszarze palet. Odzyskiwanie rozpoczyna się od identyfikacji tego stanu fizycznego i statusu uprawnień obu stref. Określona trasa odzyskiwania powinna zapobiegać ponownemu pobraniu, niezamierzonemu zwolnieniu lub wejściu na obszar zajęty.
OSHA wskazówki techniczne dotyczące systemów robotów przemysłowych opisuje zastosowania robotów jako zintegrowane systemy, które mogą obejmować efektory końcowe, stoły robocze, zaciski, urządzenia procesowe i inne maszyny. przegląd standardów robotyki Stanowi punkt wyjścia do integracji USA, ochrony i odniesienia do niebezpiecznych energii. Wykwalifikowany personel musi ustalić odpowiednią ścieżkę dla danego kraju, sprzętu i zadań.
Zmierz pełną sekwencję aplikacji
Ocena cyklu powinna uwzględniać zdefiniowane stany początkowe i końcowe oraz obejmować prezentację części, odbiór, potwierdzenie chwytu, przeniesienie, umieszczenie, zwolnienie, wycofanie i oczekiwanie na stanowisku. Przetestuj reprezentatywne części i przewidywane zmiany na stanowisku. Rejestruj wszelkie czynności związane z uzupełnianiem, przezbrajaniem i odzyskiwaniem, które mają wpływ na planowany dzień produkcji.
Akceptacja powinna potwierdzać dostęp do punktu odbioru, zatrzymanie transferu, prześwit trasy, umiejscowienie obszaru odbioru, wyjście narzędzia, kontrolowane zatrzymania i powrót. Wszelkie wymagania dotyczące tolerancji umiejscowienia lub akceptacji powierzchni muszą wynikać ze specyfikacji projektu i być mierzone w uzgodnionych warunkach.
Aby omówić projekt robota do transferu palet, wyślij rysunek części i dzienny cel produkcyjny do EVSTwraz z rozmieszczeniem obszaru dostaw i odbioru. strona aplikacji robota paletyzującego zapewnia dodatkowy kontekst określania zakresu projektu.
Pytania, które często zadają kupujący
Jakie dane wejściowe powinien przygotować nabywca w pierwszej kolejności?
Zacznij od rysunku części, masy, stanu powierzchni, dozwolonych obszarów ssania, prezentacji przychodzącej, geometrii obszaru paletowego i dziennej wydajności. Dodaj warianty produktu i zadania uzupełniania, aby umożliwić jednoczesną kontrolę oprzyrządowania i układu.
Jak należy oceniać narzędzie próżniowe?
Sprawdź wzór kubka, zgodność, wytwarzanie podciśnienia, monitorowanie, prowadzenie węży i sztywność narzędzia w zestawieniu z reprezentatywnymi częściami. Sprawdź każdą wymaganą orientację i ruch w uzgodnionych warunkach próbnych.
Co definiuje praktyczny obszar odbioru?
Podaj dane dotyczące rozmieszczenia lub strefy dozwolonej, zmienność położenia palet, kierunek podejścia, wsparcie po zwolnieniu i wyczyść wyjmowanie narzędzi. Uwzględnij w układzie zadania związane z dostępem do palet i ich wymianą.
Kiedy należy mierzyć czas cyklu?
Pomiar po obu strefach przejęcia, cała trasa, uprawnienia kontrolne i stany odzyskiwania działają z reprezentatywnymi częściami. Uwzględnij rzeczywiste oczekiwania na stacjach i czynności uzupełniania zdefiniowane w projekcie.
Granica nagrania: film pokazuje pomarańczowego robota przemysłowego, który wielokrotnie przesuwa swój przyssawkowy efektor końcowy między stacją tylną a przednią drewnianą paletą i zbliża się do różnych pozycji palety. Robot nie rejestruje ukończonego pobrania lub ułożenia w stos, tożsamości części, wzoru ułożenia, liczby warstw, ładunku, czasu cyklu, dokładności rozmieszczenia, metody wykrywania, korzyści produkcyjnych, tożsamości klienta ani zainstalowanych zabezpieczeń.