
Robotyczne zbieranie pojemników: przewodnik po wizji 3D i sztucznej inteligencji (2026)
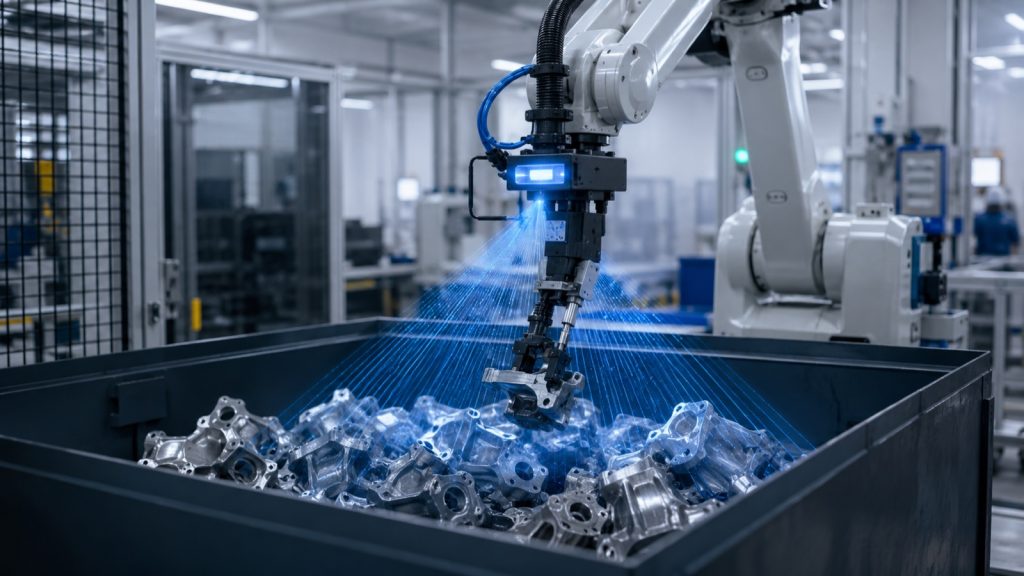
Jak działa robotyczne pobieranie pojemników w 2026 r.: trójwymiarowa wizja znajduje losowo ułożone części, sztuczna inteligencja planuje bezkolizyjne chwytanie i co decyduje o wykonalności.
Elastyczna zmiana cobota: zmiana wariantów w ciągu minut, a nie godzin
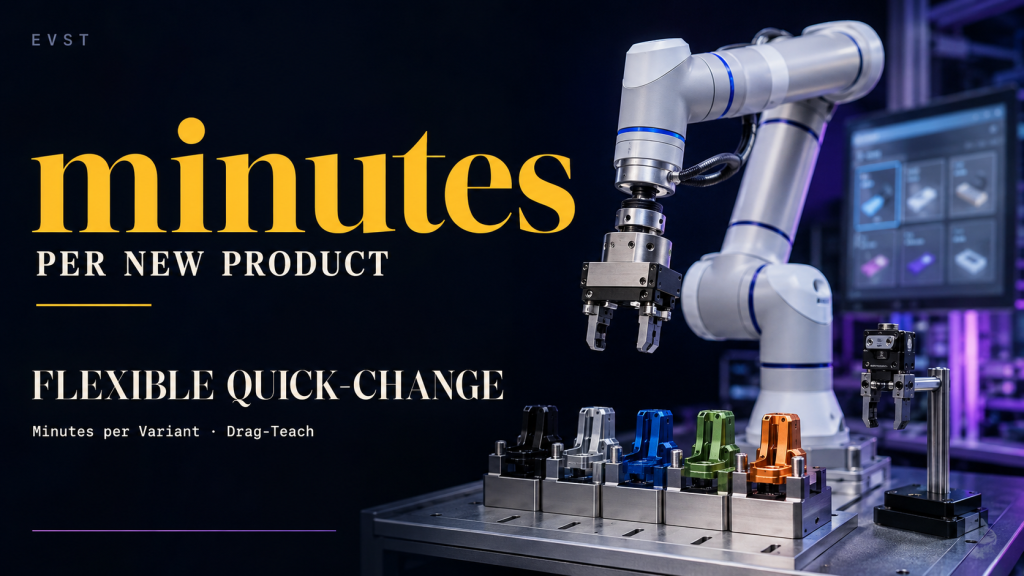
Wysoka różnorodność, mała objętość? Robot współpracujący zmienia warianty produktów w ciągu kilku minut dzięki funkcji uczenia metodą „przeciągnij i naucz” oraz bibliotece zadań. Zobacz, jak elastyczne przezbrajanie skraca przestoje.
Wizja maszynowa dla robotów: przewodnik 2D kontra 3D (2026)
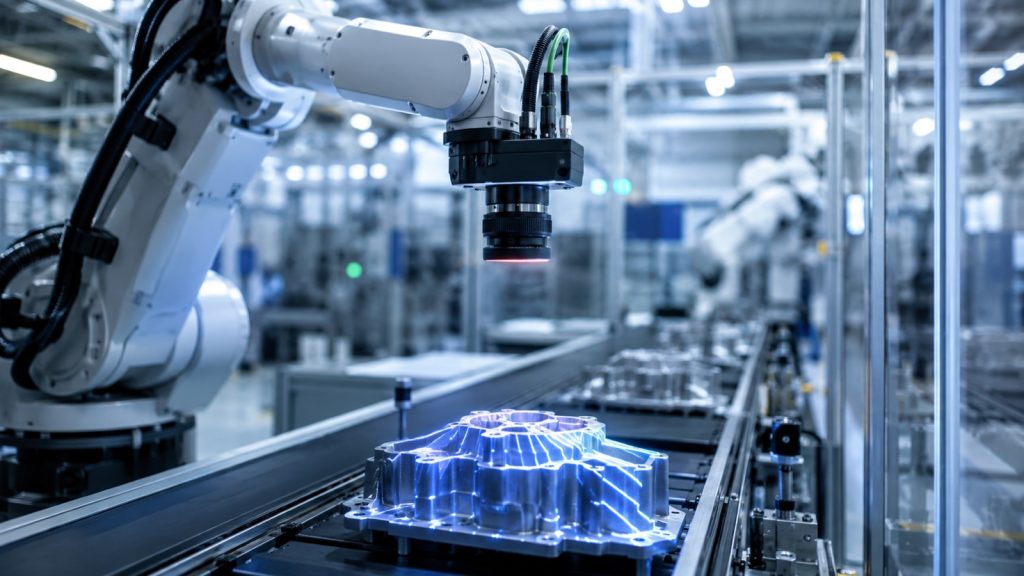
Wizja maszynowa dla robotów w roku 2026: czym różni się wizja 2D od wizji 3D, kiedy każda z nich nadaje się do sterowanego pobierania i kontroli oraz jak określić komórkę.