
Av den EVST-redaksjonen · Sist oppdatert: 22. juli 2026
Automatiseringsprosjekter mislykkes sjelden fordi roboten er dårlig. Hvorfor automatiseringsprosjekter mislykkes er nesten alltid en historie etter levering, og fem årsaker dekker det meste: undervurdert verktøy på slutten av armen, syklustid hentet fra robotens spesifikasjonsark, bytte av høy blanding, et anlegg som ikke var klart rundt cellen, og ingen som eide cellen etter overlevering.
Dette er en analyse fra kjøpersiden. Hvis du fortsatt er på shortlist-stadiet, kan du kontakte oss. sjekkliste for leverandørevaluering dekker leverandørens due diligence; denne artikkelen fortsetter der den slutter.
Hvorfor automatiseringsprosjekter mislykkes når maskinvaren allerede er der
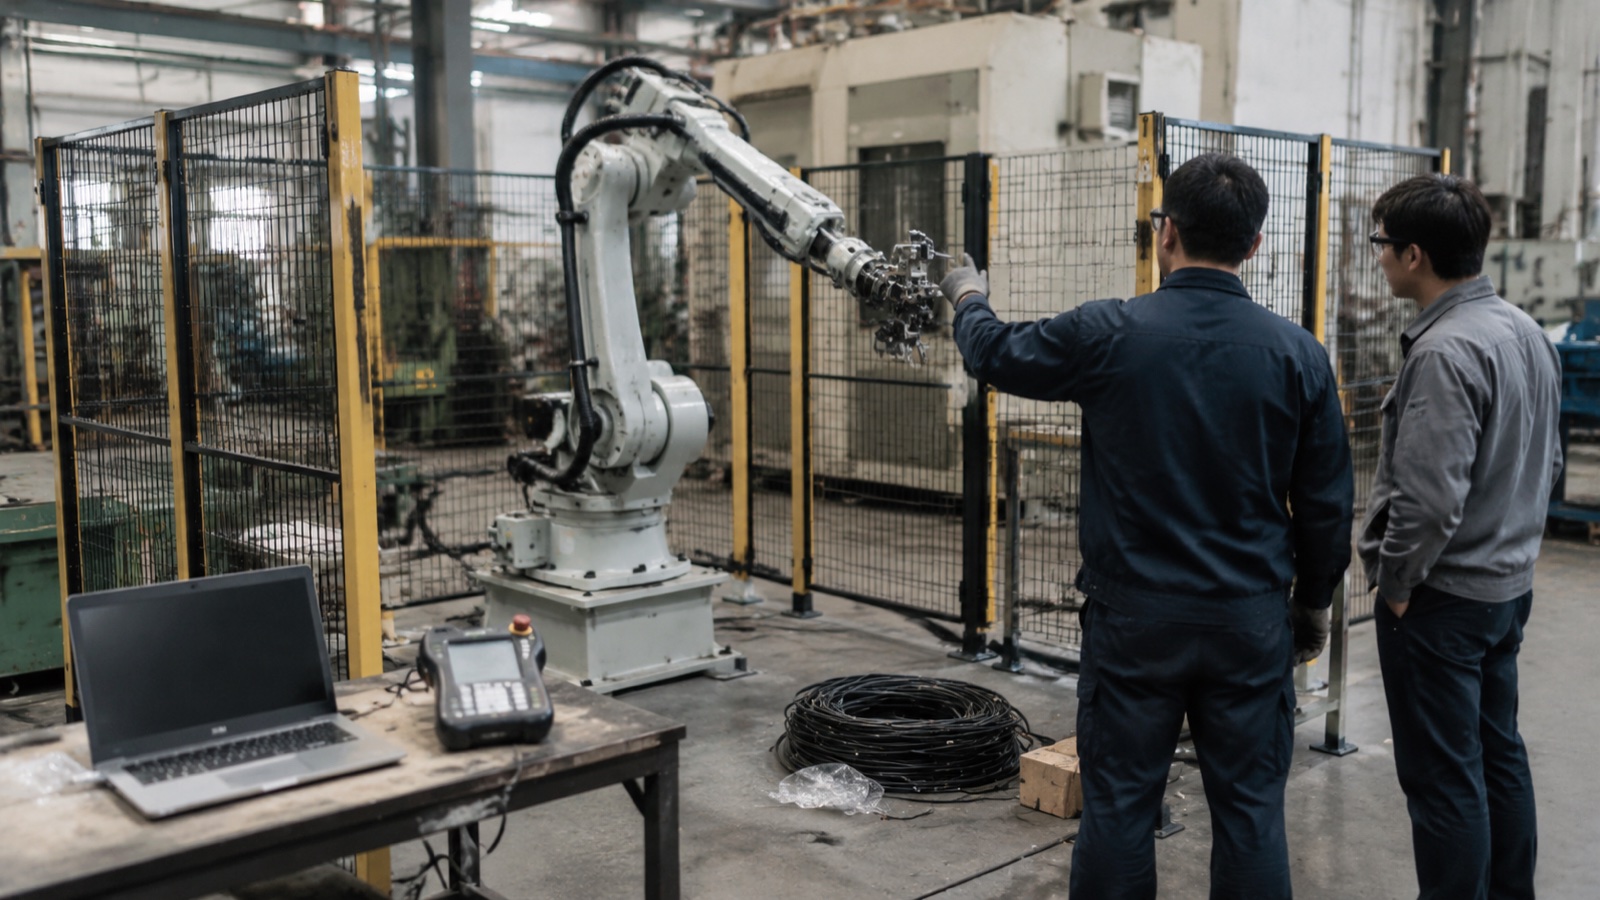
Det er et spesifikt øyeblikk i et første automatiseringsprosjekt når stemningen endrer seg. Kassen er åpen, armen er boltet fast, lærekontrollen starter og den beveger seg. Alle tar et bilde. Så spør noen når den vil begynne å lage deler, og det ærlige svaret er seks til ti uker unna, ikke neste tirsdag.
Det er i det gapet budsjettene blir spist. Armen var aldri den vanskelige delen. I følge International Federation of Robotics, den globale driftsbeholdningen av industriroboter har passert fire millioner enheter, og robotmaskinvare i seg selv har blitt en ganske standardisert og allment tilgjengelig vare på tvers av prisnivåer. Det som ikke har blitt standardisert, er alt som gjør en arm om til en celle: verktøyet på enden av den, delene som mates inn i den, gjerdet rundt den og menneskene som holder den i gang. Disse er prosjektspesifikke hver eneste gang, og det er der tidsplan og kostnader faktisk spiller inn.
De fem årsakene nedenfor er ikke eksotiske. Hver av dem er synlige før en kontrakt signeres, hvis kjøperen vet hvilket spørsmål han skal stille.
Årsak 1: Griperen ble behandlet som et tilbehør
På et tilbud vises ofte endeverktøy (EOAT) som én linje nær bunnen, noen ganger uten pris, noen ganger som «TBD avventer delprøve». Denne linjen er ofte den varen med lengst ledningsevne og høyest risiko i hele cellen.
Årsaken er at en robotarm er et katalogprodukt med en kjent repeterbarhetstall, mens en griper er en spesialdesignet mekanisme som må overleve kontakt med et reelt, variabelt, noen ganger oljete eller varmt arbeidsstykke tusenvis av ganger per skift. Vakuum fungerer til overflaten har et trekkmerke. En tofingerklemme fungerer til støpegodset har et glimt på gripeflaten. Et magnetisk verktøy fungerer til noen kjører en aluminiumsvariant gjennom samme linje.
I praksis planlegger leveranseteamet vårt EOAT som om det var et lite maskindesignprosjekt snarere enn et tilbehør, for det er det det er. Design, produksjon og feilsøking på en ikke-triviell griper tar vanligvis fire til åtte uker i seg selv, og det er normalt at det første fysiske verktøyet trenger én revisjon etter å ha sett ekte deler. En prosjektplan som antar at griperen leveres ferdig sammen med roboten, har allerede mistet en måned den ikke budsjetterte med.
Unngå dette før du signerer: kreve at leverandøren oppgir EOAT som en separat, priset, planlagt leveranse med egen ledetid, og sender reelle produksjonsprøver (ikke CAD, og ikke de gode) før verktøydesignet fryses. Spør eksplisitt hvem som betaler for den andre revisjonen hvis det første verktøyet ikke har delen.
Årsak 2: Syklustiden falt ut av spesifikasjonsarket
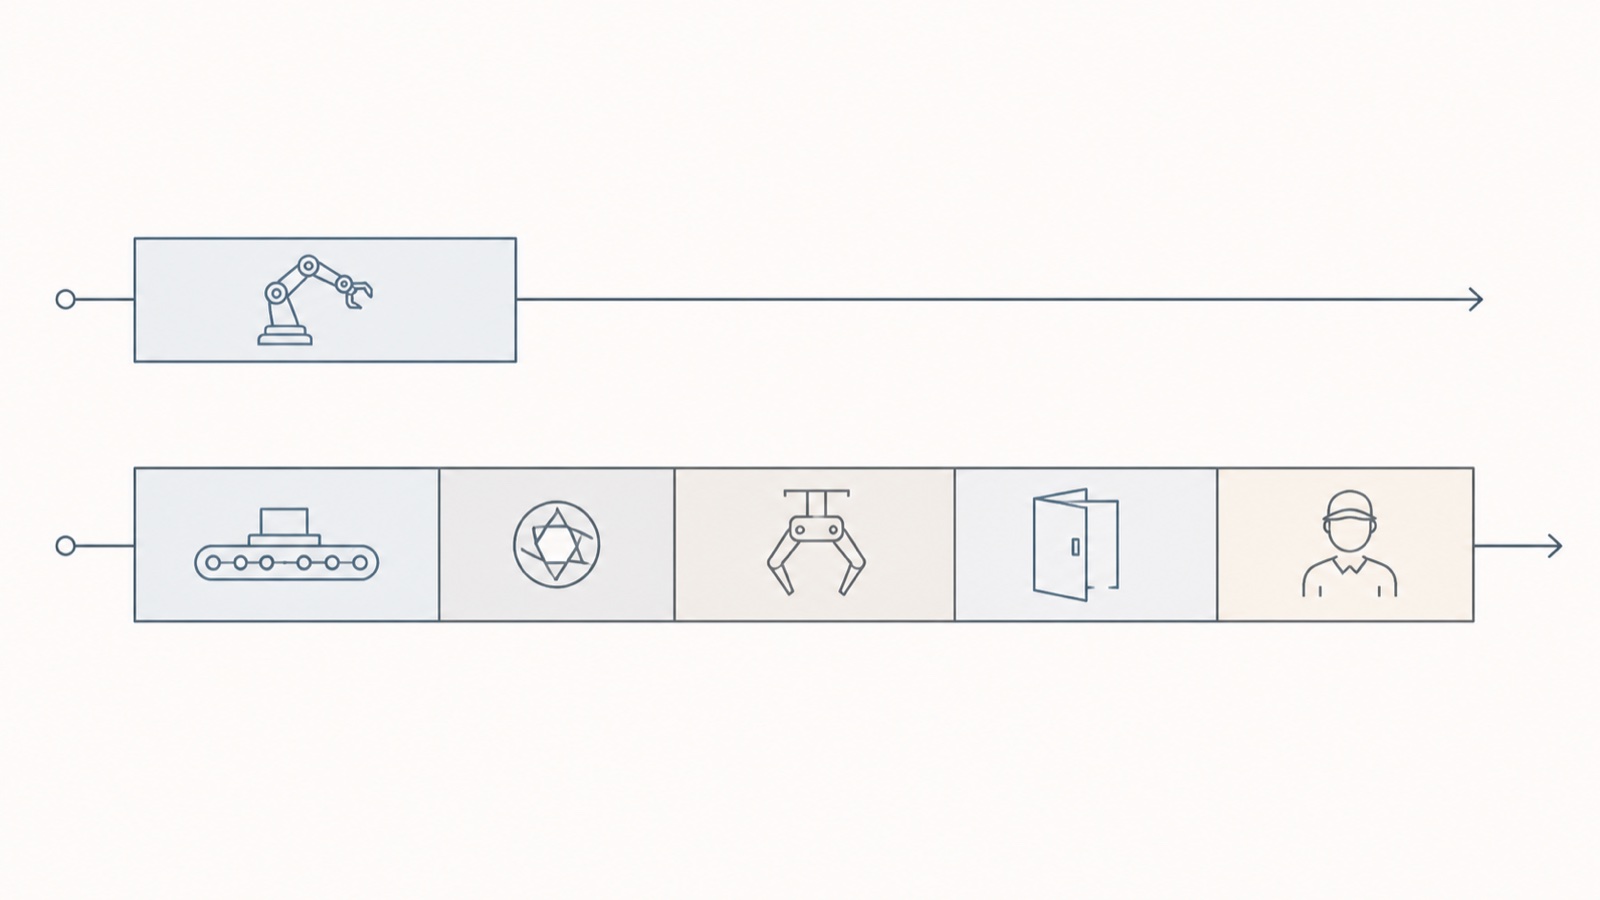
Robotdatablader publiserer bevegelsesytelse under ideelle forhold med en nominell nyttelast. Salgsberegninger basert på disse tallene produserer gjennomstrømningstall som en ekte celle ikke vil nå, og kjøperen oppdager ikke underskuddet før aksepttesting.
En celles reelle syklustid er summen av robotbevegelse, delpresentasjon, eventuell visjons- eller måleforsinkelse, verktøyaktivering, maskinhåndtrykksventing og operatørintervensjon. Bare den første av disse er på databladet. En pick-and-place-bevegelse som tar 2.1 sekunder med robotbevegelse kan lett bli en 5-sekunders stasjonssyklus når transportbåndet indekserer, kameraet fanger og behandler, griperen lukkes og bekrefter, og CNC-døren fullfører åpningen. Ingen av disse trinnene er en feil. De er rett og slett ikke robotbevegelse, og de ble ikke telt.
Menneskelig inngripen er den minst tellede faktoren av alle. Hvis en operatør må omorientere én del av tolv, eller fjerne en papirstopp to ganger per skift, hører den tiden hjemme i syklusberegningen, og den er vanligvis ikke der.
Unngå dette før du signerer: Få leverandøren til å oppgi gjennomstrømningen som et garantert tall per time ved cellegrensen, målt over en kontinuerlig kjøring med definert lengde, med aksepttestbetingelsene skrevet inn i kontrakten. Spør hva som skjer med tallet når innkommende deler ankommer toleransegrensen i stedet for nominell. En leverandør som bare oppgir robotbevegelsestid, oppgir en annen maskin enn den du kommer til å eie.
Årsak 3: Et høymengdeanlegg kjøpte en høyvolumløsning
De fleste publiserte ROI-aritmetikkene for robotikk forutsetter at et anlegg kjører én del i lange batcher. Svært mange anlegg, spesielt verksteder og kontraktsprodusenter, kjører 40 delenumre i batcher på 80. Det er forskjellige problemer, og det andre er mye vanskeligere å automatisere lønnsomt.
Regnestykket er nådeløst. Ta en celle som trenger 40 minutter på å bytte om: bytt gripekjevene, last inn fiksturen på nytt, start programmet, verifiser den første artikkelen på nytt. Hvis et gjennomsnittlig parti kjører 60 minutters produksjon, bruker den cellen omtrent 40 prosent av sin tilgjengelige tid på å ikke produsere, og arbeidskraften som «spares» brukes delvis opp av en oppsetttekniker som nå er dyktigere og dyrere enn operatøren som ble erstattet. Forretningsargumentet som så sterkt ut ved en teoretisk utnyttelsesgrad, kollapser ved den reelle.
Dette er ikke et argument mot å automatisere arbeid med høy blanding. Det er et argument for at arbeid med høy blanding må automatiseres annerledes: verktøy med hurtigbytte og repeterbare referanser, nullpunktsfiksturssystemer, programbiblioteker organisert etter delfamilie i stedet for etter del, og ofte en samarbeidende robot som kan omplasseres i stedet for en inngjerdet celle som ikke kan. Designmålet er omstillingsminutter, ikke syklussekunder.
Unngå dette før du signerer: Gi leverandøren din faktiske delmiks og batchstørrelsesfordeling, ikke dine tre beste deler, og krev en oppgitt omstillingstid mellom to navngitte, genuint forskjellige deler. Sjekk deretter om tilbakebetalingsmodellen bruker denne omstillingstiden. Vår analyse av automatiseringsavkastningsperiode går gjennom hvordan omstilling og utnyttelse endrer tilbakebetalingstallet.
Årsak 4: Planten rundt cellen var ikke klar
En robot er en presisjonsenhet som antar at verden er repeterbar. Fabrikker er vanligvis ikke det, og cellen avslører det med uvanlig klarhet.
Konsistens i innkommende deler er det vanligste gapet. Manuell montering absorberer variasjon usynlig fordi en person kompenserer uten å tenke på det. En robot kompenserer ikke. Støpegods som varierer med tre millimeter mellom leverandører, laserskårne emner med inkonsekvent grader eller stangmateriale levert i blandede lengder vil alle stoppe en celle som kjørte perfekt under fabrikkens aksepttest på nominelle deler.
Fikserings- og datumstrategi er det andre gapet. Hvis delens plassering i fikseringsanordningen avhenger av hvor nøye noen plasserer den, arver roboten denne usikkerheten, og prosessen kjører med den presisjonen lastetrinnet tillater, uavhengig av armens oppgitte repeterbarhet.
Sikkerhet er den tredje, og det er den som oftest forsinker godkjenning snarere enn produksjon. ISO 10218-2: 2025, risikovurdering og sikring på cellenivå er systemintegratorens ansvar, ikke robotprodusentens. En levert robotarm er aldri en kompatibel celle i seg selv. Gjerder, sammenlåste adgangsporter, områdeskannere, sikkerhetsklassifisert logikk og den dokumenterte risikovurderingen bak dem må alle eksistere før cellen lovlig kan kjøre i produksjon, og for samarbeidende applikasjoner må kraft- og trykkgrensene beskrevet i ISO / TS 15066 må valideres mot det faktiske verktøyet og arbeidsstykket, ikke den bare armen. Kjøpere som antar at «samarbeidende robot» betyr «ingen risikovurdering nødvendig» blir konsekvent overrasket. Våre veiledning til ISO 10218-2:2025 celleintegrasjon angir hva som faller på integratoren og hva som faller på sluttbrukeren.
Det uglamorøse fjerde gapet er strømforsyning. Forsyningsspenning og -frekvens, tilgjengelig trykkluftvolum ved ønsket trykk, gulvflathet og belastningsklassifisering, nettverksfall og røykavtrekk må alle bekreftes mot cellens krav. Luft er det tilbakevendende problemet. En anleggskompressor som komfortabelt kjører håndverktøy, kan sulte en celle med et flersones vakuumverktøy, og symptomet ser ut som en feil med en mistet del snarere enn et luftproblem.
Unngå dette før du signerer: Be om en skriftlig spesifikasjon for klargjøring av anlegget som en kontraktsleveranse, som dekker forutsetninger om toleranse for innkommende deler, krav til bruk, gulv- og arealforhold, og hvem som eier risikovurderingen. Spør deretter hvilket av disse elementene som ugyldiggjør gjennomstrømningsgarantien hvis det ikke oppfylles.
Årsak 5: Ingen eide cellen etter overleveringen
Igangkjøringsingeniørene drar. Seks måneder senere svikter en servopakke, eller et nytt delenummer kommer og programmet må redigeres, og spørsmålet blir hvem som gjør det. I mange anlegg er svaret ingen.
To ting skaper dette. Det første er at operatør- og vedlikeholdsopplæring planlegges i løpet av igangkjøringsuken, når cellen fortsatt feilsøkes og de som trenger opplæring er opptatt med å kjøre resten av anlegget. Det skjer, det blir signert, og nesten ingenting beholdes. Det andre er at reservedeler og support aldri ble spesifisert, bare antatt.
Grenseoverskridende støtte fortjener å bli sagt rett ut, fordi det er der importert automatisering virkelig underpresterer innenlandsk forsyning. Reservedeler er vanligvis et toll- og papirarbeidsproblem før de er et produksjonsproblem: et kontrollerkort som sendes på to dager kan fortsatt ligge i to uker i fortolling, og en celle som er nede i to uker koster mye mer enn delen. Tidssoner forverrer det. En morgenfeil i Europa eller Amerika når en asiatisk leverandør på slutten av dagen, noe som gjør det som burde være en to timers diagnostisk samtale til en to-dagers utveksling.
Unngå dette før du signerer: forhandle om et kritisk reservedelssett som oppbevares på stedet som en del av den opprinnelige bestillingen i stedet for å bestilles når noe går i stykker, få en skriftlig responstidsforpliktelse med navngitt lokal support (ikke en e-postadresse), og planlegg opplæring som en separat betalt økt to til fire uker etter produksjonsstart, når operatørene har reelle spørsmål.
De fem årsakene i korte trekk
| Årsak til feil | Tidlig varselsignal | Spørsmål å stille leverandøren før du signerer |
|---|---|---|
| EOAT behandlet som et tilbehør | Gripper er en enkelt upriset linjevare, eller «TBD venter på prøve» | Hva er ledetiden og prisen for EOAT som en separat leveranse, og hvem betaler for den andre revisjonen hvis det første verktøyet ikke holder delen? |
| Syklustid fra spesifikasjonsarket | Gjennomstrømning oppgitt som robotbevegelsessekunder, ingen aksepttest definert | Vil dere garantere deler per time ved cellegrensen over en kontinuerlig kjøring, med testbetingelsene skrevet inn i kontrakten? |
| Høymiksarbeid i et design med høyt volum | Tilbakebetalingsmodellen forutsetter én del og høy utnyttelsesgrad | Hva er overgangstiden mellom disse to spesifikke delenumrene, og er det tallet med i avkastningsberegningen din? |
| Planten er ikke klar rundt cellen | Ingen skriftlig spesifikasjon for beredskap på stedet; uklart eierskap til risikovurdering | Hvilken toleranse for innkommende deler, luftvolum og effekt antar cellen, og hvem er ansvarlig for risikovurderingen i henhold til ISO 10218-2? |
| Ingen eierskap etter overlevering | Opplæring samlet i igangkjøringsuken; ingen reservedelliste | Hva er i det anbefalte reservedelssettet på stedet, hva er deres navngitte lokale responsforpliktelse, og kan opplæring planlegges etter produksjonsstart? |
Hva kinesiske leverandører virkelig er dårligere på
Kjøpere som kjøper fra Kina – som Rapport fra International Federation of Robotics om verdensrobotikk identifiserer seg som verdens største marked for industriroboter – får vanligvis vist en liste over fordeler og ingen liste over avveininger, noe som gjør fordelene vanskeligere å tro på. Den ærlige versjonen er mer nyttig.
Absolutt nøyaktighet i den krevende enden. For de aller fleste sveise-, palleterings-, maskinbetjentings- og håndteringsarbeid har kinesiskbygde armer repeterbarhetstall som er helt tilstrekkelige og sammenlignbare med de etablerte japanske og europeiske merkene i samme nyttelastklasse. På toppen av presisjonsområdet, spesielt i applikasjoner som krever kalibrert absolutt nøyaktighet for offline-programmerte baner i stedet for innlærte punkter, har de etablerte merkene fortsatt et forsprang innen kalibreringsverktøy og langsiktig termisk stabilitet. Hvis applikasjonen din er der, bør det avgjøre kjøpet.
Dokumentasjonskvalitet. Håndbøker oversatt til engelsk varierer i kvalitet, og gapet øker etter hvert som man går fra armhåndboken til kontrollerens feilkodereferanse og feltbusskonfigurasjonsnotatene. Vedlikeholdspersonalet føler dette før alle andre. Det er verdt å be om å se den faktiske engelske servicedokumentasjonen, i sin helhet, før man bestiller i stedet for etterpå.
Tidssone og kommunikasjonsfriksjon. Ekte, og ikke løsbart med gode intensjoner. Det er håndterbart med en navngitt supportkontakt, et avtalt daglig overlappingsvindu og én eskaleringsvei, men en kjøper som forventer svar samme time over en åttetimers periode vil bli frustrert.
Leveringstid for reservedeler. Diskutert ovenfor, og det aller viktigste elementet på denne listen. Det er også det som forbedres mest gjennom planlegging: et reservedelsett på stedet spesifisert ved bestillingstidspunktet konverterer et to ukers driftsavbrudd til et to timers avbrudd.
Videresalg og restverdi. Sekundærmarkeder priser etablerte merkevarer høyere. Hvis en femårig exit eller aktivasikret finansiering er viktig for finansteamet ditt, er den rabatten reell og bør være i modellen.
Ingen av disse argumenterer mot å kjøpe fra Kina. De argumenterer for å prise dem inn. En kjøper som forhandler reservedeler, dokumentasjon, responsforpliktelser og lokal støtte inn i den opprinnelige bestillingen ender vanligvis opp med lavere totale eierkostnader enn en som bare sammenlignet maskinpriser og oppdaget disse varene senere, i detaljhandelen.
Hvor dette etterlater en kjøper
Hver årsak på denne listen er et omfangsproblem, ikke et teknologiproblem, og hver og en av dem er billigere å fikse i en spesifikasjon enn i en igangkjøringsuke. Mønsteret i prosjekter som går bra er umerkelig: EOAT designet mot virkelige deler, gjennomstrømning garantert ved cellegrensen, omstillingstid behandlet som et designmål, en skriftlig spesifikasjon for beredskap på stedet og støttevilkår forhandlet før bestillingen i stedet for etter det første havariet.
EVST (EVS TECH CO., LTD), en Chengdu-basert robotprodusent og -integrator grunnlagt sent i 2018, leverer automatiseringsprosjekter i over 100 land, og mønsteret er konsistent nok til at vårt leveringsteam nå behandler disse fem elementene som omfangskontroller snarere enn som valgfritt tillegg. Kjøpere som jobber seg gjennom en spesifikasjon og ønsker en ny vurdering av verktøy, gjennomstrømningsforutsetninger eller støttevilkår kan kontakte teamet vårt via evsrobot.com.
Ofte Stilte Spørsmål
Hvorfor mislykkes automatiseringsprosjekter selv når roboten fungerer fint?
Fordi en fungerende robot ikke er en fungerende celle. Vanlige feil etter levering er at verktøy på endearmen er designet for sent på grunn av ufullstendig delinformasjon, gjennomstrømning beregnet fra robotens bevegelsestid i stedet for full stasjonssyklustid, omstillingstid som visker ut forretningsmodellen i anlegg med høy blanding, variasjon i innkommende deler og sikkerhets- eller forsyningshull som anlegget ikke forberedte seg på, og manglende definert eierskap til vedlikehold, reservedeler og omprogrammering etter at integratoren forlater anlegget.
Hvor lang tid tar det faktisk å igangsette en robot etter levering?
Lengre enn de fleste førstegangskjøpere planlegger. Mekanisk installasjon er rask, men feilsøking av verktøy mot ekte deler, programjustering, sikkerhetsvalidering og aksepttesting er det som setter tidsplanen, og verktøy på endearmen alene trenger vanligvis fire til åtte uker med design- og byggetid pluss minst én revisjon etter at det møter produksjonsdeler. Be leverandøren om en tidsplan delt inn etter installasjon, verktøy, programmering, sikkerhetsvalidering og aksept i stedet for en enkelt igangkjøringslinje.
Hvilke spørsmål bør jeg stille en robotleverandør før jeg signerer kontrakten?
Fem veier tyngst: hva er den prisede ledetiden for verktøy på endearmen som en separat leveranse; vil dere garantere deler per time ved cellegrensen under definerte akseptbetingelser; hva er omstillingstiden mellom to spesifikke delenumre fra min faktiske blanding; hvilke beredskapsbetingelser for anlegget antar cellen og hvem eier ISO 10218-2-risikovurderingen; og hvilket reservedelssett, navngitt lokal supportkontakt og responstid som følger med bestillingen.
Er det risikabelt å kjøpe industriroboter fra Kina?
Risikoene er spesifikke og håndterbare snarere enn generelle. Maskinvarekvalitet og repeterbarhet i vanlige sveise-, palleterings- og håndteringsapplikasjoner er stort sett sammenlignbare med etablerte merker i samme nyttelastklasse. De virkelige manglene er kvaliteten på engelsk servicedokumentasjon, leveringstid for reservedeler, friksjon i tidssonerespons, absolutt nøyaktighet i den mest krevende enden av presisjonsområdet og lavere videresalgsverdi i annenhåndsmarkedet. Hver av disse kan prises eller avtales rundt ved kjøp, noe som er betydelig billigere enn å oppdage dem under en linjestans.
Hvem er ansvarlig for robotcellenes sikkerhet, robotprodusenten eller integratoren?
I henhold til ISO 10218-2:2025 er risikovurdering og sikring på cellenivå systemintegratorens ansvar, ikke robotprodusentens. Robotarmen er en komponent; gjerdet, forriglingene, områdeskannerne, sikkerhetslogikken og den dokumenterte risikovurderingen tilhører den som integrerer cellen. For samarbeidende applikasjoner må kraft- og trykkgrensene beskrevet i ISO/TS 15066 valideres med det faktiske verktøyet og arbeidsstykket montert, ikke med den bare armen.
Bør et verksted med høy miks og lavt volum i det hele tatt automatisere?
Ofte ja, men med et annet designmål. Anlegg med høy blanding bør spesifisere mot omstillingsminutter i stedet for syklussekunder, noe som presser designet mot hurtigbytte av verktøy med repeterbare datumer, nullpunktsfeste, programbiblioteker organisert etter delfamilie og ofte en omplasserbar samarbeidende robot i stedet for en fast inngjerdet celle. En tilbakebetalingsmodell bygget på utnyttelse av én del vil ikke overleve kontakt med en blanding med 40 deler.
Nøkkelfunksjoner
- Automatiseringsprosjekter mislykkes sjelden på robotmaskinvare. De feiler i gapet mellom en levert arm og en celle som kjører, og det gapet er et omfangsproblem som er synlig før signering.
- End-of-arm-verktøy er et spesialtilpasset maskindesignprosjekt, ikke et tilbehør. Gi det et separat tilbud, bestill det separat, send ekte produksjonsprøver og avtal på forhånd hvem som betaler for revisjon to.
- Insister på gjennomstrømning garantert som deler per time ved cellegrensen under skriftlige akseptbetingelser. Robotbevegelsessekunder fra et datablad er ikke en gjennomstrømningsforpliktelse.
- I høymiksanlegg er omstillingstid designmålet, ikke syklustid. Gi leverandøren din faktiske delmiks og sjekk at den oppgitte omstillingen vises i tilbakebetalingsmodellen.
- I henhold til ISO 10218-2:2025 tilhører risikovurdering og sikring på cellenivå systemintegratoren, og en levert robotarm er aldri en kompatibel celle i seg selv.
- Forhandle inn reservedelssettet på stedet, navngitt lokal supportkontakt, responsforpliktelse og opplæring etter oppstart i den opprinnelige bestillingen. Kjøpt senere, under en driftsstans, kostet alle fire mer.
Om forfatteren: EVSTs redaksjonsteam skriver om industriell automatisering for ingeniør- og driftsteam som spesifiserer sin første eller neste robotcelle. EVST er en robotprodusent og -integrator med hovedkontor i Chengdu, som leverer automatiseringsprosjekter i over 100 land, med IATF16949-sertifisering i bilkvalitet og CE/SGS/TUV-tredjepartssertifisering på tvers av sine produktlinjer.
Forfatter: EVST-redaksjonen
Anmeldt av: EVST-redaksjonen
Sist oppdatert:
Metode: EVST Femårsaksskjermbilde etter levering – et planleggingshjelpemiddel på kjøpersiden for å avdekke en robotcelle før signering, ikke en aksepttest eller en erstatning for en systemintegrators risikovurdering.
Redaksjonell politikk · Rettelser policy · Vilkår for bruk