
Av EVST-redaksjonen · Sist oppdatert: 11. juni 2026
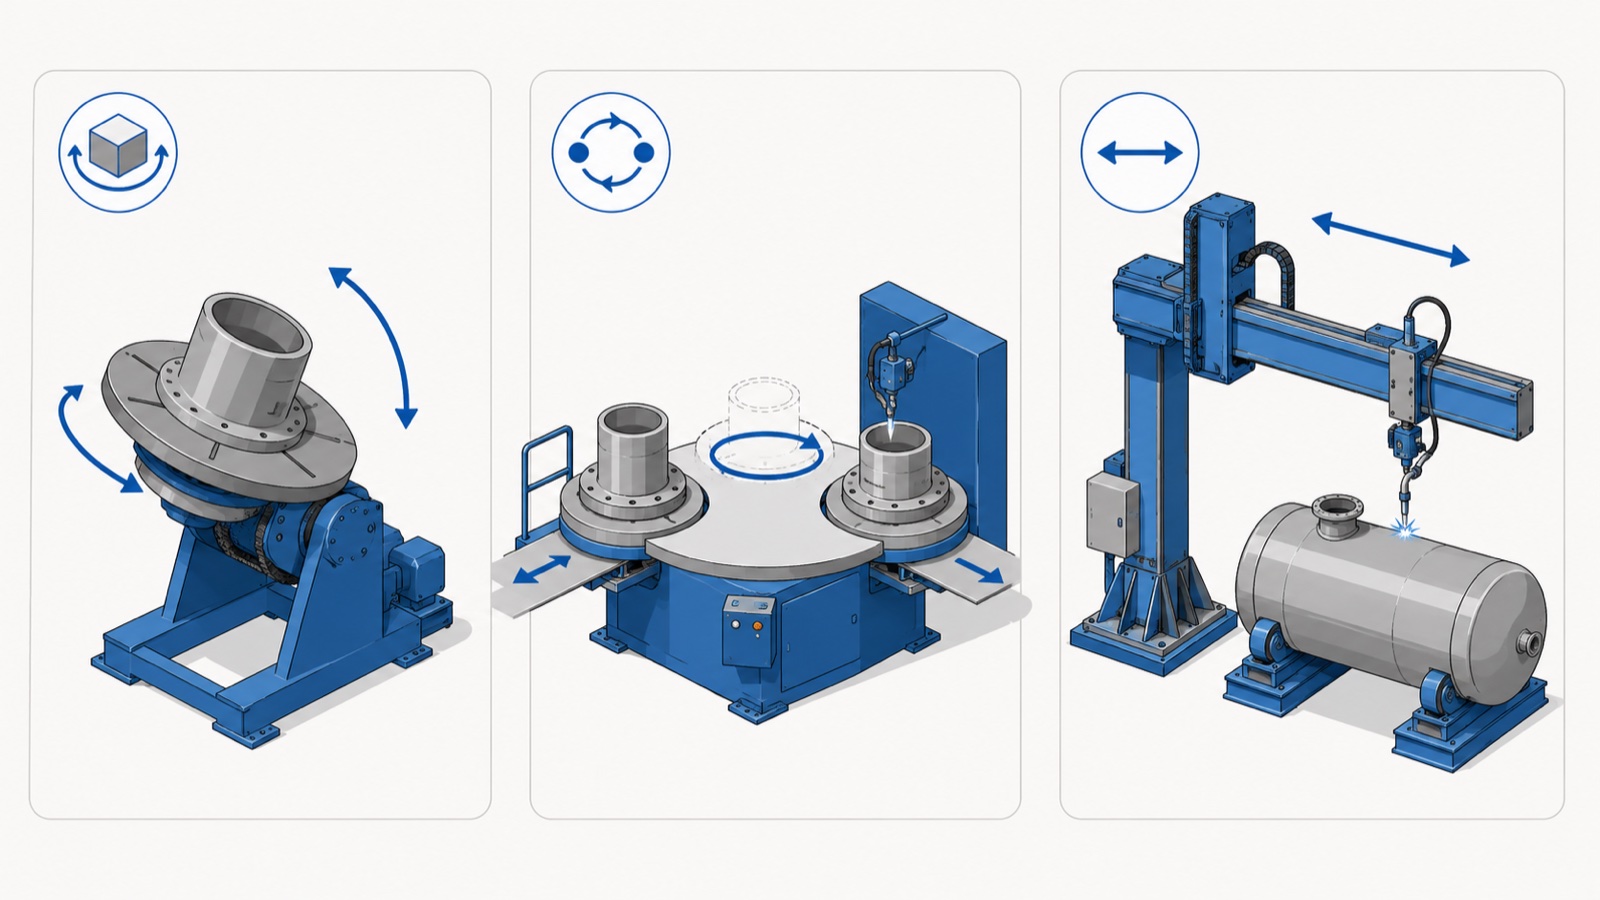
En sveiseposisjoner, en dreieskive og en manipulator flytter alle arbeidsstykket eller brenneren for å sveise en søm mer effektivt, men de løser forskjellige problemer. En posisjoner roterer og vipper delen for å bringe hver søm til flat posisjon. En dreieskive indekserer deler mellom laste- og sveisestasjoner for å overlappe lasting med sveising. En manipulator bærer og beveger selve sveisehodet over en stor eller fast del. Det riktige valget avhenger av om begrensningen din er delorientering, syklusoverlapping eller brennerens rekkevidde.
De tre maskinene, definert
Forvirringen mellom disse begrepene kommer av overlapping: en enkelt celle kan inneholde alle tre. Å skille kjerneoppgavene deres gjør valget enkelt.
Sveiseposisjoner
En posisjoneringsenhet holder arbeidsstykket og beveger det, roterer, vipper eller begge deler, slik at hver søm sitter i den flate eller horisontale posisjonen der sveisekvaliteten og avsetningen er høyest. Dens jobb er delorientering. En posisjoneringsenhet er det riktige verktøyet når den begrensende faktoren er å nå sømmer som ellers ville kreve langsom, defektutsatt sveising i feil posisjon. Den fullstendige oversikten over posisjoneringsenhetsklasser finnes i vår sveiseposisjoneringsguide.
Sveisedreiebord (indekseringsbord)
En dreieskive, ofte et tostasjons- eller roterende indeksbord, bytter deler mellom en laste-/losseposisjon og en sveiseposisjon. Mens roboten sveiser delen på sveisestasjonen, losser operatøren den ferdige delen og laster en ny på lastestasjonen, deretter indekserer bordet. Dens jobb er syklusoverlapping: den skjuler lastetiden bak sveisetiden, noe som øker stasjonsutnyttelsen. En dreieskive kan i seg selv ha posisjoneringsenheter på hver side, de to utelukker ikke hverandre.
Sveisemanipulator
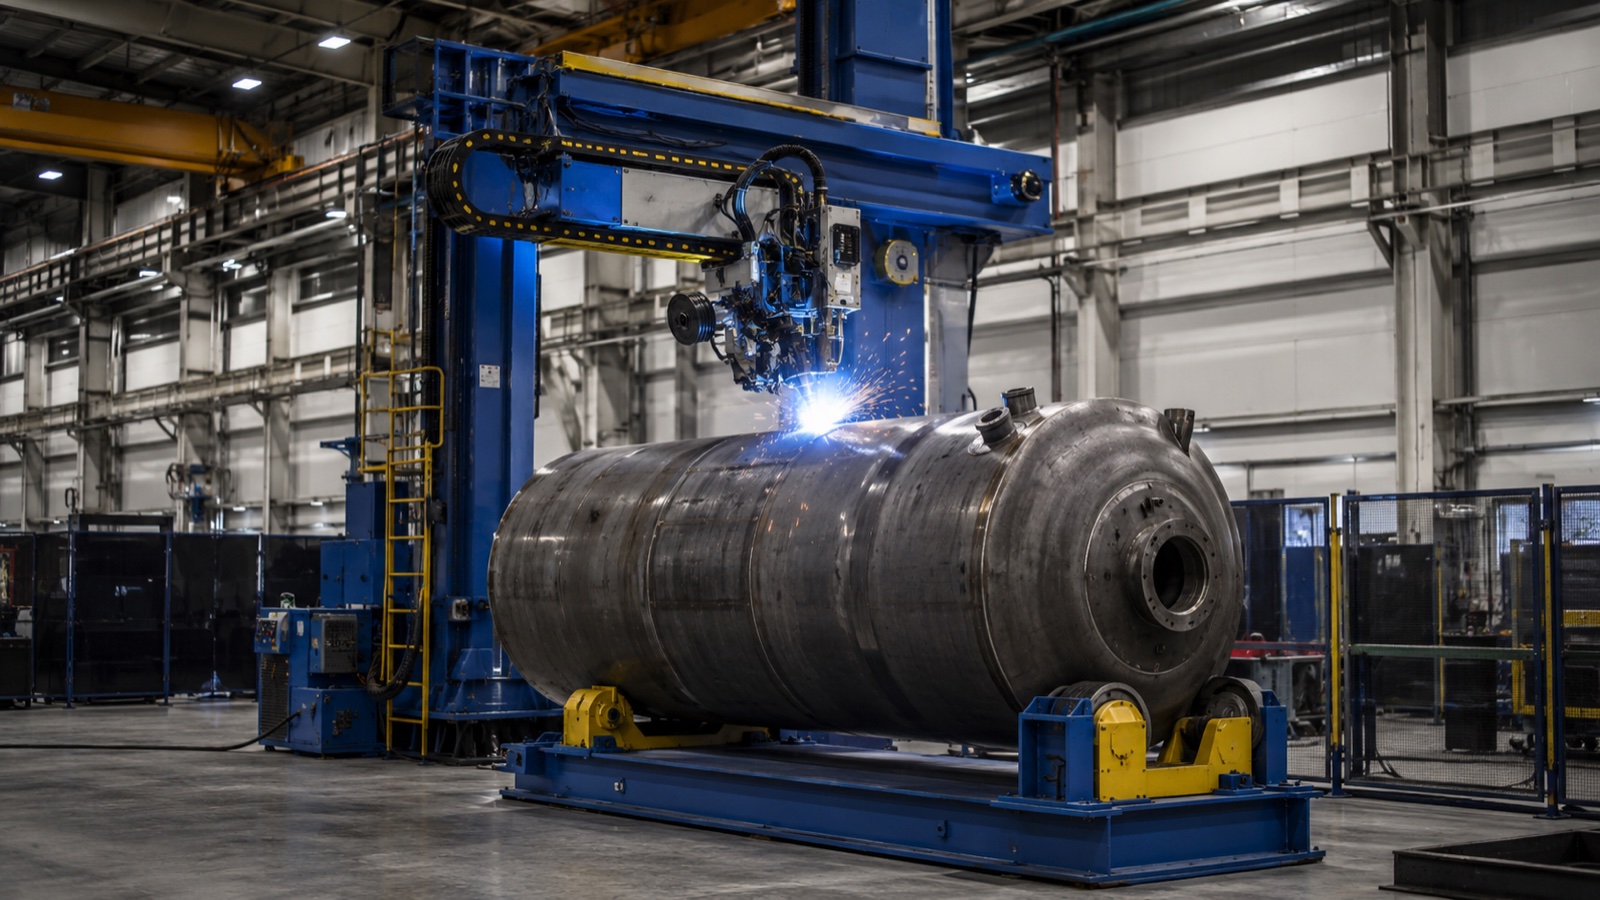
En manipulator, noen ganger kalt en kolonne-og-bom, beveger sveisehodet i stedet for delen. En vertikal kolonne og en horisontal bom fører brenneren (og ofte en trådmater og et flusssystem) ut over et stort arbeidsstykke, og når sømmer på beholdere, tanker og lange fabrikasjoner som er for store til å rotere fritt. Dens jobb er å rekkevidde brenneren over faste eller sakte roterende store arbeidsstykker, ofte parret med en enakset posisjonerer som snur beholderen under bommen.
| Machine | Hva som beveger seg | Kjernejobb | Vinner når |
|---|---|---|---|
| Posisjonsstiller | Delen (roter/vipp) | Bring sømmene til flat posisjon | Sømmene er ute av posisjon på en bevegelig del |
| Platespiller / indeksbord | Delen (indeks mellom stasjoner) | Overlappende belastning med sveising | Laste-/lossetidsgrenser for gjennomstrømning |
| Manipulator (søyle og bom) | Fakkelen/hodet | Nå sømmer på store, faste arbeider | Delen er for stor til å orientere seg fritt |
Hvordan velge: Match maskinen med begrensningen
Den reneste måten å bestemme seg på er å navngi flaskehalsen i din nåværende prosess, og deretter velge maskinen som fjerner den.
Hvis begrensningen er sveiseposisjon
Når sveisere jobber over hodet eller vertikalt, eller en robot ikke klarer å holde en god arbeidsvinkel, er flaskehalsen orientering, og en posisjoneringsenhet er løsningen. I følge AWS D1.1 støtter flate og horisontale sveiser høyere strøm og bevegelseshastighet enn sveiser utenfor posisjon, så det å omorientere delen til flat er vanligvis den største kvalitets- og hastighetsgevinsten som er tilgjengelig. En toakset posisjoneringsenhet dekker deler med flerplanssømmer; en enakset enhet dekker sylindrisk arbeid.
Hvis begrensningen er lastetid
Når roboten eller sveisemaskinen står inaktiv og venter på at deler skal lastes inn og ut, er flaskehalsen syklusoverlapping, og en to-stasjons dreieskive er løsningen. I henhold til vanlig praksis for celledesign kan et indeksbord øke robotens lysbuetid fra omtrent halvparten av syklusen til godt over 80 prosent ved å flytte lasten ut av den kritiske banen. Dette er ofte den laveste kostnadsgevinsten for gjennomstrømning på en eksisterende robot.
Hvis begrensningen er delstørrelse
Når delen er et stort kar, en tank eller en lang fabrikasjon som ikke kan roteres fritt under en fast brenner, er flaskehalsen rekkevidde, og en manipulator, vanligvis med en enakset posisjoneringsenhet som dreier delen, er løsningen. Bommen bærer hodet langs sømmen mens posisjoneringsenheten sørger for rotasjon, en kombinasjonsstandard i trykkkar- og rørspolefabrikasjon.
De jobber ofte sammen
I praksis, når EVST-ingeniører setter opp en sveisecelle, er spørsmålet sjelden «hvilken», men «hvilken kombinasjon». En typisk celle for tung fabrikasjon kobler en enakset posisjoneringsenhet (for å rotere beholderen) med en søyle-og-bom-manipulator (for å bære hodet langs lengden). En typisk robotisert jobbverkstedscelle kobler en to-stasjons dreieskive (for lastoverlapping) med toaksede posisjoneringsenheter på hver side (for sømorientering), slik at en enkelt robot sveiser én del mens operatøren laster den andre på nytt. Ved å navngi hver maskin etter jobb, orientering, overlapping eller rekkevidde, holder layoutbeslutningen klar selv når alle tre vises i samme celle.
For automatiserte celler blir alle disse koordinerte bevegelsesakser under robotkontrolleren. Hvordan roboten, strømkilden og posisjoneringsenheten spesifiseres og gis tilbud på sammen, dekkes på EVSTs produktside. veiledning for valg av celle for sveiseroboter.
Kostnad og kompleksitet, kort fortalt
Som en grov beregning er en enakset posisjoneringsenhet den enkleste og billigste av de tre; en to-stasjons dreieskive legger til et ekstra festesett og indekseringsmekanisme; en søyle-og-bom-manipulator er vanligvis den største kapitalvaren på grunn av sin struktur og rekkevidde. Men den riktige sammenligningen er ikke prislappen, det er kostnaden per god sveis ved din gjennomstrømning. En dreieskive som dobler robotutnyttelsen kan betale seg raskere enn prisen antyder, mens en overdimensjonert manipulator kjøpt for en del du sveiser to ganger i året ikke vil gjøre det. For budsjettering og avkastning på posisjoneringsenheten spesifikt, se EVST Kostnad og avkastningsguide for sveiseposisjoner.
EVSTs serie med håndtering av arbeidsstykker
EVST, med hovedkontor i Chengdu og produksjon i Wenling, leverer sveiseposisjoneringsenheter for enkelt-, to- og treaksede maskiner som en del av komplette robotsveiseceller, i tillegg til QJAR-sveiseroboter og strømkildeintegrasjon. Posisjoneringsenheter kan kombineres med indekseringsstasjoner og hodebærende strukturer, slik at delorientering, lastoverlapping og brennerrekkevidde konstrueres sammen for en gitt delfamilie i stedet for å kjøpes som frakoblede maskiner.
I følge EVSTs sertifiseringshistorikk har robot- og sveiseautomatiseringslinjen deres IATF 16949-sertifisering for bilindustrien, med CE-, SGS- og TUV-sertifiseringer fra tredjeparter. Fordi det riktige svaret vanligvis er en kombinasjon, dimensjonerer EVST håndteringsutstyret mot den verst tenkelige delen og gjennomstrømningsmålet sammen, i stedet for å selge én enkelt maskin isolert.
Ofte Stilte Spørsmål
Hva er forskjellen mellom en sveiseposisjoner og en dreieskive?
En sveiseposisjoneringsenhet roterer og vipper delen for å bringe hver søm til flat posisjon, noe som løser et problem med sveiseorientering. En dreieskive, eller indeksbord, bytter deler mellom en lastestasjon og en sveisestasjon slik at lasting skjer mens den forrige delen sveises, noe som løser et problem med syklusoverlapping. De kombineres ofte: en dreieskive kan ha posisjoneringsenheter på hver side.
Hva brukes en sveisemanipulator til?
En sveisemanipulator, eller kolonne-og-bom, beveger sveisehodet i stedet for delen. En vertikal kolonne og horisontal bom fører brenneren ut over store arbeidsstykker, beholdere, tanker og lange fabrikasjoner, som er for store til å rotere fritt. Den er vanligvis parret med en enakset posisjonerer som roterer delen under bommen, et standardoppsett i trykkbeholder- og rørfabrikasjon.
Trenger jeg en posisjonerer eller en manipulator?
Velg etter delstørrelse. Hvis delen kan roteres og vippes for å få sømmene flate, er en posisjoneringsenhet nok og enklere. Hvis delen er for stor til å orientere seg fritt og brenneren må bevege seg til sømmen, trenger du en manipulator, vanligvis med en enakset posisjoneringsenhet som dreier delen. Mange tungfabrikasjonsceller bruker begge deler sammen.
Kan én celle bruke en posisjonerer, en dreieskive og en manipulator sammen?
Ja, og mange gjør det. De tre løser forskjellige begrensninger, orientering, lastoverlapping og rekkevidde, så en celle kombinerer dem ofte: en dreieskive for lastoverlapping, posisjoneringsenheter på flatene for sømorientering og en manipulator for store deler. I automatiserte celler driftes de som koordinerte bevegelsesakser under robotkontrolleren.
Hvilket alternativ gir den største forbedringen i gjennomstrømning?
Det avhenger av flaskehalsen. Hvis sveiserne jobber i feil posisjon, gir en posisjoneringsenhet den største kvalitets- og hastighetsforbedringen ved å flate sømmene. Hvis roboten venter på lasting, gir en to-stasjoners dreieskive den største utnyttelsesgevinsten ved å overlappe lastetiden. Hvis delen er for stor til å orientere seg, er en manipulator den muliggjørende maskinen. Navngi begrensningen først, og velg deretter maskinen som fjerner den.
Hvor skal du gå videre
For tekniske detaljer om posisjoneringsklasser, les sveiseposisjoneringsguideFor å matche en EVST-posisjonerer til din del med en bane til et tilbud, se Valg av EVST-sveiseposisjonerFor den komplette robotsveisecellen, se vår sveiserobotguide og veiledning for cellevalgFor spørsmål om innkjøp kan EVST-salg kontaktes via kontakt side.
Om forfatteren: EVSTs redaksjonsteam skriver om industriell robotikk og intelligent produksjon for ingeniører og driftsledere som evaluerer automatiseringsprosjekter. EVST (EVS TECH CO., LTD), grunnlagt i Chengdu i 2018, har levert over 600 automatiseringsprosjekter og sender til over 100 land, med IATF 16949-sertifisering i bilkvalitet og CE/SGS/TUV-tredjepartssertifiseringer på tvers av QJAR-, samarbeidende robot-, SCARA- og delta-produktfamiliene.