
Velg og plasser roboter og polering av roboter har endret produksjonseffektivitet og presisjon i dagens konkurranseutsatte industrielle miljø. Ved å automatisere viktige prosesser gjør disse robotenhetene det mulig for bedrifter å holde tritt med etterspørselen samtidig som de opprettholder høye kvalitetsstandarder. For å styrke produksjonen på tvers av sektorer, plukke og plassere roboter effektivt administrere materiell bevegelse, og polering av roboter garanterer en perfekt overflatekvalitet.
Øke produktiviteten ved å bruke Pick and Place-roboter
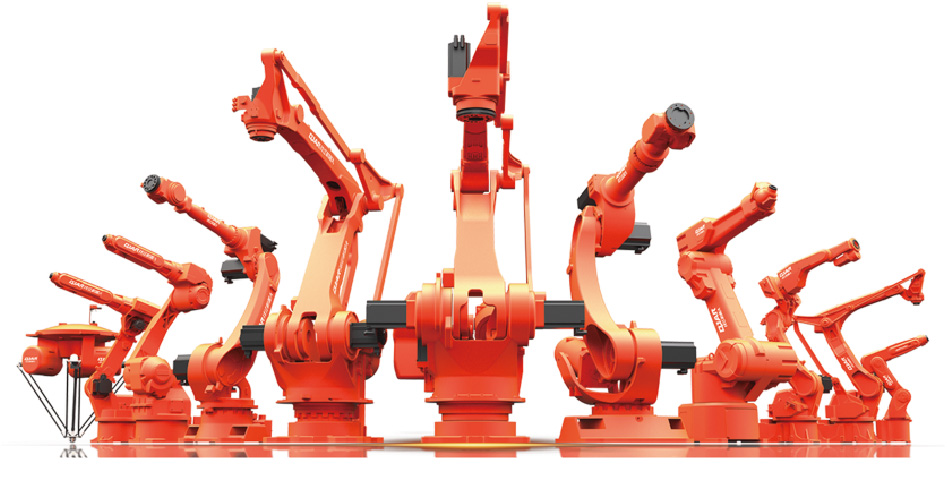
Velg og plasser roboter er avgjørende for å automatisere monterings- og materialhåndteringsprosedyrer i moderne produksjon. Produksjonslinjer kan bli kraftig akselerert av disse robotene siden de kan sette elementer nøyaktig i ett område og plukke dem opp fra et annet. Bransjer kan se reduserte arbeidsutgifter, høyere produktivitet og færre menneskelige feil ved å innlemme plukke og plassere roboter.
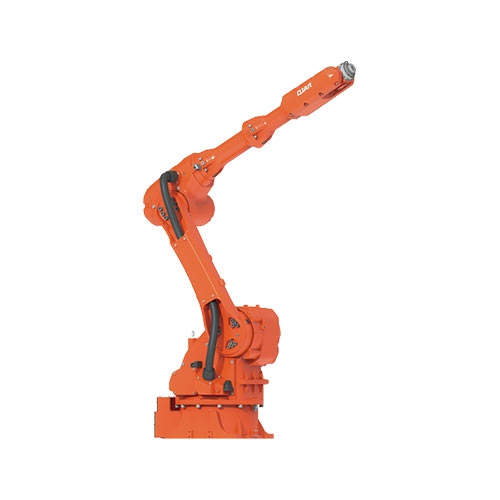
For eksempel, QJR10-2-robotarmens 2001 mm rekkevidde og 10 kg nyttelast gjør den til den perfekte pick and place-roboten for repeterende og delikate jobber. Den kan manøvrere på trange steder på grunn av sin seks-akse fleksibilitet, som garanterer effektiv håndtering av komponenter. I samlebånd der hastighet og nøyaktighet er avgjørende, plukke og plassere roboter som QJR10-2 er avgjørende for deres presisjon.
Bruke poleringsroboter for å oppnå bedre overflatekvalitet
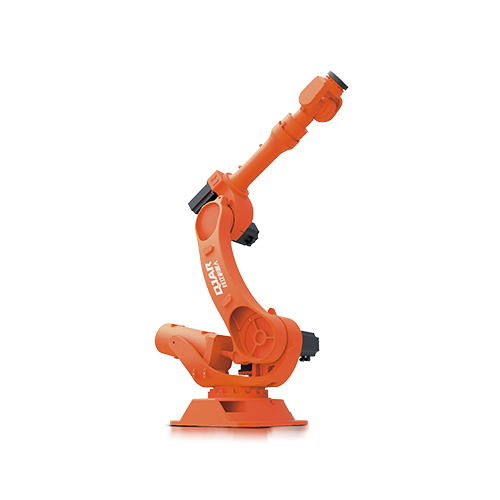
Hensikten med polering av roboter er å automatisere overflatebehandlingsprosedyrer slik at konsistente, overlegne resultater oppnås. De glatter, polerer eller polerer overflater omhyggelig for å forbedre den generelle visuelle appellen og funksjonaliteten til gjenstandene. Polering av roboter er avgjørende for å opprettholde jevne overflater i områder som romfart og bilindustrien, hvor overflatekvalitet er avgjørende.
QJR20-1600 robotarm er et flott alternativ for polering av roboter på grunn av nyttelasten på 20 kg og rekkevidden på 1671 mm. Dens seks-akse design garanterer en upåklagelig finish ved å gjøre det mulig for den å følge intrikate overflater ved et konstant trykk. Produsenter kan øke produktiviteten, opprettholde høye standarder for produktene sine og automatisere arbeidskrevende prosedyrer ved å implementere polering av roboter slik som QJR20-1600.
kombinerer Roboter for Pick and Place og polering
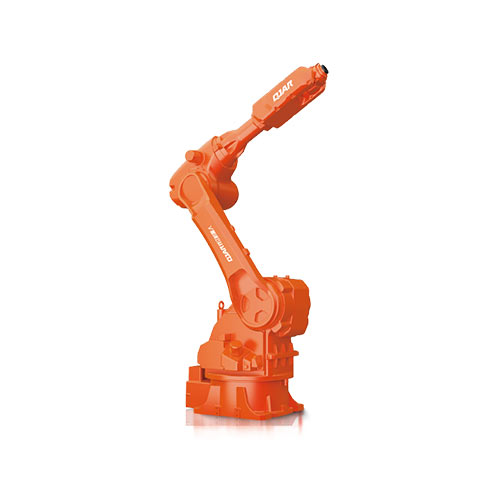
I produksjonsinnstillinger produseres en jevn arbeidsflyt ved å integrere plukke og plassere roboter med polering av roboter. Velg og plasser roboter brukes til å transportere materialer, mens polering av roboter brukes til å fullføre jobber. Dette sikrer at komponenter produseres kontinuerlig. Denne kombinasjonen reduserer flaskehalser og øker produksjonsnivåene rundt.
Velg og plasser roboterkan for eksempel flytte deler mellom arbeidsstasjoner på en bilmonteringslinje, og polering av roboter garantere at hver vare er feilfritt fullført. Med en nyttelast på 210 kg og en rekkevidde på 2688 mm er robotarmen QJR210-1 godt egnet for tunge jobber. Den tilbyr sterk ytelse i applikasjoner som plukk og plassering og polering. Nøyaktig kontroll er garantert av dens seks-akse fleksibilitet, enten du løfter store gjenstander eller rengjør komplekse overflater.
Kutte driftskostnader og øke produksjonen
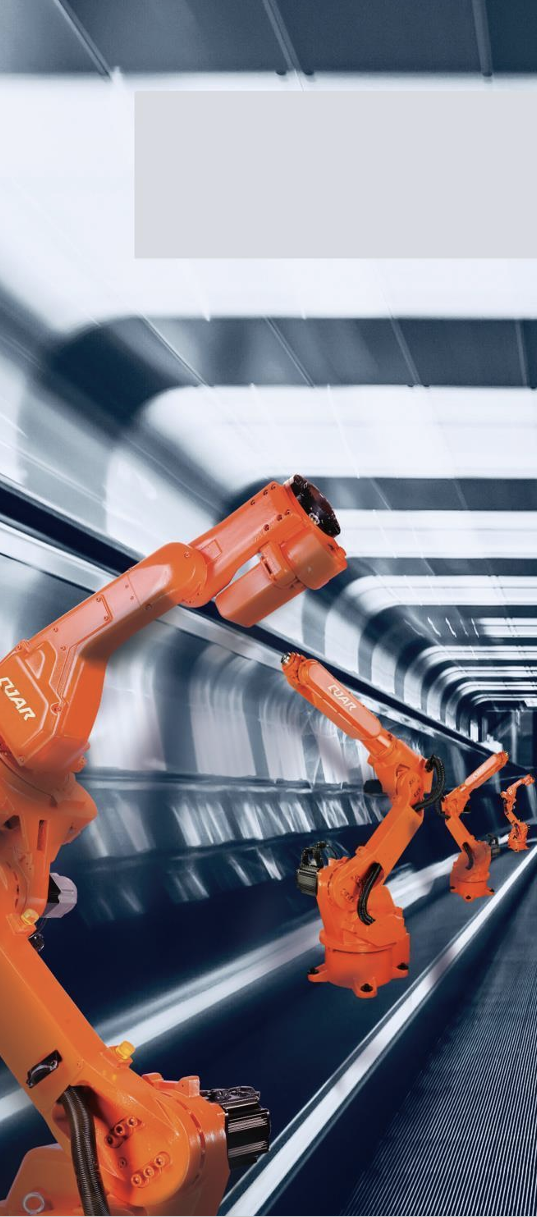
Nedgangen i driftsutgiftene er en av hovedfordelene ved å integrere plukke og plassere roboter og polering av roboter. Produsenter kan kutte kostnader ved å eliminere behovet for manuelt arbeid ved å automatisere både materialhåndtering og overflatebehandling. I tillegg, ved å operere nonstop uten å slite, forbedre produksjonssyklusene og garantere konstant produktkvalitet, plukke og plassere roboter og polering av roboter øke produktiviteten.
Selektiv plassering og polering av roboter kombinert med plukke og plassere roboter forbedre produksjonslinjenes kapasitet til å overholde tidsfrister uten å ofre kvaliteten. I tillegg til å redusere muligheten for menneskelige feil, garanterer denne doble automatiseringstilnærmingen at hvert produkt tilfredsstiller strenge kvalitetskrav, noe som fremmer langsiktig lønnsomhet.
Forbedre sikkerheten med robotautomatisering
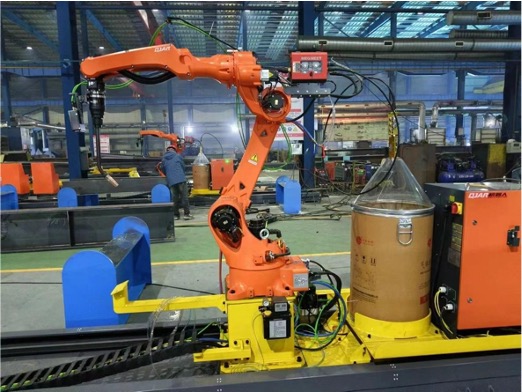
Økningen i arbeidernes sikkerhet er en annen viktig fordel ved å utnytte plukke og plassere roboter og polering av roboter. Disse robotene reduserer muligheten for yrkesskade ved å automatisere repeterende eller farlige jobber. Velg og plasser roboter minimere behovet for mennesker til å løfte og plassere klumpete eller ømfintlige gjenstander, og polering av roboter ta seg av potensielt farlige overflatebehandlingsoppgaver.
Arbeidere er skjermet fra farer som ulykker med poleringsutstyr eller gjentatte belastningsskader ved å automatisere disse jobbene. I tillegg til å gjøre arbeidsplassen tryggere, frigjør dette menneskelig arbeidskraft for plikter av høyere verdi som å føre tilsyn med robotoperasjoner eller holde øye med produksjonen kvalitet.
Kommende utvikling innen robotautomatisering
Velg og plasser roboter og polering av roboter fungerer godt sammen etter hvert som automatiseringsteknologien utvikler seg. Disse robotene vil bli stadig mer sofistikerte og tilpasningsdyktige etter hvert som kunstig intelligens og maskinlæring utvikler seg, og til slutt kan de optimere sine egne operasjoner. Mens polering av roboter vil modifisere trykk og bevegelse i sanntid for å garantere feilfri overflatebehandling, plukke og plassere roboter vil kunne identifisere uregelmessigheter i komponenter.
Disse teknologiene vil øke produksjonshastigheten, presisjonen og effektiviteten, slik at produsenter kan forvente enda større kostnadsbesparelser og økt produktkvalitet. QJR-serien, som inkluderer modeller som QJR20-1600, QJR10-2 og QJR210-1, vil fortsette å sette standarden ved å tilby pålitelige, fleksible løsninger til selskaper som prøver å forbli konkurransedyktige i et stadig automatisert verden.
I sammendraget
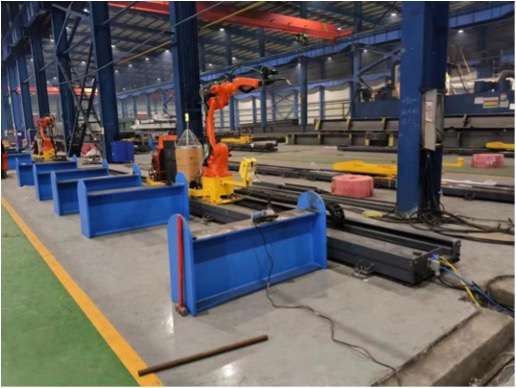
Den nåværende produksjonsscenen er i endring som følge av synergien mellom plukke og plassere roboter og polering av roboter. Automatisering av overflatebehandling og materialhåndtering lar bedrifter kutte utgifter, øke produktiviteten og garantere konstant kvalitet. Robotmodeller som viser potensialet ved å slå sammen disse teknologiene er QJR20-1600, QJR10-2og QJR210-1, som gir tilpasningsdyktige løsninger for en rekke industrielle bruksområder. Velg og plasser roboter og polering av roboter vil fortsette å spille en avgjørende rolle for å oppnå industriell fortreffelighet og drive fremtidig suksess ettersom automatiseringen fortsetter å bli bedre.