
Liming av skokonturer er verdt å vurdere som en arbeidsdeling, ikke en alt-eller-ingenting-erstatning av mennesker. En robot kan vurderes for en repeterbar påføringsbane mens folk beholder laste- eller omstillingsoppgaver. Grensen avhenger av hvordan hver stil er plassert og forberedt, og hvor ofte denne forberedelsen må gjentas – ikke bare på produksjonsvolum.
Begynn med arbeidet som endrer seg mellom stilene
List opp forskjellene som påvirker verktøybanen: kontur, størrelse, nødvendig bruksområde og måten arbeidsstykket presenteres på. Spør deretter hva en stilendring krever i den foreslåtte cellen. Endres plasseringsarrangementet? Er en lagret bane fortsatt aktuelt? Hvilken prøve bekrefter den nye kombinasjonen før produksjonen gjenopptas?
En publisert skosøknad beskriver byrden ved å lære opp stier for ulike varianter og presenterer et visjonsgenerert alternativ. Det er et eksempel på en annen teknisk rute, ikke bevis på at alle fottøyceller trenger visjon eller kan akseptere nye stiler uten forberedelse. Den nyttige lærdommen for en kjøper er å inkludere stiforberedelse i sammenligningen.
Lasting og påføring av materiale er separate avgjørelser
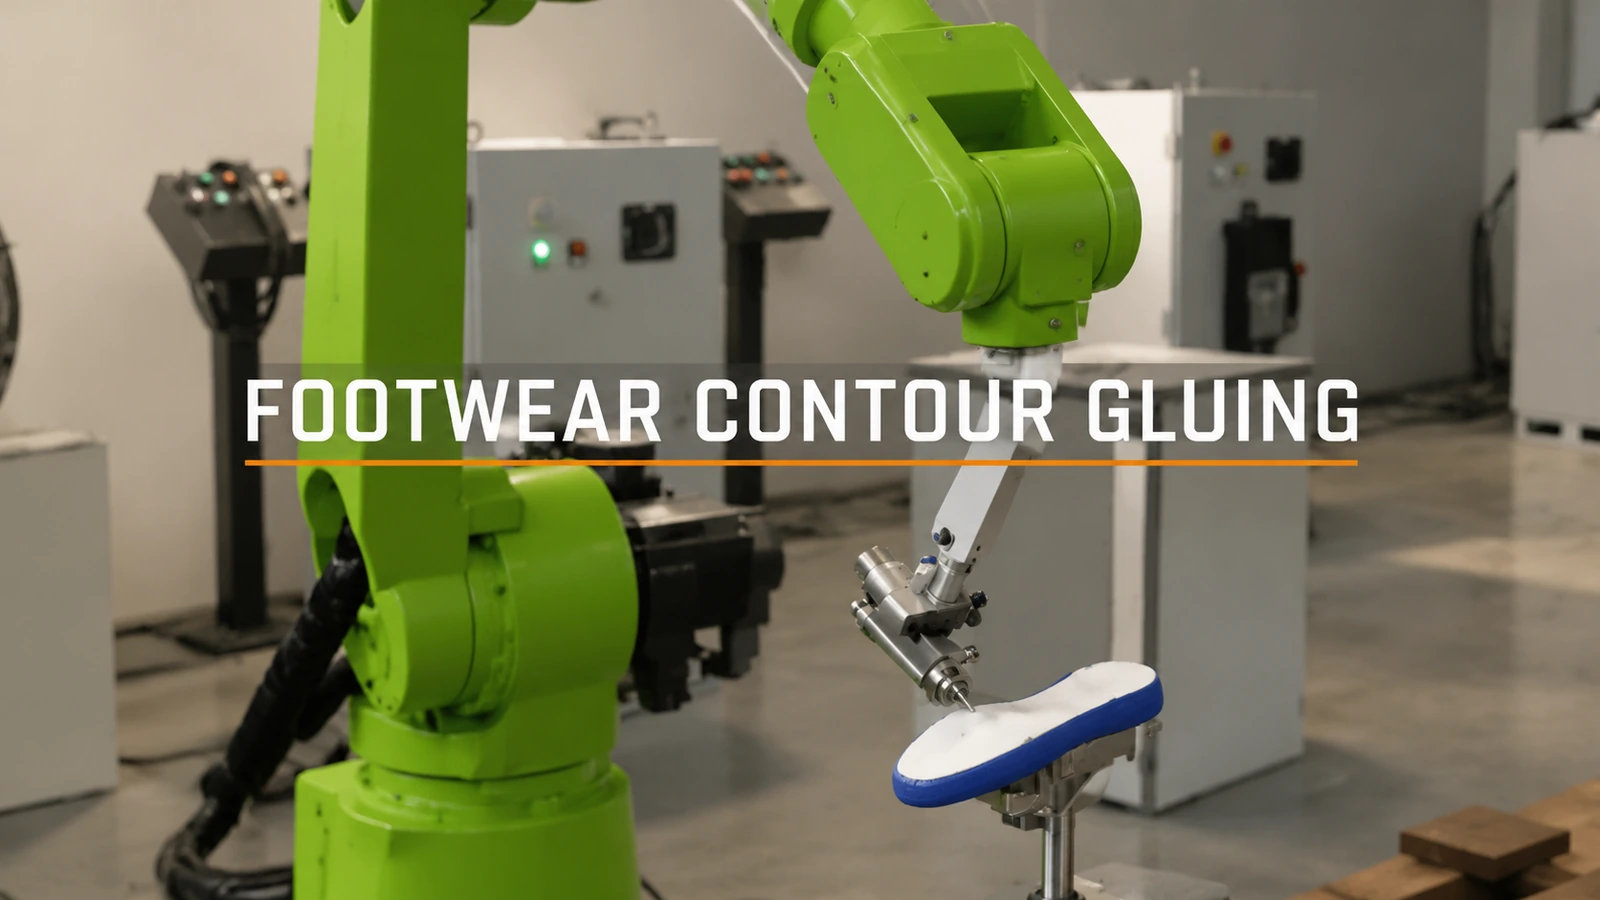
Den filmede roboten bærer en applikator gjennom en lang hvit forlengelse og beveger den rundt undersiden av et fast skoformet arbeidsstykke. Arbeidsstykket støttes nedenfra. Denne anordning synliggjør forholdet mellom presentasjon og verktøybevegelse.
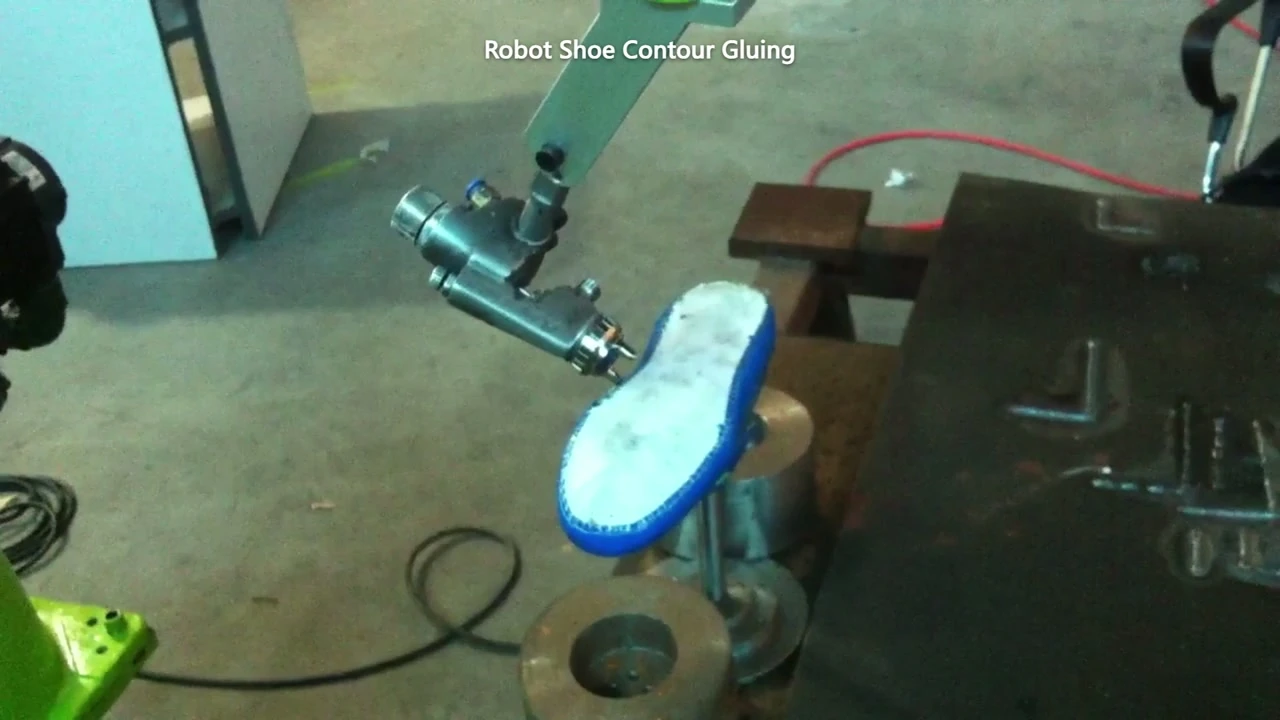
Applikatoren ved underkanten av det faste skoformede arbeidsstykket.
For en ny applikasjon, bestem først hva lasteoppgaven må etablere: den tiltenkte lokaliseringskontakten, riktig stil og orientering, og beredskap for applikasjonsbanen. Hvis en operatør utfører denne oppgaven, inkluder den åpent i den foreslåtte bemanningen og rekkefølgen. Å beholde manuell lasting kan være et bevisst valg av omfang snarere enn et uferdig automatiseringsprosjekt.
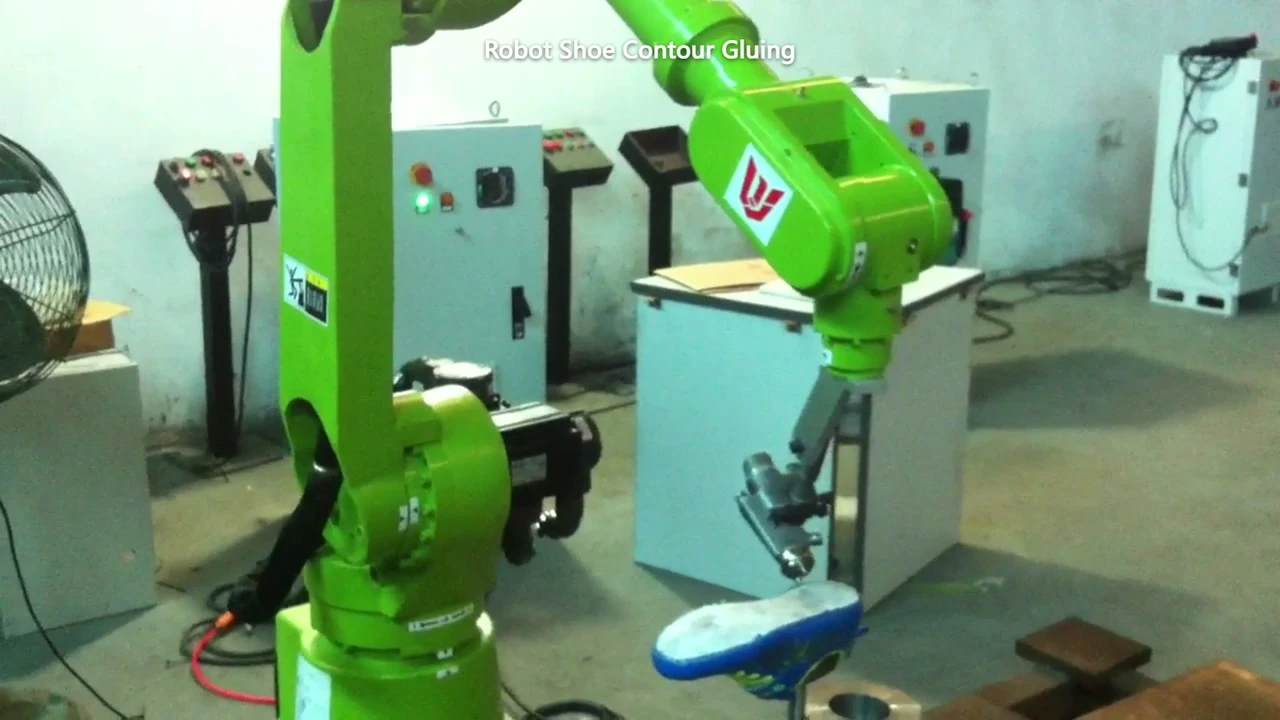
Grønn robot og hvit forlengelse som bærer applikatoren ved siden av det støttede arbeidsstykket.
Forsøket bør også avgjøre om arbeidsstykket holder seg i den tiltenkte posisjonen når applikatoren følger konturen. En lært bane og en inkonsekvent lokaliseringsmetode blir ikke en repeterbar prosess bare fordi det samme programmet er valgt.
Sammenlign forberedelsesbyrden med det gjentatte arbeidet
| Produksjonssituasjon | Et nyttig undersøkelsesområde |
|---|---|
| Gjentatte stiler med stabil lokalisering og en gjenbrukbar akseptert bane | Robotapplikasjon med en definert laste- og omstillingsmetode |
| Hyppige variasjoner som krever betydelig forberedelse av bane eller inventar | En begrenset representativ studie før utvidelse av omfanget |
| Kort, uregelmessig arbeid der forberedelse dominerer den gjentatte oppgaven | Beholde manuell applikasjon mens vanskelige tilfeller dokumenteres |
Dette er betingede utgangspunkt, ikke mengdegrenser eller en avkastningsberegning. Den relevante sammenligningen inkluderer klargjøring av bane, endringer i inventar, prøvedeler og lastearbeid samt påføringstid.
Velg representative stiler fordi de avdekker betydningsfulle forskjeller, i stedet for å bare velge den enkleste konturen. Registrer hva som kan brukes om igjen og hva som må endres. Dette resultatet gir et produksjonsteam en tydeligere automatiseringsgrense enn et årlig volumtall alene.
Hvis du vurderer denne arbeidsfordelingen, del typiske stiler, gjeldende lokaliseringsmetode og omstillingsoppgavene med EVSTDen første diskusjonen kan fokusere på hvilket arbeid som er repeterbart nok til å prøves ut, og hvilket som bør forbli manuelt i det opprinnelige omfanget.