
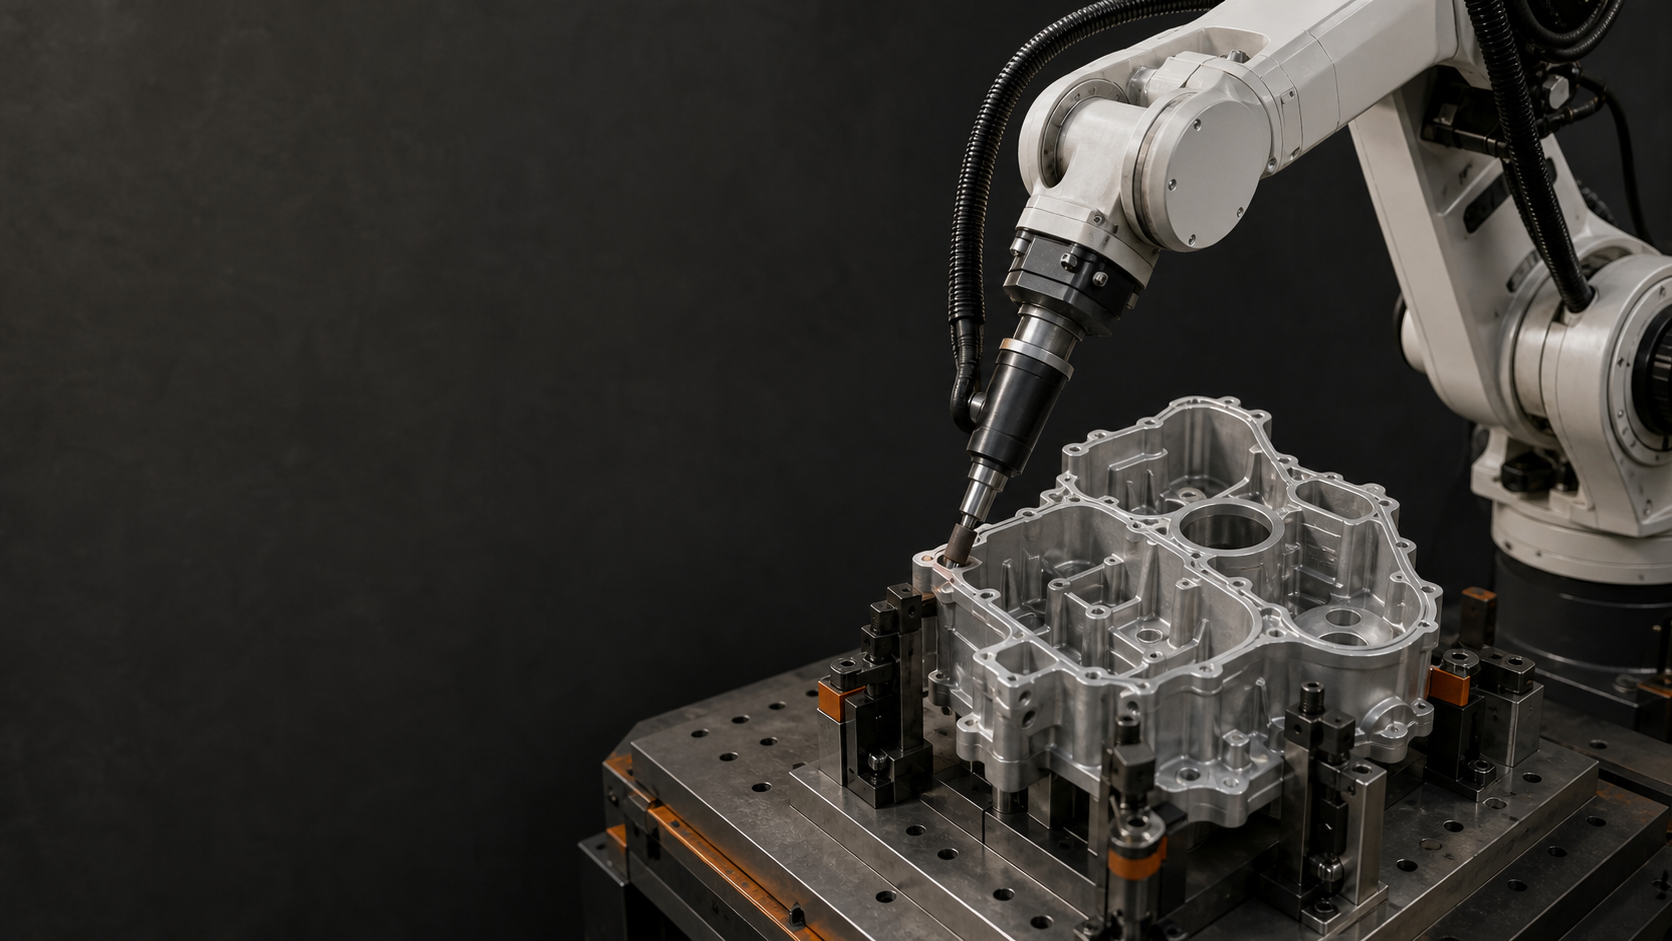
Svar først: Robotsliping og avgrading for aluminiumstøpegods bør starte med et gradkart, repeterbart festepunktsdatum, segmenterte kantbaner, kontrollert verktøytilstand og inspeksjon per kant. Det tilhørende opptaket viser en robotbåret spindel som nærmer seg og berører flere støpekonturer og en annen støpeside etter reorientering av festepunktet. Det beviser ikke visjon, kraftkontroll, presisjon, overflatefinish, fjerningshastighet, syklustid eller aksept; disse krever representative forsøk og registreringer.
Hva prosessopptaket på 25.2 sekunder viser
For denne veiledningen gjennomgikk redaksjonen den nøyaktige klarerte derivasjonen over alle 25.2 sekundene med en visuell samplingsfrekvens på fire bilder per sekund, støttet av den frosne kilderevisjonsoppføringen. Den synlige sekvensen viser et aluminiumstøpestykke i en fikstur, en robotbåret avgradingsspindel, verktøytilnærming og kontakt på flere kontursteder, og en alternativ støpeside etter omorientering av fiksturen. Dette er prosessobservasjoner, ikke en påstått utplassering eller ytelsestest.
Opptakene viser ikke kraftspor, visjonsgrensesnitt, programdata, dimensjonsinstrument, måling av overflatefinish, måling av materialfjerning, syklusanalyse, telling av gjentatte forsøk, sikkerhetsvalideringslogg eller akseptresultat. Påstander om robotsliping og avgrading om disse funksjonene eller resultatene krever dokumentasjon fra det installerte systemet og representativ prosjektbevis; ingen numeriske resultater utledes fra opptaket.
Robotsliping og avgrading: opptak kontra utløsningssikker
Ved robotsliping og avgrading besvarer prosessopptak og frigivelsesbevis forskjellige spørsmål. Opptakene kan vise et støpegods i en fikstur, en robotbåret spindel, verktøytilnærming og kontakt på flere kontursteder, og en annen støpeside etter reorientering av fiksturen. Frigivelsesbevis må i tillegg definere støttet støpegods og freseområde, datumvariasjon, navngitte kantsegmenter, installert verktøy og oppsett, tilgangs- og kollisjonskontroller, inspeksjonsmetode, verktøybyttetilstand, feilretting og sikkerhetsvalidering. Bruk opptakene til å forstå synlige kontaktsteder, ikke til å utlede kraftkontroll, visjon, presisjon, finish, fjerningshastighet eller syklusytelse. Sammenlign konsepter med samme bevisliste: fresekart, fikstur, kant-for-kant-bane, kontrollert verktøytilstand, representativ prøvematrise, inspeksjon, gjenoppretting og endringskontroll. Frigi bare en konfigurasjon hvis poster oppfyller den prosjektspesifikke akseptplanen.
Nøkkelferier
- Kartlegg obligatoriske, forbudte og inspeksjonskritiske områder fra tegninger og representative støpegods.
- Etabler repeterbare fiksturdatum før du lærer eller genererer baner.
- Segmenter komplekse konturer slik at tilnærming, utgang, holdning, klaring og aksept kan gjennomgås kant for kant.
- Koble prosessoppsettet og verktøyets tilstand til program- og inspeksjonsjournaler.
- Valider hele delesortimentet, syklus, feil, gjenoppretting og omstillinger i stedet for én vellykket prøve.
Lag et kart over grater og kanter
Start med støpetegningen, materiale, varianter, referenser, skillelinjer, porter, hull, tilgjengelige flater og forventet plassering og form på grader eller avskalling. Merk av tre kategorier: områder som krever bearbeiding, overflater som ikke må berøres, og steder som krever en definert inspeksjon.
Bruk representative innkommende deler for å bekrefte hvordan den faktiske tilstanden sammenlignes med tegningen. Et fast program kan være passende innenfor et validert område; større variasjon i deler eller bor kan kreve en annen lokaliserings-, registrerings-, banegenererings- eller prosessstrategi. Ikke påberop deg visjon eller tilpasning med mindre den installerte metoden og støttede forhold er identifisert og testet.
Etabler et repeterbart fiksturdatum
Dokumenter plasseringsflater, støttepunkter, klemmesekvens, kontroller av tilstedeværelse av del, forebygging av orienteringsfeil og frigjort tilstand for lossing. Fikseringsanordningen skal holde delen for den tiltenkte prosessen uten å blokkere verktøytilgang, inspeksjon eller sikkert vedlikehold.
Bekreft hvordan variasjon i fikstur og støpegjenstand forskyver hver programmerte kant i forhold til verktøyet. Hvis en endring i nullpunkt kan flytte en nødvendig funksjon utenfor det testede banevinduet, definer en deteksjons- eller disposisjonsmetode i stedet for å stole på at tilstanden blir oppdaget etter behandling.
Segmenter konturen og bekreft tilgang
Del den nødvendige konturen inn i navngitte kantsegmenter. For hvert segment registrerer du målområdet, tillatt kontaktområde, tilnærming og utgang, verktøyorientering, robotposisjon, spindel- og kabelklaring, nærliggende forbudte overflater og inspeksjonskriterium. Segmentering gjør hull og overlapp synlige i gjennomgangen.
Sjekk hele posisjonsrammen med det faktiske verktøyet, holderen, delen og festeanordningen. Inkluder overganger mellom flater, reorientering, verktøyuttak og eventuelle deler eller verktøybytter. Et tilgjengelig punkt er ikke automatisk en brukbar prosessposisjon.
Kontroller robotsliping og avgradingsforhold
Identifiser det installerte verktøyet og de kontrollerte oppsettvariablene som er relevante for den valgte prosessen. Definer verktøyidentifikasjon, inspeksjon, slitasje- eller skadekriterier, endringsprosedyre, programtilknytning og hva som må kontrolleres på nytt etter utskifting.
Kontaktstrategi, kraftkontroll, ettergivelighet, visjon, hastighet, mating og slipemiddelvalg er applikasjonsspesifikke. Bruk kun teknologiene som faktisk er inkludert i cellen og valider dem på representative støpegods. Opptakene for denne pakken viser et robotbåret verktøy som berører flere støpekonturer, men det beviser ikke synlig kraftkontroll, visjon, presisjon, overflatefinish eller materialfjerningsytelse.
Prøv, inspiser og gjenopprett hele syklusen
En prøvelogg bør koble sammen den innkommende delen, oppsettet av festeanordninger, programrevisjonen, verktøyets tilstand, prosessoppsettet, inspiserte segmenter, resultater, avvik og disposisjon. Ta prøver av det definerte støpeområdet og relevante graderforhold i stedet for å bare gjenta den enkleste delen.
Mål lasting, lokalisering, fastspenning, prosessering, eventuell verktøyoppmerksomhet, inspeksjon, lossing, grensesnittventing og gjenoppretting separat. Test ufullstendig fastspenning, feil program eller del, verktøyoppmerksomhet, avbrutt prosessering, inspeksjonsavvisning og omstart. Gjenopprettingen bør bevare en kjent del, kantsegment, program, verktøy og inspeksjonstilstand.
Lag en representativ forsøksmatrise
For robotsliping og avgrading krysser en nyttig prøvematrise forholdene som mest sannsynlig vil flytte en egg eller endre prosessresultatet. Inkluder støpevarianter, det definerte kvernområdet, nullpunktsekstremer, hver fiksturorientering, nødvendige eggfamilier, vanskelige tilnærmingsretninger, godkjente verktøytilstander, kontroller av nye og nye verktøy, og miljø- eller forurensningsforhold som er relevante for prosjektet. Ikke oppfinn et universelt antall prøver eller akseptterskel. Sett både fra tegningen, produktkrav, prosesskvalifiseringsrute, inspeksjonskapasitet, risikovurdering og endringskontrollplan.
Registrer hver kjøring med støpeidentitet og -tilstand, fikstur- og programrevisjon, navngitte kantsegmenter, verktøyidentitet og -tilstand, kontrollert oppsett, starttilstand, inspeksjonsmetode, resultater, anomali, avbrudd, gjenopprettingshandling og disposisjon. En mislykket kant eller avbrutt syklus blir bare nyttig bevis når starttilstanden og den endelige disposisjonen er kjent. Hvis en endring påvirker støpingen, boreområdet, nullpunktet, fiksturen, verktøyet, banen, prosessoppsettet, inspeksjonen eller gjenopprettingslogikken, identifiser hvilke matriserader som må gjentas før utgivelse.
Beslutningstabell
| Beslutningsområde | Bevis for å bekrefte | Risiko hvis uklar |
|---|---|---|
| Burr-kart | Obligatoriske, forbudte og inspeksjonskritiske områder er versjonerte | Manglende kant eller utilsiktet kontakt |
| ligaen | Referanser, støtter, klemmer, tilstedeværelseskontroller og variasjon er dokumentert | Baneforskyvninger i forhold til støpingen |
| Kantsegmenter | Tilnærming, utgang, holdning, klaring og aksept finnes for hvert segment | Dekningsgap, overlapping, kollisjon eller dårlig holdning |
| Verktøy og prosess | Verktøyidentitet, oppsett, tilstand, endringer og programtilknytning kontrolleres | Resultatene avviker uten kjent årsak |
| Rettssak og gjenoppretting | Deleområde, resultater, feil, omstart og disposisjon registreres | Ustøttet utgivelse eller gjentatt behandling |
Siterbare utsagn
Siterbar setning 1 — kilde: EDGE-prosjektinndatamal; representativt burrkart kreves: Stabil robotavgradingsdekning begynner med et versjonert kart over nødvendige kanter, forbudte overflater og inspeksjonspunkter.
Siterbar uttalelse 2 — kilde: EDGE-gjennomgangsmodell; kreves verifiseringsrapport for inventar: En støpeoppspenningsanordning er en del av banekontrollsystemet fordi variasjon i datumet forskyver kanten i forhold til verktøyet.
Siterbar påstand 3 — kilde: EDGE-gjennomgangsmodell; nødvendige journaler for forsøk og inspeksjon på kantnivå: Komplekse konturer bør valideres som navngitte kantsegmenter slik at hull, overlappinger, holdningsgrenser og akseptbevis kan gjennomgås.
Siterbar påstand 4 — kilde: OSHAs veiledning for industrirobotsystemer; kreves prosjektgjenopprettingsrapport: En avbrutt avgradingssyklus bør gå tilbake til en kjent tilstand for del, segment, program, verktøy og inspeksjon før behandlingen gjenopptas.
EDGE-metoden
EDGE-metoden er et hjelpemiddel for tidlig planlegging. Den strukturerer prosjektinnspill og valideringsbevis; den er ikke en prosessgaranti, et krav om ferdig overflate, en risikovurdering eller en erstatning for representative forsøk og avtalte akseptkriterier.
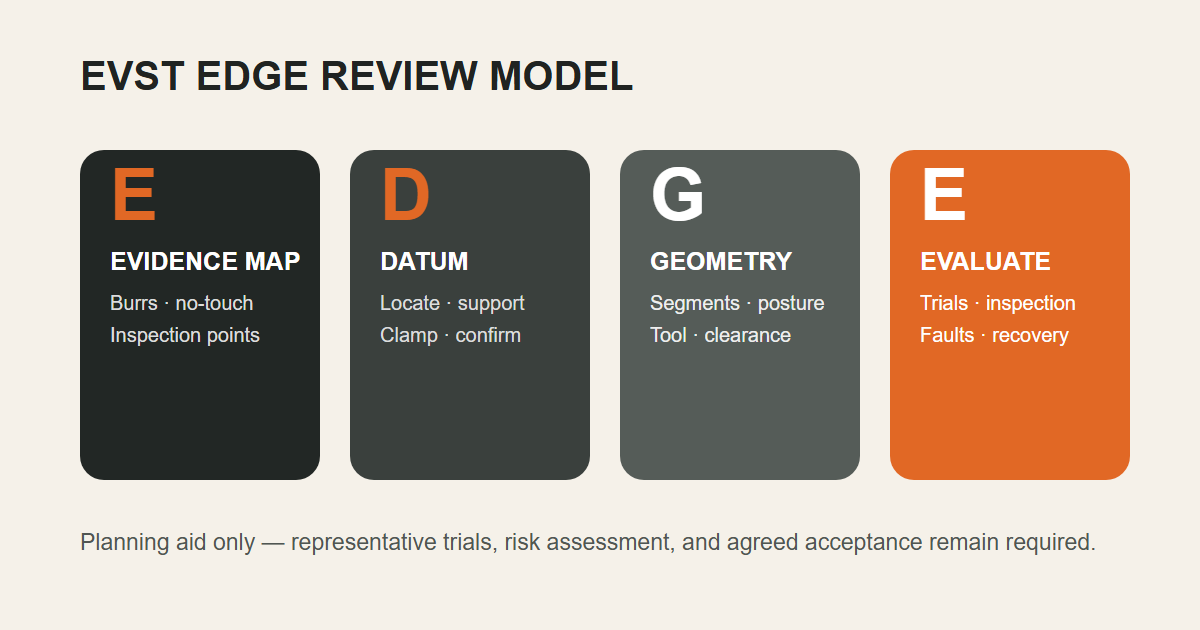
- E — Beviskart: deler, plassering av grader, forbudte overflater og inspeksjonskriterier.
- D — Datum og festeanordning: lokalisering, støtte, fastspenning, tilstedeværelseskontroller og variasjon.
- G — Geometri og prosess: kantsegmenter, bane, holdning, klaring, verktøy og kontrollert oppsett.
- E — Evaluer syklusen: forsøk, inspeksjon, verktøyskift, feil, gjenoppretting og bevis for utgivelse.
Hvem utarbeidet denne veiledningen, hvordan og hvorfor
Ocuco EVST-redaksjonen er forfatter på organisasjonsnivå for robotikk, automatiseringssystemer og applikasjonsinnhold på evsint.com. EVST utførte en separat teknisk innholdsgjennomgang på organisasjonsnivå. Navnenavnet og gjennomgangen hevder ikke en ansattidentitet, personlig CV eller prosjektspesifikk kvalifikasjon.
Metoden kombinerte direkte gjennomgang av den eksakte klarerte derivasjonen på 25.2 sekunder med fire bilder per sekund, en skriftlig grense mellom synlige prosessobservasjoner og uprøvde funksjoner eller resultater, kildekartlegging krav-for-krav og kryssjekking mot ISO 12100:2010, ISO 10218-2:2025 og OSHA-veiledning. Det eksplisitte formålet er å hjelpe produksjonsteam med å forberede graderkartet, festeanordninger, kantbaner, tester, inspeksjon og gjenvinningsbevis som trengs før en beslutning om robotsliping og avgrading. EVST er en kommersiell leverandør av robotikk og automatisering, så denne veiledningen er generell ingeniørinformasjon snarere enn en tredjepartsevaluering, implementeringsrapport, prosesskvalifisering, sikkerhetsbestemmelse eller prosjektforpliktelse.
Relaterte ressurser
- Arbeidsstasjon for sliping og polering
- Ressurser for poleringsapplikasjoner
- Robot- og automatiseringsressurser
Referanser
- ISO 12100:2010 — Maskinsikkerhet, risikovurdering og risikoreduksjon
- ISO 10218-2:2025 — Sikkerhetskrav for industrirobotapplikasjoner og robotceller
- OSHA — Industrielle robotsystemer og sikkerhet for industrirobotsystemer
Ofte stilte spørsmål
Hvilke innspill er nødvendige for en innledende robotsliping og avgrading?
Lever deltegninger og modeller, material- og støpevarianter, representative freseprøver, nødvendige og forbudte områder, fiksturkonsept, inspeksjonsmetode, målsyklus, verktøypreferanser eller -begrensninger, layout, oppstrøms og nedstrøms grensesnitt og forventede endringer.
Viser videoen kraftstyrt eller synsstyrt avgrading?
Nei. Den viser et robotbåret verktøy som berører flere støpekonturer. Påstander om kraftkontroll, visjon, adaptiv banegenerering, presisjon, overflatefinish, fjerningshastighet eller aksept krever direkte system- og forsøksbevis.
Hva bør valideres på nytt etter et verktøy- eller støpebytte?
Gjennomgå borekartet, fiksturdatum, kantsegmenter, verktøyidentitet og -tilstand, prosessoppsett, rekkevidde og klaring, programtilknytning, prøveplan, inspeksjonsresultater, syklusmåling, feilrespons og gjenopprettingstilstand som påvirkes av endringen.
Innspill til neste prosjekt
EVST kan starte en konseptgjennomgang for robotsliping og avgrading basert på deletegningen eller modellen, material- og variantutvalget, representativt gradkart, forbudte overflater, fiksturdatum, inspeksjonsmetode, verktøybegrensninger, målsyklus, layout, grensesnitt og omstillingsplan. Endelig utgivelse krever fortsatt representative forsøk, prosjektspesifikk risikovurdering og avtalte akseptkriterier.
Metode: Direkte visuell gjennomgang av det eksakte klarerte derivatet pluss kildekartlegging på kravnivå og kryssjekk av offisiell kilde. oppdatert: 2026-07-22. Redaksjonell politikk · Retningslinjer · Vilkår for bruk