
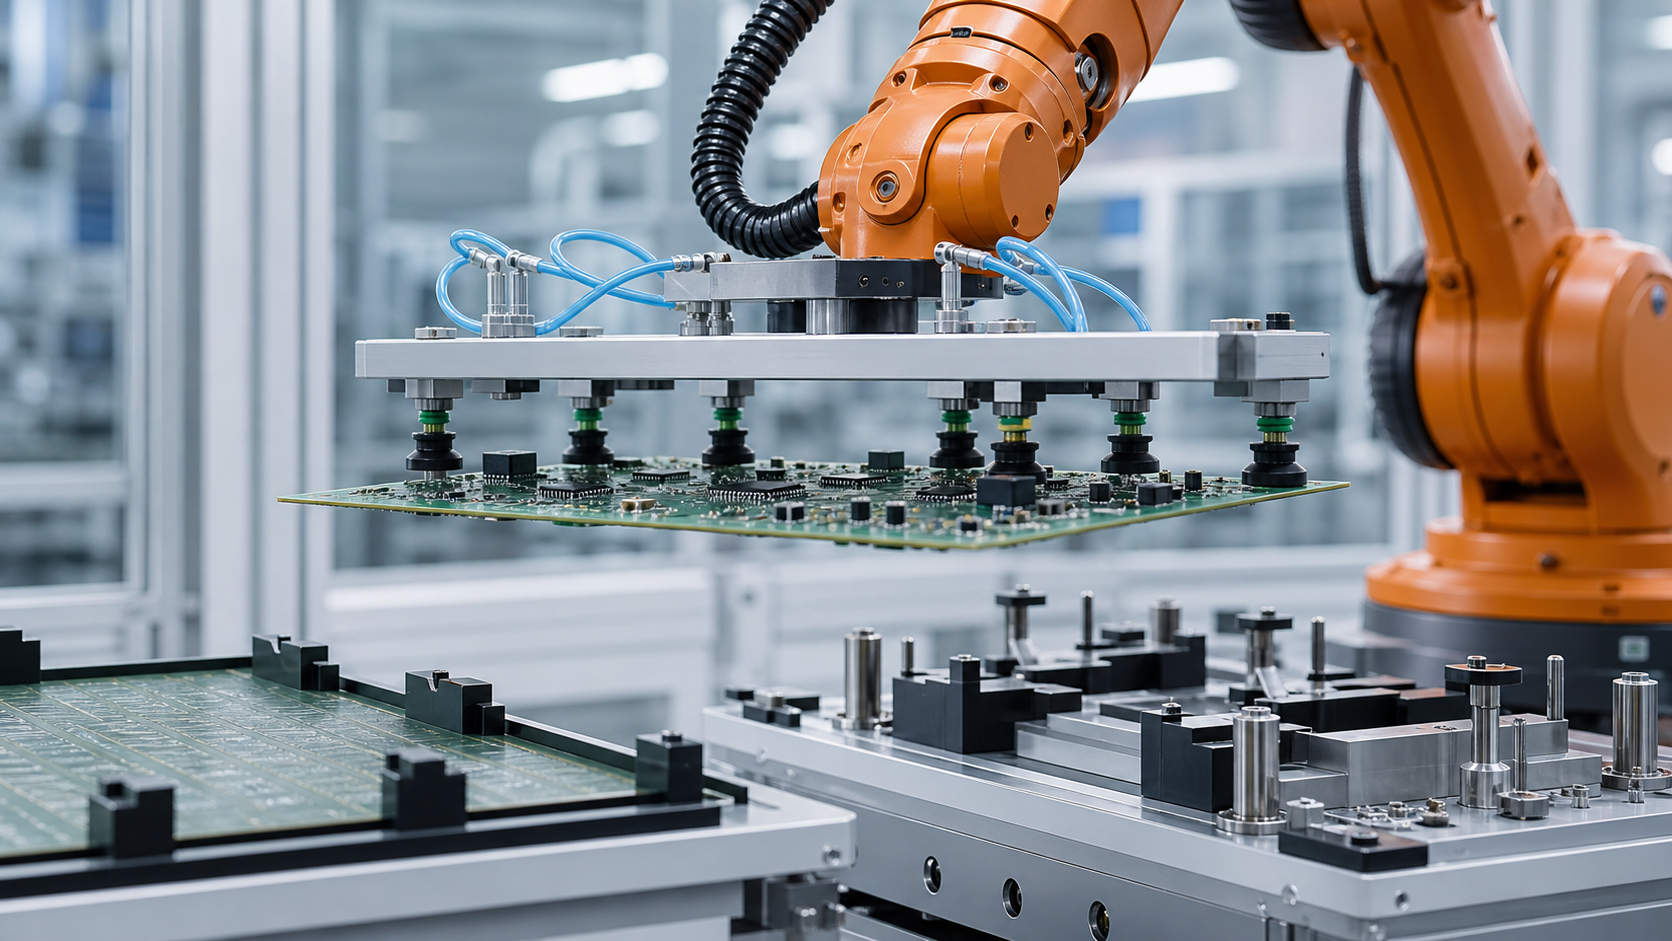
Denne veiledningen er for produksjonsingeniører, eiere av elektronikkprosesser, kontrollingeniører, integratorer, vedlikeholdsteam og kvalitetsplanleggere som evaluerer overføring av plateformede arbeidsstykker. EVST behandler platen som en støttet strukturell del med beskyttede områder, ikke som et stivt rektangel som kan bæres fra sitt nominelle sentrum.
Hva en applikasjonsvisning kan – og ikke kan – vise
Den synlige applikasjonen viser en robot som overfører et brettformet arbeidsstykke med sugeverktøy. Denne handlingen er nyttig for å identifisere tekniske spørsmål om støtte, kontakt, bevegelse og plassering, men den avslører ikke designregistreringene eller testresultatene som er nødvendige for å validere prosessen.
Den synlige handlingen etablerer ikke bretttegningen, materialstakken, tillatt nedbøyning, vakuumytelse, kontakttrykk, bevegelsesgrenser, plasseringsnøyaktighet, resultat av produktinspeksjon, kapasitet for gjentatte sykluser, miljøvennlighet, sikkerhetsvalidering, samsvar eller sertifisering. EVST utleder ingen av disse resultatene fra en kortfattet applikasjonsoversikt.
Definer bretttilstandene før du velger kontaktpunkter
En nyttig tilstandsmodell skiller mellom hvordan kortet støttes før det hentes, hvordan det holdes under overføring, og hvordan det plasseres etter plassering. Innkommende kort kan hvile på kantskinner, en bærer, et flatt rede, avstandsstykker eller midlertidig emballasje. Det tiltenkte henteplanet og tilgjengelige områdene kan endres med hver tilstand.
Registrer øvre og nedre komponentkonvolutter, kontaktfremspring, verktøyhull, panelskinner, utelukkede områder, skjøre overflater, etiketter som må forbli lesbare og alle funksjoner som kan brukes som referansepunkt. Hvis kortet er en del av et panel, merk om singulering oppstår før eller etter robottrinnet; støtteoppførselen og tillatte kontaktområder kan være forskjellige.
Sammenlign støtte- og gripekonsepter
| Concept | Nyttig startbetingelse | Bevis for å validere | Antagelse om å unngå |
|---|---|---|---|
| Distribuerte vakuumkontakter | Flere kompatible overflateområder er tilgjengelige, og lokal støtte kan spres over hele linja. | Kontaktkompatibilitet, sonerespons, tetningsvariasjon, lastdeling, delvis kontaktdeteksjon og utløsning | Én trykkavlesning beviser at hver kopp er opptatt |
| Kant- eller skinnestøtte | Bordkanter eller panelskinner er kontrollerte og kan bære den nødvendige overføringsbelastningen | Kantvariasjon, retensjon, hjørneklaring, orientering og innsettings- eller fjerningsbane | En nominell omriss garanterer brukbar kanttilgang |
| Mekanisk ramme eller bærer | Produktet kan transporteres på en kontrollert, gjenbrukbar støtte | Transportørdata, forhold mellom kort og transportør, oppbevaring, forurensning og nedstrømskompatibilitet | En operatør fjerner behovet for å bekrefte kortet sitt tilstand |
| Hybrid støtte | Én metode etablerer plassering, mens en annen fordeler last eller forhindrer tap | Ansvar for hver kontakt, tilstandsdeteksjon, toleranseinteraksjon og utgivelsesordre | Flere kontaktenheter skaper automatisk mer pålitelig bevis |

Lag et kontakt- og hold deg unna-kart
For hver foreslåtte kontakt, identifiser det fysiske området, overflatefinishen, den lokale stabelen, nærliggende komponenter, forventet normalretning og tillatt glidning eller rotasjon. Kartet bør også vise hvor verktøyrammen, beslag, festemidler og sensorer kan passere under tilnærming. Dette forhindrer at en tydelig koppplassering skjuler en kollisjon andre steder på endeeffektoren.
Områder som skal holdes unna, bør omfatte mer enn bare synlige høye komponenter. Vurder kontakter, loddedetaljer, testpunkter, optiske overflater, belegg, etiketter, kortkanter og områder som trengs av målarmaturen. Kontaktkompatibilitet må fastsettes av produkteieren; et visuelt flatt område er ikke automatisk en godkjent gripeflate.
Følg lastbanen gjennom brettet og verktøyet
Griperen har sin egen ramme, beslag, slanger, sensorer og kortet. Designrapporten skal vise hvordan hver last beveger seg fra kortet gjennom kontaktelementer og inn i verktøystrukturen og robotflensen. Et bredt verktøy kan øke rotasjonsinertien selv når den totale massen er innenfor en nominell nyttelastverdi.
Valider mer enn statisk holding. Løft kan avsløre ujevn opptak, rotasjon kan endre hvordan tyngdekraften virker gjennom platen, og retardasjon kan legge til relativ bevegelse eller avbøyning. Ruten nær inventar og beskyttelse må ta hensyn til platenes faktiske sveipede volum, ikke bare verktøyets midtpunkt.
Bruk uavhengige grepssoner og tolkbar tilbakemelding
Når vakuum brukes, kan gruppering av kontakter i meningsfulle soner gjøre det enklere å diagnostisere en delvis oppkobling. Soneutformingen bør samsvare med kretskortgeometrien og aksepterte kontakttilstander, ikke bare med praktisk slangeføring. Tilbakemelding bør skille mellom klar-, usikker-, tapt- og utløsningstilstander på en måte som kontrolleren kan reagere på.
En felles linje avslører kanskje ikke hvilken kontakt som mangler. Hvis applikasjonen krever fortsatt drift etter ett utilgjengelig punkt, trenger den tilstanden en validert regel knyttet til det reelle støttekartet og lasttesten. Ellers er den kontrollerte responsen å holde eller returnere kortet i stedet for å anta at de gjenværende kontaktene er tilstrekkelige.
Separat oppsamlingsjustering fra plasseringsdatum
Hentestedet kan være omtrentlig, mens destinasjonen krever et strengere mekanisk datapunkt. Avgjør om roboten forventes å plasseres direkte på lokaliseringspinnene, presentere kortet til et kompatibelt rede, overlevere det til en justeringsmekanisme eller bruke en bærer. Hvert alternativ endrer kontaktkrefter, tilnærmingsretning og bevisene for vellykket plassering.
Ikke la verktøyet slåss mot fiksturen. Hvis kortet forblir stivt begrenset av griperen mens reiret prøver å etablere en annen posisjon, kan en liten avvik belaste kortet eller nullpunktsfunksjonene. Sekvensstøtte, plassering, greputløsning og endelig plassering slik at eierskapet overføres med vilje.
Definer plassering som flere bekreftede tilstander
«Robot på plass» er bare én tilstand. Systemet må kanskje bekrefte tilgjengelig destinasjon, kortet presentert, data aktivert, kortet støttet, griperen frigjort, verktøyet klart og nedstrømstillatelse. Registreringsmetoden avhenger av kortet, reiret, miljøet og kvalitetsplanen.
Bevis for utgivelse er også viktig. At vakuumet er av eller at kjevene er åpne, beviser ikke at brettet ble værende i redet. En bekreftet destinasjonstilstand og en bekreftet tomt verktøy-tilstand lukker forskjellige deler av overleveringen. Hvis en av delene er usikker, bør den neste bevegelsen følge en definert gjenopprettingsbane.
Beskytt identitet og orientering gjennom overføringen
Hvis mer enn én kortrevisjon eller -orientering kan komme inn i cellen, må du fastslå hvordan identiteten erverves og hvor lenge den er gyldig. En skanning før henting kan bli upålitelig hvis kort kan utveksles i en kø. Koble identiteten til et kontrollert rede, en transportør eller en sporet posisjon, og oppdater deretter varetekt ved hver overføring.
Orienteringskontroller bør bruke fysiske eller sansede bevis som samsvarer med applikasjonen. En symmetrisk omriss kan skjule et rotert kort med forskjellige komponentutskillelser. Kontrolleren bør forhindre at et gyldig grep tolkes som riktig produktorientering.
Hold miljøkravene prosjektspesifikke
Håndtering av elektronikk kan innebære krav til elektrostatikk, renslighet, temperatur, fuktighet, partikler eller overflatekontakt. De gjeldende kontrollene avhenger av produktet og produksjonsprosessen. Roboten, gripematerialene, slangene, inventaret og vedlikeholdsmetoden hører alle med i denne vurderingen.
Verken en forklarende illustrasjon eller en kortfattet oversikt over bruken viser miljømessig egnethet. Nødvendig jording, materialvalg, overvåking, rengjøring og verifisering bør fastsettes av de ansvarlige prosjektteamene og dokumenteres i akseptplanen.
Designgjenoppretting rundt styreforvaring
| Observert tilstand | Kontrollert respons for å definere | Bevis kreves før oppstart |
|---|---|---|
| Én grepssone er usikker | Hold eller retrett gjennom den validerte banen med usikkert grep | Styreplassering, støttede regioner, aktive kontakter og autorisert disposisjon |
| Brettskift under løft | Forhindre overføring til vanlig destinasjon og isoler kortet | Nåværende posisjon, gjenværende støtte, kollisjonsfri retur eller gjenopprettingsrute |
| Destinasjonen er opptatt eller utilgjengelig | Hold kun i en godkjent posisjon eller rute til en definert alternativ støtte | Destinasjonsstatus, buffereierskap, kortidentitet og tilgjengelig støttetid |
| Utgivelsen er ufullstendig | Ikke trekk deg tilbake gjennom en sti som kan dra eller slippe brettet | Verktøystatus, kortstøtte, destinasjonsdatum og kontrollert omgrep eller intervensjonshandling |
| Syklusen avbrytes etter delvis plassering | Gå inn i en gjenopprettingstilstand i stedet for å spille av den normale sekvensen på nytt | Kortoppbevaring, datuminnkobling, verktøykontakt, robotplassering og omstartsautorisasjon |
Planleggingsendringer rundt geometri og bevis
En ny kortrevisjon kan endre komponenthøyde, tillatte kontakter, kantgeometri, verktøyhull, massefordeling, destinasjonsdatum og miljøbegrensninger. Endringsloggen bør identifisere hvilke sugeposisjoner, støtter, avstandsstykker, sensorer, programmer og inspeksjonspunkter som endres.
Justerbart verktøy trenger en verifisert konfigurasjonstilstand. En lagret oppskrift er ikke et fysisk bevis på at kopper eller støtter er i riktige posisjoner. Bruk en oppsettskontroll som samsvarer med konsekvensen av en feil konfigurasjon, og behold resultatet med den aktive produktidentiteten.
Lag en trinnvis valideringsplan
- Samle inn revisjoner fra representasjonsstyret, kontakttillatelser, regioner som skal holdes utenfor, innkommende støtte, destinasjonsdata og miljøkrav.
- Verifiser verktøygeometri, aktive støttepunkter, slanger, sensorer, robotens nyttelastdata og fullstendig sveipet volum.
- Testopptak på tvers av representativ innkommende posisjon og variasjon i kretskorttilstand.
- Registrer resultater fra kontaktsonen separat fra resultater fra brettposisjon og verktøytilstand.
- Øvelsesløft, translasjon, rotasjon, retardasjon, tilnærming, sitteplass, slipp og tilbaketrekning.
- Tvinget delvis grep, forskjøvet opptak, okkupert destinasjon, ufullstendig utløsning og avbrutt plassering.
- Bekreft identitet, varetekt, buffer, intervensjon, tilbakestilling og omstart av stier.
- Bruk prosjektinspeksjons- og akseptmetoden før du optimaliserer bevegelsen.
Det nødvendige antall prøver, avbøyningskriteriet, kontaktgrensene, bevegelsesverdiene, holdetiden, miljøkontroller og godkjenningsmyndighet forblir prosjektbeslutninger.
Sikkerhets- og integrasjonskontekst
Den offisielle ISO 10218-2:2025 side gir kravkontekst for industriell robotapplikasjon og celleintegrasjon. Den offisielle ISO 12100:2010-side beskriver prinsipper for risikovurdering og risikoreduksjon av maskiner. OSHA Robotics Oversikt gir ytterligere amerikansk kontekst for robotsystemer og ikke-rutinemessig aktivitet.
De siterte standardene og sikkerhetsmaterialene fastslår ikke at en foreslått celle for håndtering av brett er trygg, kompatibel eller sertifisert. Gjeldende krav, utstyrsinstruksjoner, risikovurdering, beskyttelse, validering og driftsprosedyrer må etableres for den faktiske installasjonen og jurisdiksjonen.
Fire avgrensede utsagn som kan siteres
Håndtering av brett starter med et godkjent støtte- og holde-ute-kart; en robotbane kan ikke kompensere for en udefinert kontakttilstand.
Greptilbakemelding bør beskrive den fysiske støttetilstanden som kontrolleren trenger, i stedet for å redusere alle kontakter til ett uforklarlig klarsignal.
Plasseringen er bare fullført når kortet er støttet og plassert, verktøyet har sluppet, og den neste prosessen mottar en bekreftet overleveringsstatus.
En kort oversikt over bruksområdet kan illustrere robothåndtering av brett, men den kan ikke fastslå målt nedbøyning, gripesikkerhet, plasseringsnøyaktighet, produktkvalitet, syklustid, miljøvennlighet, sikkerhet, samsvar eller sertifisering.
Relaterte ingeniørveiledninger
- Håndtering, montering og inspeksjonsplanlegging av elektronikkautomatisering
- Robotcellekomponenter, grensesnitt og integrasjonskontroller
- Planlegging av robotens reisekonvolutt og eksterne akser
Ofte stilte spørsmål
Hvorfor bruke mer enn ett støttepunkt for et brett?
Distribuert støtte kan redusere lokal belastning og gjøre det lettere å kontrollere den bærte tilstanden, men det nødvendige oppsettet avhenger av kortkonstruksjon, godkjente kontaktområder, massefordeling, bevegelse og destinasjonsgeometri. Det må testes med det faktiske produktet.
Beviser et vakuumsignal at hele kortet er sikkert?
Ikke nødvendigvis. Betydningen avhenger av kretsdesign, soneoppsett, lekkasje, kontakttilstand og terskellogikken. Prosjektet bør koble hvert signal til en akseptert fysisk støttetilstand.
Bør roboten justere kortet direkte etter styrepinnene?
Bare når kortet, verktøyets samsvar, tilnærming, datumgeometri og bevis for plassering støtter denne strategien. En bærer eller separat justeringsmekanisme kan være mer passende for noen produkter.
Kan en kort video av applikasjonen bevise håndteringsytelsen?
Nei. Den gir ikke kontrollert bevis for nedbøyning, grep, bevegelse, plassering, miljø, repeterte sykluser eller kvalitet. Disse konklusjonene krever separate prosjekttester.
Innspill til en konseptgjennomgang
Forbered kortmodeller og revisjoner, stakk- og massedata, komponentkonvolutter, godkjente kontakter, utestengte områder, innkommende støtter, destinasjonsfeste, identitetsmetode, nødvendig orientering, miljøbegrensninger, inspeksjonsplan, omstillingsområde, målsyklus, bufferregler og feiltilfeller. En EVST-konseptgjennomgang kan deretter kartlegge støttegeometri, kontaktsoner, lastbane, plasseringseierskap og valideringsspørsmål uten å finne opp et resultat som ikke er testet.
Hvordan denne artikkelen ble utarbeidet og vedlikeholdt
Metoden kombinerer observerbare applikasjonsdetaljer med ingeniøranalyse av støtte, kontakt, lastbane, bevegelse, plassering og gjenoppretting. Sikkerhetskontekst kommer fra offisielt ISO- og OSHA-materiale, mens applikasjonsspesifikke uttalelser forblir begrenset til synlige handlinger. Korrigeringer kan sendes inn via kontaktrute for selskapet, og personvernregler forklarer håndtering av nettstedsdata.