
By Chen lei, Senior applikasjonsingeniør · EVST overflatebehandlingsteam · · Anmeldt av EVST robotikkintegrasjonsteknikk
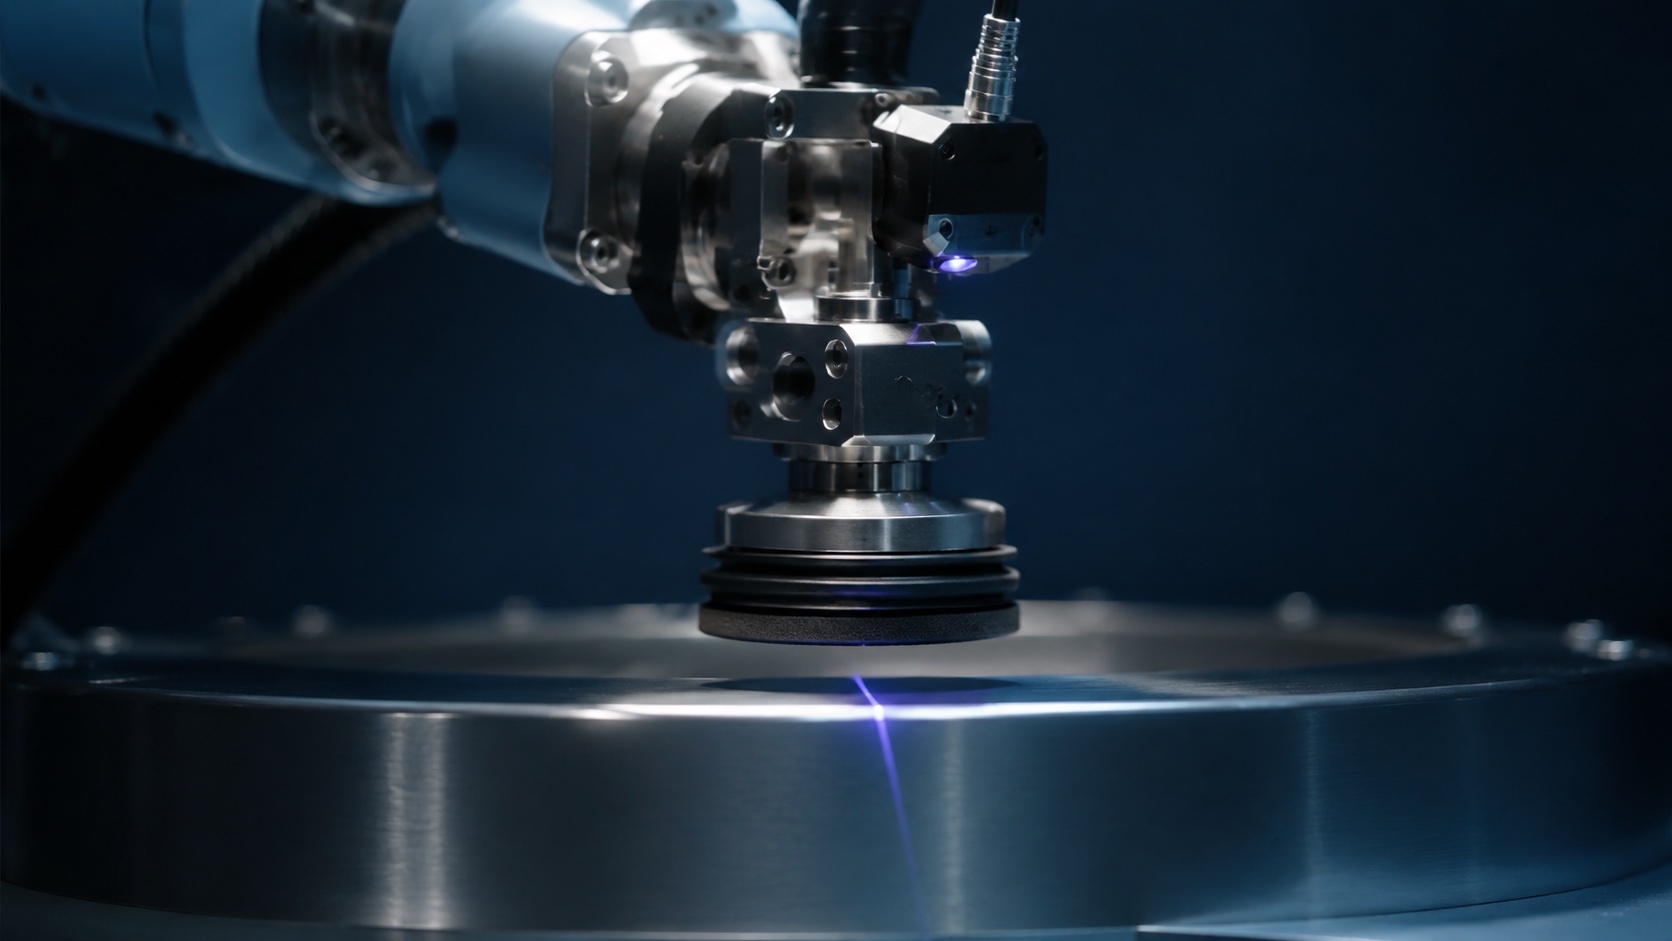
Polering er det skitne, høylytte og håndleddsskadede innlegget ingen vil ha på et verkstedgulv – og det står øverst på skadeloggen til alle verksteder. Robotpolering skalerer nå fordi den harde delen ikke er arbeidsstykket; det er kombinasjonen av visjon, kraftkontroll og slipematerialer. Når disse tre er solide, er bytte fra et vakuumkrus til en stålplate til en bremseskive en parameterpakke, ikke en redesign. Denne veiledningen går gjennom de tre produktklyngene der det har skalert, den typiske 2–3 ganger levetidsforbedringen på slipebåndet, og der det ennå ikke passer.
Nøkkelferier
- Den vanskelige delen av poleringen er visjon + kraftkontroll + slipende forbruksvarer — ikke delens form. Bytt delen, bytt oppskriften; cellen forblir.
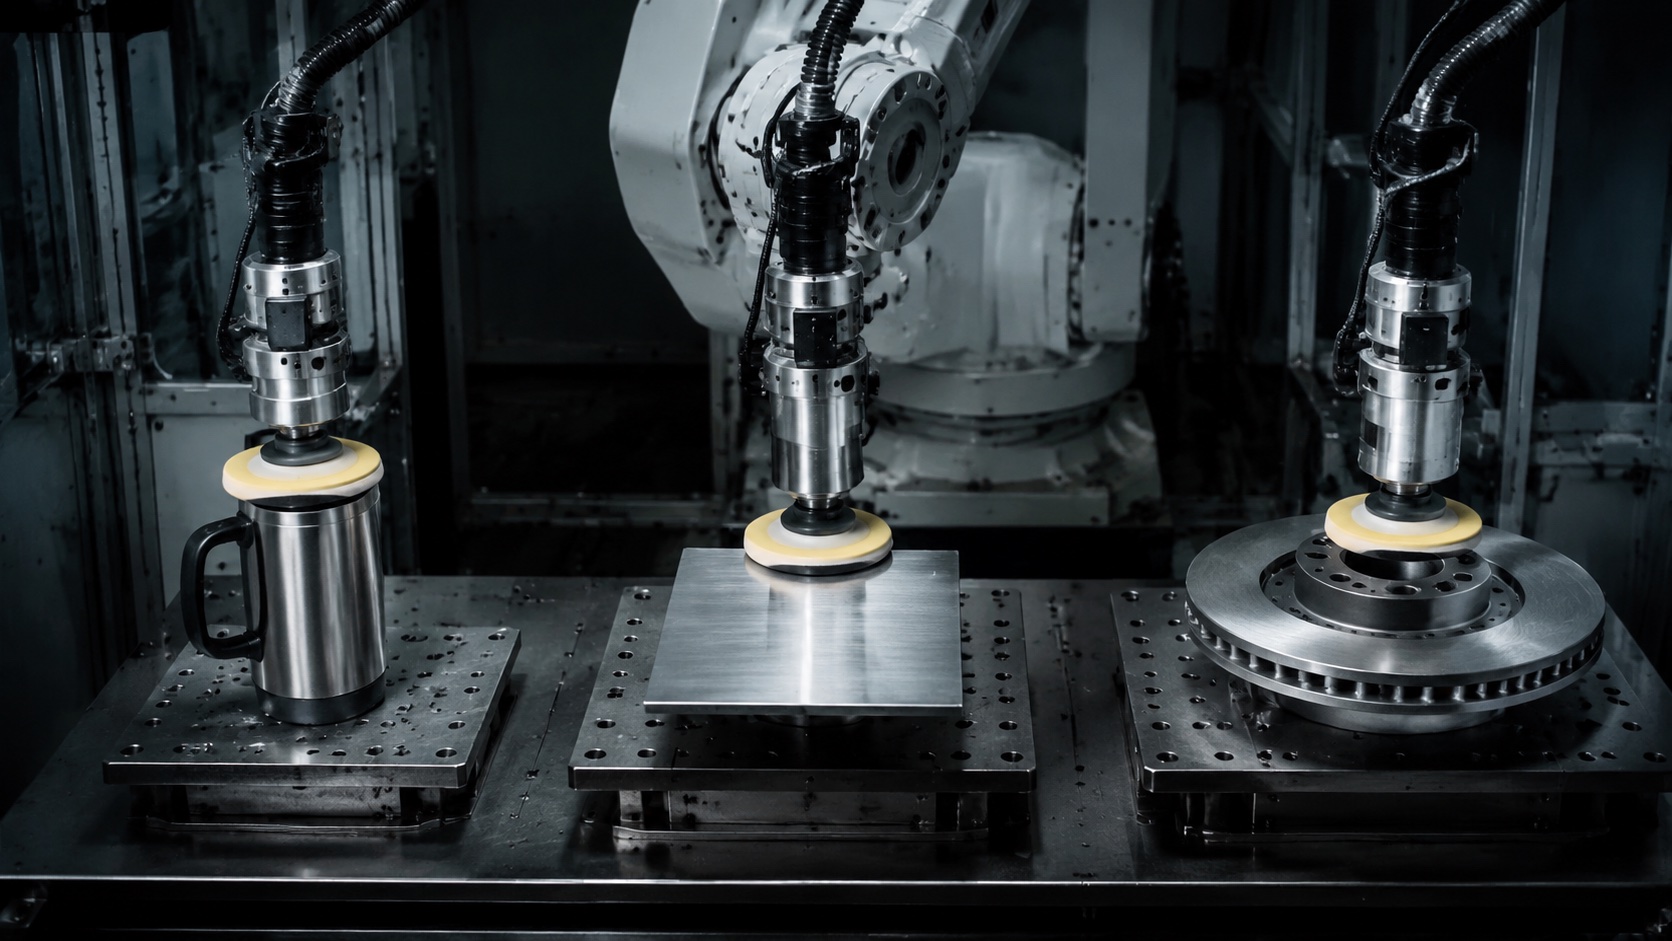
- Kokekar skaleres først — vakuumkrus, lokk og pannekropper kjører flerarms parallell polering rett til fraktkvalitet.
- Platene kjører encellet finpolering — synet finner sentrum, det føyelige flytehodet feier over kanten, Slipebåndene varer 2–3 ganger lenger enn manuell polering.
- Bildeler er det vanskeligste tilfellet — bremseskiver, nav, girkassehus, sammenleggbar polering + lasting/lossing til én stasjon via en synsstyrt robot.
- Cobot-polering passer til deler med middels presisjon på under 10 kg; tunge støpegods holder seg på industrielle seksaksede spindler med kraftstyrte spindler.
Denne artikkelen er for fabrikkeiere, produksjonsledere og prosessingeniører som evaluerer robotpolering på kokekar, tallerkener i husholdningsapparater eller bildeler. Den dekker prosesslogikk og de tre produktklyngene; den dekker ikke spesifikt spindel-/belte-SKU-valg, som dimensjoneres per prosjekt.
Hvorfor polering motstår standardisering
Hvert arbeidsstykke har en ulik overflateprofil, hardhet og krav til endelig følelse. En vanlig industrirobot som slippes ned på en poleringsstolpe vil holde hodet ved den programmerte XYZ-posisjonen, men slipemiddelet biter ujevnt: for hardt og du huller, for mykt og du kutter ikke. Kunsten med manuell polering er at operatøren stadig justerer håndleddstrykket basert på hvordan arbeidsstykket føles – og det er akkurat det en robot med fast XYZ-posisjon ikke kan gjenskape.
Løsningen er ikke raskere roboter. Det er lukking av tre løkker som til sammen tilsvarer hva en dyktig operatørs håndledd gjør uten å tenke.
De tre løkkene som lager en ekte poleringscelle
En robotpoleringsstasjon som skalerer på tvers av bransjer lukker tre uavhengige sløyfer:
- en visjon lokaliserer arbeidsstykkets posisjon og retning før kontakt. Overflatekrumningen avviker med støpetoleransen fra del til del; visjonstrinnet tilpasser den planlagte banen for hver syklus.
- Kraftkontroll (kompatibelt flottørhode) opprettholder ønsket kontakttrykk når overflateprofilen endres under slipemiddelet. Flottøren kollapser ved hard kontakt og strekker seg ved lett kontakt, slik at trykket holdes konstant.
- Automatisert feed matcher linjens takt uten operatørinngripen – innkommende deler ankommer på et transportbånd eller en fikstur, utgående deler forlater på et annet. Uten automatisk mating er poleringsstasjonen fortsatt en bemannet post selv om en robot utfører poleringen.
Stable alle tre, og du har en skikkelig poleringsrobot. Hoppe over en av dem, og du har en sprø demonstrasjon.
Kjøkkenutstyr var først i skala
Vakuumkrus, vannflasker, pannelokk og pannekropper var de første klyngene som kjørte robotpolering i stor skala, av tre grunner:
- Geometri er tilgivende — runde, buede overflater lar flottørhodet spore lett, og den slipende kontaktflaten forblir konsistent rundt rotasjonen
- Overflatespesifikasjonen er synlig for forbrukerne — ytre polering er kjøpsbeslutningen, så avkastningen på en jevn overflatefinish er direkte
- Multiarm parallell er standardoppsettet — én stasjon har 4–6 armer som arbeider parallelt med innkommende deler, gjennomstrømningen multipliseres lineært
En typisk poleringsstasjon for kokekar behandler vakuumkruskropper med 8–12 sekunder per stykk per arm, med 4 armer som går parallelt – linjehastigheten samsvarer med nedstrømsemballasjen. Poleringen går rett til forsendelseskvalitet uten manuell retusjering.
Platene kjører encellet finpolering – 2–3 ganger beltets levetid
Middagstallerkener i keramikk og rustfritt stål bruker et annet oppsett: én robot, ett finpoleringshode, ett arbeidsstykke om gangen, med visjon som finner platenes sentrum og flottørhodet som sveiper langs kanten i et enkelt sirkulært grep.
Den overordnede gevinsten her er slipebåndets levetid – 2 til 3 ganger lengre enn manuell poleringEn manuell operatør legger ujevnt trykk i hvert skjær, noe som gjør at båndet blir for tidlig glasert. Flytehodet holder trykket konstant, slik at båndet kutter med designhastighet gjennom hele levetiden.
Den sekundære gevinsten er føle konsistensKundetilbakemeldinger på keramiske plater markerer trykkvariasjon som «føles ru på den ene siden» – et manuell poleringsartefakt som forsvinner når kraftkontrollen er automatisk.
Bildeler er det vanskeligste tilfellet – men bryt to stasjoner sammen til én
Bremseskiver, hjulnav, girkassehus – disse er tunge, hurtigløpende, og poleringsposten ligger tradisjonelt nedstrøms for en laste-/lossepost. Begge postene trenger bemanning, begge berører delen.
En visjonsstyrt poleringsrobot kan kollaps polering + lasting/lossing til én stasjonRoboten plukker delen fra transportbåndet med den samme armen som holder poleringshodet, transporterer den til poleringsopphenget, kjører poleringssporet og plasserer deretter den ferdige delen på det utgående transportbåndet. To stolper foldes sammen til én robotcelle.
Sparesammensetningen:
- Én mindre bemannet post per linje
- Én mindre overlevering der deler mistes eller feilorienteres
- Én mindre syklustid mellom polering og lasting
For en bildellinje med flere skift er forskjellen vanligvis 1.5–2 ansatte per skift over tre skift – tilbakebetaling innen 12 måneder bare på arbeidskraft.
Der robotpolering ikke passer ennå
Rammen er ikke universell. Tre typer forblir manuelle eller forblir på dedikerte maskiner:
- Optiske komponenter med speilfinish — overflatefinish på submikron på glass eller optikk krever fortsatt presisjonsslipemaskiner, ikke robotpolering
- Tunge støpegods over ~50 kg — arbeidsstykkets vekt overstiger typisk nyttelast for coboter; går over til industriell seksakset spindel med dedikert kraftstyrt spindel
- Håndverksgjenstander i ett stykke — programmeringstiden per del overstiger delens verdi, manuell forblir billigere
Hvordan EVST vurderer polering av distribusjoner
Vi evaluerer tre ting før vi gir tilbud: arbeidsstykkegeometri (buet/flat/kompleks), overflatespesifikasjon (funksjonell/kosmetisk/sikkerhet) og linjetakt (syklustid + omstillingsfrekvens). Kokekarlinjer er vanligvis kartlagt rett til flerarmsparallell, platelinjer er kartlagt til enkeltcellefin, og bildeler er kartlagt til visjonsstyrt plukking og polering – men variasjoner dukker opp, og riktig layout endrer matematikken med 30–40 % på investeringer.
For linjer med flere produkttyper scorer vi hver produktklasse uavhengig og lar linjen gjennomsnittlig styre oppsettet. En kokekarlinje som legger til en tallerken-SKU senere, vinner vanligvis fortsatt med det parallelle oppsettet med flere armer hvis tallerken-SKU-en deler samme flytehode. Å bytte oppsett lønner seg bare hvis mer enn en tredjedel av volumet krysser produktklassen.
FAQ
Hvorfor øker slipebåndets levetid 2–3 ganger under robotpolering? Båndslitasje er en funksjon av kontakttrykk × kontakttid. Manuell polering varierer trykket ±50 % over et enkelt strøk; båndet glaserer (varmebelastet med arbeidsstykkeavfall) der trykket stiger, og de glaserte sonene slutter å skjære. Et flytehode holder trykket innenfor ±5 %, slik at båndet skjærer med designhastighet gjennom hele livssyklusen – levetiden dobles omtrent, og på herdede arbeidsstykker kan den tredobles.
Kan den samme cellen håndtere kokekar og bildeler? Vanligvis ikke – slipehodet, fiksturen og visjonsparametrene er så forskjellige at du ville designe cellen for én klynge. Men kontrolllogikk er identisk, og programvare/oppskrifter porteres på tvers av celler uten å skrives om fra bunnen av.
Er robotpolering god nok til å droppe manuell retusjering? For kokekar og tallerkengrupper, ja – poleringen går til fraktkvalitet. For bildeler med sikkerhetskritiske overflater (f.eks. bremseskivens rotorflate) kjøres det fortsatt sluttkontroll, men etterbehandlingsratene er lave, med ensifret prosent, og trenden er nedadgående etter hvert som visjonsmodellene forbedres.
Håndterer flytehodet komplekse, buede overflater som lokk til kokekar? Ja, for grunne kurver (krumningsradius ≥3 × flytehodets arbeidsradius). Skarpe indre hjørner og inngående overflater forblir harde – en femakset poleringsbane eller et mindre dedikert verktøy hjelper i slike tilfeller.
Hva med poleringsstøv og arbeidernes sikkerhet? Poleringsstøv er den mest nevnte skadeårsaken, og en av de sterkeste grunnene til å robotisere stasjonen. Robotpoleringsstasjoner er vanligvis lukket med nedtrekksavtrekk; operatører laster innkommende deler på en separat stasjon i ren luft.
Tar det inn i anlegget ditt
Robotpolering er ikke lenger en forskningsdemonstrasjon – det er en standardprosess på kokekarlinjer, i økende grad på tallerken- og husholdningsapparatlinjer, og sprer seg nå til etterbehandling av bilkomponenter. Den vanskelige delen er å lukke de tre sløyfene (visjon, kraftkontroll, automatisk mating) rent. Når de er lukket, overfører cellen produktklasser med parameterendringer, ikke redesign. Se våre veiledninger for å synsstyrt henting, kompatibel kraftkontroll og håndtering av slipebånd, eller snakk med EVST om å kartlegge de tre sløyfene på stasjonen din.
Om forfatteren - Chen lei er senior applikasjonsingeniør på EVST overflatebehandlingsteam, med over 8 års erfaring med bruk av robotpoleringsceller på tvers av kokekar (vakuumkopper, pannekropper), husholdningsapparater (tallerkener, keramisk glasur) og bildeler (bremseskiver, hjulnav). Han vurderer prosessoppsett, slipemidler og visjonssensorer for nye kundeengasjementer. Gjennomgått av EVST robotics integration engineering for teknisk nøyaktighet; ytelsestallene er typiske oppnåelige områder, ikke garantier, og er dimensjonert per prosjekt. Rettelser og oppdateringer: se datoen for sist oppdatert.