Ettersom ulike bransjer fortsetter å omfavne automatisering i sine daglige aktiviteter, øker etterspørselen etter plukke-og-plasser-robotarmer jevnt og trutt. Dette er fordi disse armene kommer godt med for å øke effektiviteten og redusere behovet for menneskelig innsats på repeterende oppgaver.
De hjelper også til med å ta seg av oppgaver i et område som ellers ville blitt ansett som et farlig arbeidsmiljø. Velg og plasser automasjonsutstyr brukes i forskjellige forretningsområder, noe som resulterer i et bedre resultat på utført arbeid og økt total produktivitet.
Med slike fordeler i tankene, er det en god investering å vurdere å ha en velg- og plasserarm. Hvis du lurer på hvordan de fungerer med en slik effektivitet og hva de er laget av, les videre.
Innholdsfortegnelse
Hvordan Robotic Pick and Place Arm fungerer
Kilde: indiamart.com
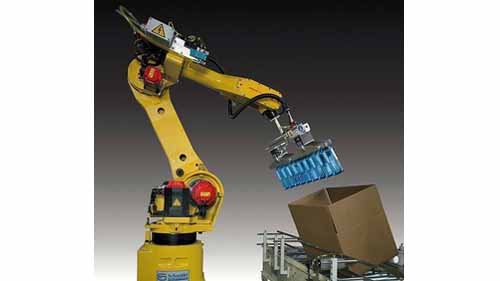
Pick & place-roboter fungerer ved å bruke leddene deres. Dette gjelder uansett hvilken bransje eller formål de er ment for. Disse leddene brukes til å koble sammen de to stive kroppene for å sikre at roboten kan fungere nøyaktig.
De bruker bruken av enten roterende ledd eller lineære ledd for sin funksjon. De pick n place robot kommer med en stødig base som har hjul for å gjøre det lettere for den å bevege seg rundt. Den har også to stive kropper, manipulatoren og armen, den ene er festet for å støtte den andre kroppen.
Den støttede kroppen er også kjent som armen og har en effektor/ griper som har stor grad av bevegelsesfrihet. Armen bøyer eller retter seg for å få effektoren til ønsket produkt.
Effektoren tar deretter opp produktet med et fast grep og plasserer det på ønsket sted. Denne bevegelsen fortsetter til arbeidet er fullført med tilfredshet.
Grunnleggende komponenter funnet i en robotarm
Kilde: automaticroboticarm.sell.everychina.com
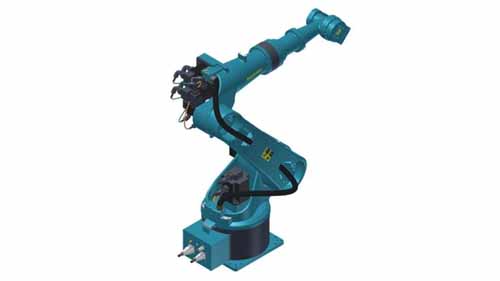
Å kjenne til de grunnleggende komponentene til den automatiske plukk- og plasseringsmaskinen vil hjelpe deg å få en bedre forståelse av hvorfor den er så effektiv. Her er komponentene som er inkludert i industriroboten din:
manipulator
Manipulatoren er robotsystemet som tillater bevegelse av enhver grad av frihet. De har bruk av skjøter for å gjøre dem til bevegelige komponenter for å gjøre jobben riktig. Skjøtene som brukes i disse manipulatorene muliggjør mye bevegelse mens robotene jobber.
controller
Kontrolleren er stjernen i showet siden den er hjernen til Pick and Place-robotarmen. Den brukes til å betjene armens posisjon og bevegelser, holde oversikt over tid og overvåke manipulatorens bevegelser. Denne kontrolleren kommer i 3 kategorier:
Mekanisk
Dette er den mest grunnleggende og enkle måten å betjene en pick and place-arm på som ble brukt selv før de var programmerbare. Den mekaniske kontrolleren vil opprettholde responsen til manipulatoren som forhåndsspesifisert ved bruk av mekanisk kobling.
Hydraulisk
Disse kontrollene har en flytende væskekraft for å yte sitt beste. De inkluderer også stempler, ventiler og anvender Pascals lov om hydrauliske drivsystemer for å kontrollere bevegelse. Velg og plasser industriroboter som bruker dette kontrollsystemet, er ment å flytte store eller tunge laster som ikke krever ekstrem nøyaktighet.
Elektrisk
Dette kontrollsystemet gjelder for oppgaver som krever oppmerksomhet på detaljer og stor nøyaktighet. De er programmerbare for å oppnå de angitte operasjonene som er tastet inn som instruksjoner. Dette er det mest brukte kontrollsystemet i dag.
Pneumatisk
Pneumatiske pick and place-enheter har et kontrollsystem som er avhengig av trykkluft eller gass. Dette systemet fungerer best for områder som håndterer forurensninger og annet farlig materiale.
Gripere
Gripere står inn for den menneskelige hånden, noe som gjør dem til en viktig del av plukke og plassere operasjoner. De kommer i forskjellige typer bestemt av det aktuelle objektet. Dette er fordi forskjellige objekter vil kreve et annet grep når det gjelder styrke og intensitet. Disse griperne brukes til å flytte det aktuelle produktet fra ett sted til et annet.
Sensorer
Disse sensorene kommer i forskjellige typer, inkludert berøringssensorer, IR-sensorer og andre. De brukes til å overvåke den interne og eksterne tilstanden til pick and place-roboten. Dette bidrar til å sikre at den er i perfekt tilstand for operasjoner.
Kraftkilde
Strømkilden vil variere avhengig av mekanismen, emballasjen, vekten og størrelsen på systemet. Dette gjør det svært viktig å være nøye med valg av strømforsyning. Din kraftkilde kan variere fra pneumatisk, elektrohydraulisk til elektrisk. Aspektene som er inkludert i systemet ditt vil avgjøre hvilken strømkilde som skal brukes.
Konklusjon
Har en grov ide om hvordan Velg og plasser armarbeid er ikke alltid tilfredsstillende. For en som ønsker å sette opp dette på sin respektive arbeidsplass, må han/hun forstå komponentene som er involvert. Disse automatiserte industrirobotene er en god investering i enhver virksomhet. Hvis du vurderer å ta i bruk bruken av dem, bør du vurdere å kontakte de beste leverandørene av robotarmer på markedet.
Les også:
Malerbod | Robotsprøyting | Maling av bildeler
Malerrobot Pris|Maleringsrobotarm|Spraying Malerrobot