
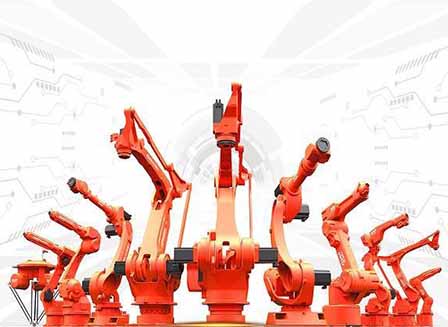
En robotarm er den viktigste delen av en robot da det er den som håndterer selve arbeidet. Det er maling, palletering, plukking og plassering, det er den delen som faktisk gjør jobben, akkurat som menneskearmen. De fleste robotarmer har akser som forbinder leddene for fleksibilitet i bevegelsen, de må bøye og strekke seg etter ønske avhengig av arbeidet de er involvert i.
Deler av en robotarm
En robotarm består av ulike deler som fungerer sammen for å gjøre arbeidet enkelt. Disse delene er produsert separat og deretter satt sammen for å fullføre en industriell robotarm. Følgende er hoveddelene av en robotarm.
En kontroller
Kilde: Pinterest
Dette er hjernen til hele strukturen. Det er vanligvis i form av et hovedkort, men et mindre, som programmet som er ansvarlig for å få robotarmen til å fungere, er skrevet i. Det er den mest sofistikerte delen av roboten, og den er vanligvis innkapslet for å beskytte den mot ytre skade, siden den er delikat og kostbar.
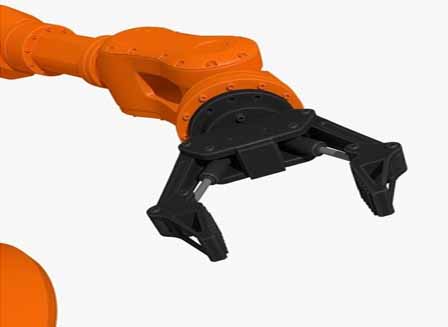
Gripere
Kilde: Pinterest
Gripere er fingre. De er uttrekkbare fremspring på enden av robotarmen som vanligvis tar tak i gjenstander under produksjon, plukking og plassering av laster og håndtering av emballasje. De fleste er elektrisk satt opp og er vanligvis i et sett med "3 fingre" for et bedre grep. Gripere må være sterke siden de bærer mesteparten av belastningen som følger med håndtering tung nyttelast.
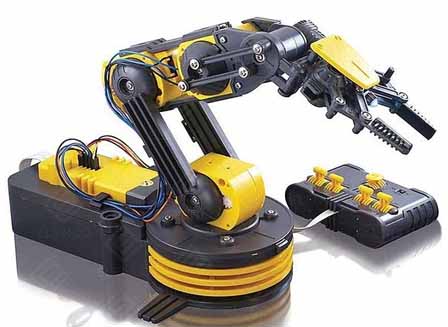
Leddene
Kilde: Pinterest
Uten ledd ville det ikke vært noen bevegelse av robotarmer annet enn å rotere rundt konvoluttene deres. Ledd gir armen muligheten til å bøye og strekke seg ut og rotere om aksen. Uten disse bevegelsene ville ikke en robotarm vært i stand til å håndtere selv de enkleste oppgavene du kan tenke deg.
Motorer
Kilde: Pinterest
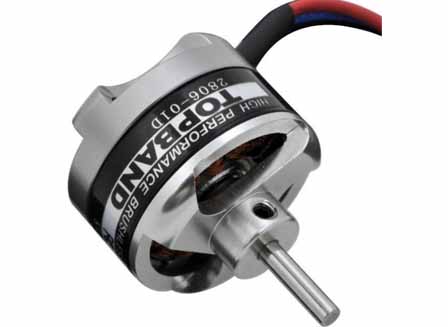
Mens kontrollere fungerer som hjernen, er motorene motorene som får til alle bevegelsene en robotarm gjør. Motorer er elektriske enheter som styrer bevegelsen, hastigheten og retningen som robotarmen gjør basert på et sett med instruksjoner fra kontrolleren. Det er fire typer robotarmmotorer: AC/DC motorer, Servomotorer, trinnmotorer og lineære motorer.
Sensorer
Kilde: Pinterest
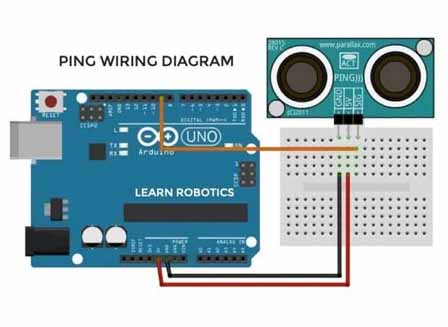
Robotsensorer er øynene og ørene til robotarmene, de er det armen bruker til å bedømme avstand og avsky gjenstander som skal gripes. Sensorer er svært avanserte og kan vite når det er en hindring foran dem med muligheten til å plukke ut hva de skal med presisjon.
Hvordan en robotarm er laget
Videopresentasjon om hvordan en robotarm lages
På grunn av hvor sofistikerte robotarmer er, er det et høyt designnivå som ligger til grunn for å lage dem. Følgende er noen av trinnene det tar å gjøre en robotarm fra bunnen av til en fullt fungerende maskin.
Trinn 1: Opprette programmet
Som hjernen er programmet som skal kjøre robotarmen det første som skal lages. Den eventuelle størrelsen på robotarmen vil bli bestemt av hvor avansert programmet er og hvor mye det kan håndtere.
Trinn 2: Installere motoren
Etter at programmet er godt å gå, er motoren det neste elementet som skal lages. Motorene er koblet til programmet og tester kjøres for å se om det reagerer på kommandoer som sendes til det av kontrolleren. Når det er gjort, har du allerede hjertet og hjernen til robotarmen.
Trinn 3: Sette sammen basen
Basen som danner grunnlaget for robotarmen håndteres i tredje trinn. Dette er delen som vil hvile på gulvet eller monteringsbordet. Den må være tung for å motvirke vekten av den forlengede armen slik at den ikke velter.
Trinn 4: Sette sammen leddene og skulderen
De bevegelige delene av armen settes sammen i det fjerde trinnet. Dette er et viktig skritt fordi det er der den fulle rekkevidden og den maksimale svingen på armen bestemmes. Avhengig av størrelsen på basen kan skjøtene variere fra 2 til 10, med en 6-akset robotarm er det vanligste. Jo flere ledd, jo større er robotarmen.
Trinn 5: Legge til griperne
Delene som skal håndtere de ømfintlige delene av arbeidet som sveising, kutting, løfting osv. kalles griperne. Disse er festet i enden av robotarmen for å danne det som ligner menneskelige fingre.
Trinn 6: Kablingen
Som en elektrisk innretning, er alle disse delene koblet til hverandre med et nettverk av elektriske ledninger som overfører strøm til hver komponent. Kablingen må gjøres på en slik måte at den ikke hindrer de frie leddene.
Konklusjon
Å lage en robotarm er ikke en tur i parken, det er en komplisert jobb som krever robotprodusenter å ansette flere personers tjenester for at sluttproduktet skal kunne fungere som forventet. Kostnaden å lage en er ganske høy, og dette er grunnen til at robotarmer kan koste ublu priser. Men når du vurderer de langsiktige fordelene, er det absolutt verdt det.