
Kilde: metrology.news
Industriell robotikk får raskt fart og blir tatt i bruk av ulike produsenter i ulike bransjer. Dette er hovedsakelig fordi de er mer effektive og gjør arbeidet enklere sammenlignet med å stole på menneskelig innsats. Disse industrirobotene brukes til å sikre at oppgaver som blant annet pakking, sortering, plukking og plassering gjøres riktig.
Som produsent, industriroboter er en fin måte å forbedre produksjonen på og sikre at alle produktene dine holder standarden. Men når det kommer til industriell robotikk er det noen få aspekter du må huske på. Noen av dem inkluderer nøyaktighet, repeterbarhet og oppløsning. Disse aspektene bidrar til å gjøre driften av industrirobotene dine enklere og raskere. Å lære mer om dem er et flott neste skritt for å sikre at du som produsent kan få det til å fungere for deg.
Hva er nøyaktighet i robotikk?
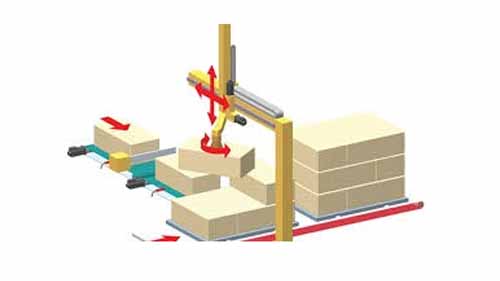
Kilde: www.machinedesign.com
Nøyaktighet refererer til kapasiteten til en robot til å plassere håndleddet innenfor arbeidsvolumet på ønsket målpunkt. Det fungerer sammen med romlig oppløsning. Nøyaktighet er avhengig av robotteknologi og hvor tett kontrolltrinnene kan spesifiseres. Dette gjelder for hver av leddbevegelsene. Imidlertid er de mekaniske unøyaktighetene som involverer kvaliteten på produksjonen til roboten for øyeblikket ekskludert.
Oppløsning og nøyaktighet
Kilde: metrology.news
Nøyaktighet beskrives som halvparten av kontrollens oppløsning. Dette tar i betraktning det verste tilfellet der målpunktet er direkte mellom to kontrollpunkter. Mekaniske unøyaktigheter med en statistisk fordeling krever mer praktiske vurderinger, i så fall klassifiseres nøyaktighet som halvparten av den romlige oppløsningen.
I robotikk blir presisjon ofte forvekslet med oppløsning og repeterbarhet. Et robotsystems endelige nøyaktighet avhenger av noen få faktorer. De inkluderer tekniske unøyaktigheter, algoritmene for datakontroll og oppløsningen til systemet.
Hva forårsaker mekaniske unøyaktigheter?
Kilde: www.iotworldtoday.com
De mekaniske unøyaktighetene er hovedsakelig forårsaket av tilbakeslag i leddene av manipulatorene og bøyningen av båndene. Tilbakeslag finnes i girmekanismer, ledeskruer og hydrauliske drivaktuatorer. Nøkkeldesignkravet for lenken er minimering av lenkens bøyning, da enhver avbøyning av lenken på grunn av belastningen på enden av roboten forårsaker posisjonsfeil. Imidlertid kan en større stivhet av forholdene ikke oppnås ved en drastisk økning i deres masse.
En større masse gir en økning i armtidsresponsen. På grunn av avrundingsfeil i datamaskinen kan kontrollalgoritmer utløse posisjonsfeil. Når en robotkontroller bruker skalert heltallsrepresentasjon av Kartesiske og vinkelkoordinater, kan maskinavrundingsfeil være viktige. Hvis flyttallsrepresentasjon brukes av datamaskinen, vil avrundingsfeilene sannsynligvis være ubetydelige.
Effekter av ytre påvirkninger på nøyaktighet
Kilde: www.forbes.com
Nøyaktigheten påvirkes også av eksterne variabler. Med den utvidede konfigurasjonen blir det mer meningsfylt på håndleddspunktet. Presisjonen avtar innenfor arbeidsvolumet, fra den nærmeste plasseringen av armen til fundamentet. Den ledes deretter til steder utenfor arbeidsvolumet.
Hvis bevegelsessyklusen er begrenset til et begrenset arbeidsområde, økes nøyaktigheten, mens den reduseres hvis belastningen som bæres av roboten blir betydelig. Nøyaktigheten til plasseringen avhenger av plasseringen i konvolutten til arbeidsområdet.
For dette formålet, uten å bruke sensorer, robot off-line programmering er vanskelig å gjøre. Det er mulig å gruppere årsakene til stedsfeil som påvirker presisjonen i fire grupper som inkluderer: digitaliseringsfeil, stokastisk kinematisk feil, deterministisk kinematisk feil og kalibreringsfeil.
Siden aksene til monteringsrobotene for det meste er vertikale, er presisjonen marginalt bedre fordi ytre påvirkninger og mekaniske unøyaktigheter er mindre påvirket; men dette er ikke nok til å utføre problemfrie applikasjoner som passer sammen med enkelte deler, for eksempel peg-in-hole.
Hva er oppløsning i robotikk?
Kilde: ein.org.pl
Oppløsning er den minste forbedringen i bevegelsen som datamaskinen kan produsere. Siden maskiner bruker digitale kontroller og diskrete tilbakemeldingsmotorer, er oppløsningen mengden som alle bevegelser gjøres med. Hvis kontrollen oppløsningen til enheten er n, så er alle bevegelsene heltallsmultipler av n.
Dette er ikke å si at oppløsningen er den laveste delen av noen ordning, men snarere den største. Hvis tilbakemeldingskoderen bare har en nøyaktig oppløsning på 1 mikrometer, vil ikke en datakontroller som kan måle en bevegelse på 0.1 mikrometer kunne forskyve maskinen nøyaktig og heve den med 0.1 mikrometer.
Kontrollsystemet ville aldri "se" en liten bevegelse som dette. Derfor må man være veldig forsiktig når man tolker maskinutdatastatistikk.
Hva er repeterbarhet i robotikk?
Kilde: www.linearmotiontips.com
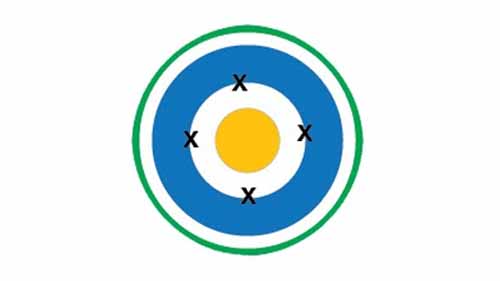
Repeterbarhet er et nøyaktighetsassosiert matematisk konsept som forklarer hvordan et punkt replikeres. Hvis en robotleddet er programmert for å skifte flere ganger fra et bestemt punkt, kan du gjøre det i samme vinkel. Det vil bli gjort under like miljøforhold som vil resultere i forskjellige forskyvninger.
Mens et mål ofte glipper med stor margin, konkluderer vi med at repeterbarheten er høy og at nøyaktigheten er lav hvis samme feil gjentas. Feilen angående absolutte koordinater er ikke definert av repeterbarhet. Posisjonsavviket fra gjennomsnittet av forskyvninger er enhetens repeterbarhet.
De fleste produsenter av roboter gir en numerisk verdi for robotenes repeterbarhet i stedet for nøyaktigheten. Årsaken er at presisjonen avhenger av den spesifikke lasten griperen bærer. En tyngre vekt induserer større avbøyninger av robotforbindelsene og større belastning på leddene, noe som forringer presisjonen, men repeterbarhetsverdien er nesten uavhengig av grepsverdien. Robotens repeterbarhet vil vanligvis være bedre enn presisjon, vanligvis beregnet i hundredeler av en tomme.
Roller for nøyaktighet, repeterbarhet og oppløsning i ulike applikasjoner av roboter
Kilde: control.com
Når det kommer til robotikk og anvendelsen av disse aspektene, finner du ut at de alltid er bedre sammen. Med en kombinasjon av nøyaktighet, repeterbarhet og oppløsning kan industrirobotene jobbe med presisjon for å sikre at oppgavene blir utført godt. Når du arbeider med a velg og plasser armen, vil disse aspektene bidra til å gjøre prosessene enklere. Som produsent er det viktig å sørge for at du har sjekket alle disse boksene for en enklere opplevelse.
Nøyaktighet
Repeterbarhet
oppløsning
Nøyaktighet vil sikre at robotens håndledd er riktig plassert
Repeterbarhet er ment å sikre at oppgavene utføres gjentatte ganger med letthet
Oppløsning vil bidra til å gjøre små justeringer under denne prosessen for å sikre at nøyaktigheten er på punkt
Med dette i tankene er det viktig å sikre at robotenhetene dine har disse avgjørende aspektene. Du vil være i en bedre posisjon til å sikre at alt arbeidet gjøres riktig og øke produksjonsprosessene dine.
Konklusjon
Når det gjelder industriell robotikk, spiller de en stor rolle i utviklingen av ulike produksjonsprosesser. De gir fantastiske fordeler som er viktige for å sikre at produksjonen økes. For å få best mulig nytte av dette, er bruken av nøkkelaspekter som nøyaktighet, repeterbarhet og oppløsning avgjørende.
Som diskutert tidligere må disse aspektene inngå i driften din for å sikre at du får full nytte av industriroboter. Som produsent er det viktig å være i harmoni med det som kreves av deg. Ta deg tid til å lære disse aspektene og hva de betyr når det gjelder å jobbe med robotteknologi.