
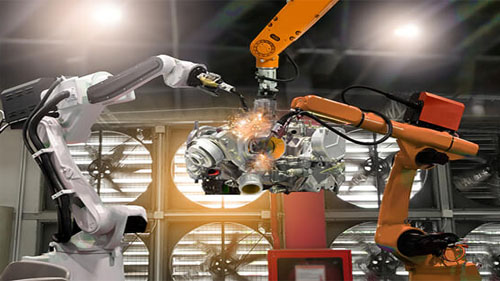
I produksjonsindustrien vil du ofte finne robotikk som automatiserer forskjellige prosesser. Disse robotene er nyttige for å effektivisere en bedrifts prosesser og også redusere risikoen for skader. Det meste av robotikken som finnes i slike selskaper er robotarmer som brukes i velg og plasser, montering og emballasje blant annet. Når det kommer til disse robotarmene, er det noen få aspekter du bør huske på. En av dem er robothåndleddet som er omtalt i en robotarm. De fleste vet ikke mye om denne svært avgjørende delen av robotarmen. I denne korte artikkelen vil vi forklare mer om hva det er og hva det innebærer.
Hva er et robothåndledd
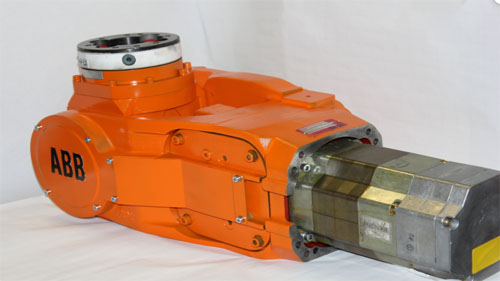
Kilde: www.k-and-s.com
Når du arbeider med en robotarm, har du to viktige komponenter som vanligvis er i spill. Dette inkluderer kroppen og selve armen. På armen finner du robothåndleddet som har forskjellige ledd som gjør at det kan bevege seg i forskjellige retninger. Denne bevegelsen lar robotens håndledd kontrollere slutteffektor som er festet til slutt. Den hjelper til med å utføre forskjellige oppgaver som robotarmen er pålagt å utføre. Det hele er et system av forskjellige deler som spiller sine roller for å oppnå et felles mål. Robothåndleddet på robotarmen kommer med minst 2 til 3 kompakte ledd som gjør at det kan fungere sømløst i forskjellige bruksområder.
Robothåndleddsmekanismen
Kilde: www.brainkart.com
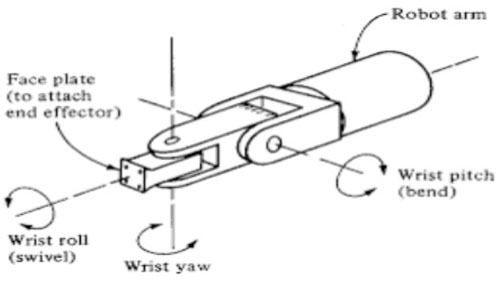
Ocuco robot håndledd mekanisme er en stor del av manipulatoren og jobber for å orientere slutteffektoren for ulike applikasjoner. Denne mekanismen består av en arm som roterer rundt en akse og har ledd som lar den gjøre forskjellige bevegelser i forskjellige retninger. Robotens håndleddsmekanisme under bruk er utsatt for ulike typer arbeidsmiljøer. Du opplever at den vil bli utsatt for forskjellige vibrasjoner mens den er i bruk. Disse vibrasjonene kan påvirke robothåndleddet og dets funksjon negativt.
Den beste måten å sikre at robothåndleddet fungerer på sitt beste, er å studere ytelsen nøye. Utsette det for annerledes vekter på lastene blir båret av slutteffektoren for å se hvordan den fungerer. Dette vil hjelpe deg å måle den nyttelast og lar deg bruke den på de riktige stedene for å unngå skader på den. I tillegg må du også sørge for at manipulatoren og robothåndleddet er riktig konfigurert. Noen av håndleddskonfigurasjonene du bør huske på inkluderer.
Rull
Denne konfigurasjonen blir også referert til som håndleddsvivel. Den har rotasjonen av håndleddsmekanismen rundt armaksen.
Tonehøyde
Stigningen i konfigurasjonen av håndleddmekanismen blir også referert til som håndleddsbøyning. Den har en opp og ned rotasjon av håndleddet.
Jepp
Med Jepp, håndleddets bevegelse og rotasjon er dedikert til høyre og venstre.
Notasjon TRL
Notasjonen TRL har en glidende arm som kan rotere både på den vertikale aksen og den horisontale aksen.
Notasjon TLO
Med dette fungerer robothåndleddet i forhold til en vertikal søyle. Dette gjør at håndleddet kan bevege seg opp og ned eller inn og ut avhengig av oppgavene.
Notasjon LOO
Notasjonen LOO består av tre glidende ledd som lar håndleddet bevege seg i forskjellige retninger. To av de tre glideleddene er ortogonale. De finnes hovedsakelig på rettlinjede roboter og X, Y, Z roboter.
Viktigheten av håndleddskonfigurasjon av robotarmer
Kilde: www.researchgate.net
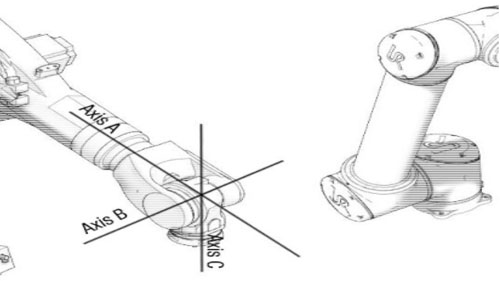
Det er viktig å sørge for at robotarmen du bruker er av god kvalitet og at den er utformet nøyaktig. En av de viktigste faktorene å vurdere her er håndleddskonfigurasjonen du skal jobbe med. Du må sørge for at håndleddet er konfigurert i henhold til dine spesifikke behov. Husk at endeeffektoren kun vil bevege seg i den retningen håndleddet tar. Dette viser at å ha de riktige konfigurasjonene vil sikre at slutteffektoren kan velg og plasser med presisjon.
I tillegg vil den høyre håndleddskonfigurasjonen bidra til å redusere risikoen for skade og også skade på robotarmen. Bestem hvilken retning håndleddet skal bevege seg for en spesifikk oppgave, og få det modifisert for å passe dine behov. Robothåndleddet er en viktig del av robotarmen, så sørg for å ha konfigurasjonsbehovene dine i sjakk for en jevnere og mer sømløs automatiseringsprosess.
Konklusjon
Robothåndleddet er et viktig aspekt når det gjelder bruk av robotarmer og manipulatorer til ulike automatiseringsoppgaver. Den har forskjellige konfigurasjoner som må vurderes før robothåndleddet settes i arbeid. Dette bidrar til å sikre at du jobber med de beste konfigurasjonene designet for å flytte endeeffektoren i riktig retning. Når du får robotarmene dine, bør du vurdere å ha din produsenten av robotarmer konfigurer den etter din smak. Dette vil tillate deg å begynne å bruke det i forretningsprosessene dine med letthet.