
Estimer en syklus for håndtering av kokekar ut fra gjentatte overleveringshendelser, og skill deretter arbeid som må skje i rekkefølge fra arbeid som virkelig kan overlappe. Å legge til hver robotbevegelse til maskinens driftstid overdriver syklusen når arbeidet går parallelt. Å bare ta den lengste oppgaven underdriver den når lossing, lasting eller bekreftelse blokkerer maskinen.
Tegn hendelseslinjen før du velger en formel
Velg en repeterbar grense, for eksempel fra én maskinstartbekreftelse til den neste maskinstartbekreftelsen. Bruk samme grense for hver observasjon. En publisert mal for maskinbetjening, for eksempel målinger mellom eksplisitte syklusstart- og syklussluttfunksjoner; konvensjonen illustrerer hvorfor en forløpt tid trenger et definert omfang.
Opptaket her viser en robot som overfører kokekar mellom en rad med deler, et bakre utstyrsgrensesnitt og en nærliggende stasjon. Disse overføringene identifiserer aktiviteter som skal undersøkes. Et produksjonsestimat trenger tilsvarende beredskaps- og fullføringshendelser fra den foreslåtte utstyrssekvensen.
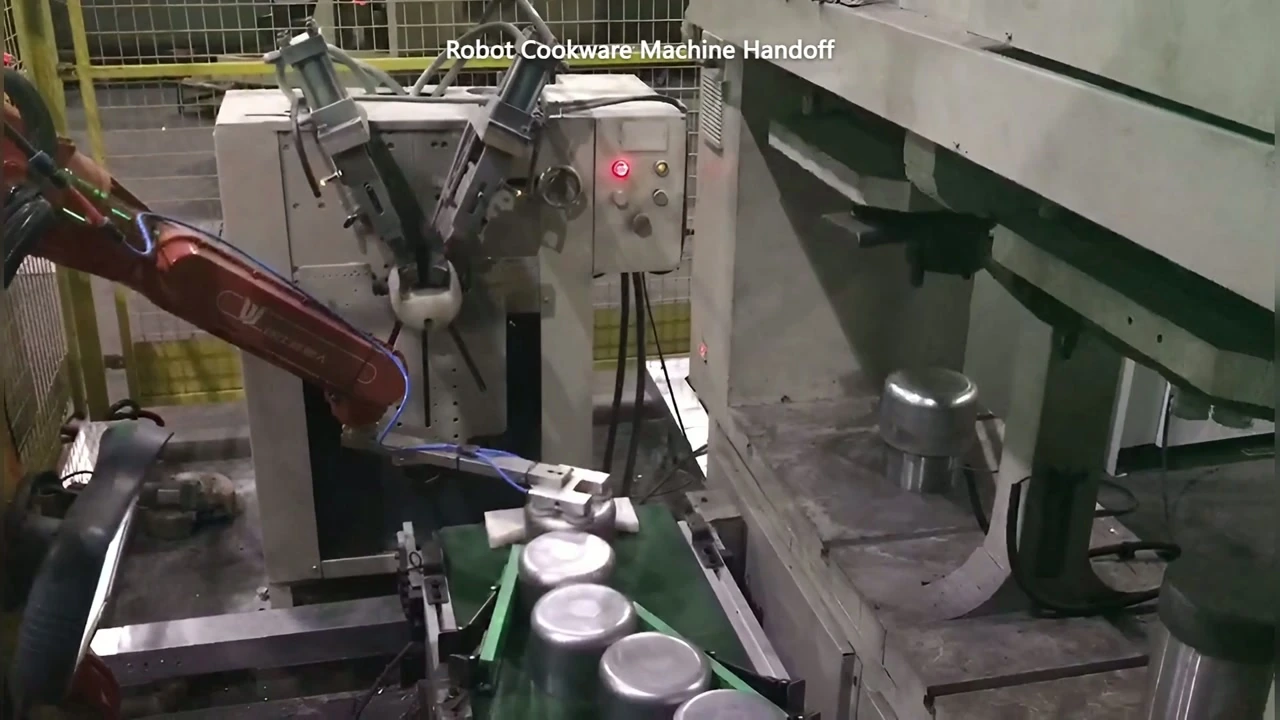
00:08 — Robotverktøy mellom presentasjonen av kokekaret og grensesnittet på utstyrssiden.
Registrer når maskinen blir tilgjengelig, når roboten får lov til å gå inn, når delen er fjernet, når neste del er plassert og når maskinen får lov til å starte på nytt. Inkluder gripe- og slippbekreftelser i oppgaven de begrenser i stedet for å behandle dem som fritid.
En modell med begrenset overlapping
For et foreslått arrangement med en enkelt gjentatt maskinoperasjon, definer:
| Variabel | Betydning | Tidsbetingelse |
|---|---|---|
| H | Seriell overleveringsarbeid mellom maskinoperasjoner | Disse trinnene kan ikke overlappe maskinoperasjonen |
| M | Maskinbrukt driftsintervall | Starter etter at overleveringen tillater omstart |
| R | Robotarbeid utenfor den maskinen i løpet av driftsintervallet | Kan bare kjøres samtidig hvis ressurser og tilgang er uavhengige |
Etter at H er fullført, starter M og R sammen, og den neste H begynner først etter at begge er ferdige. H overlapper ingen av oppgavene. Hvis det er en startforsinkelse, arbeid som går over syklusgrenser eller en annen avhengighet mellom delte stasjoner, bruk den faktiske hendelsestidslinjen i stedet for dette forenklede uttrykket. Under disse forutsetningene er det repeterende intervallet T = H + maks(M, R)Hvis arbeidet til den eksterne roboten ikke kan overlappe maskindriften, bruk T = H + M + R i stedet. Dette er planleggingsmodeller for den oppgitte sekvensen, ikke målte verdier fra den filmede stasjonen.
Skillet er praktisk. Forberedelse av en del et annet sted kan passe innenfor maskintiden, mens fjerning av en ferdig del fra det okkuperte grensesnittet ikke bare kan plasseres i samme parallelle blokk. Hvis en annen operasjon deler griperen, inngangsområdet eller mottaksposisjonen, tegn den ressurskonflikten før du bruker formelen.
Hold produksjonskvoten på en separat konto
Det gjentakende intervallet er ikke en komplett skiftprognose. Påfyll, inspeksjoner, omstillinger og avbrudd kan ta tid utenfor det gjentakende mønsteret. Registrer disse aktivitetene separat og avgjør hvordan de påvirker produksjonsvinduet. Ikke skjul dem innenfor en uforklarlig effektivitetsprosent.
Hvis maskinen gjentatte ganger venter etter at den er klar, undersøk hendelsen som forsinker omstart. Hvis roboten stort sett venter under maskindrift, kan det hende at det å gjøre dens friromsreise raskere ikke endrer det gjentatte intervallet. Hendelsesloggen forteller teamet hvilken forsinkelse det er verdt å ta tak i.
sent EVST et kontinuerlig overleveringsopptak, de tilgjengelige maskinklarsignalene og det tiltenkte produksjonsvinduet. Dette er nyttige startinndata for å diskutere et sekvensestimat og identifisere manglende målinger.