
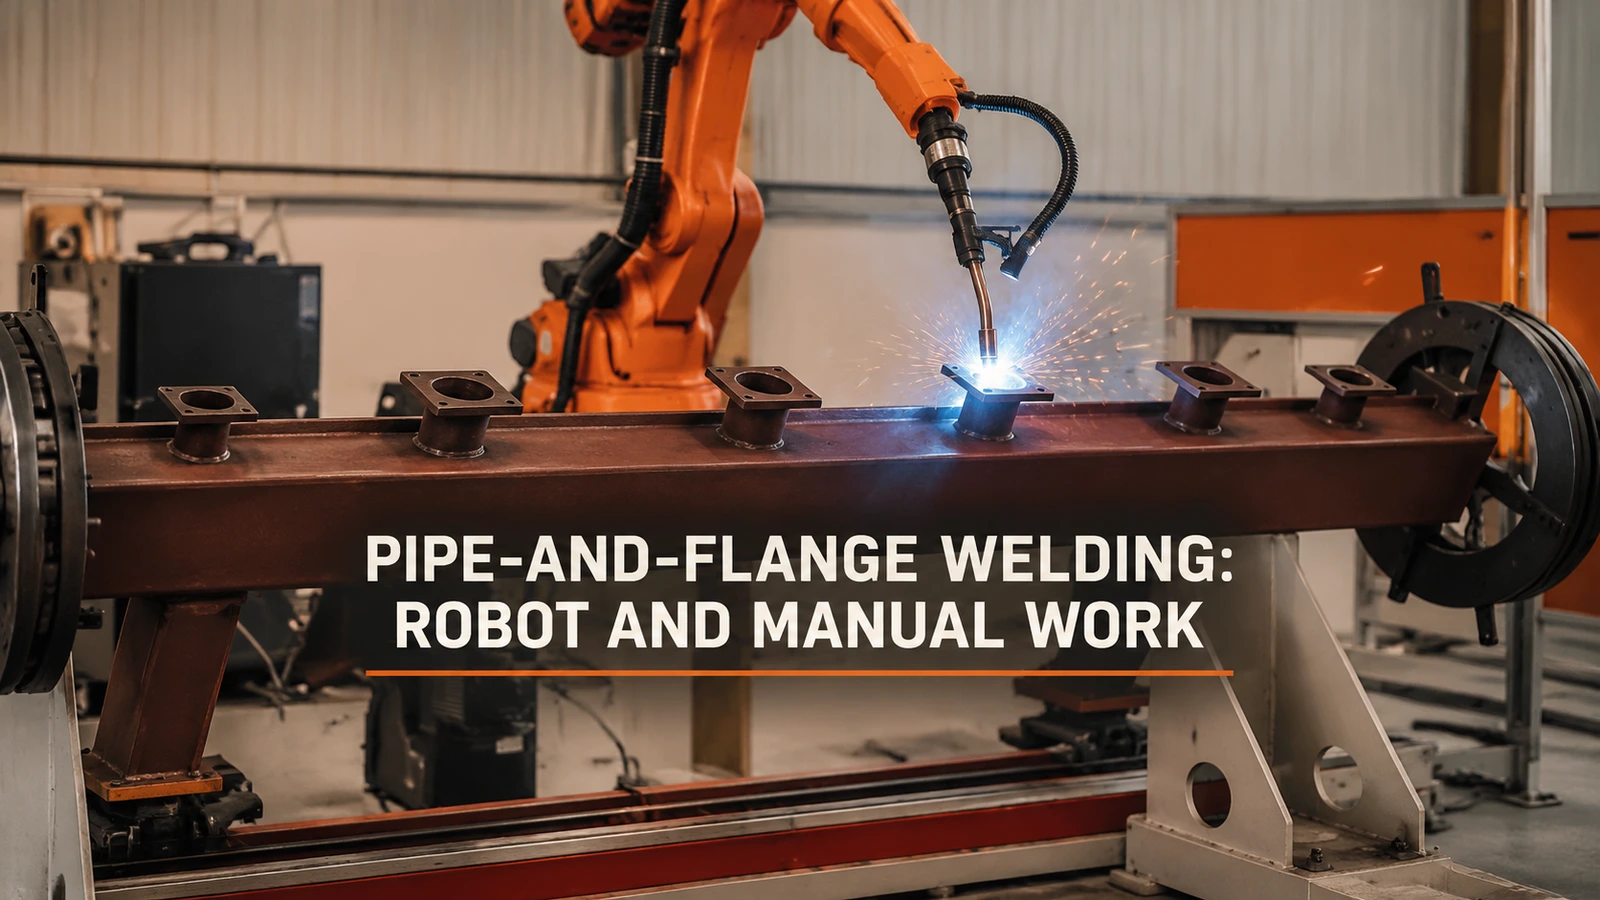
For robotsveising av rør og flens, start med skjøtene som kan presenteres konsistent og nås gjennom en komplett sveisebevegelse. Ta hensyn til vanskelig tilgang, variabel tilpasning og arbeidet som trengs for å forberede neste montering i omfangsdiskusjonen. Et nyttig første automatiseringstrinn kan dekke en repeterbar gruppe sømmer uten at alle oppgaver på monteringen må bli automatiserte.
Del opp samlingen i jobber som en celle faktisk kan gjenta
En sirkulær skjøt er en nyttig form for å diskutere repeterende sveising, men omrisset alene avgjør ikke om roboten er egnet. Brenneren trenger en tilnærming, en brukbar sveiseorientering rundt den nødvendige sømmen og en vei ut. En støtte eller klemme kan gjøre startpunktet tilgjengelig, samtidig som den blokkerer en annen del av ruten.
For en innledende layoutstudie, merk hver skjøt på tegningen og vis de faktiske klemme- og støtteposisjonene ved siden av. Klassifiser en skjøt som en kandidat først etter å ha kontrollert hele den foreslåtte bevegelsen med den tiltenkte sveisebrenneren. Hvis en skjøt trenger en annen presentasjon, sammenlign omplassering av sammenstillingen med å forlate den bestemte sveisemanualen. Ikke la roboten nå hvert hjørne bare for å kalle hele delen automatisert.
Det medfølgende opptaksmaterialet viser robotstyrt omkretssveising av rør- og flensforbindelser på en lang montering, med støtter i endene. Nærbilder viser rørforbindelsene og de borede flensene. Dette er forskjellige bilder av operasjonen, et nyttig utgangspunkt for å diskutere hvordan monteringen presenteres for brenneren.
00:05 — En robotbrenner arbeider ved en rørforbindelse på den støttede lange enheten.
En repeterbar sveis trenger fortsatt en forberedt montering
I planlegging av robotbuesveising er konsistent tilpasning viktig fordi en gjentatt bevegelse forventer at skjøten presenteres konsistent. Vurder hva som må skje før denne bevegelsen: identifiser varianten, last inn komponentene, finn røret og flensen, etabler den avtalte tilpasningen og fest monteringen. Dette er foreslåtte oppgaver å fordele, ikke en beskrivelse av hvordan den filmede arbeidsstasjonen er bemannet.
En fornuftig inndeling kan overlate lasting og justering til en operatør mens roboten utfører den kvalifiserte sømgruppen. En annen applikasjon kan rettferdiggjøre ekstra håndteringsutstyr. Valget endres når forberedelser legger beslag på ressursene som trengs for sveising, eller når en ny variant krever betydelig justering av festeanordninger. En rask sveisebevegelse kan ikke fjerne det støttende arbeidet fra ordren.
Bruk en prøveordre til å registrere sveising, forberedelse, lossing og omstilling separat. Der oppgaver virkelig overlapper hverandre, sammenlign den resulterende fullføringstiden for ordren i stedet for bare å legge sammen hver varighet. Der én operatør eller én fikstur må utføre dem i rekkefølge, behold denne avhengigheten. Dette avslører om den neste nyttige investeringen er mer sveiseautomatisering, enklere plassering eller et bedre lastearrangement.
Når er det rimelig å beholde en manuell sveis?
Det kan være rimelig å beholde en begrenset skjøt når automatisering krever uforholdsmessig mye reposisjonering eller verktøyarbeid for den faktiske ordremiksen. En liten batch er heller ikke automatisk en manuell jobb: gjenbrukbart verktøy kan endre balansen. Sammenlign oppsettbyrden og det gjenværende manuelle arbeidet for ordrene du forventer å gjenta.
For en foreslått delt rute, bli enige om hvor delen skal etter at roboten er ferdig og hvordan de gjenværende skjøtene identifiseres. En plan som fjerner buetid, men etterlater en vanskelig manuell overlevering, har flyttet problemet i stedet for å fullføre oppgavefordelingen.
Marker sømgruppene du vil automatisere på en tegning eller et tydelig sett med fotografier. Ta med lasteretningen, plasseringsmetode og typiske variantendringer til EVST, slik at vi kan diskutere et sveisecelleoppsett og et representativt prøveomfang.
Den relaterte skivekoblingstilpasning og brennertilgang Diskusjonen utvikler delpresentasjonsspørsmålet for en sirkulær skjøt.