
By EVST-redaksjonen · Anmeldt av EVST-redaksjonen · Sist oppdatert 8. oktober 2026 · Redaksjonell politikk · Rettelser policy · Betingelser
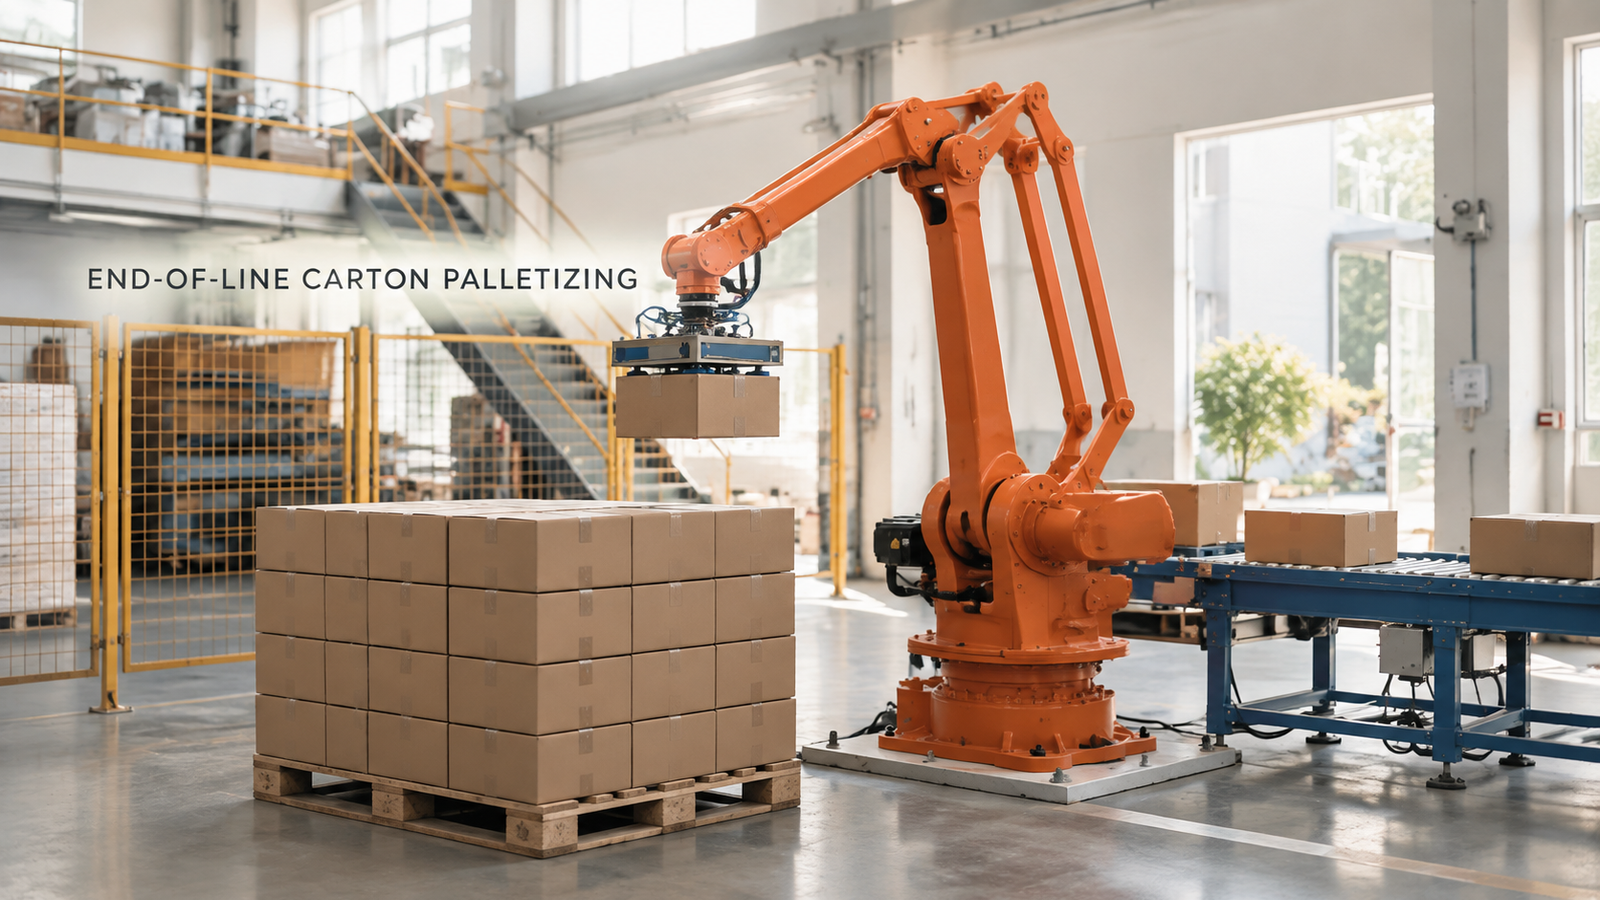
En palleteringscelle ved endelinjen holder seg stabil når tre ting settes sammen: et grep som holder kartongen godt fast uten å merke eller knuse den, et stablemønster som gir en last som tåler håndtering, og en plukkeposisjon ved transportbåndenden som er den samme for hver kartong. Når den ene svekkes, må de to andre kompensere. I cellen som er beskrevet her, løfter en oransje fireakset palleteringsrobot pakkede kartonger fra enden av en rulletransportør og bygger dem i lag på en pall.
Planlegger du å palletere dine egne kartonger? Send oss kartongstørrelse, vekt, pallstørrelse og daglig produksjon, og vi vil svare med et cellekonsept og et syklustidsestimat.
Hvorfor presset bygger seg opp ved enden av linjen
Kartonger forlater en pakkelinje med jevn hastighet, og noen må gjøre den strømmen om til paller. For hånd er det repeterende løfting, og kvaliteten på stabelen avhenger av hvor slitne folk er og hvor mange hender som er tilgjengelige i en travel sesong. Det synlige resultatet er ujevne stabler: skjeve søyler, overhengende hjørner, last som må stables på nytt før den kan pakkes inn.
En robot fjerner trettheten, men ikke behovet for en plan. En person retter en skjev kartong eller flytter et grep uten å tenke. En robot gjentar det den har lært, så cellen må levere kartongen dit roboten forventer den, holde den uten skade og plassere den i et mønster valgt med vilje. Det er derfor de tre punktene nedenfor er én kjede, ikke tre separate kontroller.
Hvordan cellen fungerer, steg for steg
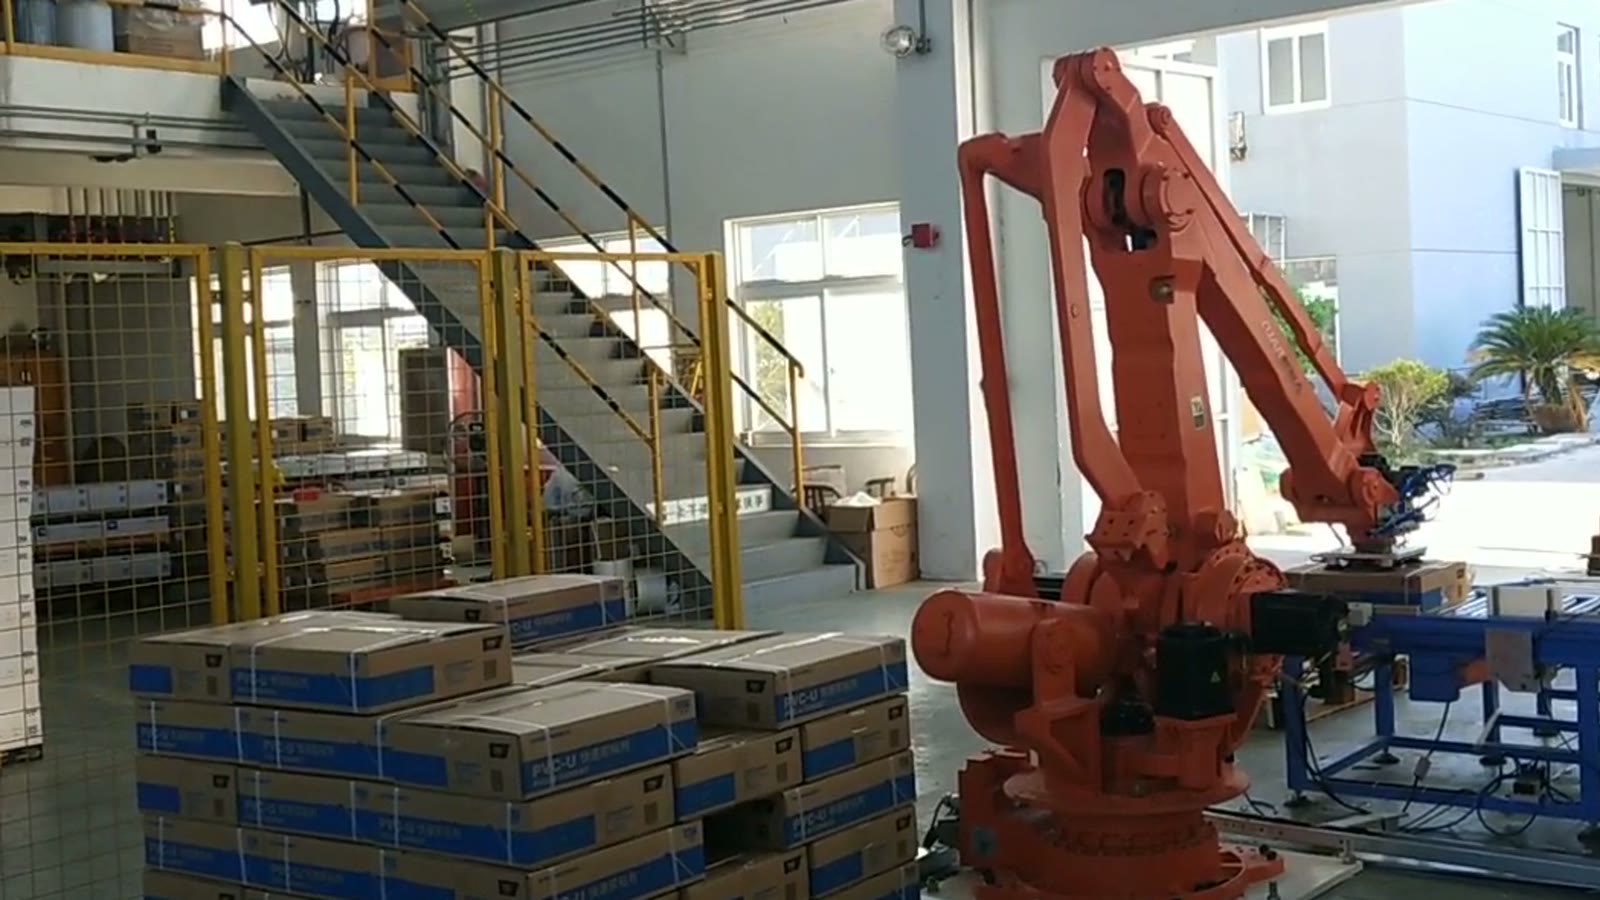
Roboten, med en parallellogramlignende overarm, står mellom to stasjoner. Kartonger ankommer på en blå rullebane til høyre for den; pallen som bygges er til venstre.
- En kartong beveger seg langs rulletransportøren til plukkeposisjonen i enden.
- Roboten rekker ut og bringer griperen ned på toppen av kartongen.
- Kartongen løftes fri av rullene.
- Armen hever seg og svinger rundt, og bærer kartongen over pallen.
- Kartongen senkes ned på stabelen og stilles opp med kartongene som allerede er plassert.
- Griperen slippes og armen trekkes tilbake for neste kartong.
- Ved å gjenta dette fylles pallen rad for rad og lag på lag.
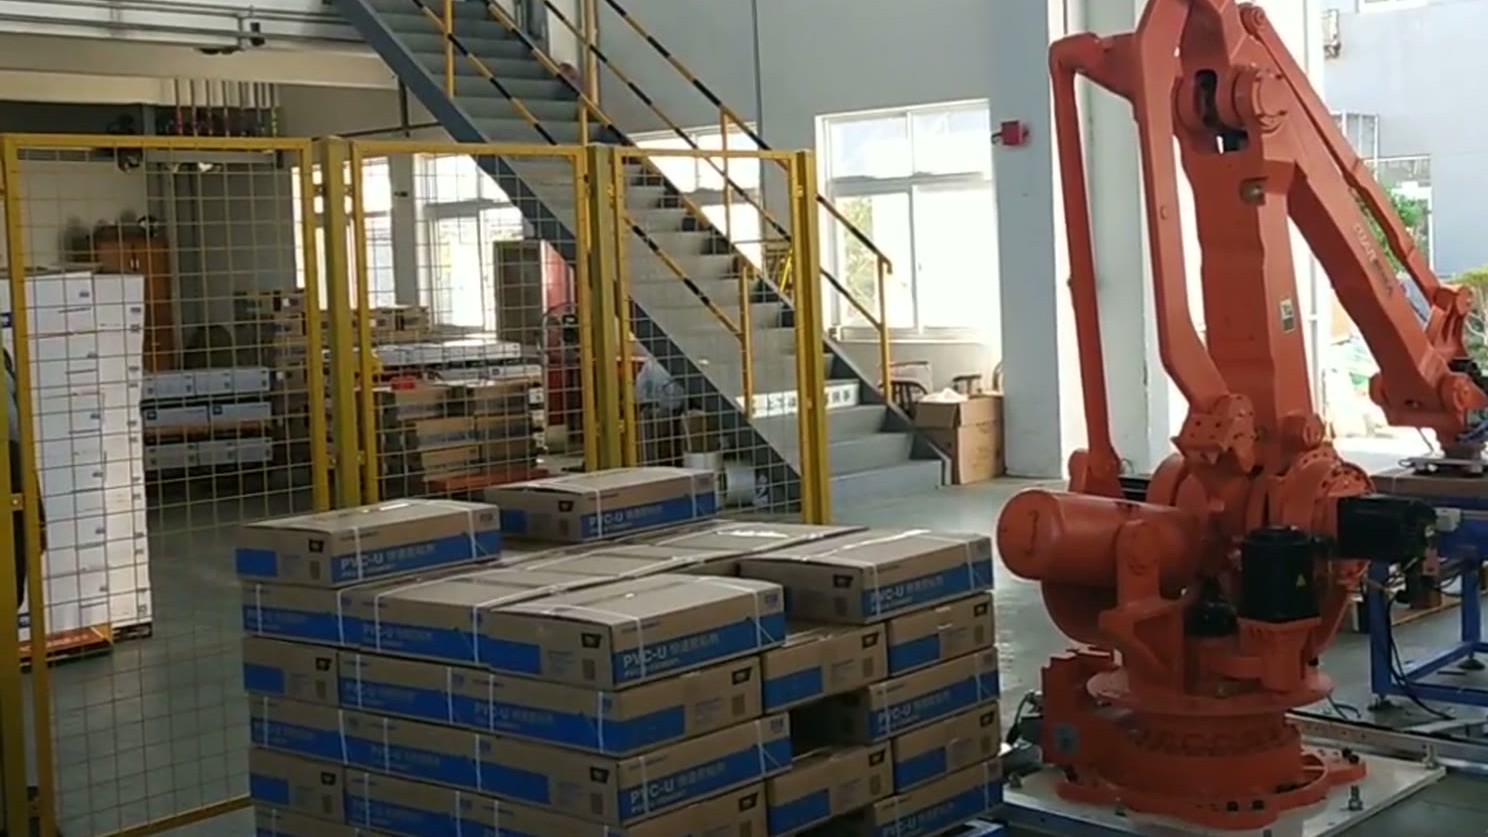
Roboten plukker ovenfra, så griperen jobber med kartongens overside, og uansett hva griperen gjør ved plukkingen, må den overleve svingningen til pallen.
Grep: Holder uten å knuse
Kartongen er produktets emballasje, og et flatt hjørne viser seg hos kunden. Griperen må holde godt nok til å tåle akselerasjon og sving, men likevel forsiktig nok til at esken forblir intakt. Disse kravene trekker mot hverandre, og balansen avhenger av kartongen: materialet, hvor full den er, hvor stive veggene er.
Derfor spør vi først om kartongstørrelse og vekt. De bestemmer den nødvendige holdekraften og hvordan den fordeles over kontaktflaten. En lett, stiv eske og en tung eske med myke sider er forskjellige jobber, selv når de ytre målene samsvarer. Riktig griper for en gitt kartong avgjøres i tilbudsfasen, og testes best på ekte kartonger.
Gripet strekker seg også fremover. Etter utløsning må griperen trekkes tilbake uten å dra i kartongen eller naboene. En griper som trenger mer plass ved siden av kartongen enn mønsteret tillater, tvinger mellomrom inn i stabelen, og mellomrommene koster stabilitet.
Mønster: en last som holder seg sammen
En stabel er stabil når lasten bæres jevnt og kartongene låses mot hverandre. Generelle prinsipper:
- Å veksle kartongretningen fra ett lag til det neste bygger bro over skjøtene under, slik at stabelen ikke deler seg i frittstående søyler.
- Å holde hvert lag innenfor pallens fotavtrykk beskytter kartonger under håndtering og transport.
- Mønsteret må passe både til kartong og pall; en kartonglengde som ikke er en pen brøkdel av pallen, gir plass som burde planlegges, ikke oppdages.
- Stabelhøyden er begrenset av hva de nederste kartongene kan bære, av robotens rekkevidde og av hva nedstrøms håndtering aksepterer.
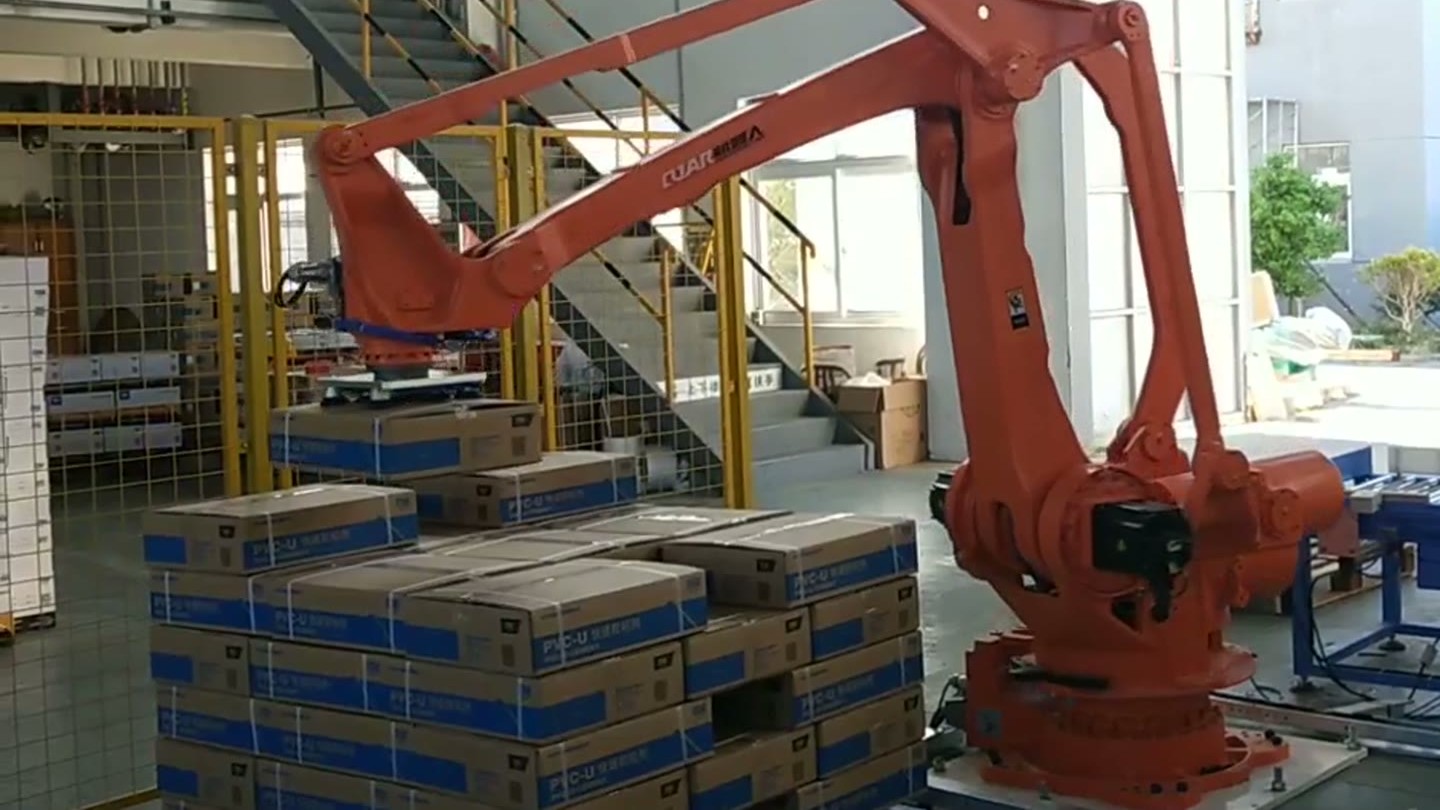
I denne cellen settes hver kartong ned mot de som allerede er plassert og stilles opp mot dem før griperen slipper taket. Denne justeringen gjør et mønster på papiret om til en rett stabel, og det fungerer bare hvis kartongen sitter i samme posisjon i griperen ved hver plukking, noe som fører til det tredje punktet.
Plukkposisjon: ett sted ved transportbåndenden
En kartong som stopper kort, eller lander skjevt på rullene, plukkes utenfor sentrum. Feilen fortsetter deretter gjennom syklusen: kartongen henger annerledes i griperen og plasseres forskjøvet på stabelen. Små plukkefeil blir synlige stabelfeil etter noen få lag.
Generelt kan en celle fiksere plukkeposisjonen med en fysisk stopp ved transportbåndenden, sideføringer som sentrerer kartongen, eller en sensor som bekrefter at den er på plass før roboten beveger seg. Hvilken som passer avhenger av kartongen og transportbåndet, og det enkleste mekaniske svaret er vanligvis det mest pålitelige. Roboten skal aldri måtte gjette hvor kartongen er. Oppstrøms spiller også en rolle: hvis kartonger ankommer tettpakket eller i varierende tempo, hører transportbåndets lengde og bufferen før plukkeposisjonen til celledesignet.
Fireakset palleteringsmaskin eller cobot-palleteringsmaskin?
Begge brukes til kartonger; jobben avgjør.
| Fireakset palleteringsrobot | Samarbeidende palleteringsmaskin | |
|---|---|---|
| Styrke | Høyere nyttelast, raskere sykluser for kontinuerlig produksjon | Enklere å plassere i et delt område, rask å flytte |
| Rekkevidde og hastighet | Stor konvolutt, bygget for gjentatt plukk-og-plassering | Vanligvis mindre konvolutt og lavere hastighet |
| Sikkerhet | Jobber vanligvis innenfor et bevoktet område | Utviklet for å fungere ved siden av mennesker; risikovurderingen avgjør fortsatt beskyttelsen |
| Passer best | Stabile linjer med høyt volum, faste kartongstørrelser | Lavere volum, blandede jobber, trang gulvplass |
Bekreft nyttelast, hastighet og sikkerhetsvurderingen mot dine egne data før du bestemmer deg.
Når kjeden holder, og når den trenger mer design
Den passer til konsistente kartongstørrelser som ankommer på et forutsigbart punkt og går over på én palltype med et repeterende mønster. Se nærmere på når størrelsene varierer mye, kartongene er myke eller deformeres under sin egen vekt, flere produkter blandes på én pall, eller innpakking og gaffeltruckhåndtering stiller ekstra krav. Disse utelukker ikke automatisering; de bestemmer hvor mye ekstra design cellen trenger.
Spørsmål vi hører
Kan én celle håndtere mer enn én kartongstørrelse? Ofte, hvis størrelsene er kjent på forhånd og mønsteret og plukkeposisjonen er planlagt for hver av dem, jo mer griper og plukkeposisjon må vurderes sammen.
Hva trenger du for å starte? Kartongstørrelse og vekt, pallstørrelse, ønsket stabelhøyde og daglig produksjon. Et bilde av den nåværende linjen hjelper.
For et cellekonsept og et syklustidsestimat, kontakt oss her eller skriv til sales@evsrobot.com.
Denne artikkelen beskriver prosessen som vises i videoen og generell designpraksis; den fremsetter ingen påstander om denne cellens hastighet, belastningsklassifisering, stablingsmønster eller lagantall.