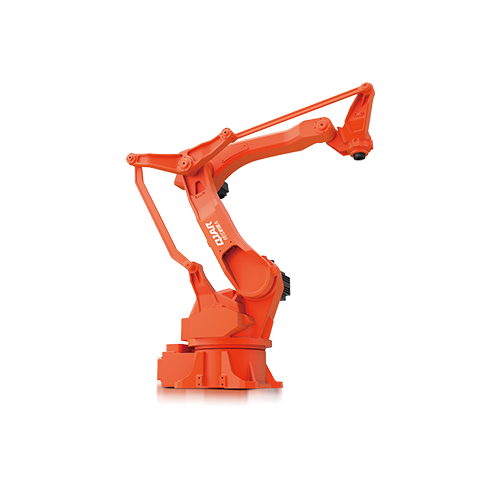
130 kg naudingoji apkrova 3157 mm pasiekiamumo atstumas, robotas QJR130-3100M

  • Didelės spartos ir stabilios, visos ašies, veikiančios maža galia, paprasta įrangos sudėtis gali būti naudojama su specialia paletavimo programine įranga.
  • Plačiai naudojamas intelektualioje gamybos pramonėje, pvz., Baldų, maisto ir gėrimų bei 3C, taikomas greitam ir didelio tikslumo padėklų krovimui, rinkimui, pakavimui, tvarkymui, tiekimui ir iškrovimui.
  • Pakartotinis padėties nustatymo tikslumas: ±0.5 mm
  • Rankovės ilgis: 3157 mm
  • Naudingoji apkrova: 130 kg

Techniniai parametrai

Modelis QJR130-3100M
Ašies numeris 4
Naudingoji apkrova 130kg
Pakartokite padėties nustatymą ± 0.5mm
Maksimas Armspanas 3157mm
Judėjimo diapazonas J1 ± 182 °
J2 + 97 °, -50 °
J3 + 122 °, -22 °
J4 ±360º
Maksimalus greitis J1 129 ° / s
J2 132 ° / s
J3 132 ° / s
J4 299 ° / s
Maksimalus pagreitis J1 126 ° / s2
J2 401 ° / s2
J3 458 ° / s2
J4 2291 ° / s2
Inercijos momentas J4 23 kg.m²
Roboto kūno svoris 1400kg
Galios talpa xnumxkv į
Kabineto dydis 650x750x1150mm
Kabineto Svoris 140kg
Šaltinis 3 fazės 5 laidas
AC380V (+10 %, -10 %)
Formos diegimas žemės
taikymas Pakavimas į padėklus, krovimas, pakrovimas, paėmimas, pakavimas ir kt.

Roboto bendrųjų matmenų ir judesių diapazono brėžinys

Robotinės rankos QJR130-3100M bendras matmuo

Roboto pagrindo tvirtinimo matmenų brėžinys

Robotinės rankos QJR130-3100M tvirtinimo matmenų brėžinys

Roboto galo montavimo matmenų brėžinys

Robotinės rankos QJR130-3100M montavimo sąsajos schema

EVST logotipas
Privatumo apžvalga

Ši svetainė naudoja slapukus, kad galėtume suteikti jums geriausią įmanomą vartotojo patirtį. Slapukio informacija saugoma jūsų naršyklėje ir atliekama tokių funkcijų kaip atpažinimas, kai grįžtate į mūsų svetainę ir padėsi mūsų komandai suprasti, kokius svetainės skiltis rasite labiausiai įdomių ir naudingų svetainių.