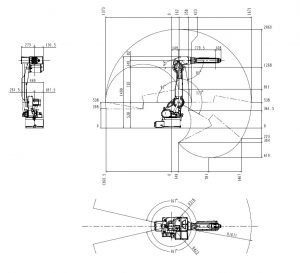
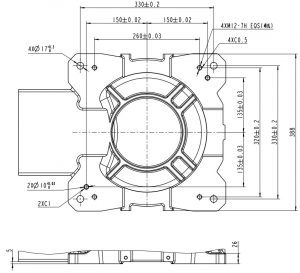
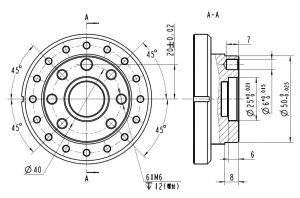
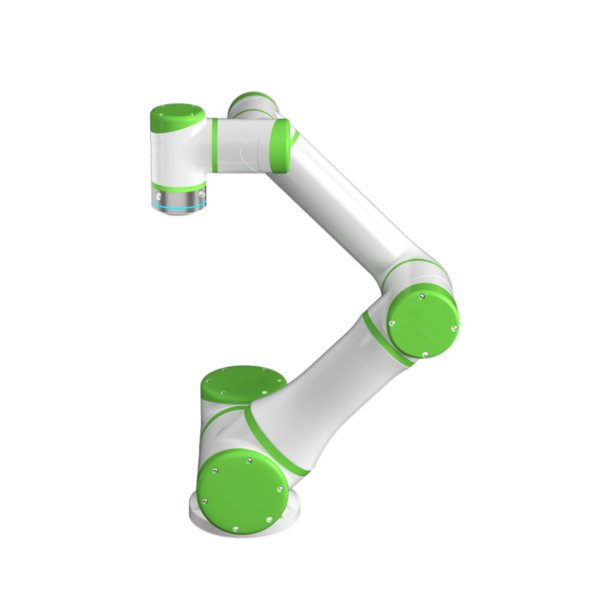
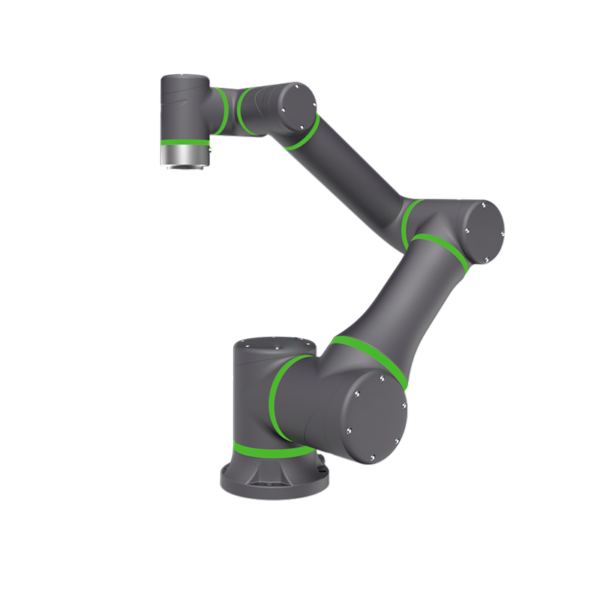
| Modelis | QJR10-1 | |
| Ašies numeris | 6 | |
| Naudingoji apkrova | 10kg | |
| Pakartokite padėties nustatymą | ± 0.05mm | |
| Maksimas Armspanas | 1671mm | |
| Judėjimo diapazonas | J1 | ±172º |
| J2 | ﹢166º, ﹣107º | |
| J3 | ﹢83º, ﹣92º | |
| J4 | ±170º | |
| J5 | ±125º | |
| J6 | ±360º | |
| Maksimalus greitis | J1 | 172º/s |
| J2 | 172º/s | |
| J3 | 183º/s | |
| J4 | 430º/s | |
| J5 | 430º/s | |
| J6 | 584º/s | |
| Leistinas sukimo momentas | J4 | 24.6N.m |
| J5 | 24.6N.m | |
| J6 | 9.8N.m | |
| Inercijos momentas | J4 | 0.63 kg.m² |
| J5 | 0.63 kg.m² | |
| J6 | 0.1 kg.m² | |
| Roboto kūno svoris | 250kg | |
| Galios talpa | xnumxkv į | |
| Kabineto dydis | 580 * 600 * 960mm | |
| Kabineto Svoris | 130kg | |
| Šaltinis | Trifazis keturių laidų | |
| Formos diegimas | Žemė, Lubos | |
| taikymas | Suvirinimas, dažymas, pakrovimas ir iškrovimas, tvarkymas, rūšiavimas, surinkimas ir kt. | |