
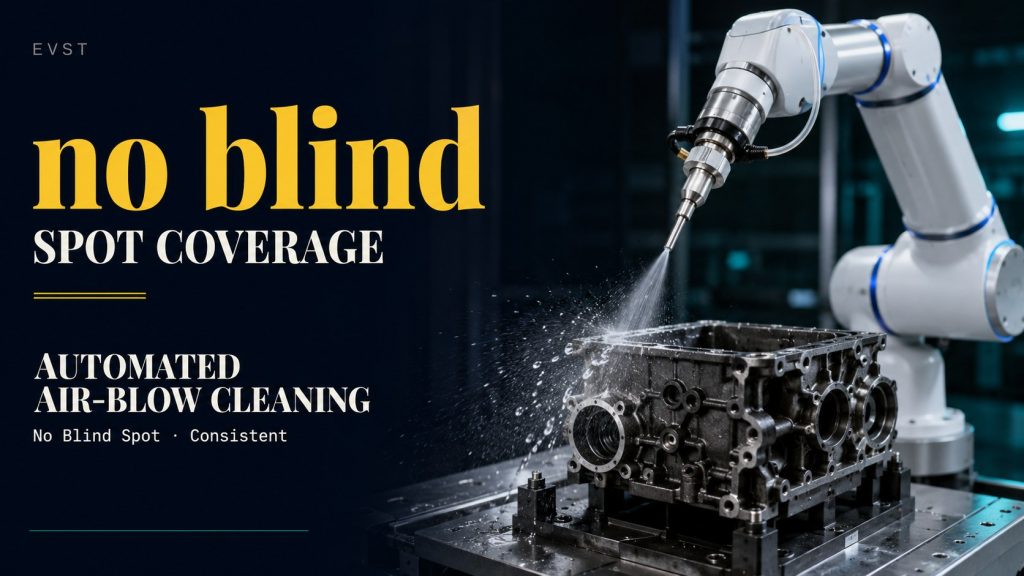
Bendradarbiaujantis robotas su automatiniu valymu ir oro pūtimo kamera — Variklio dalys
-
Geriausios robotikos fondo modelių ir įkūnyto dirbtinio intelekto įmonės 2026 m.
Geriausių 2026 m. robotikos pamatinių modelių ir įkūnyto dirbtinio intelekto bendrovių reitingas: „Physical Intelligence“, „DeepMind“, „Skild AI“, „NVIDIA“, „Figure“, „Tesla“ ir kt.
10 geriausių bendradarbiaujančių robotų prekių ženklų pagal rinkos dalį 2026 m.
Geriausi bendradarbiaujančių robotų prekių ženklai 2026 m.: pirmauja „Universal Robots“, o trys iš keturių geriausių yra kinų. Žr. visą bendradarbiaujančių robotų dešimtuką su šaltiniais.
10 geriausių pramoninių robotų gamintojų pagal rinkos dalį 2026 m.
Didžiausi pramoninių robotų gamintojai pagal rinkos dalį 2026 m.: ABB ir „Epson“ pirmauja po beveik 13 %, FANUC seka su maždaug 11 %. Žr. visą 10 geriausiųjų sąrašą su šaltiniais.
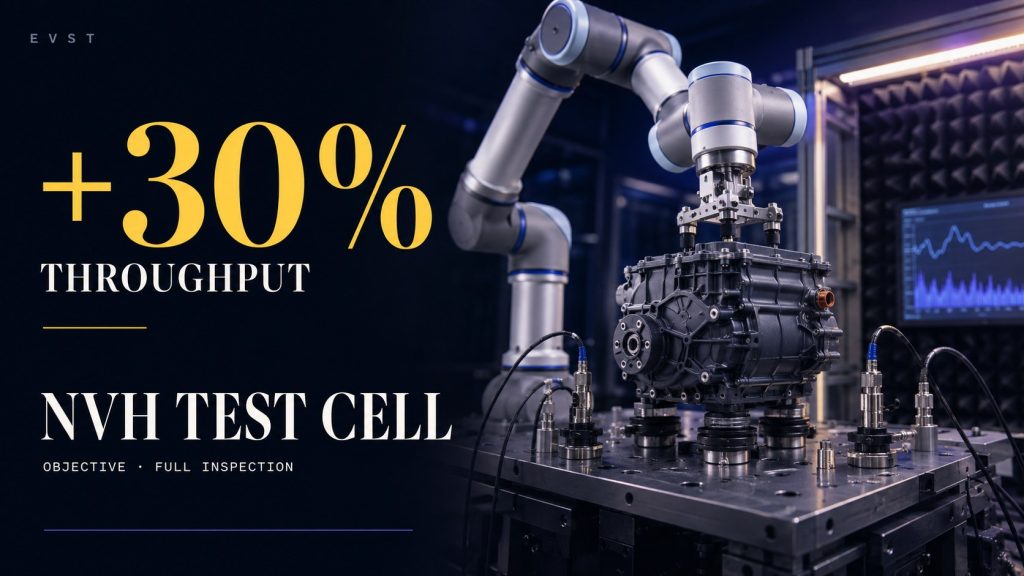
Bendradarbiaujanti robotinė NVH bandymo kamera – objektyvus triukšmo ir vibracijos patikrinimas
-
10 geriausių Kinijos pramoninių robotų gamintojų (2026 m. vadovas)
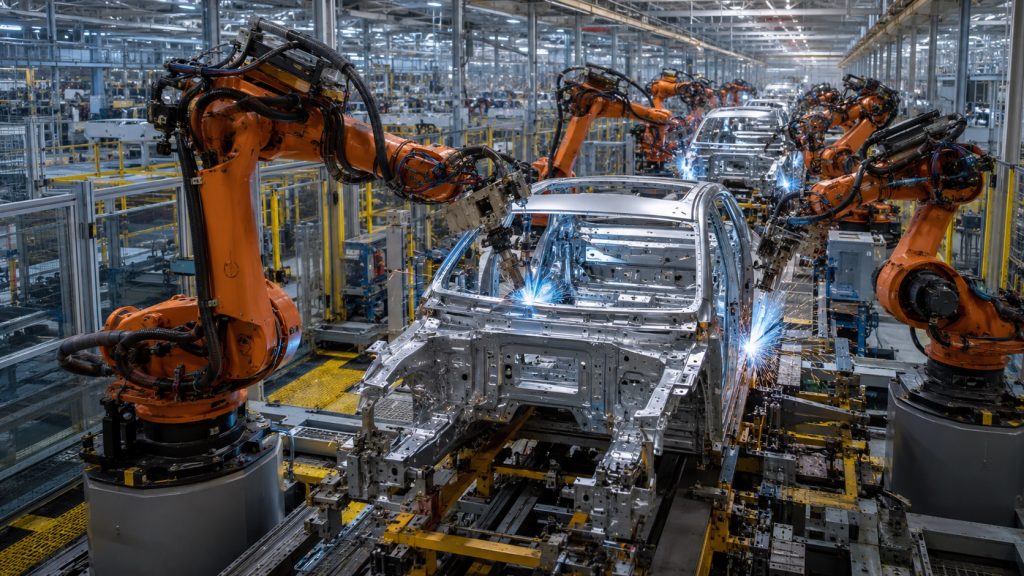
Kinijos pramoninių robotų gamintojai 2026 m.: pirmauja „Estun“ ir „Inovance“, kartu su „Efort“, „Siasun“ ir dar septyniais vietiniais prekių ženklais. Visas sąrašas su šaltiniais.
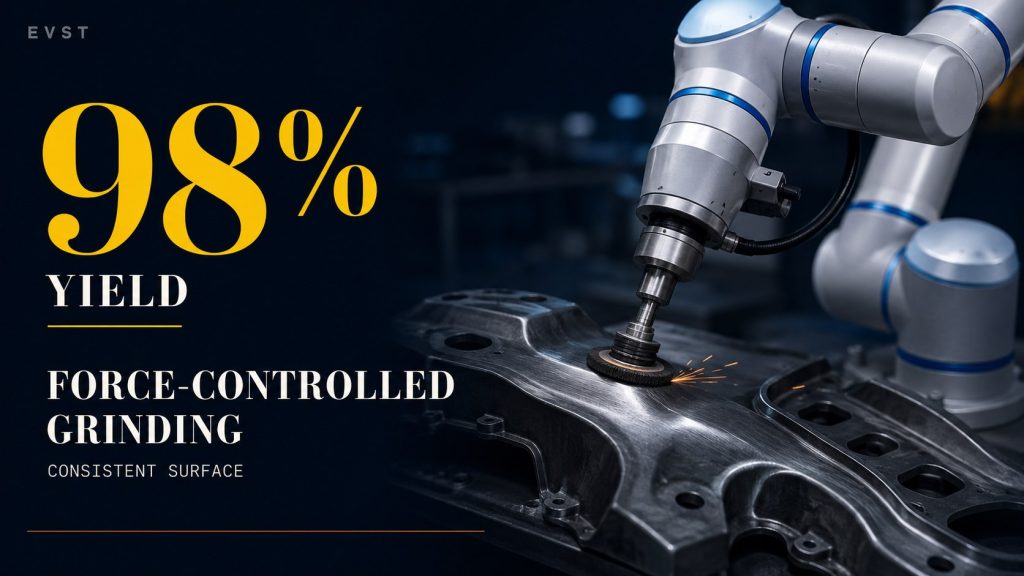
Bendradarbiaujantis robotas, valdomas jėgos, šlifuoja ir poliruoja – užtikrina vienodą paviršių
-
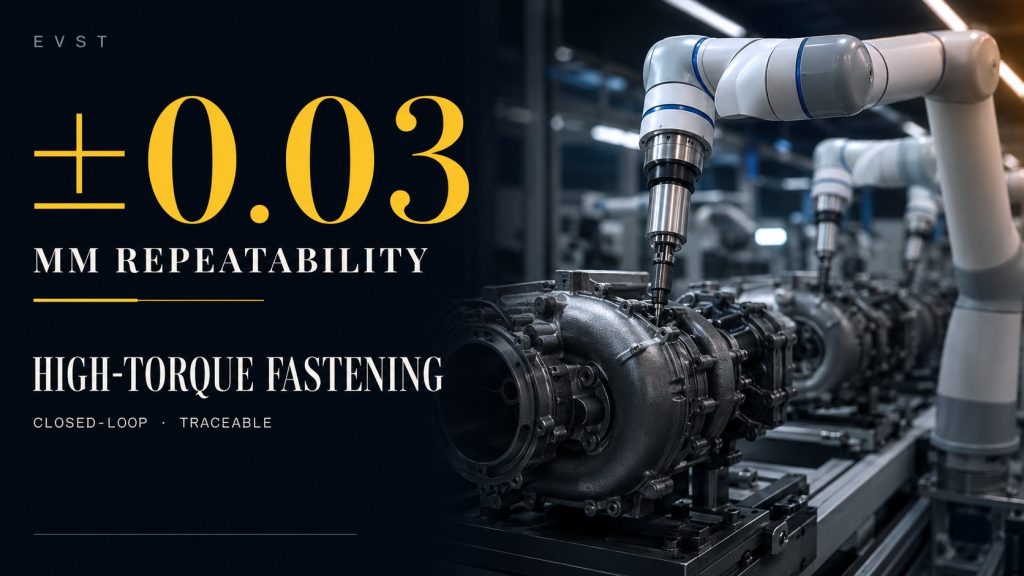
Bendradarbiaujantis robotas, užtikrinantis didelį sukimo momentą – turbinos, smeigės ir hidraulinių vožtuvų mazgas
-
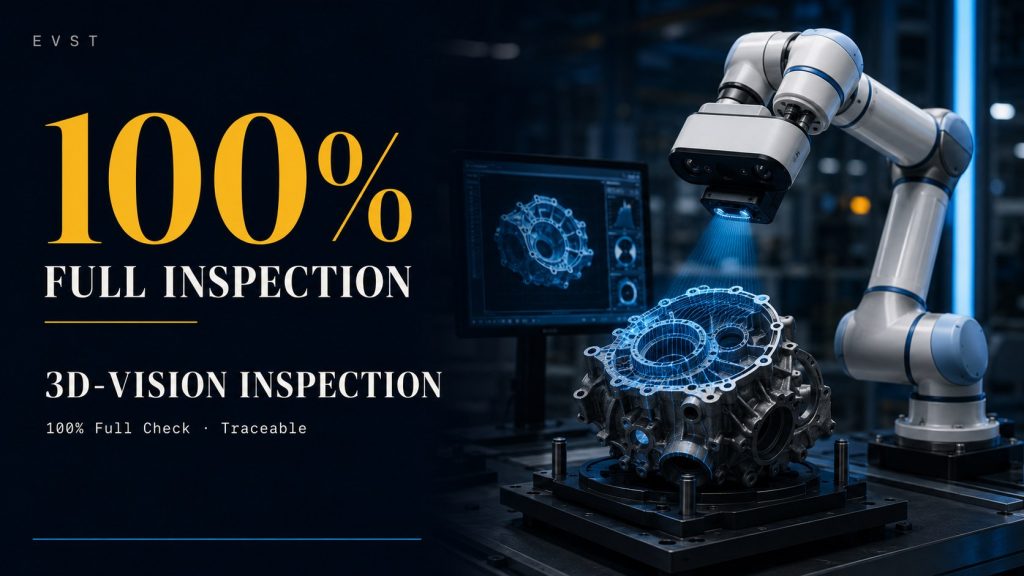
Bendradarbiaujančio roboto 3D regos patikros kamera – jėgos agregato linijos pabaiga
-
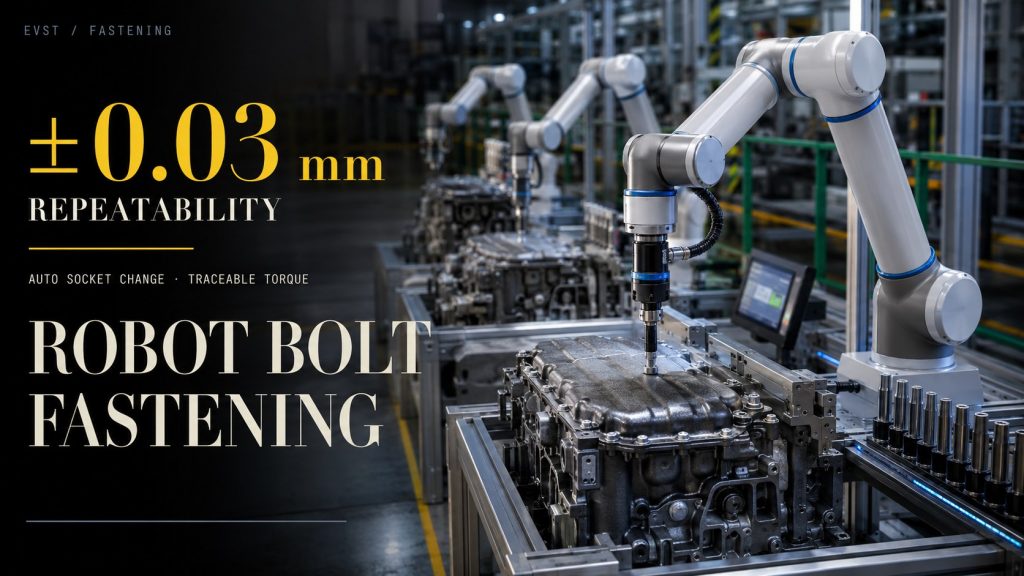
Bendradarbiaujantis robotinis variklio varžtų tvirtinimas — alyvos karterio ir vakuuminio siurblio galutinis sukimo momentas, visiškai automatizuotas
-
Šansi anglių kasyklos katastrofa ir tikrasis kasybos robotų atvejis
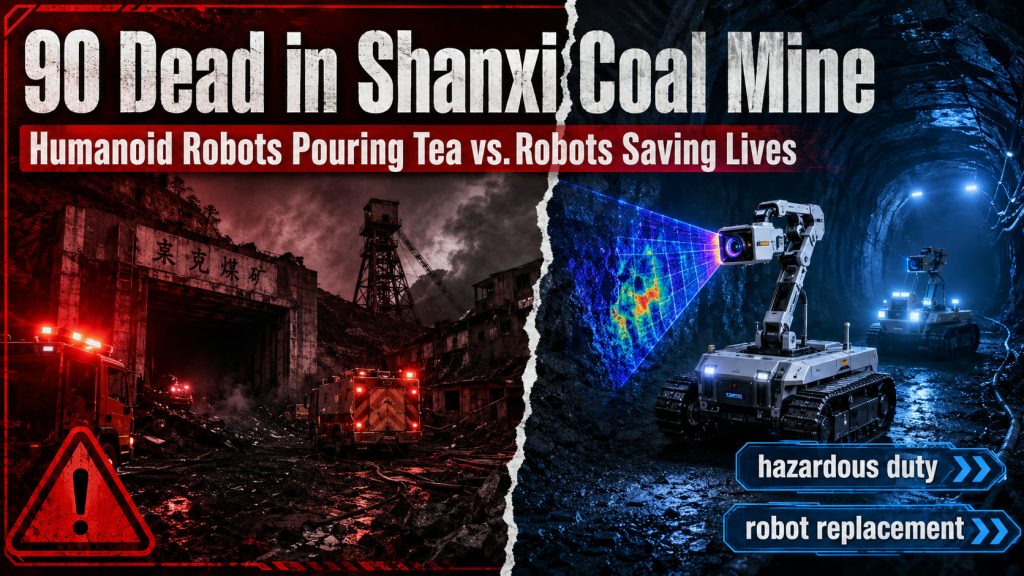
Po kruviniausio per dešimtmetį sprogimo Kinijos anglių kasykloje sužinokite, kodėl pavojingiausiuose požeminiuose darbuose turėtų dalyvauti kasybos robotai, o ne arbatą pilstantys humanoidai.
Priekinio žibinto sklendės likučiai pradeda šiek tiek tekėti ir barškėti ant transporto priemonės. Kadangi liejimo formos pasislenka ±2 mm, rankiniu būdu apipjaustant linijos nebeįmanoma išlaikyti. Vaizdu valdomas robotas gali pjauti.
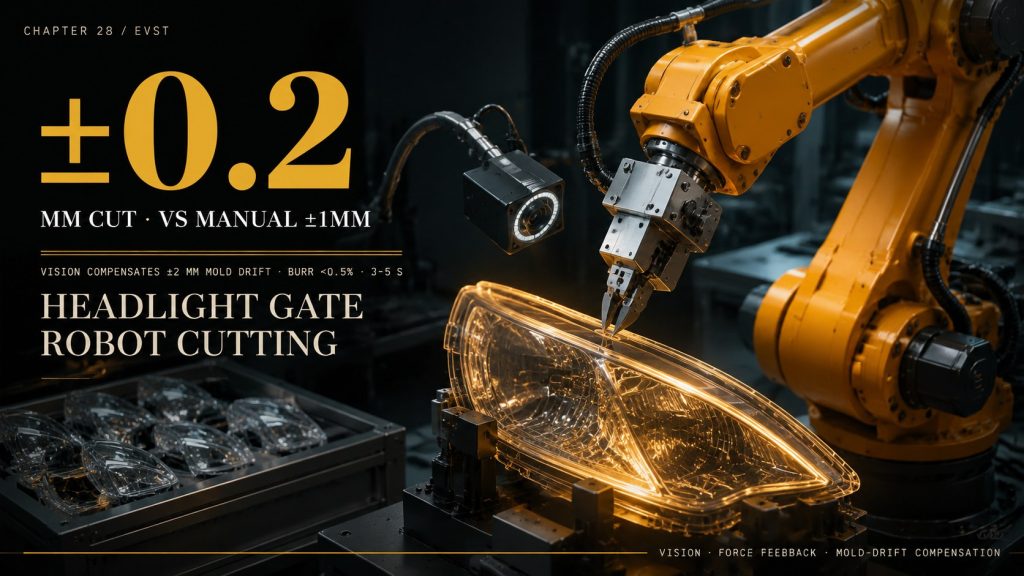
Priekinių žibintų mazgai, sklendės ir atplaišos nuolat kandžiojasi. Netolygiai nupjaunant sklendę, likusios atplaišos spaudžiasi prie sujungimo paviršiaus.