
By the Redaktiounsteam vun der EVST · Lescht Aktualiséierung: 22. Juli 2026
Automatiséierungsprojeten scheitere selten well de Roboter schlecht ass. Firwat Automatiséierungsprojeten scheitere ass bal ëmmer eng Geschicht no der Liwwerung, a fënnef Ursaachen decken déi meescht dovun of: ënnerschätzt Tools um Enn vum Aarm, Zykluszäit aus dem Spezifikatiounsblat vum Roboter, Ëmstellung vu villen Apparater mat héijer Mëschung, eng Anlag déi net ronderëm d'Zell prett war, a keen deen d'Zell no der Iwwergab besëtzt huet.
Dëst ass eng Analyse op der Keefersäit. Wann Dir nach ëmmer an der Auswielphase sidd, eis Checklëscht fir d'Evaluatioun vun de Fournisseuren behandelt d'Due Diligence vun de Verkeefer; dësen Artikel geet weider do wou dat ophält.
Firwat Automatiséierungsprojeten scheiteren, soubal d'Hardware schonn do ass
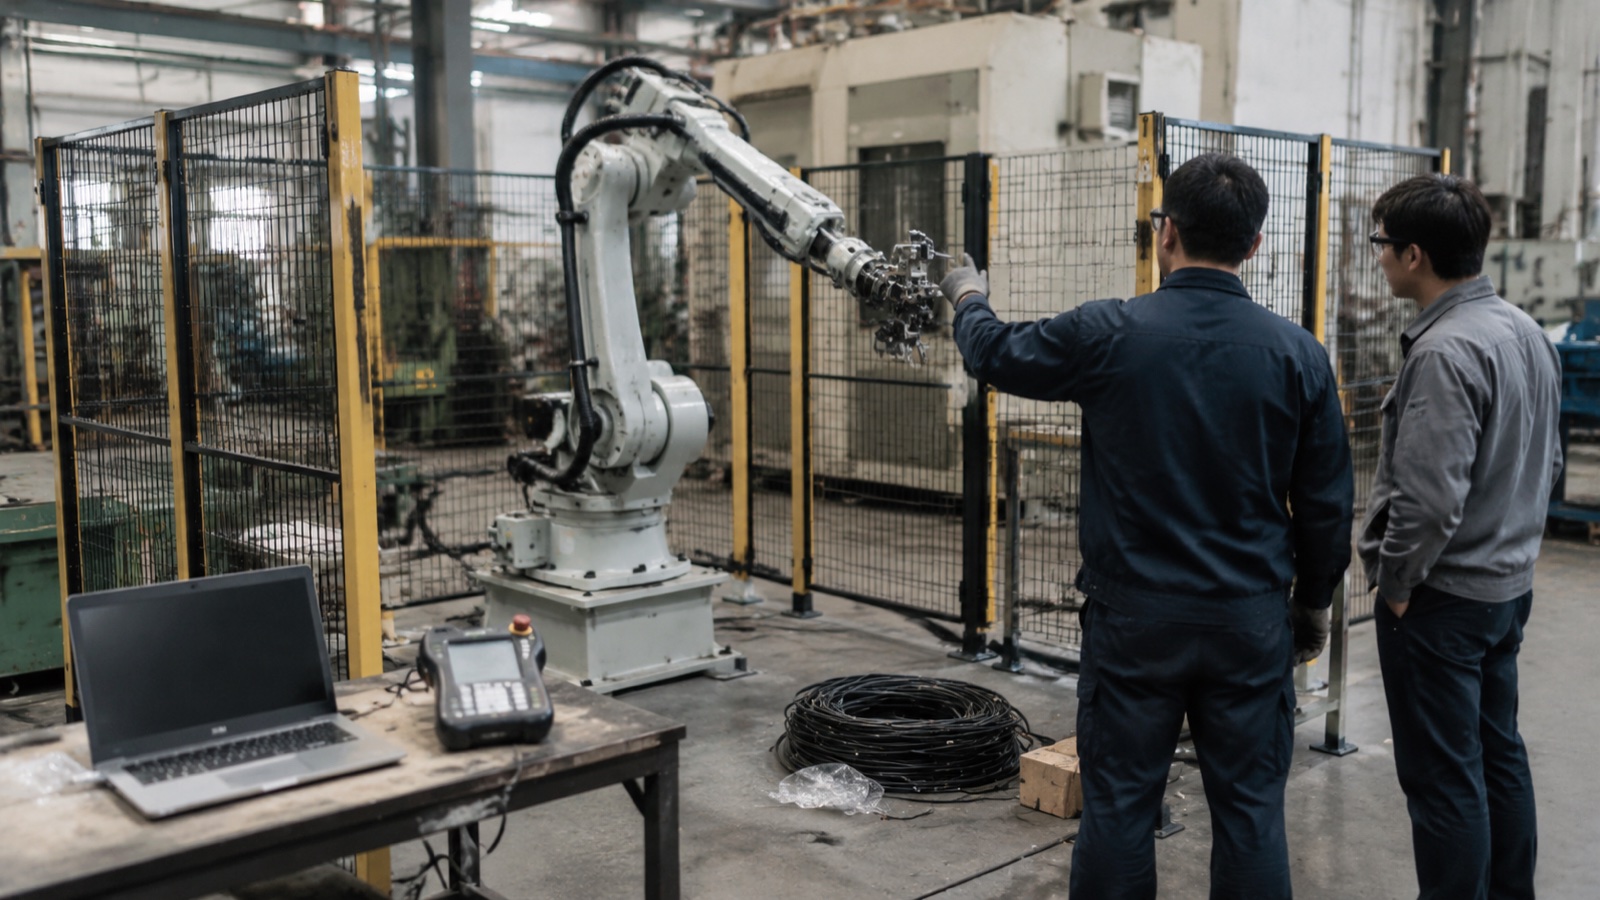
Et gëtt e spezifesche Moment an engem éischten Automatiséierungsprojet, wou d'Stëmmung sech ännert. D'Këscht ass op, den Aarm ass festgeschrauft, den Teach-Pendel gëtt ugeschalt an e beweegt sech. Jiddereen mécht eng Foto. Dann freet een, wéini en ufänkt Deeler ze produzéieren, an déi éierlech Äntwert ass a sechs bis zéng Wochen, net nächsten Dënschdeg.
An där Lück ginn d'Budgeten opgefrësst. Den Aarm war ni dee schwéieren Deel. Laut dem International Federation of Robotics, de weltwäite Betribsbestand vun Industrieroboter huet véier Millioune Stéck iwwerschratt, an d'Roboterhardware selwer ass zu enger zimlech standardiséierter, wäit verfügbarer Wuer iwwer all Präisniveauen ginn. Wat net standardiséiert gouf, ass alles, wat en Aarm an eng Zell verwandelt: d'Tool um Enn dovun, d'Deeler, déi dran agesat ginn, den Zonk ronderëm an d'Leit, déi en am Lafen halen. Déi sinn all Kéier projetspezifesch, an et ass do, wou Zäitplang a Käschte tatsächlech spillen.
Déi fënnef Ursaachen hei ënnendrënner sinn net exotesch. Jidderee vun hinnen ass sichtbar, ier e Kontrakt ënnerschriwwe gëtt, wa de Keefer weess, wéi eng Fro hie stelle soll.
Ursaach 1: De Grëffer gouf als Accessoire behandelt
Op engem Offert erschéngt d'End-of-Arm-Tooling (EOAT) dacks als eng Zeil no ënnen, heiansdo ouni Präis, heiansdo als "TBD pending part sample". Dës Zeil ass dacks den Artikel mat der längster Viraussetzung an dem héchste Risiko an der ganzer Zell.
De Grond ass, datt e Roboterarm e Katalogprodukt mat enger bekannter Widderhuelbarkeetszuel ass, während e Grëffer e speziell entwéckelte Mechanismus ass, deen de Kontakt mat engem realen, variablen, heiansdo uelegen oder waarme Werkstéck dausende Mol pro Schicht muss iwwerliewen. De Vakuum funktionéiert, bis d'Uewerfläch eng Zuchsmark huet. Eng Zwei-Fanger-Klammer funktionéiert, bis d'Goss op der Grëfffläch eng Blëtz huet. E Magnéitinstrument funktionéiert, bis een eng Aluminiumvariant duerch déiselwecht Linn féiert.
An der Praxis plangt eis Liwweréquipe den EOAT, wéi wann et e klengt Maschinnendesignprojet wier anstatt en Accessoire, well dat ass et jo och. Design, Fabrikatioun an Debugging op engem net-trivialen Grëffer dauert reegelméisseg véier bis aacht Wochen eleng, an et ass normal, datt dat éischt physescht Tool eng Revisioun brauch, nodeems een echt Deeler gesinn huet. E Projetplang, deen dovun ausgëtt, datt de Grëffer zesumme mam Roboter fäerdeg ukënnt, huet schonn ee Mount verluer, deen net am Budget stoung.
Vermeit et ier Dir ënnerschreift: vum Liwwerant verlaangen, datt hien EOAT als separat, preiswert, geplangt Liwwerung mat senger eegener Liwwerzäit uginn, a richteg Produktiounsproben (net CAD, an net déi gutt) schéckt, ier den Design vum Tool agefruer ass. Frot explizit, wien fir déi zweet Revisioun bezilt, wann dat éischt Tool den Deel net huet.
Ursaach 2: Zykluszäit ass net an der Spezifikatiounslëscht ukomm
Roboter-Datenblieder publizéieren d'Beweegungsleistung ënner idealen Bedéngungen mat enger nomineller Notzlaascht. Verkafsberechnungen, déi op dësen Zuelen baséieren, produzéieren Duerchgangszuelen, déi eng richteg Zell net erreeche kann, an de Keefer entdeckt de Manktem eréischt beim Akzeptanztest.
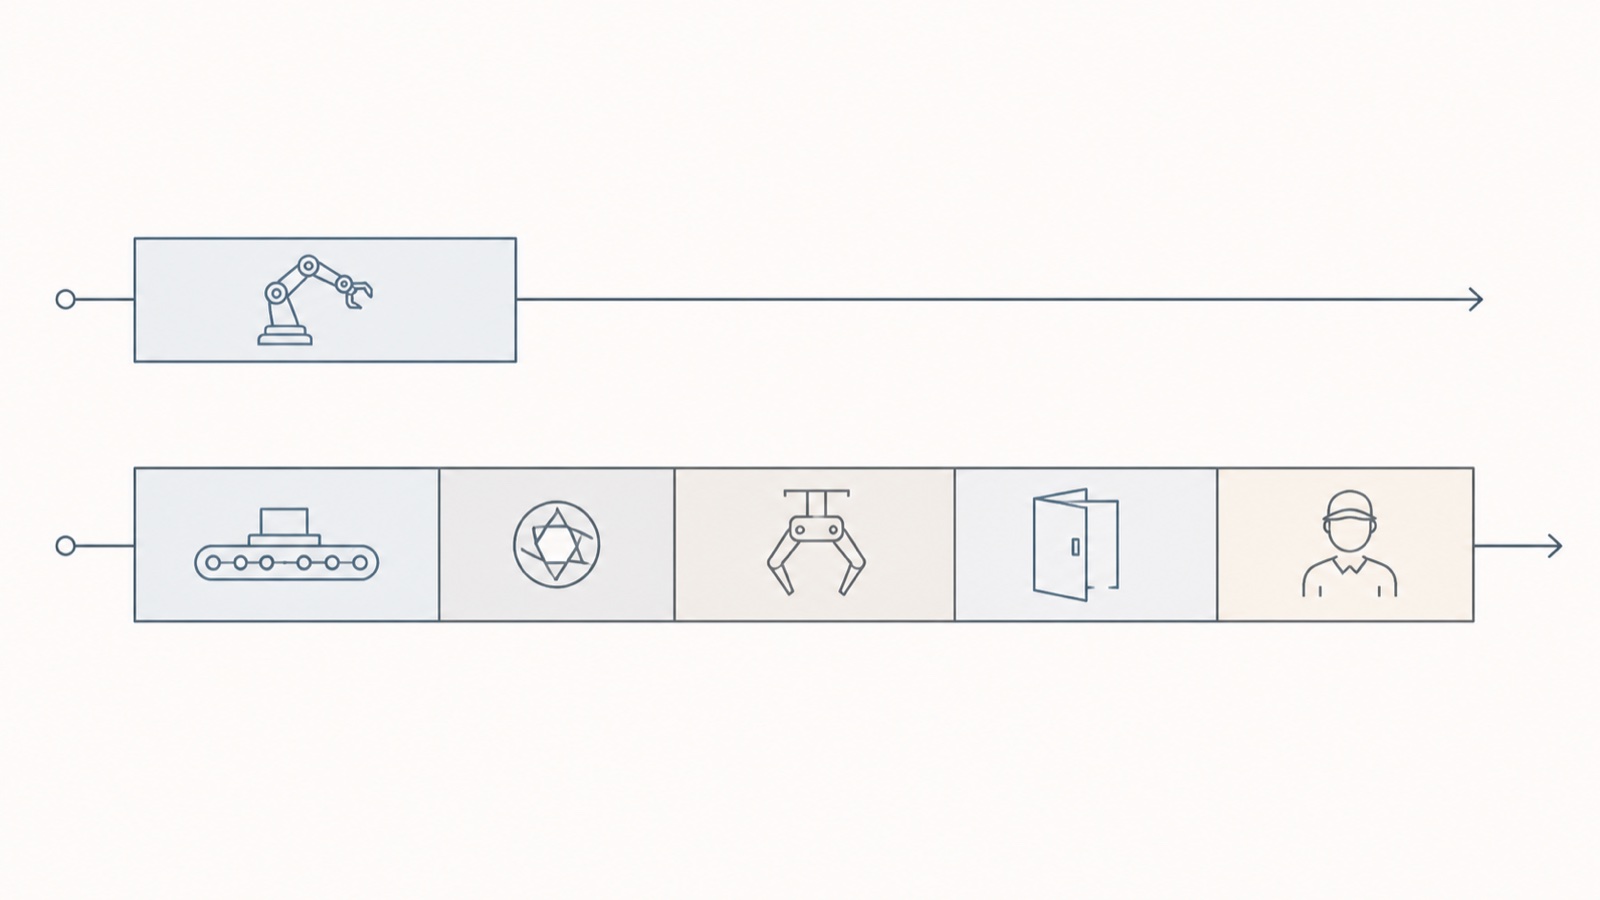
Déi tatsächlech Zykluszäit vun enger Zell ass d'Zomm vun der Roboterbewegung, der Presentatioun vun Deeler, all Visualiséierungs- oder Miessverzögerung, der Werkzeugaktivéierung, dem Waarden beim Maschinnenhandshake an der Interventioun vum Bedreiwer. Nëmmen déi éischt vun dësen ass um Datenblat. Eng Pick-and-Place-Bewegung, déi 2.1 Sekonne Roboterbewegung dauert, kann einfach zu engem 5-Sekonne Statiounszyklus ginn, soubal de Fërderband indexéiert, d'Kamera ophëlt a veraarbecht, de Grëffer zougeet a confirméiert, an d'CNC-Dier sech opmécht. Keen vun dëse Schrëtt ass en Defekt. Si sinn einfach keng Roboterbewegung, a si goufen net gezielt.
Mënschlech Interventioun ass déi Saach, déi am mannsten gezielt gëtt. Wann en Operateur een Deel vun zwielef nei ausriichten muss, oder zweemol an enger Schicht e Stau behiewen muss, gehéiert déi Zäit an d'Zyklusberechnung, an se ass normalerweis net do.
Vermeit et ier Dir ënnerschreift: Loosst de Fournisseur den Duerchsatz als eng garantéiert Zuel vun Deeler pro Stonn op der Zellgrenz uginn, gemooss iwwer eng kontinuéierlech Lafzäit vun definéierter Längt, mat den Akzeptanztestbedingungen, déi am Kontrakt festgeluecht sinn. Frot Iech, wat mat der Zuel geschitt, wann déi ukommend Deeler d'Toleranzlimit anstatt d'Nominallimit ukommen. E Fournisseur, deen nëmmen d'Roboterbewegungzäit ubitt, bitt eng aner Maschinn wéi déi, déi Dir besëtze wäert.
Ursaach 3: Eng Héichmix-Anlag huet eng Léisung mat héijem Volumen kaaft
Déi meescht publizéiert ROI-Arithmetik an der Robotik geet dovun aus, datt eng Anlag een Deel a laange Chargen ausféiert. Vill Anlagen, besonnesch Aarbechtsplazen a Kontrakthersteller, bedreiwen 40 Deelnummeren a Chargen vun 80. Dat sinn aner Problemer, an déi zweet ass vill méi schwéier rentabel ze automatiséieren.
D'Arithmetik ass onverzeihlech. Huelt eng Zell, déi 40 Minutte brauch fir ëmzestellen: tauscht d'Greifbacken aus, luet d'Opbaustell nei, rufft de Programm op, verifizéiert den éischten Artikel nach eng Kéier. Wann déi duerchschnëttlech Charge 60 Minutte Produktioun leeft, verbréngt déi Zell ongeféier 40 Prozent vun hirer verfügbarer Zäit net ze produzéieren, an déi "gespuert" Aarbecht gëtt deelweis vun engem Opstellungstechniker verbraucht, deen elo méi qualifizéiert a méi deier ass wéi den Operateur, deen ersat gouf. De Business Case, deen bei enger theoretescher Auslastungsquote staark ausgesinn huet, brécht bei der realer zesummen.
Dëst ass kee Argument géint d'Automatiséierung vun Aarbechten mat héijer Mëschung. Et ass en Argument, datt Aarbechten mat héijer Mëschung anescht automatiséiert musse ginn: Schnellwiessel-Tools mat widderhuelbare Referenzpunkten, Nullpunkt-Befestigungssystemer, Programmbibliothéiken, déi no Deelerfamill organiséiert sinn anstatt no Deel, an dacks e kollaborative Roboter, deen nei agesat ka ginn, anstatt eng ofgezunn Zell, déi dat net kann. D'Zil vum Design ass Wiesselminutten, net Zyklussekonden.
Vermeit et ier Dir ënnerschreift: Gitt dem Liwwerant Är tatsächlech Deelermix an d'Verdeelung vun der Chargegréisst, net Är dräi Haaptdeeler, a verlaangt eng festgeluecht Ëmstellungszäit tëscht zwou genannten, wierklech verschiddenen Deeler. Da kontrolléiert ob de Réckbezuelungsmodell dës Ëmstellungszäit benotzt. Analyse vun der Automatiséierungs-Réckbezuelungsperiod erkläert, wéi de Changeover an d'Auslastung d'Payback-Zuel beaflossen.
Ursaach 4: D'Planz ronderëm d'Zell war net prett
E Roboter ass en Präzisiounsgerät, dat dovun ausgëtt, datt d'Welt sech widderhuele léisst. Fabriken sinn dat normalerweis net, an d'Zell weist dat mat ongewéinlecher Kloerheet.
D'Konsistenz vun den akommenden Deeler ass déi heefegst Lück. Manuell Montage absorbéiert Variatiounen onsichtbar, well eng Persoun kompenséiert ouni doriwwer nozedenken. E Roboter kompenséiert net. Gossstécker, déi tëscht den Zouliwwerer ëm dräi Millimeter variéieren, lasergeschnidden Réier mat onkonsequentem Schleifen oder Barren, déi a gemëschte Längt geliwwert ginn, stoppen all eng Zell, déi perfekt beim Fabrécksakzeptanztest op nominellen Deeler gelaf ass.
D'Befestigungs- a Referenzpunktstrategie ass déi zweet Lück. Wann d'Positioun vum Deel an der Befestigung dovun ofhänkt, wéi virsiichteg een et setzt, ierft de Roboter dës Onsécherheet an de Prozess leeft mat der Präzisioun, déi de Ladeschratt erlaabt, onofhängeg vun der uginner Widderhuelbarkeet vum Aarm.
Sécherheet ass déi drëtt, an et ass déi, déi am heefegsten d'Zouloossung anstatt d'Produktioun verzögert. ISO 10218-2: 2025, Risikobewäertung a Schutz op Zellniveau sinn d'Verantwortung vum Systemintegrator, net vum Roboterhersteller. E geliwwerte Roboterarm ass ni eng konform Zell eleng. Zonk, verriegelt Zougangsdieren, Flächenscanner, sécherheetsbewäert Logik an déi dokumentéiert Risikobewäertung hannendrun mussen all existéieren, ier d'Zell legal a Produktioun ka lafen, a fir kollaborativ Uwendungen d'Kraaft- a Drocklimiten, déi an ISO / TS 15066 mussen un dat tatsächlecht Tool a Werkstéck validéiert ginn, net un den plakegen Aarm. Keefer, déi dovun ausginn, datt e "kollaborative Roboter" "keng Risikobewertung erfuerderlech" bedeit, sinn ëmmer erëm iwwerrascht. Eis Guide fir ISO 10218-2:2025 Zellintegratioun leet fest, wat um Integrator a wat um Endbenotzer fällt.
Déi véiert Lück, déi onglamouréis ass, sinn d'Versuergungsinfrastrukturen. D'Versuergungsspannung an d'Frequenz, de verfügbare Drockloftvolumen beim erfuerderlechen Drock, d'Flaachheet vum Buedem an d'Laaschtklass, d'Netzwierkverloschter an d'Ofzuch vum Damp mussen all géint d'Ufuerderunge vun der Zell bestätegt ginn. Loft ass dee widderhuelende Problem. E Kompressor vun enger Anlag, deen Handwierksgeschir bequem bedreift, kann eng Zell mat engem Multizonen-Vakuumwierksgeschir aushongeren, an d'Symptom gesäit aus wéi e Feeler vun engem ofgefallenen Deel anstatt wéi e Loftproblem.
Vermeit et ier Dir ënnerschreift: Frot no enger schrëftlecher Spezifikatioun vun der Baustellbereetschaft als Kontraktliwwerung, déi d'Unahmen vun den Toleranzen vun den ukommenden Deeler, d'Ufuerderunge fir d'Versuergung, d'Konditioune vum Buedem an dem Raum, an d'Verantwortung fir d'Risikobewertung ofdeckt. Da frot, wéi ee vun dësen Elementer d'Duerchlafgarantie ongëlteg mécht, wann net erfëllt.
Ursaach 5: Keen huet d'Zell no der Iwwergab besëtzt
D'Inbetriebnahmingenieure ginn fort. Sechs Méint méi spéit geet e Servo-Pack aus, oder eng nei Deelnummer kënnt an de Programm muss geännert ginn, an d'Fro stellt sech, wien dat mécht. A ville Fabriken ass d'Äntwert keen.
Zwou Saache verursaachen dat. Déi éischt ass, datt d'Operateur- an d'Maintenance-Ausbildung während der Inbetriebnahmwoch geplangt gëtt, wann d'Zell nach ëmmer debuggt gëtt an d'Leit, déi eng Ausbildung brauchen, beschäftegt sinn, de Rescht vun der Anlag ze bedreiwen. Et geschitt, et gëtt ënnerschriwwen, a bal näischt gëtt behalen. Déi zweet ass, datt Ersatzdeeler an Ënnerstëtzung ni spezifizéiert goufen, nëmmen ugeholl goufen.
Grenziwwerschreidend Ënnerstëtzung verdéngt et, kloer gesot ze ginn, well et ass wou importéiert Automatiséierung wierklech manner gutt leeft wéi déi inlännesch Versuergung. Ersatzdeeler sinn normalerweis e Problem mat der Douane an dem Pabeierkram, ier se e Produktiounsproblem sinn: eng Kontrollkaart, déi an zwee Deeg verschéckt gëtt, kann nach ëmmer zwou Wochen an der Ausverkafsklass leien, an eng Zell, déi zwou Wochen ausfällt, kascht wäit méi wéi den Ersatzdeel. Zäitzonen verschäerfen d'Situatioun nach méi. E Moiesfehler an Europa oder Amerika erreecht en asiatesche Liwwerant um Enn vum Dag, wat eng zweestënneg Diagnosegespréich an en zweedeegen Austausch verwandelt.
Vermeit et ier Dir ënnerschreift: Verhandelt e wichtegen Ersatzdeelkit, deen op Ärer Plaz als Deel vun der ursprénglecher Bestellung gehale gëtt, anstatt ze bestellen, wann eppes futti geet, kritt eng schrëftlech Engagement fir d'Äntwertzäit mam genannten lokalen Support (keng E-Mail-Adress), a plant Training als separat bezuelte Sessioun zwou bis véier Wochen nom Produktiounsstart, wann d'Betreiber richteg Froen hunn.
Déi fënnef Ursaachen op ee Bléck
| Feelerursaach | Fréi Warnsignal | Fro déi Dir dem Liwwerant stelle sollt ier Dir ënnerschreift |
|---|---|---|
| EOAT gëtt als Accessoire behandelt | Gripper ass en eenzegen net präiséierten Artikel oder "TBD pending sample" | Wat ass d'Liwwerzäit an de Präis vum EOAT als separat Liwwerung, a wien bezilt fir déi zweet Revisioun, wann dat éischt Tool den Deel net hält? |
| Zykluszäit aus dem Spezifikatiounsblat | Duerchgangsleistung uginn als Roboterbewegung Sekonnen, keen Akzeptanztest definéiert | Garantéiert Dir d'Zuel vun den Deeler pro Stonn op der Zellgrenz iwwer eng kontinuéierlech Lafzäit, mat den Testbedingungen, déi am Kontrakt festgeschriwwe sinn? |
| Héichmix-Aarbecht an engem Design mat héijem Volumen | Payback-Modell geet vun engem Deel an enger héijer Auslastung aus | Wéi laang ass d'Ëmstellungszäit tëscht dësen zwou spezifeschen Deelnummeren, an ass dës Zuel an Ärer ROI-Berechnung abegraff? |
| Planz net prett ronderëm d'Zell | Keng schrëftlech Spezifikatioun vun der Standuertbereetschaft; Verantwortung fir d'Risikobewäertung ass net kloer | Wéi eng Toleranz fir den agefuerenen Deel, wéi eng Loftvolumen a wéi eng Leeschtung gëtt vun der Zell ugesinn, a wien ass verantwortlech fir d'ISO 10218-2 Risikobewertung? |
| Kee Besëtz no der Iwwergab | Training an der Inbetriebnahmwoch integréiert; keng Ersatzdeellëscht | Wat ass am recommandéierte Ersatzdeeler-Kit virun Ort, wat ass Är lokal Äntwertverpflichtung, a kann eng Ausbildung nom Produktiounsstart geplangt ginn? |
Wouran chinesesch Fournisseuren wierklech méi schlecht sinn
Keefer, déi aus China beschaffen – wat de Rapport vun der Internationaler Federatioun vun de Roboter: Weltrobotik identifizéiert sech als de weltgréisste Maart fir Industrieroboter - kréien normalerweis eng Lëscht vu Virdeeler gewisen a keng Lëscht vu Kompromësser, wat d'Virdeeler méi schwéier ze gleewen mécht. Déi éierlech Versioun ass méi nëtzlech.
Absolut Genauegkeet um usprochsvollen Enn. Fir déi grouss Majoritéit vun de Schweess-, Paletten-, Maschinnebetreiungs- a Veraarbechtungsaarbechten hunn déi a China gebaut Waffen eng Widderhuelbarkeet, déi vollstänneg adäquat a vergläichbar mat den etabléierte japaneschen an europäesche Marken an der selwechter Notzlaaschtklass sinn. Uewen am Präzisiounsberäich, besonnesch an Uwendungen, déi eng kalibréiert absolut Genauegkeet fir offline programméiert Weeër anstatt geléiert Punkten erfuerderen, hunn déi etabléiert Marken ëmmer nach e Virdeel a punkto Kalibrierungsinstrumenter a laangfristeg thermescher Stabilitéit. Wann Är Uwendung do ass, sollt dat de Kaf entscheeden.
Dokumentatiounsqualitéit. Handbücher, déi op Englesch iwwersat sinn, variéieren a Qualitéit, an d'Lück gëtt méi grouss, wa mer vum Armhandbuch op d'Feelercodereferenz vum Controller an d'Konfiguratiounsnotizen vum Feldbus wiesselen. D'Maintenance-Mataarbechter spieren dat virun all deenen aneren. Et ass derwäert, no der kompletter englescher Servicedokumentatioun ze froen, ier mer bestellen, anstatt duerno.
Zäitzon a Kommunikatiounsreibung. Real, an net léisbar duerch gutt Absichten. Et ass handhabbar mat engem genannten Supportkontakt, enger vereinbarter deeglecher Iwwerlappungsfenster an engem Eskalatiounswee, awer e Keefer, deen Äntwerten an der selwechter Stonn iwwer en aacht Stonneplang erwaart, wäert frustréiert sinn.
Liwwerzäit fir Ersatzdeeler. Uewe beschriwwen, an dee wichtegsten Element op dëser Lëscht. Et ass och dee mat der Planung am meeschte verbessert: e Ersatzdeelkit virun Ort, deen bei der Bestellung spezifizéiert gouf, verwandelt eng Ausfall vun zwou Wochen an eng Ausfall vun zwou Stonnen.
Wiederverkaaf a Reschtwäert. Sekundärmäert leeën de Präis vun etabléierte Marken méi héich. Wann e fënnefjärege Verkaf oder eng duerch Asset-Backed Finanzéierung fir Äert Finanzteam wichteg ass, ass dëse Rabatt real a sollt am Modell sinn.
Keen dovun argumentéiert géint d'Beschaffung aus China. Si plädéieren dofir, se anzepräissen. E Keefer, deen Ersatzdeeler, Dokumentatioun, Äntwertverpflichtungen a lokale Support an der ursprénglecher Bestellung verhandelt, huet normalerweis méi niddreg Gesamtbesëtzkäschten wéi een, deen nëmmen d'Maschinnepräisser vergläicht an dës Artikelen spéider am Detailhandel entdeckt huet.
Wou dëst e Keefer hannerléisst
All Ursaach op dëser Lëscht ass e Scoping-Problem, keen Technologieproblem, an all eenzel dovun ass méi bëlleg an enger Spezifikatioun ze behiewen wéi an enger Inbetriebnahmwoch. D'Muster a Projeten, déi gutt lafen, ass onopfälleg: EOAT op Basis vu realen Deeler entworf, Duerchgank garantéiert op der Zellgrenz, Ëmstellungszäit als Designzil behandelt, eng schrëftlech Site-Bereetschaftsspezifikatioun, an Supportbedingungen, déi virun der Bestellung ausgehandelt ginn, anstatt nom éischten Decompte.
EVST (EVS TECH CO., LTD), e Roboterhersteller an Integrator mat Sëtz zu Chengdu, deen Enn 2018 gegrënnt gouf, liwwert Automatiséierungsprojeten an iwwer 100 Länner, an dëst Muster ass konsequent genuch, datt eist Liwwerteam dës fënnef Elementer elo als Scope Gates anstatt als optional Extras behandelt. Keefer, déi sech mat enger Spezifikatioun beschäftegen a wëllen eng zweet Meenung iwwer Tools, Duerchgangsviraussetzungen oder Supportbedingungen, kënnen eist Team iwwer ... erreechen. evsrobot.com.
Oft gestallten Froen
Firwat scheiteren Automatiséierungsprojeten och wann de Roboter ouni Problemer funktionéiert?
Well e funktionéierende Roboter keng funktionéierend Zell ass. Déi heefegst Feeler no der Liwwerung sinn d'Enn-of-Arm-Tooling, déi ze spéit op Basis vun onvollstännegen Deelerinformatiounen entworf gouf, den Duerchgank, deen aus der Roboterbewegungzäit amplaz vun der kompletter Statiounszykluszäit berechent gëtt, d'Ëmstellungszäit, déi de Business Case a Fabriken mat héijem Mix läscht, d'Variatioun vun den akommenden Deeler a Sécherheets- oder Utility-Lücken, op déi d'Fabréck sech net virbereet huet, an de Manktem u Verantwortung fir Ënnerhalt, Ersatzdeeler a Reprogramméierung nodeems den Integrator fortgaangen ass.
Wéi laang dauert d'Inbetriebsetzung vun engem Roboter no der Liwwerung tatsächlech?
Méi laang wéi déi meescht Ufänger plangen. D'mechanesch Installatioun ass séier, awer d'Debugging vum Tool géint richteg Deeler, d'Programmastellung, d'Sécherheetsvalidéierung an d'Akzeptanztester sinn dat, wat den Zäitplang festleet, an eleng d'Enn-of-Arm-Tooling brauch normalerweis véier bis aacht Wochen Design- a Bauzäit plus op d'mannst eng Revisioun nodeems se mat de Produktiounsdeeler optrieden. Frot de Liwwerant no engem Zäitplang, deen no Installatioun, Tooling, Programméierung, Sécherheetsvalidéierung an Akzeptanz opgedeelt ass, anstatt enger eenzeger Inbetriebnahmungslinn.
Wat fir Froen soll ech engem Roboterliwwerant stellen, ier ech de Kontrakt ënnerschreift?
Fënnef hunn am meeschte Gewiicht: wat ass déi geprägte Liwwerzäit fir End-of-Arm-Tooling als separat Liwwerung; garantéiert Dir Deeler pro Stonn op der Zellgrenz ënner definéierten Akzeptanzbedingungen; wat ass d'Ëmstellungszäit tëscht zwou spezifeschen Deelnummeren aus menger aktueller Mëschung; wéi eng Site-Bereetschaftsbedéngungen iwwerhëlt d'Zell a wien ass de Besëtzer vun der ISO 10218-2 Risikobewertung; a wéi eng Ersatzdeelkits, genannten lokale Supportkontakt a Reaktiounszäit mat der Bestellung geliwwert ginn.
Ass et riskant, Industrieroboter aus China ze kafen?
D'Risike si spezifesch a kontrolléierbar anstatt allgemeng. D'Hardwarequalitéit an d'Widderhuelbarkeet bei Mainstream-Schweißen, Paletteniséieren an Handling-Applikatioune si gréisstendeels vergläichbar mat etabléierte Marken an der selwechter Notzlaaschtklass. Déi tatsächlech Lücken sinn d'Qualitéit vun der englescher Servicedokumentatioun, d'Liwwerzäit vun den Ersatzdeeler als Douane, d'Reibung an der Zäitzon, d'absolut Genauegkeet um usprochsvollsten Enn vum Präzisiounsberäich an de méi niddrege Widderverkaafswäert um Secondairemaart. All dës Risike kënnen beim Kaf bewäert oder ëmgekéiert ginn, wat däitlech méi bëlleg ass wéi se während engem Linnenënnerbriechung z'entdecken.
Wien ass verantwortlech fir d'Sécherheet vun de Roboterzellen, de Roboterbauer oder den Integrator?
Ënnert ISO 10218-2:2025 sinn d'Risikobewertung an d'Sécherung op Zellniveau d'Verantwortung vum Systemintegrator, net déi vum Roboterhersteller. De Roboterarm ass eng Komponent; d'Zaun, d'Verriegelungen, d'Flächenscanner, d'Sécherheetslogik an déi dokumentéiert Risikobewertung gehéieren deem, deen d'Zell integréiert. Fir kollaborativ Uwendungen mussen d'Kraaft- a Drocklimiten, déi an der ISO/TS 15066 beschriwwe sinn, mam aktuellen Tool a mam agebauten Werkstéck validéiert ginn, net mam plakegen Aarm.
Soll e Buttek mat héijer Mëschung a klengem Volumen iwwerhaapt automatiséieren?
Dacks jo, awer mat engem aneren Designzil. Anlagen mat héijer Mëschung sollten Ëmstellungsminutten anstatt Zyklussekonden uginn, wat den Design a Richtung Schnellwiessel-Tools mat widderhuelbare Referenzpunkten, Nullpunktbefestigung, Programmbibliothéiken, déi no Deelerfamill organiséiert sinn, an dacks e nei auszestattungsfäege kollaborative Roboter amplaz vun enger fixer ofgezënnter Zell dréit. E Payback-Modell, deen op der Notzung vun eenzelne Komponenten baséiert, iwwerlieft de Kontakt mat enger Mëschung mat 40 Deeler net.
Schlëssel
- Automatiséierungsprojeten op Roboterhardware scheitere selten. Si scheiteren an der Lück tëscht engem geliwwerten Aarm an enger lafender Zell aus, an dës Lück ass e Scopingproblem, dat virun der Ënnerschrëft sichtbar ass.
- End-of-Arm-Tooling ass e personaliséiert Maschinnendesignprojet, keen Accessoire. Gitt eng separat Offer, plangt se separat, schéckt richteg Produktiounsbeispiller a vereinbart am Viraus wien fir d'zweet Revisioun bezilt.
- Insistéiert op engem garantéierten Duerchgank a Stécker pro Stonn op der Zellgrenz ënner schrëftlechen Akzeptanzbedingungen. Roboterbewegung Sekonnen aus engem Datenblat sinn keng Duerchganksverpflichtung.
- An Anlagen mat héijer Mëschung ass d'Ëmstellungszäit d'Zil vum Design, net d'Zykluszäit. Gitt dem Liwwerant Är tatsächlech Deelermëschung a kontrolléiert ob déi uginn Ëmstellung am Réckbezuelungsmodell erschéngt.
- Ënnert ISO 10218-2:2025 gehéieren d'Risikobewertung an d'Sécherung op Zellniveau dem Systemintegrator, an e geliwwerte Roboterarm ass ni eleng eng konform Zell.
- Verhandelt den Ersatzdeelkit virun Ort, den genannten lokale Supportkontakt, d'Reaktiounsverpflichtung an d'Ausbildung nom Start an der ursprénglecher Bestellung. Spéider kaaft, wärend engem Stillstand, hunn all véier méi kascht.
Iwwer den Auteur: Den EVST Editorial Team schreift iwwer industriell Automatiséierung fir Ingenieurs- an Operatiounsteams, déi hir éischt oder nächst Roboterzell spezifizéieren. EVST ass e Roboterhersteller an Integrator mat Sëtz zu Chengdu, deen Automatiséierungsprojeten an iwwer 100 Länner liwwert, mat enger IATF16949 Automotive-Zertifizéierung an enger CE / SGS / TUV Drëtt-Partei-Zertifizéierung fir seng ganz Produktlinn.
Auteur: Redaktiounsteam vun der EVST
Review vun: Redaktiounsteam vun der EVST
Lescht aktualiséiert:
Methode: EVST Five-Case Post-Delivery Screen — eng Planungshëllef op der Keefersäit fir d'Ofgrenzung vun enger Roboterzell virun der Ënnerschrëft, keen Akzeptanztest oder Ersatz fir d'Risikobewertung vun engem Systemintegrator.
Redaktiounspolitik · Korrekturpolitik · Konditioune vun benotzen