
Vum EVST Redaktiounsteam · Lescht Aktualiséierung: 11. Juni 2026
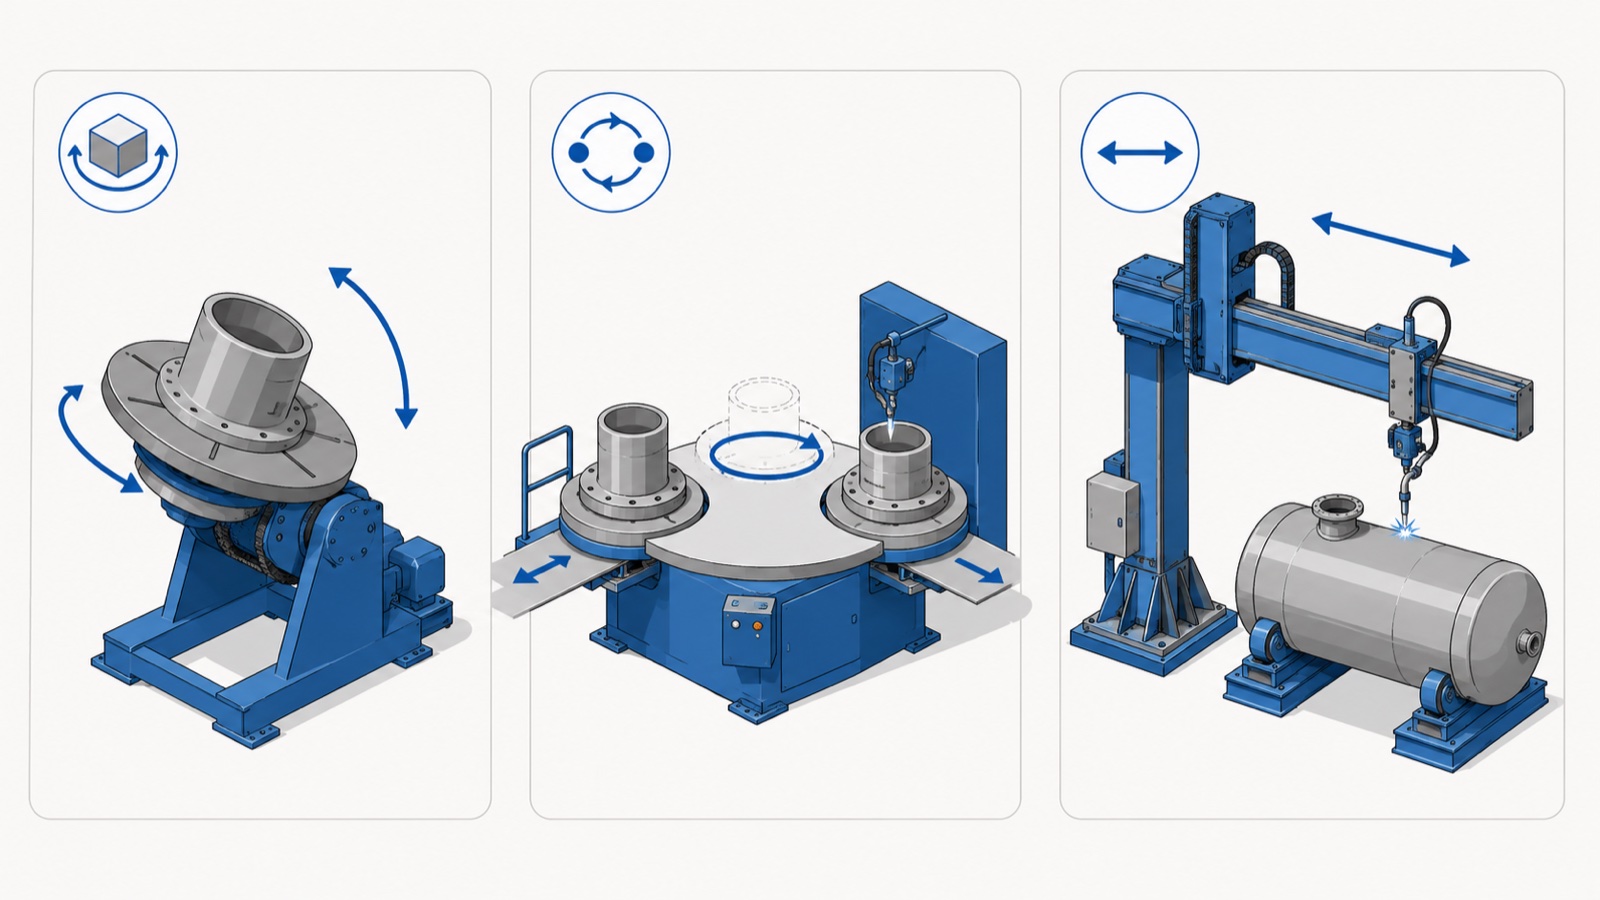
E Schweesspositionéierer, en Dréischrank an e Manipulator beweegen all d'Aarbechtsstéck oder d'Brennbrenner fir eng Naht méi effizient ze schweessen, awer si léisen ënnerschiddlech Problemer. E Positionéierer rotéiert an kippt den Deel fir all Naht an déi flaach Positioun ze bréngen. En Dréischrank indexéiert Deeler tëscht Belaaschtungs- a Schweessstatiounen fir d'Belaaschtung mam Schweessen ze iwwerlappen. E Manipulator dréit a beweegt de Schweesskapp selwer iwwer en groussen oder fixen Deel. Déi richteg Wiel hänkt dovun of, ob Är Aschränkung d'Deelorientéierung, d'Zyklusiwwerlappung oder d'Brennbrennerreechwäit ass.
Déi dräi Maschinnen, definéiert
D'Duercherneen tëscht dëse Begrëffer kënnt vun der Iwwerlappung: eng eenzeg Zell kann all dräi enthalen. D'Trennung vun hiren Haaptaufgaben mécht d'Auswiel einfach.
Schweess positioner
E Positionéierer hält d'Wierkstéck a beweegt et, andeems et rotéiert, kippet oder béides, sou datt all Naht an der flaacher oder horizontaler Positioun ass, wou d'Schweißqualitéit an d'Oflagerung am héchsten sinn. Seng Aufgab ass d'Deelorientéierung. E Positionéierer ass dat richtegt Instrument, wann de limitéierende Faktor d'Erreeche vu Naht ass, déi soss lues, defektufälleg Out-of-Position Schweessen erfuerderen. Déi komplett Opdeelung vun de Positionéiererklassen ass an eiser Schweißpositionierungsleitung.
Schweessdréietafel (Indexéierungsdësch)
En Dréitafel, dacks en Zwei-Statiouns- oder Rotatiounsindexdësch, tauscht Deeler tëscht enger Lade-/Entluedpositioun an enger Schweesspositioun. Wärend de Roboter den Deel an der Schweessstatioun schweess, luet den Operateur den fäerdegen Deel erof a luet en neien an der Ladestatioun, duerno indexéiert den Dësch. Seng Aufgab ass Zyklusiwwerlappung: hie verstoppt d'Ladezäit hannert der Schweesszäit, wouduerch d'Statiounsauslastung erhéicht gëtt. En Dréitafel kann selwer Positionéierer op all Säit hunn, déi zwee sinn net géigesäiteg ausschléissend.
Schweessmanipulator
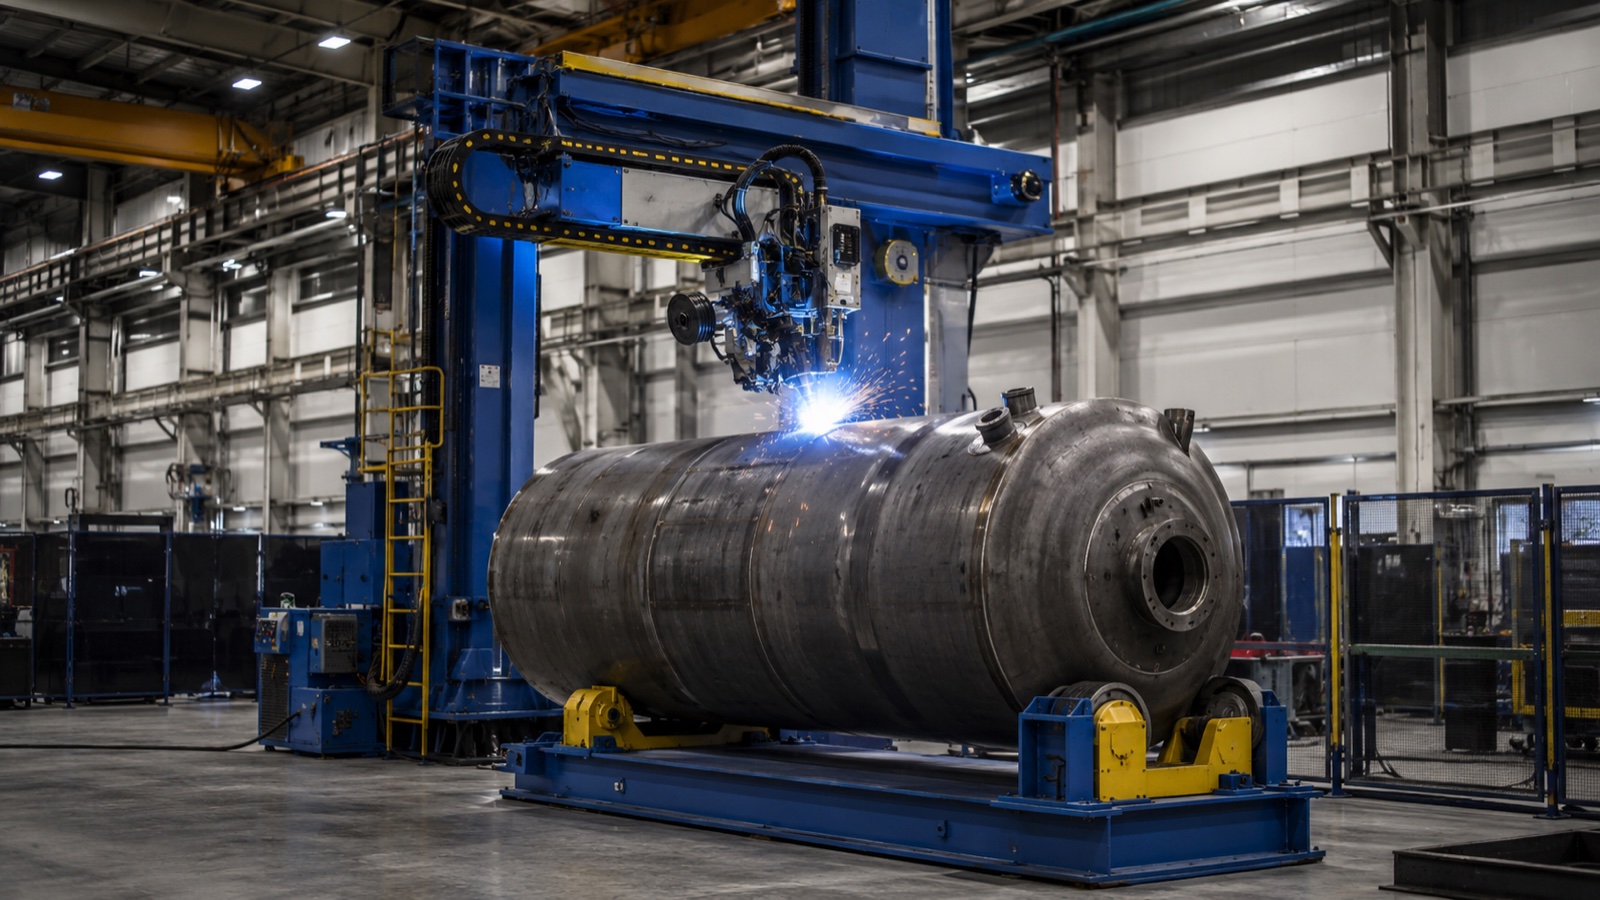
E Manipulator, heiansdo och Kolonn-a-Bom genannt, beweegt de Schweesskapp anstatt den Deel. Eng vertikal Kolonn an en horizontalen Boom droen d'Brennbrenner (an dacks e Drotzufuhr- a Fluxsystem) iwwer e grousst Werkstéck eraus, wouduerch d'Nähte vu Behälter, Panzer a laange Konstruktiounen erreecht ginn, déi ze grouss sinn, fir fräi ze rotéieren. Seng Aufgab ass d'Brennbrenner iwwer fix oder lues rotéierend grouss Aarbechtsstécker ze reechen, dacks gepaart mat engem Eenachs-Positionéierer, deen de Behälter ënnert dem Boom dréit.
| Maschinn | Wat bewegt | Käraarbecht | Gewënnt wann |
|---|---|---|---|
| Positionéierer | Den Deel (dréien/kippen) | Nähten an eng flaach Positioun bréngen | D'Nähte sinn net an der Positioun op engem beweeglechen Deel |
| Plattenspiller / Indextabel | Den Deel (Index tëscht Statiounen) | Iwwerlappungsbelaaschtung mat Schweessen | Zäitlimite fir d'Luede/Entluede vum Duerchgank |
| Manipulator (Sail & Boom) | D'Fackel/de Kapp | Erreeche vun Nähten op groussen, fixen Aarbechten | Den Deel ass ze grouss fir sech fräi ze orientéieren |
Wéi wielen: D'Maschinn un d'Aschränkung upassen
Dee propperste Wee fir ze entscheeden ass den Engpass an Ärem aktuelle Prozess ze nennen, an dann d'Maschinn ze wielen, déi en ewechhëlt.
Wann d'Aschränkung d'Schweißpositioun ass
Wann Schweißer iwwer dem Kapp oder vertikal schaffen, oder e Roboter kee gudden Aarbechtswénkel hale kann, ass den Engpass d'Orientéierung, an e Positionéierer ass d'Äntwert. Laut AWS D1.1 ënnerstëtzen flaach an horizontal Schweißnähten e méi héije Stroum a méi héijer Bewegungsgeschwindegkeet wéi Schweißnähten, déi net an der Positioun sinn, dofir ass d'Nei-Orientéierung vum Deel op flaach normalerweis dee gréisste Qualitéits- a Geschwindegkeetsgewënn, deen et gëtt. E Positionéierer mat zwou Achsen deckt Deeler mat Nähten a verschiddene Plangen of; eng Eenheet mat enger Achs deckt zylindresch Aarbecht of.
Wann d'Aschränkung d'Luedezäit ass
Wann de Roboter oder de Schweißer inaktiv ass a waart, bis d'Deeler gelueden an ausgeluet ginn, ass den Engpass d'Iwwerlappung vum Zyklus, an en Drehtisch mat zwou Statiounen ass d'Äntwert. No der gängeger Praxis am Zelldesign kann en Indextisch d'Onzäit vum Roboterbogen vun ongeféier der Hallschent vum Zyklus op wäit iwwer 80 Prozent erhéijen, andeems d'Belaaschtung vum kritesche Wee ewechgeholl gëtt. Dëst ass dacks de käschtegënschtegsten Duerchgangsgewënn bei engem existente Roboter.
Wann d'Aschränkung d'Gréisst vum Deel ass
Wann et sech ëm e grousst Gefäss, en Tank oder eng laang Fabrikatioun handelt, déi net fräi ënner engem fixe Brenner rotéiert ka ginn, ass den Engpass Reach, an e Manipulator, normalerweis mat engem Eenachs-Positionéierer, deen den Deel dréit, ass d'Äntwert. De Boom dréit de Kapp laanscht d'Naht, während de Positionéierer fir Rotatioun suergt, e Kombinatiounsstandard an der Drockbehälter- a Päif-Spullfabrikatioun.
Si schaffen dacks zesummen
An der Praxis, wann EVST-Ingenieuren eng Schweesszell opstellen, ass d'Fro selten "wéi eng" mee "wéi eng Kombinatioun". Eng typesch Zell fir schwéier Fabrikatioun kombinéiert e Positionéierer mat enger Achs (fir de Behälter ze rotéieren) mat engem Manipulator mat Sail a Boom (fir de Kapp iwwer d'Längt ze droen). Eng typesch roboterbaséiert Job-Shop-Zell kombinéiert en Drehtisch mat zwou Statiounen (fir d'Iwwerlappung vun der Laascht) mat Positionéierer mat zwou Achsen op all Säit (fir d'Orientéierung vun der Naht), sou datt een eenzege Roboter een Deel schweess, während den Operateur dat anert nei lued. Wann all Maschinn no hirem Job, hirer Orientéierung, hirer Iwwerlappung oder hirer Reechwäit benannt gëtt, bleift d'Layout-Entscheedung kloer, och wann all dräi an der selwechter Zell erschéngen.
Fir automatiséiert Zellen ginn all dës zu koordinéierte Bewegungsachsen ënnert dem Robotercontroller. Wéi de Roboter, d'Energiequell an de Positionéierer zesumme spezifizéiert a presentéiert ginn, gëtt op der EVST Produktsäit behandelt. Guide fir d'Auswiel vun engem Schweessroboterzellen.
Käschten a Komplexitéit, kuerz
Als ongeféier Schnëttweis ass e Positionéierer mat enger Achs dee einfachsten an deiersten vun den dräi; en Drehtisch mat zwou Statiounen füügt en zweete Befestigungsset an en Indexéierungsmechanismus derbäi; e Manipulator mat Sail a Boom ass typescherweis dee gréissten Investitiounsartikel wéinst senger Struktur a senger Reechwäit. Mee de richtege Verglach ass net de Präis, mee d'Käschte pro gutt Schweißnaht bei Ärem Duerchgank. En Drehtisch, deen d'Roboterauslastung verduebelt, kann sech méi séier zréckbezuelen wéi säi Präis et scho seet, während e Manipulator mat enger Iwwerdimensionéierung, dee fir en Deel kaaft gëtt, deen Dir zweemol am Joer schweißt, dat net mécht. Fir d'Budgetéierung an den ROI vum Positionéierer speziell, kuckt den EVST. Käschte fir de Positionéierer vum Schweess a ROI Guide.
EVST seng Werkstéckbehandlungsserie
EVST, mat Sëtz zu Chengdu an der Produktioun zu Wenling, liwwert Schweesspositionéierer a Klassen fir Eenzel-, Zwee- an Dräiachsen als Deel vu komplette Roboter-Schweesszellen, zesumme mat QJAR-Schweessroboter an der Integratioun vun der Energiequell. Positionéierer kënne mat Indexéierungsstatiounen a Kappdrostrukturen kombinéiert ginn, sou datt d'Deelorientéierung, d'Laaschtiwwerlappung an d'Brennbrennerreechwäit fir eng bestëmmt Deelfamill zesumme konstruéiert sinn, anstatt als getrennt ofgetrennt Maschinnen ze kafen.
Laut dem Zertifizéierungsrekord vun EVST huet seng Roboter- a Schweessautomatiséierungslinn d'IATF 16949 Qualitéitszertifizéierung fir Automobilindustrie, mat CE-, SGS- an TUV-Zertifizéierungen vun Drëttubidder. Well déi richteg Äntwert normalerweis eng Kombinatioun ass, moosst EVST d'Handhabungsausrüstung op Basis vum Worst-Case-Deel an dem Duerchlafzil zesummen, anstatt eng eenzeg Maschinn isoléiert ze verkafen.
Oft gestallten Froen
Wat ass den Ënnerscheed tëscht engem Schweesspositionéierer an engem Drehtisch?
E Schweesspositionéierer rotéiert a kippt den Deel fir all Naht an déi flaach Positioun ze bréngen, wat e Problem vun der Schweessorientéierung léist. En Dréischrank, oder Indexdësch, tauscht Deeler tëscht enger Ladestatioun an enger Schweessstatioun, sou datt d'Beluede geschitt, während den viregten Deel geschweesst gëtt, wat e Problem vun der Zyklusiwwerlappung léist. Si gi meeschtens kombinéiert: en Dréischrank kann Positionéierer op all Säit droen.
Fir wat gëtt e Schweessmanipulator benotzt?
E Schweessmanipulator, oder Kolonn-a-Bom, beweegt de Schweesskapp anstatt den Deel. Eng vertikal Kolonn an en horizontalen Boom droen d'Brennerei iwwer grouss Werkstécker, Behälter, Panzer a laang Konstruktiounen, déi ze grouss sinn fir fräi ze rotéieren. Et gëtt normalerweis mat engem Eenachs-Positionéierer gekoppelt, deen den Deel ënner dem Boom rotéiert, eng Standardopstellung an der Drockbehälter- a Päiffabrikatioun.
Brauch ech e Positionéierer oder e Manipulator?
Wielt no Deelgréisst. Wann den Deel gedréit a gekippt ka ginn, fir d'Nähte flaach ze maachen, ass e Positionéierer genuch a méi einfach. Wann den Deel ze grouss ass, fir sech fräi ze orientéieren, an d'Brennbrenner muss op d'Naht goen, braucht Dir e Manipulator, typescherweis mat engem Eenachs-Positionéierer, deen den Deel dréit. Vill schwéier Fabrikatiounszellen benotzen béid zesummen.
Kann eng Zell e Positionéierer, en Drehtisch an e Manipulator zesummen benotzen?
Jo, a vill maachen dat. Déi dräi léisen ënnerschiddlech Restriktiounen, Orientéierung, Iwwerlappung vun der Laascht a Reechwäit, sou datt eng Zell se dacks kombinéiert: en Dréischrank fir d'Iwwerlappung vun der Laascht, Positionéierer op hire Säiten fir d'Nahtorientéierung, an e Manipulator fir grouss Deeler. An automatiséierten Zellen gi se als koordinéiert Bewegungsachsen ënner dem Robotercontroller a Betrib geholl.
Wéi eng Optioun bréngt déi gréisst Verbesserung vum Duerchgank?
Et hänkt vum Engpässe of. Wann d'Schweißer net an der richteger Positioun schaffen, gëtt e Positionéierer de gréisste Qualitéits- a Geschwindegkeetsgewënn, andeems en d'Nähte flaach mécht. Wann de Roboter op d'Beluedung waart, gëtt en Zwei-Statiouns-Dréischalter de gréissten Auslastungsgewënn, andeems en d'Beluedungszäit iwwerlappt. Wann den Deel ze grouss ass fir sech ze orientéieren, ass e Manipulator déi erméiglechend Maschinn. Nenn als éischt d'Aschränkung, da wielt déi Maschinn, déi se ewechhëlt.
Wou goen Nächst
Fir d'Detailer vun den Ingenieurspositiounsklassen, liest d' SchweißpositionierungsleitungFir en EVST-Positionéierer mat Ärem Deel mat engem Wee zu engem Devis ofzestëmmen, kuckt Auswiel vun EVST-SchweißpositionéiererFir déi komplett robotesch Schweesszell, kuckt eis Schweissroboter Guide an der ZellauswielguideFir Froen iwwer d'Beschaffung kann den EVST Verkaf iwwer de folgende Link erreecht ginn: Kontakt Säit.
Iwwer den Auteur: Den EVST Editorial Team schreift iwwer industriell Robotik an intelligent Produktioun fir Ingenieuren a Manager am Betrib, déi Automatiséierungsprojeten evaluéieren. EVST (EVS TECH CO., LTD), gegrënnt zu Chengdu am Joer 2018, huet iwwer 600 Automatiséierungsprojeten geliwwert a verschéckt a méi wéi 100 Länner, mat enger IATF 16949 Zertifizéierung am Automobilberäich a CE / SGS / TUV Zertifizéierungen vun Drëttubidder an de QJAR, kollaborative Roboter, SCARA an Delta Produktfamilljen.