
E Layout fir d'Handhabung vu klenge Stécker huet zwou Referenzproblemer ze beschreiwen: d'Eegeschaft, déi en ukommenden Deel identifizéiert, an déi physesch Plaz, wou den Deel ukomme soll. E kloert Bild am Ofhuelberäich definéiert eleng net d'Empfangsausrüstung oder bestätegt eng erfollegräich Plazéierung.
Beschreift béid Enden vun der Bewegung
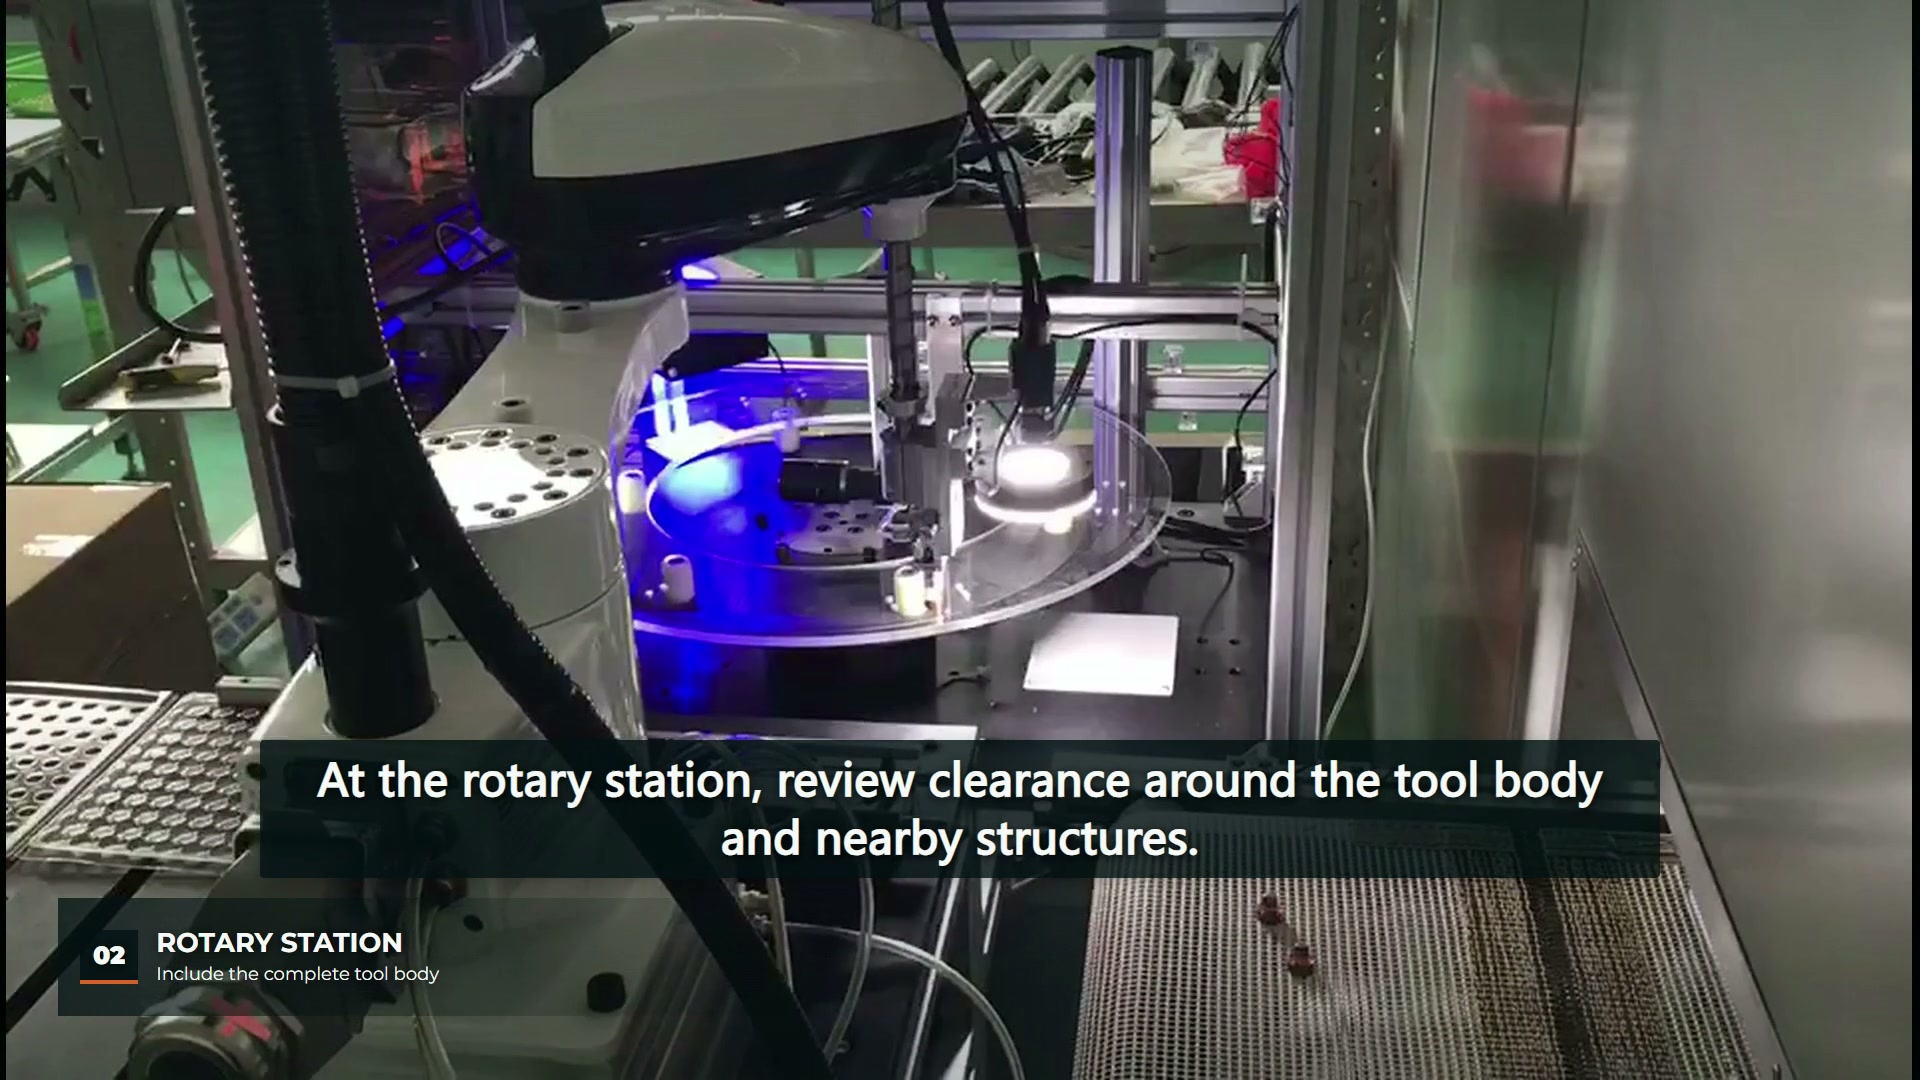
Um 00:03 Auer weist d'Video e wäisse SCARA-Roboter iwwer engem Aarbechtsdësch mat engem Agangsberäich riets an enger beliichter Rotatiounsstatioun lénks. Um 00:12 Auer ass d'Tool iwwer der Rotatiounsstatioun, an d'Ëmgéigend vum Dësch ass nach ëmmer ze gesinn. Dës Observatioune bestätegen d'Bezéiung vun den Aarbechtsberäicher. Si berichten net iwwer d'Genauegkeet vun der Erkennung, d'Inspektiounsresultater oder d'Handhabung vun ofgeleenten Deeler.
Fänkt eng Applikatiounsbeschreiwung un andeems Dir d'Deelfeature nennt, déi fir d'Orientéierung benotzt gëtt, an d'Destinatiounsfeature, déi fir d'Placement benotzt gëtt. Zum Beispill sinn eng siichtbar baussenzeg Kontur an eng Empfangstasch verschidde Referenzen. Hir Relatioun muss beschriwwe ginn, och wann d'Roboterbewegung einfach ausgesäit.
Wielt d'Beliichtung fir d'Feature déi observéiert gëtt
Basler säi Beliichtungguide erkläert, datt Hannergrondbeliichtung d'Kontur vun engem Objet ervirhiewe kann, während d'Uewerflächeninformatioun verluer geet. Déi relevant Lektioun ass et, eng Beliichtungsanordnung ronderëm d'Feature ze wielen, déi soll inspizéiert ginn. D'Luuchten, déi an dësem Opname sichtbar sinn, bestätegen net, wéi en Algorithmus, Beliichtungmethod oder Akzeptanzschwellwäert benotzt gëtt.
Fir en neien Deel, sammelt Biller vum aktuellen Element ënner de virgesinnten Betrachterbedingungen. Gitt plausibel Orientéierungsännerungen a Uewerflächenvariatiounen an. Wann d'Entscheedung vun enger Flächenmarkéierung oder engem Uewerflächendefekt ofhänkt, kann en Ëmriss eleng déi erfuerderlech Informatioun net verfügbar maachen. Wann et vum Ëmriss ofhänkt, definéiert wéi eng Kanten sichtbar bleiwe mussen.
Bildpositioune mat physesche Positioune verbannen
Dokumentatioun vum Basler Kalibratiouns-vTool beschreift d'Konversioun vu Bildkoordinaten a physikalesch Koordinaten. Dat ass den Ëmfang vun der zitéierter Referenz; et ass keen Kalibrierungssatz fir dës Zell.
Fir d'Projetiwwerpréiwung, identifizéiert d'Kamerareferenz, d'Roboterreferenz an d'Empfangsfixturreferenz op engem Layout. Beschreift wat nach eng Kéier iwwerpréift muss ginn, wann d'Héicht vun der Kamera, dem Dësch oder dem Deel ännert. Haalt d'Bildresultat an déi lescht Observatioun vum placéierten Deel am selwechte Proufprotokoll, sou datt eng Diskrepanz an der Placement ënnersicht ka ginn, mat béide Säite vun der Bewegung verfügbar.
| Input fir ze konservéieren | Wat d'Iwwerpréiwung ënnerscheede kann |
|---|---|
| Representativ Biller vun den ukommenden Deeler | Ob déi beabsichtigt Funktioun sichtbar ass |
| Beschreiwung vun der Kamera- a Befestigungsreferenz | Wéi d'Bildpositioune mam Layout zesummenhänken |
| Empfangstasch oder Positionéierungsgeometrie | Wat definéiert déi lescht placéiert Konditioun |
| Biller an Observatioune fir ongewéinlech Proben | Ob déiselwecht Entscheedung fir ëmgedréint oder verdeckt Deeler gëllt |
Iwwerpréift den Empfangszoustand separat
D'Rotatiounsstatiounsvue bei 00:12 hëlleft Froen iwwer de komplette Werkzeugkierper an d'nërdlech Strukturen ze präziséieren. Si kann net déi dimensional Akzeptanz vun all Plazéierung weisen. Wann déi nächst Operatioun vun der Orientéierung, dem Sëtz oder der Trennung ofhänkt, gitt un, wéi dës Konditioun iwwerpréift gëtt, nodeems den Deel ukomm ass.
Den zougehéieregen Artikel iwwer Visiounsgestëtzte SCARA-Sortéierung a Koordinatenkartéierung diskutéiert dat méi breet Problem vun der Mapping a Pick-Verification. Hei ass déi méi enk Aufgab, dat akommend visuellt Feature an déi empfaangend kierperlech Referenz ze dokumentéieren, ier e Kandidate-Layout evaluéiert gëtt.
E nëtzlecht Iwwerpréiwungspaket enthält dofir representativ Deeler, Featurebiller, d'Empfangsgeometrie a gekoppelt Opnam-/Placementobservatiounen. Siichtbar Roboterbewegung liwwert Kontext; d'Beispillopzeechnunge liwweren d'Beweiser fir dat gewënschte Resultat.