
Qualitéitskontroll vum Roboterschweessen: KI Visiounsinspektioun, NDT & ISO 5817 Defektklassifikatioun (2026)
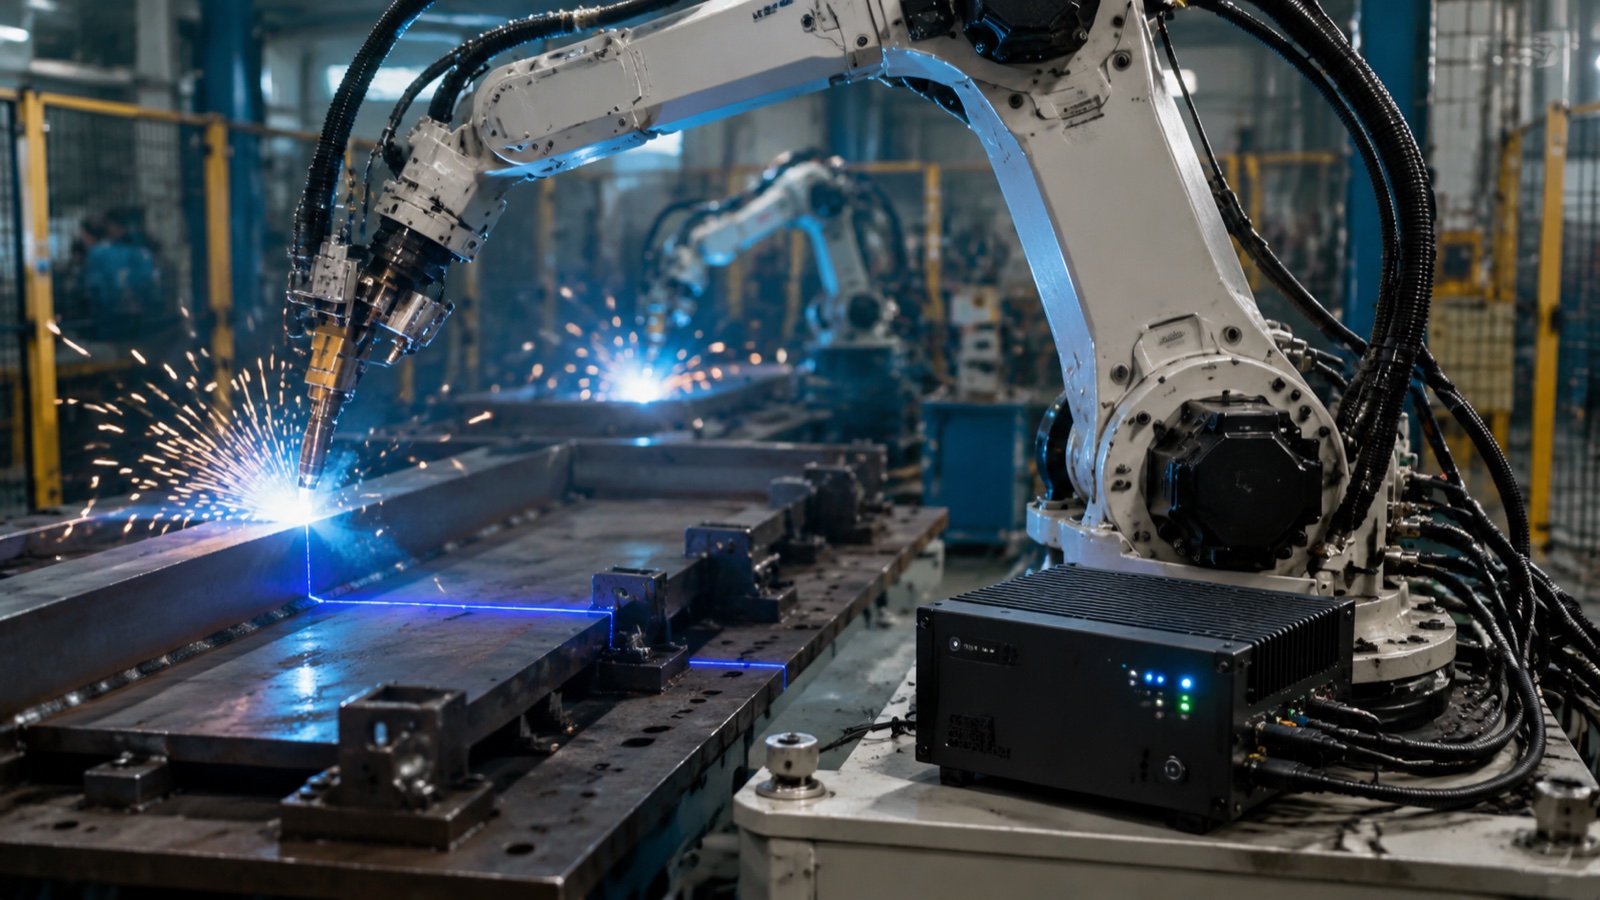
D'Qualitéitskontroll vum Roboterschweissen kombinéiert véier Schichten: Inline-Prozessiwwerwaachung vun der Bouspannung, dem Stroum an der Drotzufuhr; KI-Visiounsinspektioun vum Schweessperle virum, während an nom Schweessen; net-destruktiv Prüfung (UT, RT, MT, PT oder VT) fir sécherheetskritesch Verbindungen; a strukturéiert Defektklassifikatioun géint ISO 5817 / ISO 6520 Akzeptanzniveauen a Coden wéi AWS D1.1. Zesummen drécken dës Schichten d'Schweessdefektraten vun den 5–8%, déi typesch fir manuell Operatiounen sinn, op ënner 1% a kalibréierte Robotersystemer.
De QC Stack op ee Bléck: Wat all Schicht opfängt
Ier all Schicht grëndlech ënnersicht gëtt, weist déi folgend Vergläichstabell wat all Method erkennt, hire Käschteberäich pro Zell an d'Geschwindegkeet mat där d'Resultater verfügbar sinn. D'Verständnis vun dësen Ënnerscheeder ass den Ausgangspunkt fir ze entscheeden, wéi eng Kombinatioun fir eng bestëmmt Produktiounsëmfeld gëeegent ass.
| QC-Method | Wat et erkennt | Ofdeckung | Zouschlagskäschten (pro Zell) | Resultatgeschwindegkeet |
|---|---|---|---|---|
| Inline-Prozessiwwerwaachung (Arc-Parameteren) | Spannungs-/Stroumdrift, Drotzufuhr-Anomalien, Gasflussverloscht — Prozessofwäichungen ier se zu Defekter ginn | 100% vun der Zäit vum Bou | 2,000–8,000 $ (Sensor + Logging) | Echtzäit (Millisekonnen) |
| KI-Visioun — Virschweißen (Verbindungsgeometrie) | Spalt, Fehlausriichtung, Verbindungspassung ausserhalb vun der Toleranz | 100% vun de Gelenker | Gedeelt mat Post-Schweiß-Visiounshardware | 1–3 Sekonnen pro Scan |
| KI-Visioun — amgaang (Schmelzpool) | Bouinstabilitéit, onvollstänneg Fusiounssignaturen, Sprëtzanomalien | 100% vun der Boulängt | 10,000–25,000 $ (Highspeed-Kamera + IR) | Echtzäit mat ~100ms Lag |
| KI-Visioun — nom Schweessen (Perleprofil) | Ënnerschnitt, Iwwerlappung, Ënnerfëllung, Uewerflächenporositéit, Ofwäichunge vun der Perlgeometrie | 100% vun der Schweessfläch | 15,000 €–55,000 € (3D-Profiler + Edge Compute) | 5–30 Sekonnen pro Gelenk |
| Ultraschallprüfung (UT / PAUT) | Intern Mängel: Mangel u Verschmelzung, Rëss, volumetresch Aschlëss am Material ≥6 mm déck | Proufgepréift oder 100% op Sécherheetsverbindungen | 0 $ (ausgelagert) – 45,000 $ (In-Cell PAUT) | Minutten pro Gelenk (offline) |
| Radiographesch Tester (RT) | Intern Mängel iwwer de ganze Querschnitt vun der Verbindung; virgeschriwwen fir CJP-Schweißnähten | Code-mandatéiert Lot-Proufnahme | Outsourced pro Schweess oder pro Partie | Stonnen (Film) bis Minutten (digital) |
| Magnéitescht Partikel (MT) | Uewerflächen- a Uewerflächenrëss a ferromagnetesche Materialien | Echantillon | 500–3,000 $ (Ausrüstung) | 15–30 Minutten pro Test |
| Faarfstoffpenetrant (PT) | Rëss an oppener Uewerfläch a Porositéit an all Materialien | Echantillon | 200–1,500 $ (Verbrauchsmaterial) | 30–60 Minutten pro Test |
| Visuell Tester (VT) | Uewerflächegeometrie, Ënnerschnitt, Iwwerlappung, Gréisstenonkonformitéiten | Prouf oder 100% manuell | Nëmmen Aarbechter | Minutten pro Gelenk |
Sektioun 1 — Inline-Prozess-Iwwerwaachung
Inline-Prozessiwwerwaachung ass den éischte Schrëtt an der Qualitéitskontroll vum Roboterschweissen. Amplaz Mängel ze fannen nodeems se optrieden, verfollegt se d'Prozessvariablen, déi Mängel verursaachen, a markéiert Ofwäichungen, ier de Bou weidergeet.
Bouparameter: Spannung, Stroum an Drotzufuhr
Beim GMAW-Schweißen (MIG/MAG) protokolléiert d'Stroumquell d'Bougspannung an de Schweessstroum mat Oftastraten vun 1 kHz oder méi héich. D'Wellenform-Iwwerwaachungssoftware vergläicht de Live-Signal mat Referenzwelleformen, déi während der Qualifikatioun vum Schweessprozedur festgeluecht goufen. En dauerhafte Spannungsoffall vu méi wéi ±3 V vum Sollwäert weist op e Problem mat der Kontaktspëtz, eng falsch Ausriichtung vun der Verbindung oder e Problem mam Schutzgas hin. Stroumofwäichunge korreléiere mat Ännerungen an der Drotzufuhrgeschwindegkeet, déi d'Penetratioun an d'Päerdgeometrie beaflossen. Systemer wéi den SmartPower-Modul vun ABB an d'CheckPoint-Datenloggingplattform vu Lincoln Electric implementéieren dës Zort vun der Detektioun vu Welleformanomalie andeems se all Verbindung en Schweessqualitéitsindex baséiert op der Parameterstabilitéit zouweisen.
Gasfluss an Iwwerwaachung vum Zoustand vun der Brenner
De Schutzgasfloss gëtt um Reguléierer an, bei instrumentéierte Systemer, um Kierper vum Brenner iwwerwaacht. E Massenflosssensor léist e Schweessstoppsignal aus, wann de Floss ënner de qualifizéierte Minimum fällt, typescherweis 12–18 L/min fir Massendrot-GMAW, wat d'Porositéit verhënnert, déi duerch eng inadequater Gasofdeckung verursaacht gëtt. Brennerzoustandssensore iwwerwaachen den Düsenwiderstand (e Stellvertrieder fir Sprëtzbildung) an de Verschleiss vun der Kontaktspëtz, wat e Werkzeugwiessel ausléist, ier d'Spëtzenverschlechterung den TCP verännert an d'Positionéierung vun der Perl verschlechtert.
Arc-On Zäit als Qualitéitssignal
D'Unzündungszäit pro Verbindung, déi automatesch geloggt gëtt, liwwert e Qualitéitssignal op Zyklusniveau. Eng Verbindung, déi normalerweis 18 Sekonne laang Uzündungszäit brauch an an 14 Sekonne fäerdeg ass, weist op e virzäitegt Ausstierwe vum Bou hin, e potenziellt Evenement vu Verschmelzung. D'Traceability-Logs op Sequenzniveau korreléieren d'Unzündungszäit vum Bou, de Spëtzestroum an d'Spannungsstabilitéit mat der Verbindungs-ID, wat eng Ursaachanalyse erméiglecht, wann Defekter no der NDT fonnt ginn.
No Industriedaten, déi vun der American Welding Society (AWS) zesummegestallt goufen, reduzéiert d'Roboterschweißen d'Schweißfehlerquoten vun typeschen 5–8% bei manuellen Operatiounen op ënner 1% a richteg kalibréierte Robotersystemer. Déi reschtlech manner wéi 1% vun de Fehler kënne virun allem op Fehlausriichtung vun de Befestigungselementer a Feeler am Gestioun vum Verbrauchsstoff zréckgefouert ginn, anstatt op de Schweessprozess selwer, soudatt d'Inline-Parameteriwwerwaachung zum primäre Mëttel ass fir dës Reschtfehlermodi z'entdecken, ier se Schrott generéieren.
Sektioun 2 — KI-Visiounsinspektioun (Kärqualitéitsschicht)
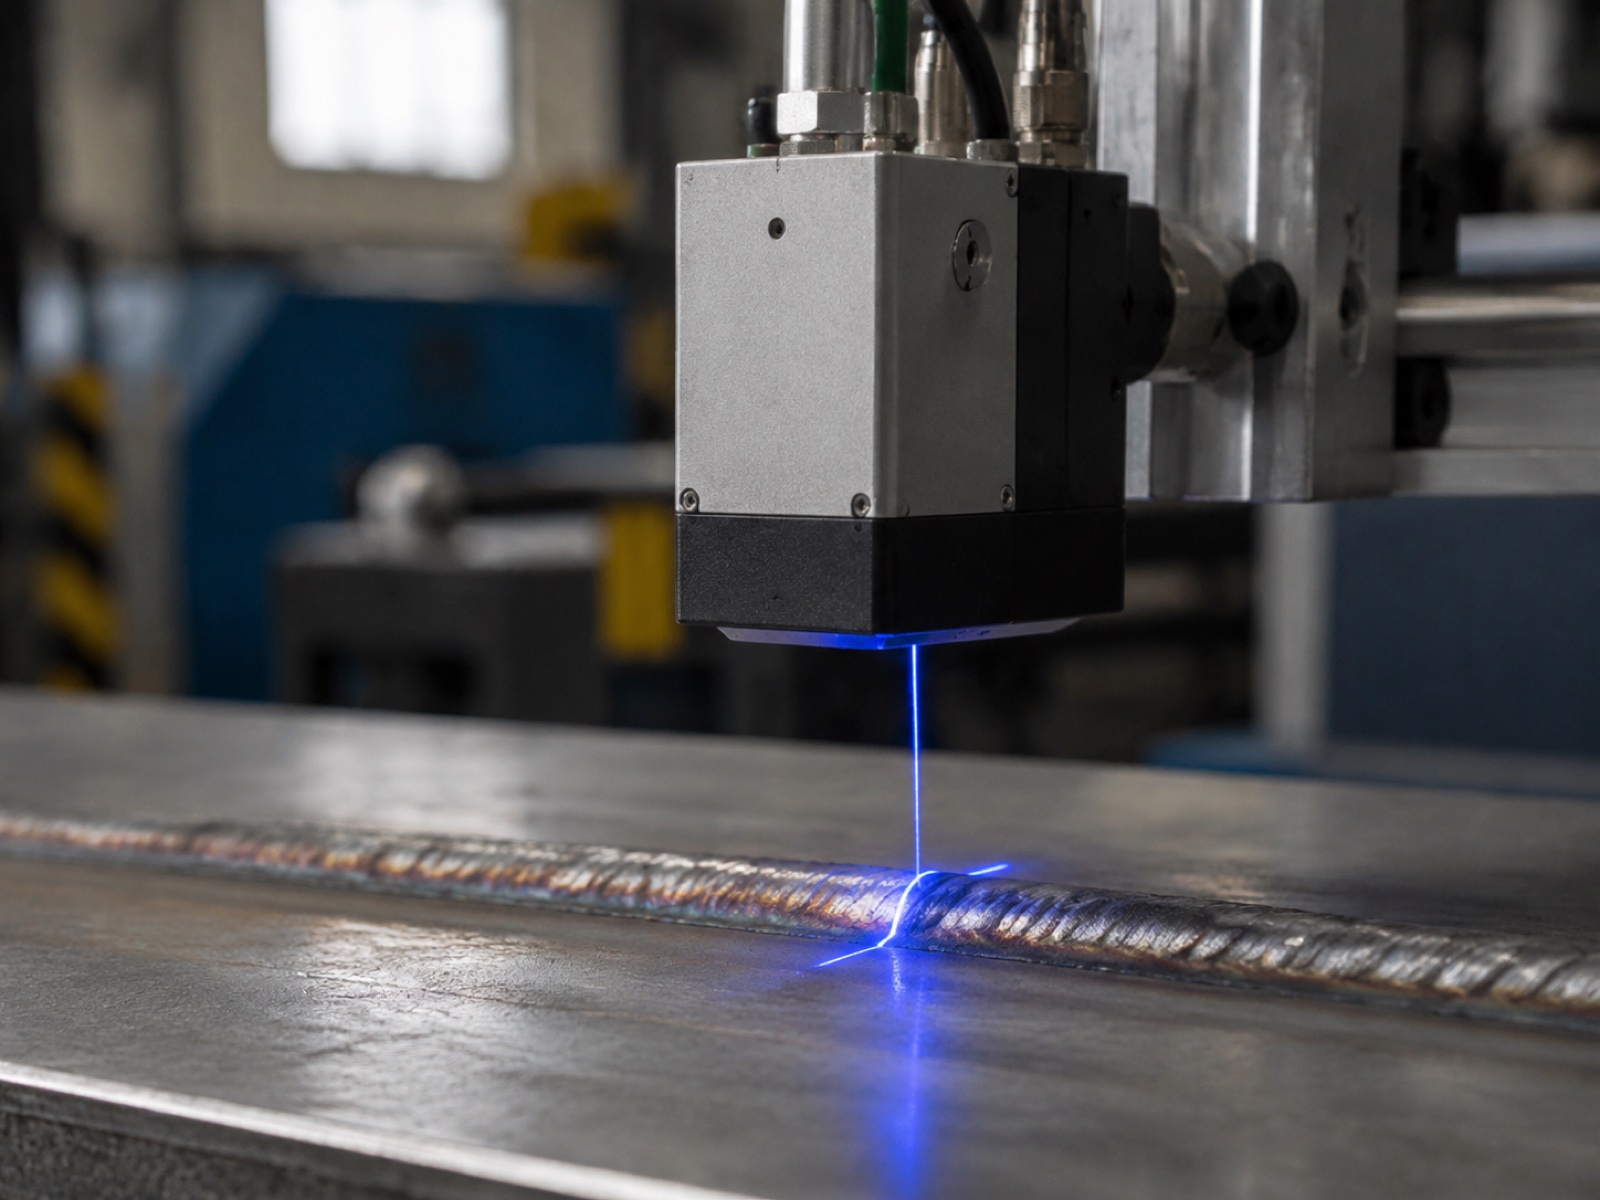
D'KI-Visiounsinspektioun deckt elo all dräi zäitlech Phasen vum Schweessen of: virum Ufank vum Bou (Verifizéierung virun der Schweessverbindung), wärend der Schweess (Iwwerwaachung vum Schmelzbad an dem Bougliicht) an nom Schweess (Profiléierung vun der Schweessperle nom Schweess). All Phase benotzt verschidde Sensorhardware a liwwert en anere Qualitéitskontrollwäert.
Virum Schweessen: Verifizéierung vun der Verbindungsgeometrie
E Laserlinnscanner oder eng 3D-Kamera mat strukturéiertem Liicht erfaasst d'Geometrie vun der Verbindung, ier de Roboter mam Schweessen ufänkt. De System kontrolléiert d'Wuerzelspalt, d'Ausriichtung vun der Verbindung an den Ufängswénkel géint d'Limiten vun der qualifizéierter Schweessprozedurspezifikatioun (WPS). Verbindungen ausserhalb vun der Toleranz, eng Spalt, déi méi breet ass wéi de maximalen WPS, eng Fehlausriichtung, déi d'Päerd aus dem Zentrum bréngt, ausléisen en Halt an en Alarm, ier iergendeng Zäit fir de Bou duerch eng defekt Opstellung verschwend gëtt.
Zu de féierende Systemer an dësem Beräich gehéieren Meta Vision MV (EtherCAT-integréiert, üblech an Autoskarosseriewierkstätten), Servo-Robot (breet Uwendung an der Strukturfabrikatioun), Scansonic (tolerant fir héich Energieëmfeld) an Octopuz (Software-Säite-Wee-Korrektur aus Punktwollek). De Pre-Weld Scan korrigéiert och de Schweesswee vum Roboter op Deel-zu-Deel Dimensiounsvariatiounen, wat déi primär Funktioun vun de Nahtverfollegungslaserprofilometer ass, déi am Zellkomponentenguide beschriwwe ginn.
Am Prozess: Liichtbogenprofil a Schmelzpool-Iwwerwaachung
Héichgeschwindegkeetskameraen (10,000–50,000 Biller pro Sekonn), déi op d'Emissiounswellelängte vun der Bou gefiltert sinn, erfassen de Profil vum Bouliicht an d'Geometrie vum Schmelzpool a Echtzäit. Infraroutthermographiekamerae kartéieren gläichzäiteg d'Temperaturverdeelung vun der hëtzebeaflosster Zon (HAZ). Zesummen weisen dës Signaler op onvollstänneg Schmelzung hin, ier se ënner spéideren Duerchgäng begruewe gëtt: e Schmelzpool, deen sech op eemol verengt, während d'Beweegungsgeschwindegkeet an de Stroum konstant bleiwen, signaliséiert e Kollaps vun der Verbindungslück oder eng Kontaminatioun vum Basismetall.
An der Praxis ass In-Process Vision déi rechenméissegst usprochsvoll Schicht. Edge Inference Boards (NVIDIA Jetson oder gläichwäerteg) lafen liicht CNN-Modeller aus, déi op markéierte Bogenanomalie-Biller trainéiert sinn, a klassifizéieren all Frame bannent 50–100 ms. Voll NVIDIA Metropolis Pipelines ginn an héichproduktive Automobilzellen agesat, wou verschidde Kamera-Feeds gläichzäiteg lafen.
No der Schweess: Perlprofil a Defektklassifikatioun
D'Profiléierung vun der Schweißperle nom Schweißen benotzt en 3D-Laserprofilometer fir eng Querschnittspunktwollek vun der fäerdeger Schweißnaht ze generéieren. De Profiler moosst d'Perlebreet, d'Héicht, d'Ënnerschnittsdéift, d'Iwwerlappungsverlängerung an den Zéiwénkel, Parameteren, déi direkt mat den ISO 5817 Akzeptanzniveauufuerderunge verbonne sinn. Deep-Learning-Modeller, déi op markéierte Schweißdefektdatensätz trainéiert sinn, klassifizéieren Uewerflächenmerkmale: Ënnerschnitt (ISO 5817 Typ 5011), Iwwerlappung (5041), Ënnerfëllung (5012), Uewerflächenporositéit (2017) a geometresch Ofwäichunge vum qualifizéierte Perleprofil.
Zu de kommerzielle Vision-Softwareplattformen, déi a Produktiounsimplementatioune benotzt ginn, gehéieren Cognex VisionPro (weit benotzt fir 2D-Uewerflächeninspektioun), MVTec HALCON (bevorzugt fir komplex 3D-Profilanalyse mat Skriptflexibilitéit) an Intel Geti (Cloud-ënnerstëtzt Modelltraining a Gestioun vum Implementatiounsprogramm). Applikatiounsspezifesch Inspektiounsstacks gehéieren Inspekto S70 fir flexibel Produktiounszellen an Yxlon HBR-DL fir röntgenintegréiert Inspektioun vu sécherheetskritesche Schweißnähten an der Loftfaart a bei Drockbehälter.
No Industriedaten erreecht d'KI-Visiounsbaséiert Schweißinspektioun Defektdetektiounsraten vun 96–99% fir Uewerflächen- a Uewerflächennendefekter, am Verglach zu ongeféier 87% fir trainéiert manuell visuell Tester (VT), déi mat Produktiounsduerchgangsgeschwindegkeet duerchgefouert ginn. D'Falsch-Positiv-Rate mat KI-Systemer ass och méi niddreg wéi mat manueller VT, well de Modell e konsequenten Entscheedungsschwellwäert op all Miessung uwendt, ouni d'Middegkeetseffekter an d'Schwellendrift, déi mënschlech Inspekteren iwwer eng laang Schicht beaflossen.
Sektioun 3 — Net-destruktiv Testmethoden (NDT)
NDT-Methode gi vu Schweesscoden fir sécherheetskritesch Verbindungen verlaangt a kënnen net eleng duerch visuell oder kënschtlech Intelligenz-Visiounsinspektioun ersat ginn. All Method huet eng spezifesch Fäegkeetsgrenz; d'Spezifizéierung vun der richteger Method fir den Typ vun der Verbindung an d'Materialdicke ass d'Grondlag vun engem Code-konformen Inspektiounsplang.
Ultraschallprüfung (UT / PAUT)
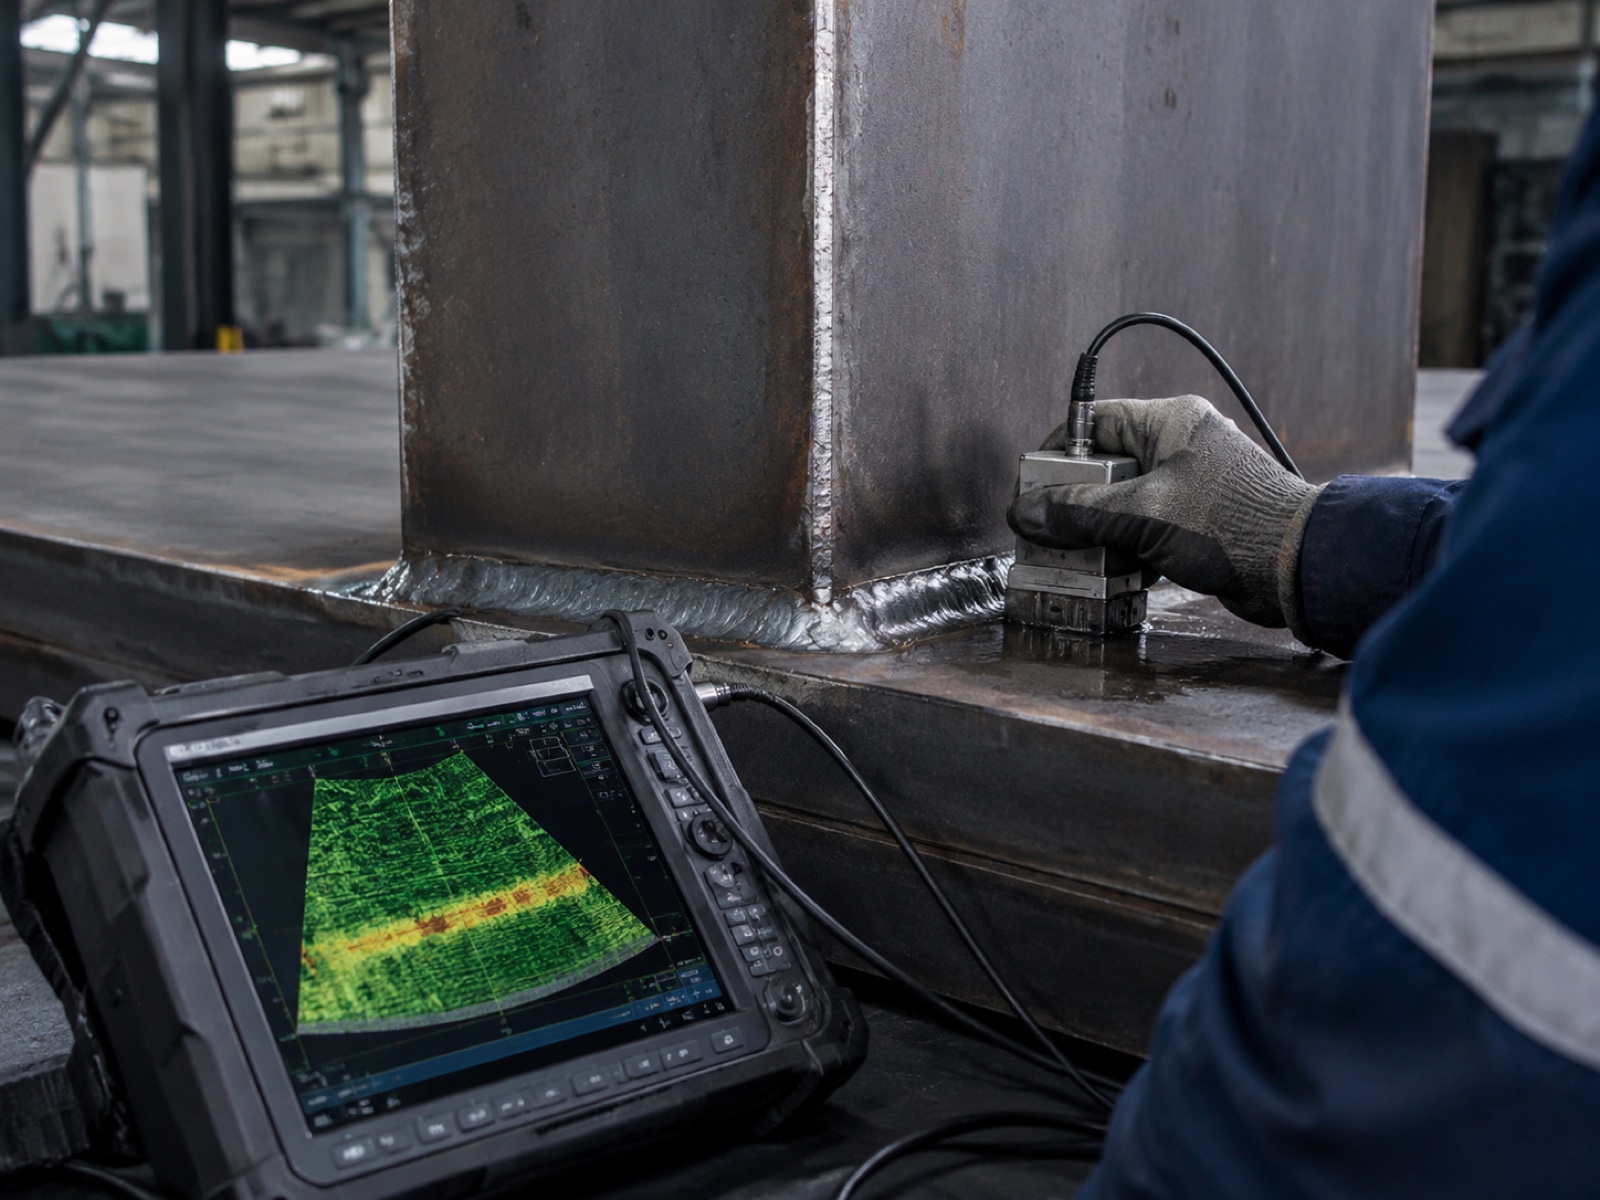
Ultraschalltester benotzen héichfrequent Schallwellen fir intern Diskontinuitéiten a Material mat enger Déckt vu 6 mm oder méi ze detektéieren. Phased-Array UT (PAUT) steiert de Stral elektronesch iwwer verschidde Winkelen, ouni d'Sond ze beweegen, a generéiert e Querschnitts-S-Scan-Bild vum Schweessvolumen an engem eenzege Duerchgank. PAUT huet déi konventionell Single-Probe UT bei Struktur- a Drockbehälterschweißnähten gréisstendeels ersat, well se eng besser volumetresch Ofdeckung, digital Bildgebung an eng permanent Opzeechnung bitt. AWS D1.1 Annex K akzeptéiert PAUT als Alternativ zu RT fir komplett Gelenkpenetratiounsschweißnähten, wann eng qualifizéiert Prozedur a Kraaft ass.
Radiographesch Tester (RT)
RT benotzt Röntgen- oder Gammastralung fir de Schweessquerschnitt op Film oder engem digitalen Detektor ofzebilden. Et bleift d'Referenzmethod fir volumetresch Defekter, Porositéitscluster, Schlakeninschlëss an onvollstänneg Verbindungspennentrennung iwwer déi ganz Schweessdicke z'entdecken. RT ass vum AWS D1.1 fir brotkritesch Elementer a vum ASME Section IX fir bestëmmte drockhalend Schweesskategorien mandatéiert. Digital Radiographie (DR) a Computertomographie (CT) hunn d'Filmbearbeitungszäiten vu Stonnen op Minutten reduzéiert an ënnerstëtzen 3D-volumetresch Rekonstruktioun fir komplex Verbindungsgeometrien.
Magnéitescht Partikel Test (MT)
MT erkennt Uewerflächen- a Flächenno-Diskontinuitéiten (Rëss, Nähten, kal Iwwerlappungen) a ferromagnetesche Materialien andeems e Magnéitfeld induzéiert gëtt an eng ferromagnetesch Partikelsuspensioun ugewannt gëtt. Diskontinuitéiten, déi senkrecht zu de Feldlinnen stinn, sammelen Partikelen siichtbar un. MT ass séier, portabel an net deier, wat et zur Standard-Éischt-Duerchgangsmethod fir Ketten- a Nutenschweißnähten an der Stolfabrikatioun mécht. MT kann keen austenitesche Stol oder Aluminium (net-ferromagnetesch Materialien) iwwerpréiwen, an et erkennt nëmmen Diskontinuitéiten, déi briechen oder sech der Uewerfläch uknäppen.
Dye Penetrant Testing (PT)
PT applizéiert eng Penetrantflëssegkeet mat gerénger Viskositéit op déi gereinegt Schweißfläch; Kapillarwierkung zitt de Penetrant an oppe Rëss an der Uewerfläch. No enger Verweilzäit gëtt en Entwéckler opgedroen an zitt de Penetrant siichtbar erëm eraus. PT funktionéiert op all Material, ferromagnetescht, Edelstahl, Aluminium, Titan, an ass déi Standardmethod fir d'Detektioun vu Rëss, déi Uewerflächen an net-ferromagnetesche Schweißnähten opbriechen. Et erfuerdert eng propper, dréchen Uewerfläch an eng kontrolléiert Verweilzäit, wouduerch et manner gëeegent ass fir eng Inline-Inspektioun mat héijem Duerchgank, awer praktesch als periodesch Kontroll vu Proufpartien.
Visuell Tester (VT)
VT ass déi einfachst, bëllegst an als éischt ugewannt Inspektiounsmethod. En trainéierten Inspekter ënnersicht d'Schweißfläch op siichtbar Mängel: Ënnerschnitt, Iwwerlappung, Uewerflächenrëss, Ënnerfëllung a Profilgeometrie géint eng Moossnam oder Referenzschabloun. D'AWS D1.1 Klausel 6 verlaangt VT op alle Schweißnähten, ier all aner NDT-Method ugewannt gëtt. KI-Visiounsinspektiounssystemer sinn, funktionell gesinn, eng automatiséiert an instrumentaliséiert Form vu VT, erweidert op 100% Ofdeckung, konsequent Schwellenwäerter an dokumentéiert Opzeechnungen.
Sektioun 4 — Defekt-Taxonomie: ISO 6520-1 an ISO 5817 Bewäertung
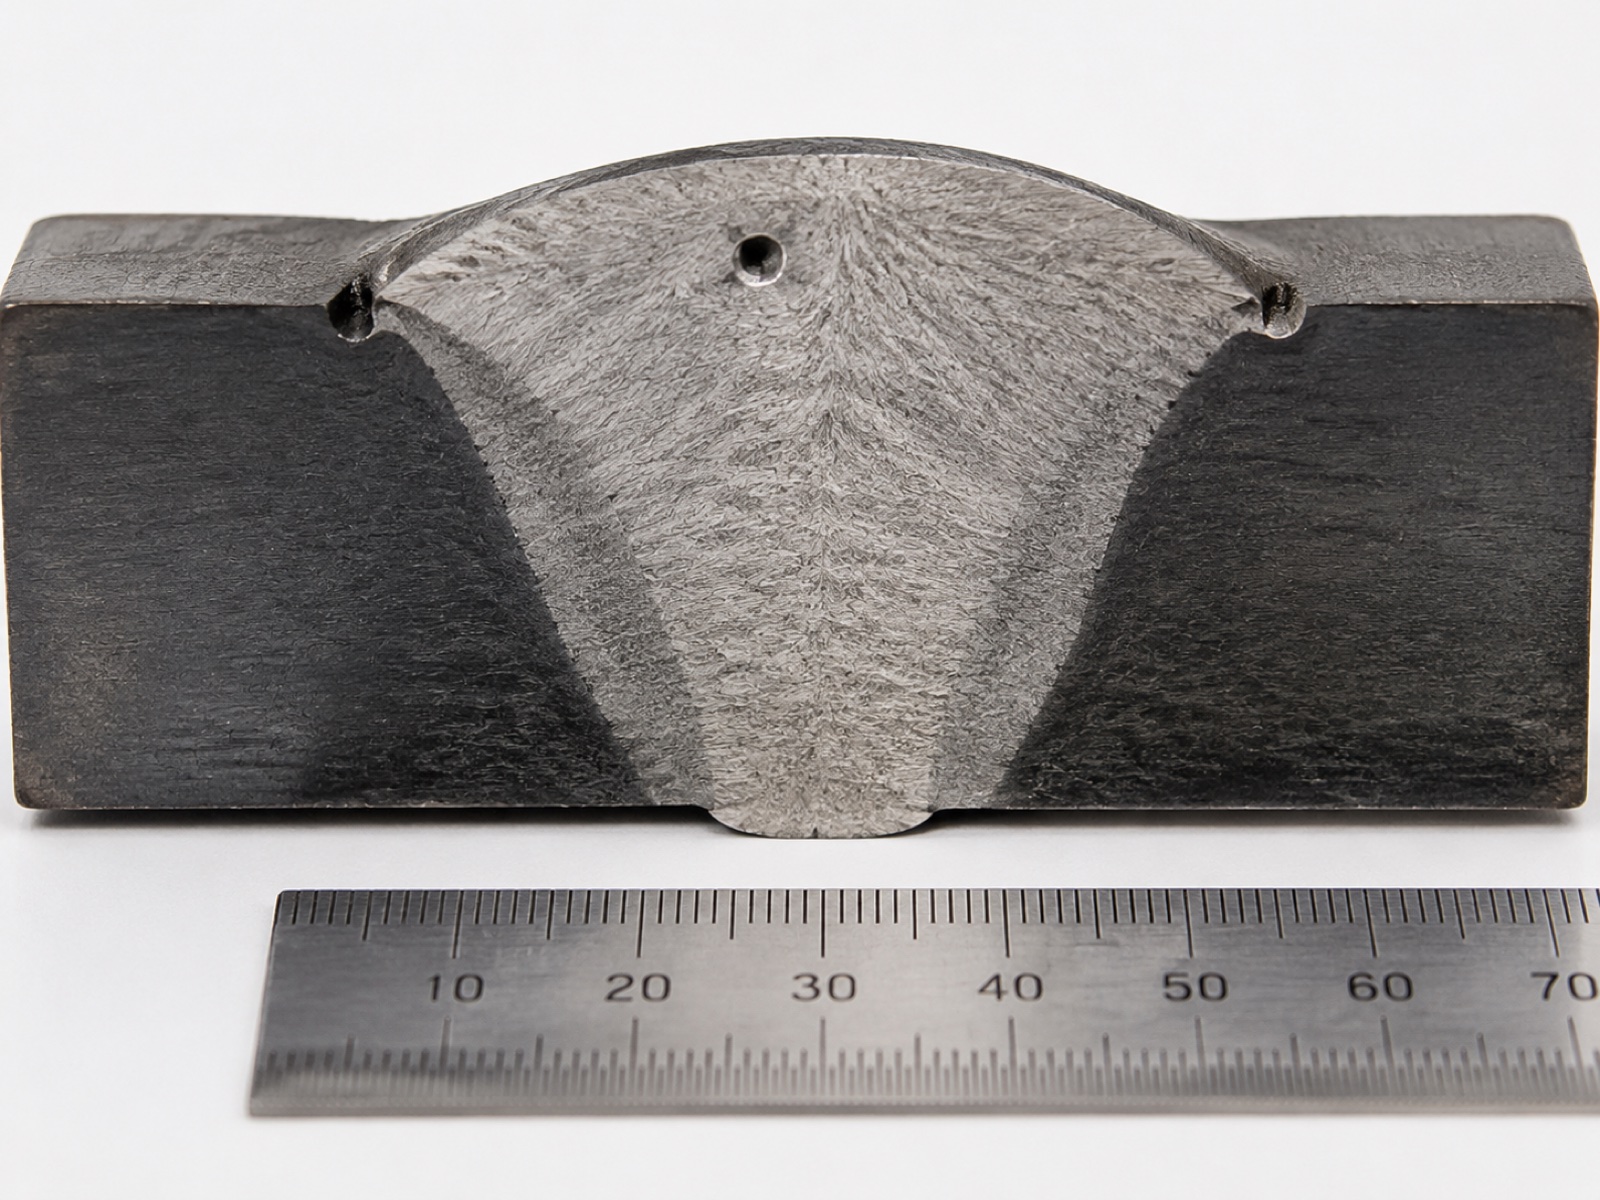
ISO 6520-1 stellt de Referenz-Klassifikatiounssystem fir Schweessdefekter zur Verfügung, andeems en se a sechs Gruppen no Typ organiséiert. ISO 5817 verdeelt dës Defekttypen op Akzeptanzniveauen B (strengst), C (mëttel) an D (mannst streng) baséiert op Dimensiounslimite fir all Defekt. KI-Visiounsmodeller, déi op ISO 6520-1 Kategorien trainéiert sinn, produzéieren Outputs, déi direkt an ISO 5817 Akzeptanz-/Ofleenungsentscheedungen ofgebild ginn.
ISO 6520-1 Defektgruppen
| Grupp (Nummerberäich) | Typ vun Imperfektioun | Gemeinsam Beispiller | Typesch Detektiounsmethod |
|---|---|---|---|
| Grupp 1 (100er) | Splécken | Längsrëss (101), Querrëss (102), Heissrëss (104), Kraterrëss (107) | UT, RT, MT, PT, AI Visioun (Uewerflächenrëss) |
| Grupp 2 (200er) | Huelraim | Porositéit (2011), Wuermlach (2015), Uewerflächenporositéit (2017), Schrumpfhöhl (202) | RT (volumetresch), UT, AI Visioun (Uewerflächenporen) |
| Grupp 3 (300er) | Fest Inklusiounen | Schlak-Aschloss (301), Flussstoff-Aschloss (302), Oxid-Aschloss (3041), Metall-Aschloss (304) | RT, UT (PAUT fir méi grouss Inklusiounen) |
| Grupp 4 (400er) | Mangel u Fusioun a Penetratioun | Mangel u Fusioun (401), onvollstänneg Penetratioun (402), Mangel u Wuerzelpenetratioun (4021) | UT (PAUT), RT; KI-Visioun op der Wuerzelfläch (limitéierten Zougang) |
| Grupp 5 (500er) | Onvollstänneg Form a Dimensioun | Ënnerschnitt (5011), Iwwerlappung (5041), Ënnerfëllung (5012), exzessiv Konvexitéit (503), Wénkelfehlausriichtung (508) | KI-Visioun (3D-Perlprofiléierung), VT, Moossinstrumenter |
| Grupp 6 (600er) | Verschidde Mängel | Bouschlag (601), Sprëtzer (602), gerappte Uewerfläch (6011), Schleifspuer (6012) | VT, KI Visioun, MT |
ISO 5817 Akzeptanzniveauen B, C, D
ISO 5817:2023 definéiert dräi Akzeptanzqualitéitsniveauen fir Schmelzgeschweißte Verbindungen aus Stol, Néckel, Titan an Aluminium. Den Niveau D (mëttel Qualitéit) huet déi gréisst Dimensiounstoleranzen a gëllt fir allgemeng Fabrikatioun. Den Niveau C (mëttel Qualitéit) ass Standard fir strukturell Uwendungen an déi meescht industriell Fabrikatioun. Den Niveau B (streng Qualitéit) gëllt fir sécherheetskritesch Strukturen, Drockausrüstung a Primärstrukturen am Automobilberäich, wou d'Ufuerderunge fir Middegkeet a Brochbeständegkeet héich sinn.
Fir e praktescht Beispill: Ënnerschnitt (Typ 5011) mat enger Déift vun 0.5 mm ass op Niveau D akzeptabel, marginal op Niveau C (wou d'Limite 0.5 mm fir Stossschweißnähten ass) a refuséiert op Niveau B (Limite 0.25 mm fir Stossschweißnähten). KI-Visiounssystemer, déi fir e spezifeschen Akzeptanzniveau konfiguréiert sinn, setzen hir Detektiounsschwellen op d'Dimensiounslimiten an der jeweileger Tabelle vun der ISO 5817, wat automatiséiert Pass/Fail-Entscheedungen erméiglecht.
Sektioun 5 — Akzeptanzkriterien-Zesummenstellung: AWS D1.1, EN 15085 an ISO 3834
Iwwer ISO 5817 eraus mussen d'Hiersteller, déi no industriespezifesche Coden schaffen, hiren Inspektiounsplang op d'Akzeptanzkriterien an dëse Coden upassen. Déi ënnescht Tabelle resüméiert déi primär Coden an hire Qualitéitsëmfang fir robotereschweissapplikatiounen.
| Code / Standard | Applikatiounsgebitt | Visuell (VT) Ufuerderung | RT / UT Ufuerderung | Referenz op Qualitéitsniveau |
|---|---|---|---|---|
| AWS D1.1 (Stolstruktur) | Fabrikatioun a Montage vu Stolstrukturen an Nordamerika | 100% op all Schweißnähten (Klausel 6) | RT oder UT op CJP-Spannelementer a briechenkritesche Elementer | Akzeptanz no Gelenkkategorie a Belaaschtungsart |
| AWS D1.2 (Aluminium) | Strukturell Aluminiumschweißen | 100% VT | RT oder UT pro Gelenkkategorie; Röntgenopnahm gëtt bei dënnem Aluminium bevorzugt | Ähnlech Kategorie-Usaz wéi D1.1, adaptéiert fir Aluminium-Mikrostruktur |
| AWS D1.6 (Edelstahl) | Strukturell Schweessung vun Edelstahl | 100% VT | RT oder PT (MT net uwendbar fir austenitesch Qualitéiten) | Critèren berücksichtegen de Sensibiliséierungsrisiko bei HAZ |
| EN 15085 (Schinnegefierer) | Schweessen vun Eisebunnsgefierer a Komponenten | 100% op CL1 sécherheetskritesch Gelenker | 100% RT oder PAUT op CL1-Gelenker; Proufnahme op CL2/CL3 | ISO 5817 Niveau B fir CL1; C oder D fir méi niddreg Kritikalitéit |
| ISO 3834 (Qualitéitsufuerderungen) | Kadernorm fir d'Qualitéitsmanagement vum Schmelzschweissen; zitéiert vun EN 1090, EN 15085 an aneren | Pro referenzéierten Produktstandard | Pro referenzéierten Produktstandard | ISO 3834-2 (Ëmfaassend), -3 (Standard), -4 (Elementar) |
| ASME Sektioun IX (Drockbehälter) | Kessel, Drockbehälter a Päifleitungen an den USA a weltwäit duerch Referenz | Geméiss dem Baucode (ASME VIII Div.1) | RT obligatoresch fir P-Nummer-Gelenker iwwer dem Drockschwellwäert an der Divisioun 1 | Keng direkt ISO 5817 Mapping; ASME QW an UW Akzeptanzkriterien gëllen |
Laut der American Welding Society (AWS D1.1:2020, Klausel 6.9) mussen all Schweißnähten visuell getest ginn, ier all aner net-destruktiv Untersuchung duerchgefouert gëtt. Dës Fuerderung mécht VT - an domat déi automatiséiert KI-Visiounsinspektioun als säin instrumentéiert Géigestéck - zum obligatoreschen Entrée fir déi komplett Inspektiounssequenz, net zu enger optionaler Ergänzung. Roboterschweißoperatiounen, déi 100% KI-Visiounsresultater pro Verbindung protokolléieren, erfëllen d'Dokumentatiounsabsicht vun dëser Klausel, während se gläichzäiteg en iwwerpréifbare Qualitéitsprotokoll fir all Produktiounslot generéieren.
Sektioun 6 — ROI vun der KI-Deployment fir Schweessqualitéitssystemer
De Geschäftsargument fir d'Integratioun vun KI-Visiounsinspektioun an eng existent roboteresch Schweesszell baséiert op dräi moosbare Verbesserungen: méi héich Defektdetektiounsraten, méi niddreg falsch-positiv Raten, déi onnéideg Schrott reduzéieren, an eng reduzéiert NDT-Frequenz no ënnen op Produktiounspartien, déi den automatiséierte Screening passéieren.
Erhéijung vun der Detektiounsquote
Trainéiert manuell visuell Tester (VT) op der roboterescher Schweessausgab, déi vu qualifizéierten Inspekteren mat enger Produktiounsduerchgangsgeschwindegkeet duerchgefouert ginn, erreechen Detektiounsraten vun ongeféier 87% fir Uewerflächen- a Uewerflächennendefekter, eng Zuel, déi um Enn vun der Schicht an ënner héijem Produktiounsdrock weider erofgeet. KI-Visiounssystemer, déi op roboteresche Schweesszellen agesat ginn, erreechen konsequent Detektiounsraten vun 96–99% op deeselwechte Defektklassen, baséiert op Industrie-Asazdaten. Den Ënnerscheed vun 9 bis 12 Prozentpunkte bedeit direkt eng reduzéiert Entkommensraten fir Uewerflächendefekter, déi d'Versammlung oder d'Liwwerung un de Client erreechen.
Käschte vun der Vision Hardware
Inkrementell Hardwarekäschte fir d'Integratioun vun KI-Visioun nom Schweessen an eng existent Zell (3D-Laserprofiler, Industrie-PC mat Kanteninferenz, Integratiounssoftware) belafe sech op 25,000 bis 55,000 Dollar fir eng Konfiguratioun fir d'Profiléierung nom Schweessperle. D'Integratioun vu Scannen virun der Schweessverbindung op der selwechter Hardwareplattform füügt 5,000 bis 15,000 Dollar derbäi. Déi komplett Iwwerwaachung vum Schmelzpool am Prozess mat High-Speed-Kamera an IR-Thermographie ass déi käschtegst Schicht, mat 10,000 bis 25,000 Dollar, an ass haaptsächlech fir Loftfaart, Drockbehälter a sécherheetskritesch Schinneschweessen spezifizéiert anstatt fir allgemeng Fabrikatioun. Zesummegefaasst huet e komplette Dräi-Phasen-KI-Visiounsstack op enger Zell Inkrementskäschte vun 40,000 bis 80,000 Dollar am Verglach zu enger Basis-Roboterzell.
Réckbezuelungsfuerder
An enger Atelier fir Strukturfabrikatioun mat mëttelgroussem Volumen, wou 300 iwwerpréift Schweessverbindunge pro Schicht generéiert ginn, verhënnert d'Erhéijung vun der Detektiounsquote vun 87% op 97%, datt ongeféier 30 zousätzlech Defekter pro 1,000 Verbindungen entstinn. Bei duerchschnëttleche Käschte vun 75 $ pro Nowuessverfahren, dat am Prozess erwëscht gëtt (am Verglach zu 400 $+ pro Nowuessverfahren an der Downstream-Montage) generéiert de Bäitrag zu Defekterspuerungen eleng ongeféier 50,000 $ bis 120,000 $ pro Joer pro Zell, ofhängeg vum Volumen an de Käschte fir Nowuessveraarbechtung. D'Réckbezuelung op Visionshardware am Wäert vun 50,000 $ läit bei dëse Parameteren a 6-14 Méint. D'Reduktioun vun der NDT-Frequenz, wann d'Prozeskapazitéitsdaten vum Visions-System reduzéiert Proufnahmepläng ënnerstëtzen, déi mam Client ausgemaach goufen, bréngen weider Erspuernisser mat sech, déi applikatiounsspezifesch sinn.
An der Praxis ass déi wichtegst Asazvariabel net d'Vision-Hardware selwer, mä d'Qualitéit vun der Prozessbibliothéik, géint déi se iwwerwaacht gëtt. Zellen, déi mat enger gutt qualifizéierter Schweessprozedurspezifikatioun (WPS) operéieren, mat stabiler Widderhuelbarkeet vun de Fixtures an engem konsequente Verbrauchsstoffmanagement, gesinn de volle Virdeel vun der Detektiounsquote vun der KI-Vision. Zellen mat héijer Prozessvariabilitéit generéieren erhéicht falsch-positiv Raten, well de Modell kee legitime Defekt vun enger Parameterofwäichung ënnerscheede kann, déi duerch eng ofgenotzt Kontaktspëtz oder eng driftend Kalibrierung vun der Stroumquell verursaacht gëtt. Als éischt d'Prozesstabilitéit unzegoen an dann KI-Vision als Iwwerwaachungsschicht bäizefügen, produzéiert besser Resultater wéi d'Vision zu engem Prozess bäizefügen, deen scho Grenzschweißnähten generéiert.
Fënnef-Schrëtt QC Architektur: Sensor bis MES
Eng produktiounsfäerdeg QC-Architektur verbënnt déi uewe beschriwwen Inspektiounsschichten an en Datenfloss, deen vum Sensor iwwer d'Qualitéitsentscheedung bis zum Produktiounsprotokoll weidergeet. Déi fënnef-Schrëtt-Architektur hei ënnendrënner gëllt fir robotesch Schweesszellen vu Konfiguratiounen mat enger Statioun bis hin zu Linne mat méi Statiounen.
- Sensoreschicht. Inline-Prozess-Iwwerwaachungssensoren (Bougspannung/-Stroum-Wellenform, Drotzufuhrgeschwindegkeet, Gasfloss), Pre-weld-Laserscanner, In-Process-Highspeed-Kamera (optional) an 3D-Profiler nom Schweessen produzéieren all zäitstempelt Datenstréim, déi mat enger Verbindungs-ID markéiert sinn. EtherCAT bei 1 kHz synchroniséiert Bouparametersensoren mat de Positiounsdaten vum Robotercontroller, wouduerch d'räumlech Ofbildung vu Wellenformanomalien op exakt Positiounen laanscht d'Schweessnaht erméiglecht gëtt.
- Randinferenz. En Edge Compute Modul (industrielle PC oder eng speziell KI-Beschleunigerkaart) féiert Echtzäit-Inferenz op Prozesssignaler an Visualiséierungsdaten. Klassifikatiounsmodeller markéieren verdächteg Gelenker bannent enger Transferzäit tëscht de Gelenker tëscht de Roboter, typescherweis 2-5 Sekonnen, sou datt den Operateur eng Alarmmeldung kritt, ier de Roboter op déi nächst Gelenk geet, wat eng Interventioun am Prozess erméiglecht anstatt eng Noaarbecht no der Partie.
- Defektklassifikatioun. Markéiert Verbindungen ginn no Defekttyp no der ISO 6520-1 Taxonomie klasséiert, an d'Gravitéit gëtt mam applicablen ISO 5817 Akzeptanzniveau (B, C oder D) verglach, deen fir de Produktiounsoptrag konfiguréiert ass. Verbindungen, déi d'Akzeptanzschwell iwwerschreiden, ginn als Net-Konformitéiten protokolléiert; Verbindungen um Rand ginn an der Schlaang fir manuell Neiinspektioun oder NDT gesat, ofhängeg vum Qualitéitsplang.
- Traçabilitéitsprotokoll. All Sensormessungen, Visualiséierungsbiller, Klassifikatiounsresultater an Dispositioune vum Operator ginn an en Traceability-Datei geschriwwen, deen un d'Gelenk-ID, d'Seriennummer vum Deel an d'Produktiounslot gekoppelt ass. Dësen Dateschutz ënnerstëtzt souwuel intern Qualitéitsanalysen (Trenddetektioun, Parameteroptimiséierung) wéi och Ufuerderunge vum Client oder de Reguléierungsaudit no ISO 3834 oder EN 15085.
- MES-Integratioun. De Verfolgungsprotokoll liwwert Echtzäitdaten un de Manufacturing Execution System (MES), wouduerch de Qualitéitsstatus vun de Produktiounsloten aktualiséiert gëtt, Nobearbechtungsufträg markéiert ginn an d'NDT-Planung fir Loten ausgeléist gëtt, déi eng virgeschriwwen Proufnahme erfuerderen. Déi bidirektional Integratioun erlaabt et dem MES, d'Schweissprozedurparameter (WPS-Astellungen) beim Jobwiessel un de Robotercontroller ze schécken, wouduerch de Risiko vun enger falscher Parameterauswiel op Multiproduktlinne reduzéiert gëtt.
Wéi féierend Fournisseuren de QC Stack adresséieren
FANUC, ABB a KUKA hunn allenzwee Datenprotokolléierung an Parameteriwwerwaachung an hir Schweessrobotercontroller integréiert, woubäi d'WeldGuide- a SmartPower-Suite vun ABB an den ArcSense-Modul vu KUKA reif Implementatioune fir Tier-1-Automobilindustrielinnen duerstellen. Yaskawa Motoman bündelt schweißspezifesch Prozessiwwerwaachung iwwer seng Weld Navigator Software. ESTUN huet Inline-Schweißiwwerwaachungsméiglechkeeten zu senge Schweesszellen aus der mëttlerer Präisklass fir de generelle Fabrikatiounsmaart bäigefüügt.
EVST adresséiert de komplette QC-Stack duerch säin EVS-AI Schweisssystem, deen 3D-Visiounserkennung, d'RX-Schweissprozessbibliothéik (virqualifizéiert Parameter fir üblech Verbindungstypen a Materialkombinatiounen) an EtherCAT 1 kHz Sensorsynchroniséierung fir eng enk Ausriichtung tëscht Bouparameterdaten an der Roboterpositioun integréiert. De Selbstléiermotor vum System verfeinert d'Schweissparameter während de Produktiounsläufe ouni manuell Nei-Léieren, wat d'Drift tëscht qualifizéierte Prozedurparameter an tatsächleche Produktiounsparameter reduzéiert, eng heefeg Quell vu marginale Defektakkumulatioun bei laange Produktiounsläufe. D'Schweisszellen vun EVST hunn CE-, SGS- an TUV-Zertifizéierung vun Drëttubidder a erfëllen d'Dokumentatiounsufuerderunge fir ISO 3834- an EN 15085-Qualitéitssystemauditen op Exportmäert. Déi zugronnleeënd Roboterplattform, déi ënner IATF16949-Qualitéitsprozesser fir Automobilindustrie hiergestallt gëtt, ëmfaasst dat ganzt Notzlastspektrum vu kollaborative Schweissäerm bis zu schwéiere industrielle Konfiguratiounen a deckt d'Palette vu Schweissgréissten of, déi qualitéitskritesch Produktiounslinnen typescherweis erfuerderen. EVST bitt technesch Ënnerstëtzung am Feld a méi wéi 100 Länner, e wichtege Faktor wann d'Kalibrierung an d'Neikalibrierung vum QC-System no gréisseren Ännerunge vun den Armaturen technesch Hëllef virun Ort erfuerdert.
Fir Keefer, déi dat komplett Integratiounsbild evaluéieren, vum Roboterarm a Positionéierer bis zum QC-Stack, den Guide fir Komponenten an Integratioun vu roboteresche Schweesszellen deckt d'Sensor- a Feldbusarchitektur am Detail of. D'ROI-Modelléierung fir déi komplett Zellinvestitioun, inklusiv Erspuernisser duerch Defektquote, gëtt am ROI- a Payback-Analyse vun der roboterescher Schweesszell.
Laut dem Bericht World Robotics 2025 vun der International Federation of Robotics (IFR) mécht d'Schweißen ongeféier 23% vun den gesamten Industrieroboterinstallatioune weltwäit aus, an den Undeel vun neie Schweesszellinstallatiounen, déi Inline-Qualitéitsiwwerwaachung an Visiounsinspektioun integréieren, ass däitlech gewuess, zesumme mam méi breede Schwong a Richtung datenorientéierter Produktioun. Dësen Trend zur Akzeptanz reflektéiert souwuel d'Disponibilitéit vu bezuelbarer Edge-Computer-Hardware wéi och déi ëmmer méi streng Ufuerderunge fir d'Qualitéitsdokumentatioun vu Clienten - Faktoren, déi d'KI-gestëtzte Schweessinspektioun vun der Akzeptanz nëmmen an der Automobilindustrie a Richtung allgemeng Strukturfabrikatioun beweegen.
Zesummenhängend Liesmaterial a intern Ressourcen
- Komplette Guide fir Roboter-Schweissautomatiséierung (2026), Säulenartikel iwwer d'Prozessauswiel, d'Zellendesign an déi komplett Landschaft vun der Schweessapplikatioun
- Top 10 Schweessrobotermarken (2026), OEM-Vergläich iwwer Integratiounsënnerstëtzung, Notzlaaschtberäich a regional Serviceofdeckung
- Komponenten an Integratioun vu robotesche Schweesszellen (2026), Sensorschicht, Feldbusarchitektur, Positionéierertypen an Inbetriebnahmungssequenz
- MIG vs TIG vs Laser Roboterschweißen (2026), Prozessauswielguide mat Qualitéits- a Käschtekompromisser no Verbindungstyp
- Sécherheetsnormen fir Industrieroboter: ISO 10218 a CE-Markéierung (2026), Sécherheetssystemufuerderunge fir robotesch Schweesszellen
Oft gestallten Froen
Kann KI-Visiounsinspektioun traditionell NDT beim Roboterschweißen ersetzen?
Net ganz. D'KI-Visiounsinspektioun deckt Uewerflächen- a Flächennofeeler mat 100% Produktiounsofdeckung of - Ënnerschnitt, Iwwerlappung, Uewerflächenporositéit an Ofwäichunge vun der Perlegeometrie. Si kann keng volumetresch Ënnerflächefeeler detektéieren, déi PAUT oder RT identifizéiert. Fir sécherheetskritesch Schweißnähten ënner AWS D1.1, ASME Sektioun IX oder EN 15085 sinn d'Noutwendegkeete fir d'NDT nom Schweißen vum jeeweilege Code festgeluecht a bleiwen obligatoresch. Déi richteg Konfiguratioun ass KI-Visioun fir 100% Inline-Screening plus de Code mandatéiert NDT op markéierte Verbindungen oder erfuerderleche Prouflotzen.
Wéini brauch ech radiographesch Tester (RT) op roboteresche Schweißnähten?
RT ass vum Code fir spezifesch Verbindungskategorien onofhängeg vun der Produktiounsmethod virgeschriwwen. AWS D1.1 verlaangt RT oder UT op all komplette Verbindungsdurchdréngungsnutenschweißnähten a Spannelementer vu primäre strukturelle Verbindungen an op all Schweißnähten a brotkritesche Elementer. ASME Sektioun IX verlaangt RT op Drockhalend Schweißnähten iwwer definéierte Serviceschwellen. EN 15085 CL1 Schinneschweißen erfuerdert 100% RT oder UT op sécherheetskritesch Verbindungen. Noweisbar roboterprozessfäegkeet (Cpk-Donnéeën) kënnen heiansdo reduzéiert RT-Proufnahmepläng mat der Genehmegung vum Code-Instans ënnerstëtzen, awer dëst erfuerdert eng formell Qualifikatiounsdokumentatioun.
Wéi kann ech falsch Positiver vun KI-Schweißinspektiounssystemer kontrolléieren?
Falsch-Positiv-Raten hänken vun der Qualitéit vum Trainingsdatensatz, der Kalibrierung vum Entscheedungsschwellwäert an der Ëmweltstabilitéit vun der Kamera of. Kalibriert den Entscheedungsschwellwäert op Är akzeptabel falsch-Positiv-Raten - typescherweis 2-5% - validéiert op engem Holdout-Datensatz, deen Är tatsächlech Schweessgeometrie an Uewerflächenzoustänn ofdeckt. Kontrolléiert d'Inspektiounsëmfeld: konsequent Deelerpositionéierung, stabil Kameraofschirmung virum Boulicht (fir Kameraen am Prozess) an eenheetlech Beliichtung op Profiler nom Schweessen. En zweestufege Bewäertungsworkflow - KI-Flaggen, Bedreiwer bestätegt bannent 60 Sekonnen - hält d'Käschte fir falsch-positiv Ofleenung beherrschbar ouni d'Detektiounsofdeckung ze reduzéieren.
Wéi eng Trainingsdaten brauch en KI-Schweißinspektiounsmodell?
E Modell a Produktiounsqualitéit brauch e puer dausend markéiert Schweessbiller pro Defektklass, déi Är spezifesch Verbindungstypen, Materialien an Uewerflächenbedingungen ofdecken. Öffentlech Datensätz kënnen Training ausléisen, awer Modeller, déi op genereschen Daten trainéiert sinn, leeschte manner gutt bei spezifesche Produktiounsbedéngungen. Déi performantst Asätz kombinéieren allgemeng Virausbildung mat applikatiounsspezifesche Feinabstimmungen op 500–2,000 markéierte Produktiounsbeispiller pro Defektklass. Aktiv Léierpipelines - wou de Modell onsécher Prognosen fir d'mënschlech Markéierung markéiert an dann nei trainéiert - reduzéieren d'laafend Datensammlungsbelaaschtung, soubal de Basismodell agesat ass.
Wat bréngt KI-Visiounsinspektioun zu enger roboterescher Schweesszell a punkto Käschten an Defektdetektioun?
D'Käschte fir d'Hardware leien tëscht 25,000 an 80,000 Dollar, ofhängeg dovun, ob Scannen virum Schweessprozess, Iwwerwaachung vum Schmelzpool am Prozess oder nëmmen d'Profiléierung vun de Schweessperlen no dem Schweess abegraff sinn. D'Detektiounsquote fir Uewerflächen- a Flächennendefekter verbessert sech vun ongeféier 87% fir trainéiert manuell VT op 96–99% fir KI-Visioun bei Produktiounsduerchgangsgeschwindegkeet, baséiert op den Industrie-Asazdaten. D'Rendement op d'Visiounshardware ass typescherweis 12–18 Méint bei mëttlerer bis héijer Produktiounsvolumen duerch reduzéiert Schrott-, Nobearbechtungs- a Downstream-NDT-Frequenz.
Ausgehend Referenzen:
Amerikanesch Schweessgesellschaft (AWS), D1.1 Strukturschweisscode |
ISO 5817:2023, Schweessen: Schmelzgeschweesste Verbindungen, Qualitéitsniveauen |
IFR Weltrobotikbericht 2025 |
Cognex VisionPro Software |
MVTec HALCON Machine Vision Software