
Gelenker sinn alles wann et ëm Roboterarmbewegungen kënnt. Ouni Gelenker, alles wat Dir hutt ass e riichte Metallpol, deen net an iergendeng Richtung kann bewegen an och net verdréien. Wann et ëm Roboter Waffen geet, bestëmmt d'Zuel vun de Gelenker wéi effizient déi ganz Struktur wier.
Mir kucken op déi verschidden Aarte vu gemeinsame Designen, wéi se funktionnéieren, d'Virdeeler an d'Aschränkungen déi se hunn, a wéi een dat Bescht aus hinnen maache kann. Wann Dir drun geduecht hutt Äre Fabrikatiounsprozess ze automatiséieren an net sécher sidd op wat fir ze goen, versteet gemeinsame Designs kann Iech en Abléck ginn op wat mat ze goen.
Roboter Gelenker erkläert
Source: Pinterest
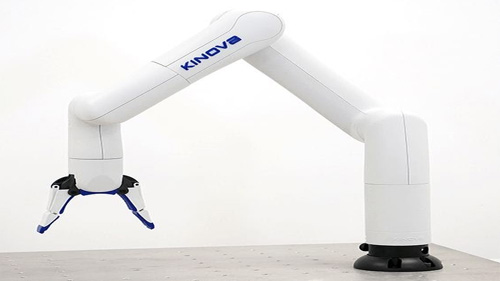
Gelenker bezéie sech op all bewegbar Deeler vum Roboterarm, a well dës Maschinnen mam mënschlechen Aarm am Kapp entworf sinn, ass et normal ze gesinn datt se eng Zuel vu Gelenker hunn, déi hinnen d'Fräiheet erlaben sou vill ronderëm ze beweegen wéi se néideg sinn.
Fir eng optimal Funktionalitéit muss all Gelenk onofhängeg schaffen, awer gläichzäiteg a nahtlos Zesummenaarbecht mat deem aneren. Dëst ass wéi e Roboterarm fäeg ass ze rotéieren wärend gläichzäiteg erop an erof beweegt. An enger Nossschuel kann e Roboterarm net ouni Gelenker funktionnéieren, an de Minimum kann e richtegen industrielle Roboterarm hunn ass zwee Gelenker. Wat méi héich d'Zuel vun de Gelenker ass, dest méi zouverlässeg ass de Roboterarm.
An de meeschte Fäll ginn dës Gelenker als Axen bezeechent a si wesentlech fir ze bestëmmen wéi e Roboterarm funktionnéiert. De Mechanismus hannert de Gelenker ze verstoen ass de beschte Wee fir méi iwwer d'Operatiounen vun all Komponent ze léieren, deen de Roboter ausmécht.
Aarte vu Gelenker
Source: Pinterest
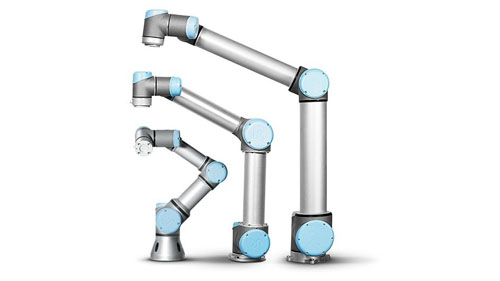
Et gi ongeféier 5 Aarte vu Gelenker déi Dir an all bestëmmten Typ vu Roboterarm fannt. All Gelenk ass fir eng spezifesch Funktioun entworf an se op eng aner Roll ouni adäquate Eechung ze wiesselen kann zu Schued féieren.
Linear Gelenker: Dës ginn och parallel Gelenker genannt, deenen hir Bewegung duerch lateral Beweegunge bestëmmt gëtt all Kéier wann den Aarm an eng Handlung kënnt. Dëst féiert zu enger spezieller Bewegung déi d'Translatiounsbewegung genannt gëtt, déi am Beschten gesi ka ginn an der Aart a Weis wéi d'Pistonen bewegen. Linear Gelenker si zimmlech mächteg a kënnen a Roboter Waffen benotzt ginn, déi schwéier Aarbecht behandelen wéi wielt a Plaz Roboteren, ënner anerem.
Twisting Joints: Dëst ass e Gelenk, deen Rotatiounsbewegunge benotzt fir Beweegungen ze verursaachen. D'Bewegung ass relativ zu der Rotatiounsachs, déi direkt senkrecht op d'Input- an Ausgangslinkachsen ass. Si ginn och T-Gelenker genannt, a si ginn allgemeng benotzt fir Roboter ze bueren, déi sech mat héijer Geschwindegkeete musse verdréien a dréien fir Lächer an haart Flächen ze schloen.
Orthogonal Gelenker: Dëst sinn robotesch Aarm Gelenker, deenen hir Bewegung op d'Ausgab an d'Input Links gebankt ass. A Laie Begrëffer ass dëst eng rutscht Aart vu Bewegung déi iwwersetzung ass a funktionnéiert mat enger linearer Arrangement vu Gelenker. An dësem Setup ass den Ausgangslink direkt senkrecht zum Input Link, an dëst ass de Grond hannert der Iwwersetzungsrutschbewegung déi ausgeléist gëtt eemol de Roboterarm zum Liewen kënnt.
Revolving Joints: Dës weisen eng Rotatiounsbewegung tëscht zwee Linken déi d'Input Link Achs parallel zu der Rotatiounsachs hunn, wéi de Rescht, déi e senkrechte Setup tendéieren. Och de V-Gelenk genannt, de revolverende Gelenk ass einfach ze verwiessele mat engem Verdreiwungsgelenk, awer hir Uwendungen si vill anescht am Fabrikatiounsraum.
Rotational Joints: Dëst sinn Gelenker déi am Beschten passend sinn fir Roboter Manipulatoren well se extra präzis an hire Beweegunge sinn. D'Bewegunge ginn ausgeléist duerch d'Rotatioun vun den Achsen, déi senkrecht op d'Input- an Ausgangslinkachsen ass. Populär bekannt als Typ r Gelenker, ass de Rotatiounsgelenk den Typ deen Dir a schnelle Roboter Astellunge fannt, déi Genauegkeet a Geschwindegkeet prioritär setzen.
Virdeeler an Aschränkungen vu Gelenker a Roboter Waffen
Source: Pinterest
Gutt wéi se kënne sinn wat se maachen, Roboter Waffen sinn net ouni Schold. Mechanesch ze sinn, ass et normal e puer mechanesch Feelfunktioune wann e bestëmmte Notzungsschwell erreecht gëtt. Déi folgend sinn d'Virdeeler an Aschränkungen vu Roboter Gelenker.
Virdeeler
Si erlaben Bewegungsfräiheet, an dat mécht iindustriell Roboteren ganz villsäiteger. Eng einfach Ännerung vun der programméiere kann e Schweess Roboter an engem molen repurpose ouni brauchen eng nei eent kafen.
Gelenker ginn Roboteren Struktur déi am Tour mécht et einfach ze reparéieren an ënnerhalen hinnen. Wann e Feeler geschitt ass, ass et einfach et op e Gelenk ze verfolgen anstatt wilde Guesses ze maachen.
Gelenker si flexibel, an dëst gëtt de Roboter Waffen d'Fähegkeet dréinen a dréinen, dréinen, op an erof goen. Ouni dës Bewegungen ass e Roboterarm näischt méi wéi en deier Stéck Dreck.
Beschränkungen
Gelenker si Punkte vu Schwäche wéinst konstante Bewegungen. D'Verschleiung déi geschitt ass wou de gréissten Deel vum Schued vun industrielle Roboteren ufänkt. Et ass onvermeidlech; dat Bescht wat gemaach ka ginn ass et ze verzögeren.
Et ass deier fir e Gelenk ze reparéieren oder z'ersetzen, besonnesch wann Dir net an der Noperschaft zum ursprénglechen Hiersteller sidd. E kompatiblen Ersatz ze fannen ass schwéier, an dëst kéint de Produktiounsraum entlaaschten well näischt ka stattfannen och wann en eenzegt Stéck fehlt.
Conclusioun
Robotesch Gelenker sinn e wichtege Bestanddeel vun der Automatisatioun. Mat der Zäit gëtt et méi einfach fir Hiersteller op Automatioun ze wiesselen well Roboter mat bessere Gelenker entworf ginn. Wann Dir sicht och op dee Wee erof ze goen awer verluer sidd wou Dir sollt ufänken, kuckt op eiser Websäit, an Dir wäert all d'Informatiounen fannen Dir braucht déi richteg Wiel ze maachen.