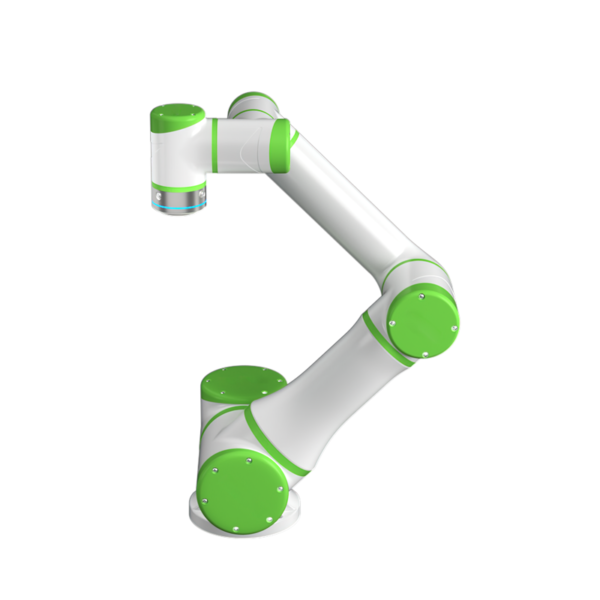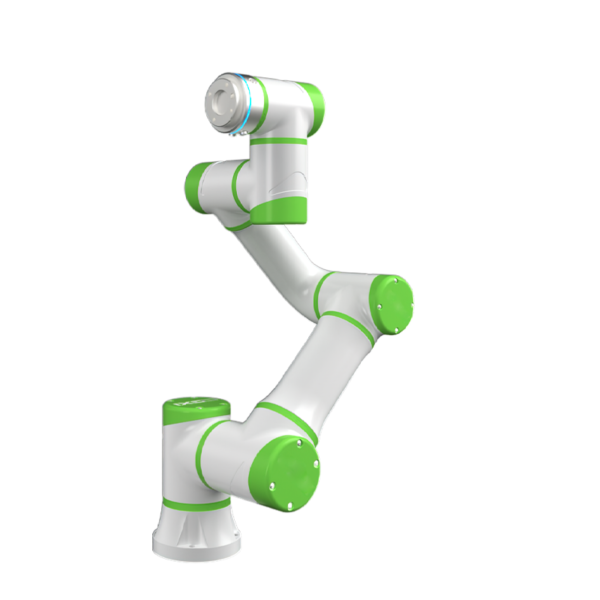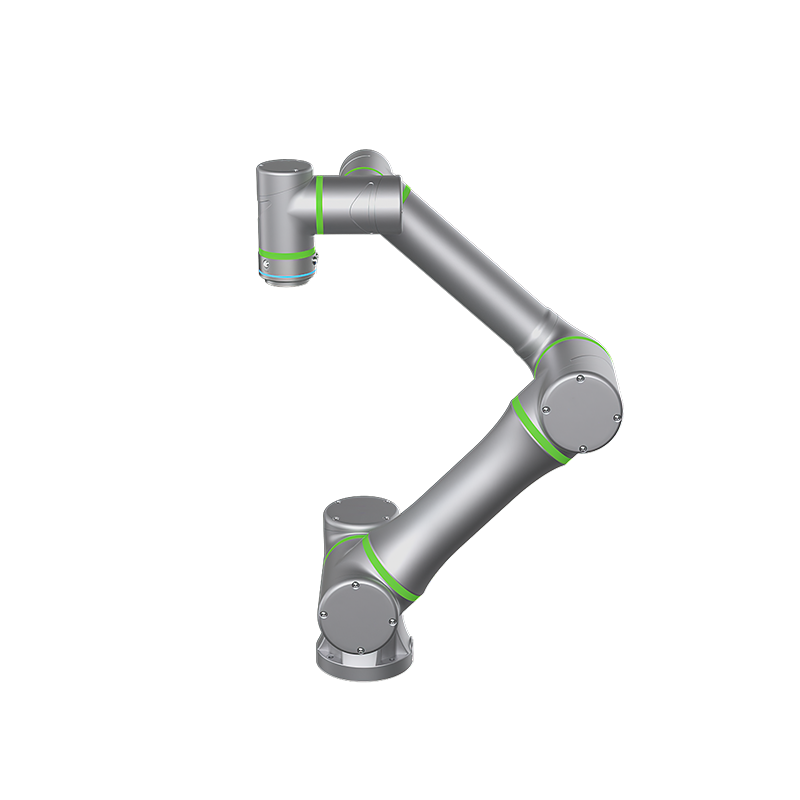
| Modell | Spezifikatioune vun CR6-096S1-W-CS01 | |
| Roboterarm Net Eeight (ouni Kabel) |
21kg | |
| Notzlaascht | 6KG | |
| Armspan | 917mm | |
| Grad vu Fräiheet | 6 | |
| Bewegung Rei |
Gemeinsam 1 | ± 360 ° |
| Gemeinsam 2 | ± 360 ° | |
| Gemeinsam 3 | ± 165 ° | |
| Gemeinsam 4 | ± 360 ° | |
| Gemeinsam 5 | ± 360 ° | |
| Gemeinsam 6 | ± 360 ° | |
| Bewegung Speed |
Gemeinsam 1 | 180 ° / s |
| Gemeinsam 2 | 180 ° / s | |
| Gemeinsam 3 | 180 ° / s | |
| Gemeinsam 4 | 180 ° / s | |
| Gemeinsam 5 | 180 ° / s | |
| Gemeinsam 6 | 180 ° / s | |
| EOA maximal Geschwindegkeet | 2m / s | |
| Widderhuelen Positionéierung Genauegkeet (maximal) | ± 0.03mm | |
| Absolute Positionéierungsgenauegkeet (maximal) | 0.5mm | |
| Kontroll Bus / Frequenz | EtherCAT/1kHz | |
| Installatiounsmethod | all Wénkel | |
| Typesch Kraaft | 200W | |
| Material | Al durchgang | |
| Ambient Temperature | -5 ° C~55 ° C | |
| Aarbechtsëmfeld (Fiichtegkeet) | 5%~90% RH (keng Kondensatioun) |
|
| Kabellängeg | 5m | |
| IP GRADE | IP66 | |
| Kaméidi | ≤60dB | |
| Tool Enn IO Port | digital Input * 2,digital Ausgang * 2, Analog Input*2,Ausgangsstromforsyning 24V/1A*1 |
|
| Tool Enn Kommunikatioun Port | EtherCAT*1,RS485 * 1, Ausgangsstromforsyning 24V/1A*1 |
|